NUMISHEET 2025 T-Node 引伸模,主軸歪 0.01°:兩支 D10 精修刀交界的模穴牆上接出 5.2 µm 的台階,一面牆過切、一面牆留料
NUMISHEET 2025 工業基準件公開了一個引伸件 T-Node 的頂面。在實作案例裡一個還沒有自己頁面的產品案中,一個 AI 代理 (agent) 只憑這個面,推出一副引伸下模——320 × 350 × 150 mm 模塊上的模穴與壓料面——自己當 CAM 寫出四支 Fanuc 程式,在 HiNC 裡以 0.25 mm 驗收。四把刀完成這副模:T1 D32 R5 圓刀片端銑刀面銑壓料面並粗銑,T2 D16 球刀半精,再由兩支 D10 球刀依高度分區精修——懸伸 35 mm 的 T4 做刀尖 z −25 以上,懸伸 65 mm 的 T3 做 z −25 以下。基礎案這樣分,是為了壓住長頸球刀的撓曲;代價是兩支精修刀的刀長差 30 mm。
這一頁讓案例的三軸機台帶一個幾何誤差:主軸殼對 Z 行程在 XZ 面內歪 0.01°,每 300 mm 52.36 µm,相當於一個該重新校正的主軸頭。它做成主軸連接正上游一條標記的誤差項。X、Y 以 T4 對刀,四把刀都以 G43 補刀長,四支程式一個字都沒改。整模與一個修剪的評估窗各在 0.25 mm 下播三趟,用的是 HiNC 3.2.46 開發版(含誤差項):
- 誤差項關:名目趟,它切出的工件是每一次比對的理想幾何。
- 誤差項開、有標記:控制器不知道主軸歪了,就像一台主軸沒重新校正的機台。程式是一般三軸程式,標不標記都一樣把誤差切進零件,所以不跑不標記趟。
- 誤差項再關一次、做 Diff:對照趟,看雜訊底。
結果:
- 刀尖。 每把刀一個常數,照刀長:X 向 T1 −7.853982、T2 −6.108652、T4 −0.872665、T3 −6.108652 µm,與預測 (120 − L)·sin θ 在印出的每一位都相同。整模全部 1,443,493 個切削步,刀尖的每個分量都落在預測上,差不到 3.82×10⁻¹⁴ mm;誤差項開與關兩趟的機械座標逐位元相同。
- 接縫。 T3 的球心比 T4 多偏 30 mm × sin θ = 5.24 µm。接縫以下由 T3 收尾:朝 +X 的左外牆過切 5.18 µm(中位數;預測 5.22),朝 −X 的右收口牆留料 5.15 µm(預測 5.15)。T4 收尾的面是 0.00 µm(312,709 個頂點,最多 0.077 µm,是搜尋值,所以是上限)。同一條接縫,一面牆過切、一面牆留料;台階不在刀尖分界 z −25,而在牆上更高的地方:左外牆 z −19.63、右收口牆 z −21.58。球刀在陡牆上以側面接觸,接觸點比刀尖高。
- 壓料面。 D32 傾斜的平底,以刀跟吃進只有 T1 面銑過的壓料面:中位數 −1.61 µm(預測 −1.60),每 18.9 mm 一行,行中心 −1.84 µm、行與行之間 −0.89 µm;1,381 個 0.25 mm 寬的格裡,99.78 % 落在模型帶內。這條帶計入每轉一圈刀走的 1.05 mm,是分析時加的;只用播放前寫下的行模型(±0.05 µm),是 2.03 %(28 格)。
- 對照。 2,425,284 個頂點全部在 ±0.3 µm 內,最多 5.1×10⁻¹⁰ mm;逐步序列與名目逐位元相同。
- 沒料到的。 18 個頂點精確重量後是 +8.01 到 +12.67 µm,超過這個誤差能讓精修面移動的 5.24 µm;成因沒有查清(難題 7)。
- 量級。 換成典型驗收值 0.003°,同一個公式給出 1.57 µm 的台階(換算,沒有播放)。基礎案的驗收裡,T3 自己的撓曲在整模的中位數是 12.6 µm、最大 132 µm;0.01° 的台階是它們的 41.6 % 與 3.97 %。
- 成本,在共用的 32 執行緒伺服器上:整模每趟 2,037,526 步、3,258.1–3,488.2 s、VmHWM 9.68–13.01 GiB;六趟合計 13,923.4 s。
這裡的一切都是仿真,沒有切過任何零件。
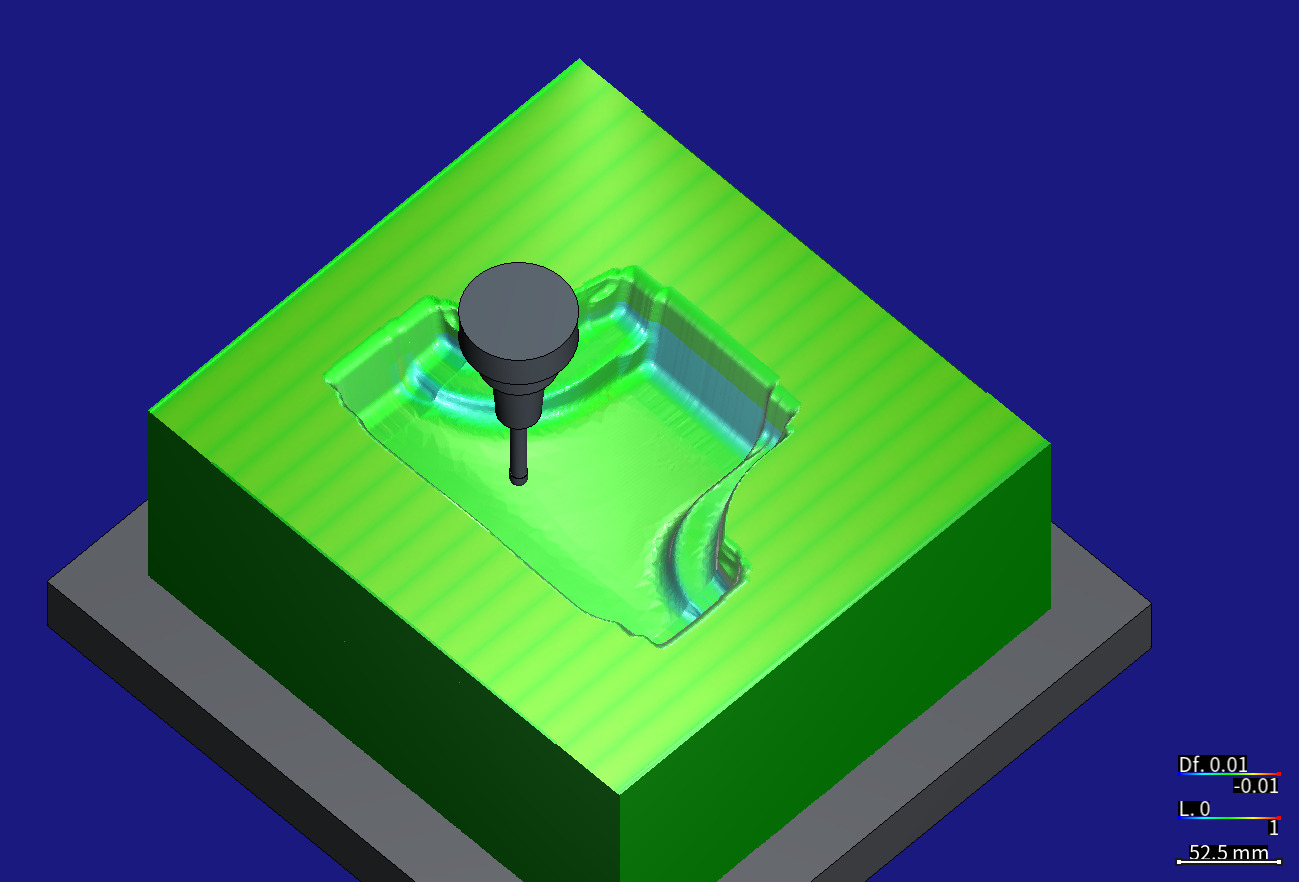
誤差項開、有標記那一趟切出的模具,連同它的 Diff 放回畫布(斜上方,從 −X 側看)。停刀程式 pose/pose-t3-above.nc 把 T3(懸伸 65 mm 的 D10 長頸球刀)和它的 BT40 熱縮刀把停在模穴上方 (X −60, Y 0, Z 10),只移動、不切削。正對鏡頭的右收口牆(朝 −X)下段偏藍綠,是留料;壓料面有沿 X 的淡條紋。Diff 色階 ±0.01 mm(紅=過切、藍=留料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
| 整模,0.25 mm,HiNC 3.2.46 開發版(含誤差項),0.01° | 預測 | 量到 |
|---|---|---|
| 刀尖 X 向偏移,T1/T2/T4/T3(µm) | −7.853982/−6.108652/−0.872665/−6.108652 | 印出的每一位都相同 |
| 刀尖減名目刀尖再減預測,1,443,493 個切削步 | 0(計畫容許 10⁻⁹ mm) | 每個分量最多 3.82×10⁻¹⁴ mm |
| 機械座標,開對名目 | 相同 | 每一步都相同 |
| T4 收尾的面(模穴 z −18…−0.05),中位數 | 0 | 0.000 µm |
| 左外牆下段(朝 +X,T3),中位數 | −5.219 µm | −5.177 µm |
| 右收口牆下段(朝 −X,T3),中位數 | +5.149 µm | +5.148 µm |
| 台階高,左外牆/右收口牆 | 5.22/5.15 µm | 5.23/5.15 µm |
| 台階在牆上的位置,左/右 | z −20.1/−21.1(設計) | z −19.63/−21.58 |
| 壓料面(T1),中位數 | −1.595 µm | −1.612 µm |
| 對照對名目,每一個頂點 | 至少 99 % 在 ±0.3 µm 內 | 100 %,最多 5.1×10⁻¹⁰ mm |
| 整模每趟的伺服器時間/記憶體峰值 | — | 3,258.1–3,488.2 s/9.68–13.01 GiB |
案例
基礎案是實作案例裡一個還沒有自己頁面的產品案(見下面的來源與授權),記錄代理怎麼替這個基準件做出一副可行的引伸下模:
- 由基準件只給的目標件頂面,推出模穴的模面與壓料面;
- 當 CAM 寫出四支程式,經 HiNC 的 Web API 建案;
- 在 0.25 mm 下整模驗收。那一次驗收開物理,日期是 2026-11-14,六條標準過四條:長頸 D10(T3)撓曲最大 132 µm、中位數 12.6 µm,所以力與撓曲那一條沒過;另一條差在 T1 三個單步的連續功率比。
它的機台照設計建,沒有誤差。這一頁在同一台機台上放進主軸傾斜,回答一個問題:只對刀一次,同一個傾斜對四把刀各做什麼,在模具的哪裡看得到?代理拿到的:
-
驗收過的專案與程式。
- 整模:四支程式,依 T1、T2、T4、T3 的順序播:
NC/T1-rough.nc(18,380 行)、NC/T2-semi.nc(134,751 行)、NC/T4-finish-upper.nc(240,296 行)、NC/T3-finish-deep.nc(209,466 行)。 - 修剪案:四支
NC/trim-*.nc(5,847/31,010/39,128/39,210 行),評估窗 x 20–100、y −90 至 −10,含右收口牆跨接縫的上下兩段、深端地板與一段只有面銑過的壓料面(判定用的壓料面條帶在評估窗外的 x 102–125,見下面〈修剪案〉)。T2 的窗大 15 mm、T1 的大 30 mm,讓窗內每把刀遇到的,都是整模裡前一把刀留下的料。 - Fanuc,
G54(−500, −260, −410) 加G43 Hn。刀長由刀具庫決定(刀把+懸伸):H1 165、H2 155、H3 155、H4 125 mm。 - 一般三軸程式:沒有
G43.4、G68、G68.2、M128、TRAORI,也不是 CL 播放。 - T4/T3 在刀尖 z −25 分界,各越過 0.5 mm,所以兩刀都切 z −25.5 至 −24.5 這一帶。
- 程式座標(
G54)就是模具座標:模塊中心、壓料面 z 0。
- 整模:四支程式,依 T1、T2、T4、T3 的順序播:
-
機台。 本案自己的
Empty-wXYOZSt.default.mt複本:工作台走 X、Y,主軸頭走 Z;主軸連接NewAnchor-006(Z→S,繞 (0, 0, −1) 的 Dynamic Rotation、樞軸 (0, 0, 1000))繫結主軸角色。整台機沒有任何實體。 - HiNC 的誤差項。 機台鏈上的軸或主軸可以帶一個誤差項,也就是緊接在那根軸的連接之前、一條自己的靜態連接,標成誤差項:它帶的是量到的誤差,不是設計的一部分。控制器(
XyzabcSolver,負責把 NC 轉成機械座標)在名目鏈上解,把標記的連接當作不存在;專案的啟用誤差項開關開著時,仿真的機台移動、切削與碰撞檢查都帶著它們。所以誤差會切進零件,就像一台控制器不知道自身誤差的真機。每一步的機械座標開關開或關都一樣;不同的是刀尖、切出的工件與碰撞。沒有 RTCP 或傾斜工作平面時,鏈上的每一個誤差都會切進零件,標不標記都一樣(標記會改變什麼)。 - 對刀與 P0。 HiNC 的 P0 在名目鏈上量程式零點。真機對刀時,會把誤差在對刀姿態造成的固定偏移吃進
G54(有誤差項的機台上的工作偏移)。 - 放置規則。 HiNC 的產品擁有者在 2026-10-06 裁定:誤差項只放在角色連接(X … C 軸或主軸)的正上游,每個誤差一個錨點,命名為
<軸>err。 - 請求。 HiNC 的產品擁有者要從先前的案例往上加誤差項的實作案例,產品案與論文案都可以,重的播放放在共用伺服器上。
沒有人說的:
- 放哪一種誤差。 給設計代理的任務說明建議在 Z 軸前插一個轉動,以為各刀會偏不同的量;在這台機上,那不會留下台階(難題 1)。
- 在哪裡對刀、樞軸放在哪裡,
G54才不用改(難題 2)。 - 多大。 真實的量級很小,放大的量級又不真實(難題 3)。
- 台階會出現在牆上的哪個高度:不在刀尖分界 z −25(難題 4)。
- 0.25 mm 的網格讀不讀得到只深 1–2 µm 的壓料面,以及每轉一步的步距會不會在面上留下自己的痕(難題 5)。
這一頁新的地方:
- 同一個誤差,四把刀四個偏移。 主軸傾斜讓刀尖照它離對刀參考點的距離偏,對刀只能把一把刀歸零;HiNC 逐步記錄的刀尖,把每把刀的固定偏移印了出來。
- 兩支精修刀的交界。 同一條接縫,在朝 +X 的牆上過切,在朝 −X 的牆上留料。
- 平底刀的刀跟。 面銑刀的平底跟著主軸傾斜,一側比刀尖低,沿壓料面上每一行面銑刻出淺凹。
代理建了什麼
每個值都標明出處:讀的(基礎案或文件)、推得的(從讀到的算出)或選的(代理或計畫自己決定)。
| 值 | 出處 | |
|---|---|---|
| 意義 | 主軸殼(連同主軸軸線)在 XZ 面內對 Z 行程傾斜 θ;Z 行程本身是直的,仍垂直於 XY。只有刀軸傾斜,所以沿刀軸離對刀參考點越遠的點,側移越多 | 選的 |
| 放在哪 | SpindleTram:Z→NewAnchor-006err,主軸連接 NewAnchor-006 的正上游;繞 (0, 1, 0) 的 Static Rotation,標成誤差項 |
選的:擁有者裁定的位置;手冊寫三軸機的主軸殼體傾斜就放在 Z 與主軸連接之間 |
| 值 | 0.01°:sin θ = 1.745×10⁻⁴(174.53 µrad),每 300 mm 52.36 µm | 選的:計畫寫「取一個要重新校正的主軸頭;典型驗收值約 0.003°(每 300 mm 15.7 µm)」(難題 3) |
| 樞軸 | 錨點 Z 座標系的 (0, 0, 880):T4 的球心 |
推得的(難題 2) |
| 工作偏移 | G54 (−500, −260, −410) 照基礎案,沒有手動打入 |
推得的:對刀參考點的偏移是 0 |
建置後讀回的鏈。
- 台側
O→base→X→Y→w,刀側base→Z→NewAnchor-006err→S→t。 SpindleTram從Z通到新錨點NewAnchor-006err,值讀回與要求相同。- 主軸連接
NewAnchor-006改從NewAnchor-006err通到S,繞 (0, 0, −1) 的 Dynamic Rotation 與樞軸 (0, 0, 1000) 不變;它仍繫結主軸角色,這條連接的 guid 換了新的。 NewAnchor-001、X、Y、Z、NewAnchor-005、tooling-location不變。NewAnchor-006err沒有實體,不參與碰撞檢查。
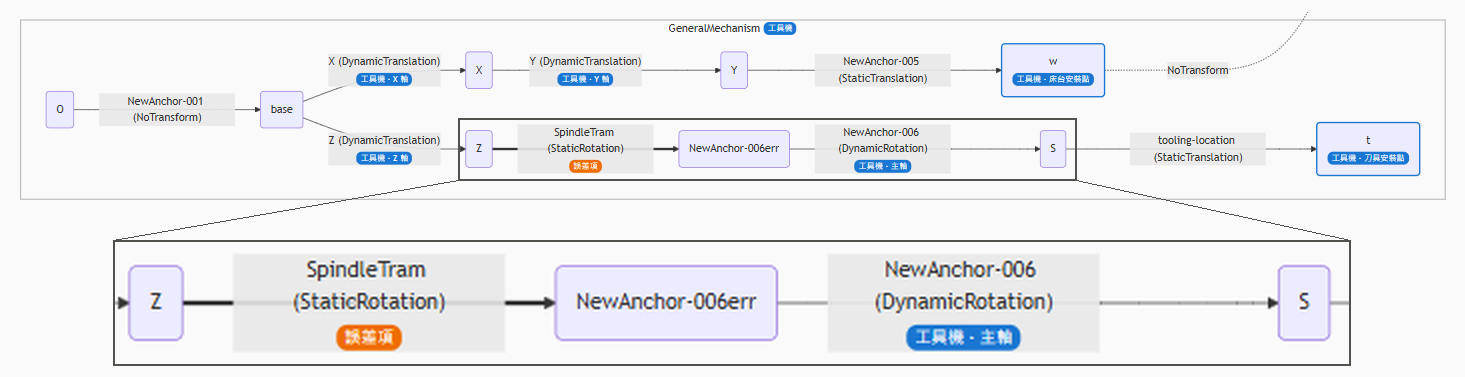
設備頁拓樸欄的工具機叢集(GeneralMechanism)。主軸連接 NewAnchor-006 的正上游多了錨點 NewAnchor-006err;SpindleTram(Z→NewAnchor-006err,繞 (0, 1, 0) 0.01° 的 Static Rotation、樞軸 (0, 0, 880) mm)畫成粗線,帶橘色「誤差項」徽章;NewAnchor-006 仍是主軸。下方是同一張擷取 Z 到 S 一段放大兩倍。HiNC 3.2.46 開發版(含誤差項),繁體中文介面。
刀尖與球心會偏多少:計畫與設計在播放前寫下的預測。 在錨點 Z 的座標系裡:
- 錨點
Z是base沿 +z 平移 MC.Z,沒有轉動,所以它的座標軸與程式座標同向。主軸軸線在它的 x = y = 0;tooling-location把刀具安裝點 t 放在 (0, 0, 1000),刀沿 −z 掛在下面,刀尖在 (0, 0, 1000 − L)。 - 座標鏈驗算:
G54加G43 H= L,MC.Z = Z_prog − 410 + L,所以刀尖在base的高度是 MC.Z + 1000 − L = Z_prog + 590,與刀長無關。 - 對刀參考點:X、Y 以 T4 碰模塊側面對刀,球刀在赤道接觸,所以參考點是 T4 的球心 (0, 0, 1000 − 125 + 5) = (0, 0, 880)。對刀姿態(T4 在程式零點,MC (−500, −260, −285))時,它在程式座標 (0, 0, 5)。
- 繞 (0, 1, 0) 轉 θ、樞軸在參考點:刀軸上位在參考點上方 v 的一點(v 為負時在下方),偏移 δ(v) = (v·sin θ, 0, −v·(1 − cos θ)),v = 120 − L + s,s 是這一點在刀尖上方的高度。
| 刀 | 刀長 L(刀把+懸伸) | 刀尖的 v | 刀尖 ΔX | 球心的 v | 球心 ΔX | 哪裡由它收尾 |
|---|---|---|---|---|---|---|
| T1,D32 R5 圓刀片端銑刀 | 165(100+65) | −45 | −7.854 µm | — | — | 壓料面(面銑到 z 0) |
| T2,D16 球刀 | 155(90+65) | −35 | −6.109 µm | −27 | −4.712 µm | 只有 D10 進不去的少數角落 |
| T4,D10 球刀 | 125(90+35) | −5 | −0.873 µm | 0 | 0 | 刀尖 z −25 以上 |
| T3,D10 球刀 | 155(90+65) | −35 | −6.109 µm | −30 | −5.236 µm | 刀尖 z −25 以下 |
- 每把刀在自己的區段裡,刀尖偏移是常數,與 X、Y、Z 無關;Y 分量是 0,Z 分量最多 6.9×10⁻⁴ µm(T1),可以忽略。
-
零件表面。 球刀切出的面是球心路徑的平移,所以沿面的外法向 n 偏 d = δ_球心·n,正=留料(Diff 藍)、負=過切(Diff 紅):
- T4 收尾的面:0;
- 左外牆下段(朝 +X,設計的法向 n_x 約 +0.997):−29.9·sin θ = −5.22 µm,過切;
- 右收口牆下段(朝 −X,10° 拔模,n_x 約 −0.984):+29.5·sin θ = +5.15 µm,留料;
- 深端地板(n_x 約 +0.12):−3.6·sin θ = −0.63 µm;
- 朝 ±Y 的牆:0,因為傾斜只在 XZ 面內。
-
壓料面只有 T1 面銑過,沿 X 走,行距 18.941 mm,行中心在 y = −161 + 18.941k。傾斜的 D32 R5,半徑 11 mm 的平底核心在 +X 側最低,比刀尖低 11·sin θ;沿 X 掃過,離行中心 y′ 處低 sin θ·√(11² − y′²),相鄰兩行取較深者。設計對壓料面東側條帶的預測是 −0.98 到 −1.92 µm、平均 −1.64 µm,行中心最深;計畫寫成「過切 −1.0 到 −1.9 µm、行中心最深」。
- 接縫。 台階高 30·sin θ·|n_x|,左外牆 5.22 µm、右收口牆 5.15 µm(用設計的 n_x 0.997 與 0.984,與上面兩面牆下段的預測相同)。設計把台階放在左外牆 z ≈ −20.1、右收口牆 z ≈ −21.1。
- 換成任何別的值,以上每一個數都與 sin θ 成正比。
各趟:
| 趟 | 程式 | 啟用誤差項 | SpindleTram |
用途 |
|---|---|---|---|---|
| t-nominal | 修剪案四支 | 關 | 標記(不生效) | 名目;匯出的切削件(1,867,092 個三角形)是 t-control、t-on 的理想幾何 |
| t-control | 修剪案 | 關 | 標記(不生效) | 對照,做 Diff |
| t-on | 修剪案 | 開 | 標記 | 做 Diff;匯出切削件(969,313 個頂點) |
| f-nominal | 整模四支 | 關 | 標記(不生效) | 名目;匯出的切削件(4,673,638 個三角形)設成理想幾何 |
| f-on | 整模 | 開 | 標記 | 做 Diff;匯出切削件(2,419,951 個頂點) |
| f-control | 整模 | 關 | 標記(不生效) | 對照,做 Diff;匯出切削件(2,425,284 個頂點) |
每一趟共通的:
- 0.25 mm 網格,案例驗收的格寬;每轉一步(Feed Per Cycle);物理關,因為這一案只看幾何;碰撞偵測開,失敗時暫停關。
- 任務:基礎任務中段讀寫毛胚紀錄的條目停用,逐步 CSV 與 shot 檔關掉。
- 工作偏移:每一趟都用專案自己的
G54(−500, −260, −410),沒有手動打入。 - Diff(幾何驗證):偵測半徑 1 mm,色階(
DiffVisualRadius)±0.01 mm。 - 記下的毛胚。 開與對照的四趟記下最後的毛胚,拍圖時連同 Diff 放回畫布。拍刀把用的停刀程式
pose/pose-t3-above.nc,是播放之後才以停用條目加進專案的。
代理怎麼管理這件工作
- 先寫標準與預測。 計畫、預測與六條標準在第一次播放前提交。建置在 2026-10-06 21:49,第一趟(t-nominal)在 22:32 開播。
- 修剪先跑,整模在後。 修剪的三趟驗建置、四把刀的逐步刀尖公式,以及機械座標與名目相同;整模的三趟才有左外牆與大部分的壓料面。兩組都用案例驗收的 0.25 mm,四支程式在同一趟裡依序播完,照程式換刀。
- 一次一趟,在共用伺服器上的私有 HiNC 實例上播。
- 理想幾何用名目切削件。 名目趟匯出它切出的工件,設成理想幾何。這樣 Diff 只剩誤差造成的差,不含刀路本身的痕跡。
- 零件的數字用頂點距離量。 開與對照兩趟也匯出切出的工件,逐點量到名目切削件的帶號距離(見〈結果與效益〉)。
- 數字都從紀錄算。 代理的分析腳本從執行紀錄、基礎案的程式與它的設計模型(只取面的法向,用來分出牆、地板與壓料面)算出本頁每一個數,每個數都附出處,也由它們畫出圖表。
- 畫面兩種介面語言各拍一套,都是把記下的毛胚放回畫布拍的,不是重播:四個鏡頭的 Diff(用了俯視與斜視;右視、左視看不到模穴的牆,見難題 10)、兩張刀把入鏡的畫面,以及拓樸圖。
- 人在哪裡介入。 HiNC 的產品擁有者要從先前的案例往上加誤差項的實作案例,並裁定誤差項可以放在哪裡。誤差、它的大小與方向、樞軸、預測與標準,都是代理們自己定的:設計代理推導出誤差的種類與方向、樞軸與預測,執行這一案的代理把它們連同標準寫進計畫;設計提了 0.003° 與 0.15° 兩個值,計畫另取 0.01°,只播這一個值(難題 3)。
第一次播放前提交的標準:
| # | 標準 |
|---|---|
| 1 | 建置:SpindleTram 是標記的 Static Rotation、在 Z→NewAnchor-006err;Spindle 角色繫結 NewAnchor-006err→S、值不變;角色檢查為空;案例在誤差項資料夾以外的檔案沒有變 |
| 2 | 每一趟:Finished、四支程式每一行都執行、每把刀的區段都碰料、沒有碰撞;只多預期的 Diff--TargetNotClosed |
| 3 | 開:每一個切削步 |Cl − Cl名目 − ΔCl(T)| ≤ 10⁻⁹ mm;MC 與名目逐步相同 |
| 4 | 對照:網格距離 |偏差| ≤ 0.3 µm 的頂點至少 99 % |
| 5 | 零件(開對名目,網格距離):T4 收尾的面 |中位數| ≤ 1.5 µm;左外牆下段中位數 −5.2 ± 1.0 µm、右收口牆下段 +5.2 ± 1.0 µm(只在整模;修剪案只看右牆);壓料面中位數 −1.6 ± 0.5 µm |
| 6 | 成本:每一趟記下牆鐘與 VmHWM |
設計代理另寫了一套更細的標準(兩個角度的線性、台階的位置、放大 50 倍的值);計畫沒有採用那幾趟,判定只照計畫的六條。
難題
每一個都依序寫出情況、若沒發現會有的風險、怎麼發現、怎麼解決,以及證明解法成立的證據。
1. 任務說明建議的「Z 軸前插轉動」不會留台階:改成主軸傾斜,放在主軸連接上游
- 情況。 給設計代理的任務說明建議在 Z 軸前插一個轉動,以為各刀會偏不同的量、在交界留下台階;它也以為這類骨架機台沒有繫結主軸角色。
- 風險。 Z 軸前的轉動,讓整根 Z 軸連同上面的主軸一起傾斜。
G43已經補了刀長,刀尖在傾斜座標裡的高度只等於「程式 Z + 590」,與刀長無關,所以四把刀偏得完全一樣,只讓整副模具隨深度剪切(設計估算 0.003° 時牆腳差 2.1–2.6 µm),z −20 一帶沒有台階。照建議做,播出來的會是和故事相反的結果。 - 怎麼發現。 設計代理推導座標鏈時。
- 解決。 把誤差放在主軸連接之前:主軸殼傾斜,只讓刀軸歪,Z 行程仍垂直。這台機的機台檔繫結了主軸角色(
NewAnchor-006),所以照擁有者的裁定放得進去:一條誤差項SpindleTram,錨點NewAnchor-006err。手冊也把三軸機的主軸殼體傾斜寫成主軸的誤差項,放在 Z 與主軸連接之間。 - 證據。 四把刀的刀尖偏移照刀長不同(T1 −7.85、T2 與 T3 −6.11、T4 −0.87 µm),T3 比 T4 多偏 5.24 µm;兩面牆都量到這個台階(5.23、5.15 µm)。
2. 樞軸放在對刀參考點,也就是 T4 的球心,G54 才不用改
- 情況。 一條靜態旋轉的樞軸放在哪裡,決定零件整體多移多少。真機對刀會把對刀姿態下的偏移吃進
G54;HiNC 的 P0 在名目鏈上量,不會。 - 風險。 樞軸若放在別處,例如主軸鼻端 (0, 0, 1000),四把刀都會多一個 120 mm × sin θ 的固定側移:那是真機對刀會吃掉的量,Diff 卻會算到誤差頭上。
- 怎麼發現。 設計推導對刀姿態的偏移時。
- 解決。 假設 X、Y 用 T4 碰模塊側面對刀(或用球心在同一高度的測頭)。球刀在赤道接觸,所以參考點是 T4 的球心,在錨點
Z座標系是 (0, 0, 880),對刀姿態時在程式座標 (0, 0, 5)。樞軸放在這裡,對刀點的偏移就是 0,名目的G54就是真機對刀會找到的值,開的那幾趟不必手動打入工作偏移。等價的寫法是樞軸放在主軸鼻端、G54改打 (−500 + 120·sin θ, −260, −410 − 120·(1 − cos θ)),結果相同。 - 證據。 T4 的球心偏移 0、刀尖 −0.87 µm(刀尖在球心下方 5 mm);T4 收尾的面中位數 0.00 µm,312,709 個頂點最多 0.077 µm(搜尋值,是上限)。換一把刀當參考點,只讓四把刀一起再多一個常數,30·sin θ 的台階不變(設計的推論)。
3. 多大:設計提的 0.003° 與放大 50 倍的 0.15°,計畫只播 0.01°
- 情況。 設計代理提了兩個值:真實的 0.003°(每 300 mm 15.7 µm,設計稱為典型主軸傾斜的上緣),台階約 1.6 µm、壓料面 0.29–0.58 µm;以及放大 50 倍的 0.15°,台階 78.5 µm,在 Diff 上看得清楚。另外還要在修剪案量兩者的比值,證明線性。
- 風險。 0.003° 的台階,低於先前一次試跑證明 0.25 mm 網格能線性讀出的 2.7 µm,壓料面更只有零點幾 µm,0.25 mm 的網格不一定讀得出來;0.15° 則不是真實機台會有的量級。
- 怎麼發現。 寫計畫時。
- 解決。 計畫只播一個值 0.01°,寫明「取一個要重新校正的主軸頭;典型驗收值約 0.003°」。不放大、不跑線性;Diff 色階定 ±0.01 mm。所有偏差都與 sin θ 成正比,0.003° 的數字只用公式換算。
- 證據。 0.01° 的台階讀得乾淨:左外牆下段 −5.18、右收口牆下段 +5.15 µm(預測 −5.22/+5.15),模穴頂點有 97.48 % 與逐頂點模型差在 ±0.5 µm 內;壓料面的行也讀得出來(99.78 % 的格在模型帶內)。0.003° 時台階 1.57 µm、壓料面行中心 −0.58 µm,是換算,沒有播放。
4. 台階的位置:不在刀尖分界,也和設計算的差約 0.5 mm
- 情況。 T4/T3 在刀尖 z −25 分界,兩刀都切 z −25.5 至 −24.5。球刀在陡牆上以側面接觸,接觸點比刀尖高 r(1 − n_z),所以牆上的台階不在 z −25。設計算出左外牆 z ≈ −20.1、右收口牆 z ≈ −21.1,並據此把牆的上段框在 z −18 以上、下段框在 z −23 以下。
- 風險。 把台階當成在 z −25,框就切在錯的帶上,台階混進上段的中位數;反過來,又可能把量到的位置差當成誤差模型錯了。
- 怎麼發現。 分析把兩面牆依高度分格時,量到半階高的位置是左外牆 z −19.63、右收口牆 z −21.58。
- 解決。 從逐步紀錄讀實際的道次:T3 碰料步的刀尖最高 −24.5、T4 最低 −25.5,正是重疊帶的兩端;設計假設的是 −24.85 與 −25.2(設計自己也記下:T3 最高一道取決於產生刀路時收不收端點,左外牆的台階會因此差約 0.35 mm)。用實際道次算,接觸點在 −19.88 與 −21.37;左外牆與量到的位置差 0.25 mm(約一格),右收口牆差 0.22 mm。
- 證據。 下面〈接縫〉的表與切削步的逐步刀尖高度。計畫沒有寫台階位置的標準,判定不受影響;台階高 5.23、5.15 µm 與預測的 5.22、5.15 相符。
5. 壓料面:傾斜平底刀的刀跟,與每轉一步的步距
- 情況。 壓料面只有 T1 D32 R5 面銑過,偏差只有 1–2 µm,網格卻是 0.25 mm。每轉一步時 T1 一步走 1.05 mm;HiNC 把刀放在每一步的位置,步與步之間不掃過。
- 風險。 條紋被當成網格的雜訊;或用假設連續掃過的模型,量到的面在兩步之間比模型淺,就誤以為模型不對。
- 怎麼發現。 俯視的 Diff 上每 18.9 mm 一條黃綠條紋;沿 y 每 0.25 mm 取中位數,排成一行一行的拱。
- 解決。 行模型:離行中心 y′ 處深 sin θ·√(11² − y′²),相鄰兩行取較深者。再計入步距,深度落在 sin θ·(w − 1.05) 與 sin θ·w 之間,w = √(11² − y′²):兩步之間最多淺 1.05 mm × sin θ = 0.18 µm。
- 證據。 1,381 格裡 99.78 % 落在這條帶內(只用播放前的行模型是 2.03 %),帶外 3 格都在最外一行的邊緣;行中心 −1.84 µm、行與行之間 −0.89 µm,最深的格離行中心最多 0.54 mm;整面中位數 −1.61 µm,行模型 −1.60。
6. 開與名目兩趟碰到料的步不一樣
- 情況。 整模有 14,971 步只在其中一趟碰料。只在開那一趟碰/只在名目趟碰:T1 364/62、T2 439/431、T4 378/1,767、T3 6,933/4,597。修剪案有 2,216 步。主軸傾斜之後,各刀擦過已切面的方式不同。
- 風險。 標準 3 寫「每一個切削步」;只用其中一趟的碰料步,就漏掉另一趟的。
- 怎麼發現。 逐步比對兩趟的
IsTouched。 - 解決。 切削步取兩趟任一趟碰料的步:整模 1,443,493 步(開那一趟碰料 1,436,636 步、名目 1,435,379 步)。
- 證據。 用兩趟的聯集,或只用名目趟的碰料步,與預測的最大差都是 3.8148×10⁻¹⁴ mm。
7. 18 個真實的極值,超過這個誤差能讓精修面移動的量
- 情況。 距離搜尋讀到超過 8 µm 的 18 個頂點,對名目切削件精確重量後全部是真的:+8.01 到 +12.67 µm。這個誤差最多只讓精修面移動 5.24 µm(T3 的球)。
- 風險。 當成誤差造成的而引用;或沒有證據就當成假象丟掉。
- 怎麼發現。 照這一批的規則,網格距離的極值一律精確重量之後才用。
- 解決。 照實寫成「量到、超過精修面能被移動的量、成因未證」。它們全在朝 −X 的牆上、z −27.25…−21.25,也就是 T3 收尾的區域:13 個在上方翼部末端的牆(x 約 −3),4 個在右收口牆,1 個在 (−9.5, −96.2)。這 13 個裡,12 個排成三段沿 z 的短列(x −3、y 103.6 五個;x −3.5、y 108.1 四個;x −2.5、y 99.6 三個;列內相鄰約 0.25 mm),18 個裡其餘 6 個各自孤立;每一點 1 mm 內全部鄰點的中位數是 +3.95 到 +5.20 µm。一個候選的解釋,是 0.25 mm 的網格在 T3 區朝 −X 的陡牆上的表示誤差;這一點沒有查。
- 證據。 精確距離與搜尋值相同,差不到 10⁻⁶ µm。5.3 到 8 µm 之間(低於 −5.3 µm 的 2,307 個、高於 +5.3 µm 而不到 8 µm 的 1,947 個)沒有精確重量,最低的 −6.80 µm 也只是搜尋值。
8. 修剪案的快移擦過毛胚:標準 2 照原文未過
- 情況。 修剪的三趟都有
Play-RapidCut--Detected:t-nominal 60 則、t-control 60 則、t-on 61 則;整模三趟沒有。碰到料的快移步 85/85/87 步,刀心全在 T1 自己窗緣的 x −10:修剪版的 T1 粗銑快移到自己的窗緣時擦到料。基礎案的修剪案也一樣(60 則、85 步,全在 T1 的窗緣)。 - 風險。 把它算進預期的訊息而判通過;或反過來,以為誤差讓快移撞上了料。
- 怎麼發現。 逐趟讀執行紀錄的訊息 id。
- 解決。 照原文判未過,寫明原因與範圍:只在修剪三趟,誤差項關的兩趟也有;整模三趟通過。t-on 多出的那 1 則指不到是哪一步,紀錄只留則數;從逐步資料看,碰到料的快移步 t-on 比名目多 3 步、少 1 步,全是 T1 在 x −10 的窗緣(
NC/trim-T1-rough.nc第 1707、3395、4870 行多,第 3192 行少)。設計另寫過「修剪案誤差項開的快移擦料不多於名目」,61 > 60 也沒做到,但那一條不是計畫的標準。 - 證據。 六趟執行紀錄的訊息則數,以及逐步序列裡碰到料的快移步。
9. 整模接 Diff 的記憶體
- 情況。 設計引了一個先前的案例:一塊 280 × 170 × 165 mm 的毛胚在 0.25 mm 下接 Diff,在共用伺服器上吃到 85 GB。這一案的模塊 320 × 350 × 150 mm,切削面約 13.7 萬 mm²。
- 風險。 整模的 Diff 撐爆記憶體,連帶拖垮同一台伺服器上別的工作。
- 怎麼發現。 設計記下的疑點。
- 解決。 計畫估不含 Diff 的 VmHWM 10–16 GB,並寫好護欄:Diff 的記憶體超過 40 GB,就改用兩份匯出網格離線算距離。先在修剪案看 Diff 的增量:沒有 Diff 的 t-nominal 3.47 GiB,有 Diff 的 t-control、t-on 3.83 與 4.52 GiB。
- 證據。 整模名目趟(沒有 Diff)峰值 9.68 GiB,有 Diff 的 f-on、f-control 13.01 與 12.50 GiB,多 3.33 與 2.82 GiB,離護欄很遠。
10. 從 ±X 看不到朝 ±X 的牆
- 情況。 計畫想要「從 ±X 看接縫兩側牆」的 Diff。擷取裡的右視、左視兩個鏡頭,只拍到模塊的外側面,看不到模穴裡的牆。
- 風險。 這一頁的主圖沒有一張 HiNC 畫面拍到台階。
- 怎麼發現。 看擷取時。
- 解決。 俯視圖上,左外牆的過切是牆腳的一條黃線。斜視圖讓右收口牆正對鏡頭,再從同一張擷取裁出那面牆、放大兩倍,就看得到台階;左外牆的數字主要靠牆的剖面圖。
- 證據。 下面三張原地交替的畫面與牆的剖面圖。
結果與效益
量在 HiNC 3.2.46 開發版(含誤差項)上,0.25 mm、物理關。這裡的「量到」是在 HiNC 的仿真結果上量到的。除非另外標明,都是整模的數字。
| # | 判定 | 量到的 |
|---|---|---|
| 1 | 通過 | SpindleTram 從 Z 通到 NewAnchor-006err,繞 (0, 1, 0) 0.01° 的 Static Rotation、樞軸 (0, 0, 880),標成誤差項;存檔後讀回的值與要求相同。NewAnchor-006 從 NewAnchor-006err 通到 S,角色 Spindle,Dynamic Rotation (0, 0, −1) 與樞軸 (0, 0, 1000) 不變(值相同;這條連接的 guid 換了新的)。角色檢查在建置後與六趟開播時都是空的;基礎專案載入、另存成誤差項專案、再重載,都沒有訊息。案例的檔案:在播放各趟的工作副本上,對案例資料夾跑 git status --porcelain,誤差項資料夾以外沒有改動、沒有新檔 |
| 2 | 照原文未過:修剪三趟(快移擦過毛胚);整模三趟通過(「每一行都執行」由步推得) | 六趟都 Finished,四把刀每趟都碰料,沒有一趟回報碰撞。整模:f-on、f-control 各 1 則 Diff--TargetNotClosed(計畫預期的那一則),f-nominal 沒有訊息;修剪的 t-control、t-on 也各有這 1 則。修剪三趟另有 Play-RapidCut--Detected:t-nominal 60 則、t-control 60 則、t-on 61 則;碰到料的快移步 85/85/87 步,刀心全在 T1 自己窗緣的 x −10(難題 8)。每支程式最後一個動作行(G91 G28 Z0.)都有步,其後只有 G90、M30、%。沒有自己步的動作行(整模 T1 7 行、其他各 2 行;修剪 T1 10 行、其他各 2 行)都是同一點的重複定位(長 0)或短於主軸一圈的移動,併進鄰步。紀錄裡沒有任何 nc 訊息(沒有 Sys-Init--FileLines),所以「每一行都執行」是從步推得的 |
| 3 | 通過 | 整模 1,443,493 個切削步(開或名目任一趟碰料的步;難題 6):每個分量最多 3.82×10⁻¹⁴ mm,長度最多 5.42×10⁻¹⁴ mm;全部步的分量最多 1.24×10⁻¹³ mm。修剪 248,959 個切削步:每個分量最多 3.82×10⁻¹⁴ mm。MC.X、MC.Y、MC.Z 開減名目,兩組都每一步都是 0 |
| 4 | 整模對照通過;修剪對照沒有匯出切削件,照原文沒有量,以它的 Cl、MC 與碰料步和名目逐位元相同代替 | f-control 的 2,425,284 個頂點 100 % 在 ±0.3 µm 內,最多 5.1×10⁻¹⁰ mm;沒有頂點達到 10⁻⁶ mm,也就是要精確重量的門檻。兩組對照趟的 Cl、MC 與碰料步都與名目逐位元相同 |
| 5 | 通過(每一項) | 整模:T4 收尾的面 0.00(左外牆上段、右收口牆上段也是 0.00)、左外牆下段 −5.18、右收口牆下段 +5.15、壓料面 −1.61(東側條帶 −1.62)µm。修剪案:窗內 T4 收尾的面 0.00、右收口牆上段 0.00、下段 +5.14、壓料面條帶(x 102–125,在 T1 的窗內)−1.65 µm |
| 6 | 通過(照記) | 整模每趟 3,258.1–3,488.2 s、9.68–13.01 GiB;修剪每趟 935.8–1,852.5 s、3.47–4.52 GiB(見下面〈執行成本〉) |
刀尖:每把刀一個常數,照刀長
這裡的刀尖指每一步的 Cl:程式座標裡刀尖的實際位置。開與名目兩趟的步數相同(整模 2,037,526、修剪 367,941),所以逐步對齊後相減。切削步是兩趟任一趟碰到料(IsTouched)的步。
| 刀 | 刀長 L | 切削步 | 量到的 ΔX | 預測 (120 − L)·sin θ | 量到的 ΔZ |
|---|---|---|---|---|---|
| T1 | 165 mm | 76,620 | −7.853982 µm | −7.853982 µm | +0.000685 µm |
| T2 | 155 mm | 253,970 | −6.108652 µm | −6.108652 µm | +0.000533 µm |
| T4 | 125 mm | 411,564 | −0.872665 µm | −0.872665 µm | +0.0000762 µm |
| T3 | 155 mm | 701,339 | −6.108652 µm | −6.108652 µm | +0.000533 µm |
- 常數,與位置無關。 每把刀的 ΔX 在它所有的步裡變化最多 2.28×10⁻¹⁰ µm;ΔY 最多 2.9×10⁻¹⁴ mm;ΔZ 與預測 −(120 − L)(1 − cos θ) 在印出的每一位都相同。這是主軸傾斜的特徵:垂直度或 Z 行程的傾斜,會讓偏移隨位置變。
- 與預測的差。 切削步每個分量最多 3.82×10⁻¹⁴ mm,長度最多 5.42×10⁻¹⁴ mm;包含快移與空中移動的全部步,每個分量最多 1.24×10⁻¹³ mm。計畫的門檻是 10⁻⁹ mm。
- 機械座標逐位元相同。 MC.X、MC.Y、MC.Z 開減名目,每一步都是 0。名目趟的刀尖等於 (MC.X + 500, MC.Y + 260, MC.Z + 410 − L),差不到 5.69×10⁻¹⁴ mm:控制器確實在名目鏈上解。
- 台階從哪裡來。 T3 的球心比 T4 多偏 30 mm × sin θ = 5.24 µm;T4 的球心正好是樞軸,不偏。
- 修剪案相同。 248,959 個切削步,每把刀的 ΔX 與上表在印出的每一位都相同,與預測差不到 3.82×10⁻¹⁴ mm。
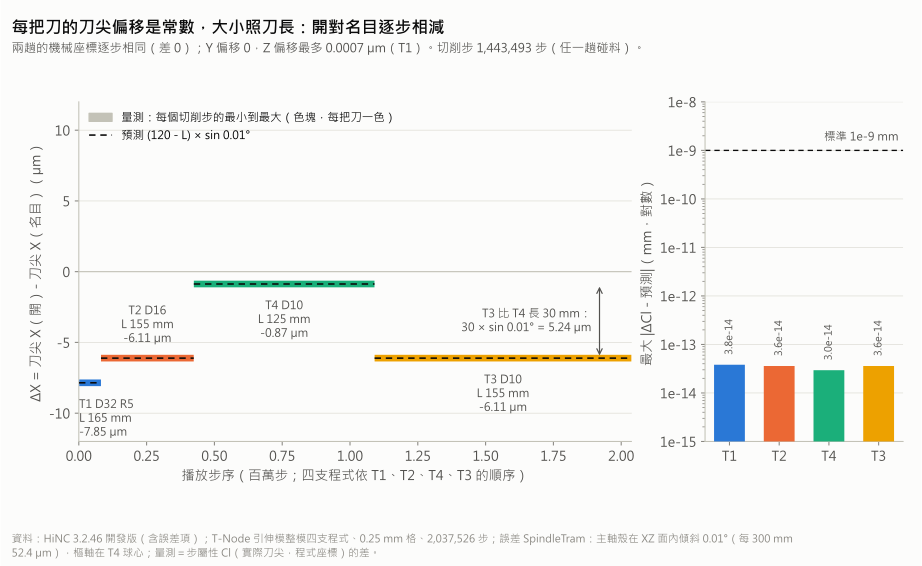
誤差項開、有標記:每個切削步的刀尖 X 偏移(Cl 減名目趟,程式座標)對播放步序。每把刀是一條平線(色帶是該刀切削步的最小到最大),落在虛線的預測 (120 − L)·sin 0.01° 上:T1 −7.85、T2 −6.11、T4 −0.87、T3 −6.11 µm;箭頭標出 T3 比 T4 多偏 5.24 µm。右圖是每把刀與預測的最大差(對數座標,最多 3.82×10⁻¹⁴ mm)對計畫的 1×10⁻⁹ mm(虛線)。整模,0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
零件:每一面往哪邊偏、偏多少
量法:
- 開那一趟匯出的切削件(2,419,951 個頂點),逐點量到名目切削件的帶號距離 d:正=留料(Diff 藍),負=過切(Diff 紅)。HiNC 的 Diff 給的是畫面與計數,偏差的數字都出自這個量法。
- 距離搜尋只找最近的 12 個三角形重心,所以讀到的是 |d| 的上限。搜尋讀到超過 8 µm 的頂點,再對名目切削件做精確的點到三角形距離。
- 每個頂點屬於哪一面,看設計模型上最近三角形的外法向。牆的上下段、深端地板、壓料面東側條帶與修剪案的框,是設計在播放前定的;T4 收尾的面(模穴 z −18…−0.05)、壓料面整面(|z| < 0.05 mm、離拉深開口 12 mm 以外)與朝 ±Y 的牆,是分析時定的。
| 面 | 誰收尾 | 頂點 | 量到:中位數(p10…p90) | 預測 | 計畫的範圍 |
|---|---|---|---|---|---|
| T4 收尾的面(模穴 z −18…−0.05) | T4 | 312,709 | 0.000(0.000…0.000),最大 |d| ≤ 0.077 | 0 | |中位數| ≤ 1.5 |
| 左外牆上段 | T4 | 74,690 | 0.000(0.000…0.000) | 0 | |中位數| ≤ 1.5 |
| 左外牆下段(朝 +X) | T3 | 73,056 | −5.177(−5.237…−4.199) | −5.219 | −5.2 ± 1.0 |
| 右收口牆上段 | T4 | 37,734 | 0.000(0.000…0.000) | 0 | |中位數| ≤ 1.5 |
| 右收口牆下段(朝 −X,10° 拔模) | T3 | 57,128 | +5.148(+3.399…+5.162) | +5.149 | +5.2 ± 1.0 |
| 深端地板 | T3 | 50,292 | −0.598(−0.715…−0.057) | −0.628 | — |
| 朝 ±Y 的牆(z −40…−25) | T3 | 21,364 | +0.023(−0.242…+0.405) | +0.002 | — |
| 壓料面(整面) | T1 | 796,235 | −1.612(−1.841…−1.056) | −1.595(行模型) | −1.6 ± 0.5 |
| 壓料面東側條帶(x 102–150) | T1 | 214,113 | −1.620(−1.840…−1.123) | −1.644(−1.92…−0.98) | −1.6 ± 0.5 |
單位 µm。壓料面取 |z| < 0.05 mm、離拉深開口 12 mm 以外的頂點;朝 ±Y 的牆取 |n_y| > 0.95、|n_x| < 0.1。T4 收尾的面的最大 |d| 是搜尋值,只是上限(沒有精確重量)。
- 每一面都落在預測上。 九個框的中位數與預測差都不到 0.05 µm;標準 5 的每一項都在範圍內。
- 框與牆本身。 左外牆下段的框裡也有不在陡牆上的頂點(p90 −4.20),中位數 −5.18;只取牆本身(|n_x| > 0.9、z −30…−23)是 −5.23。右收口牆兩種取法都是 +5.15。
- 逐頂點的模型。 對模穴裡每一個頂點(z < −0.05,1,204,010 個)算「T4 收尾為 0、T3 收尾為 −30·sin θ·n_x」,看接觸高度判斷是哪一把刀收尾。量測減模型:中位數 0.00,p01 −0.59、p99 +0.59 µm;97.48 % 在 ±0.5 µm 內,98.99 % 在 ±1 µm 內。
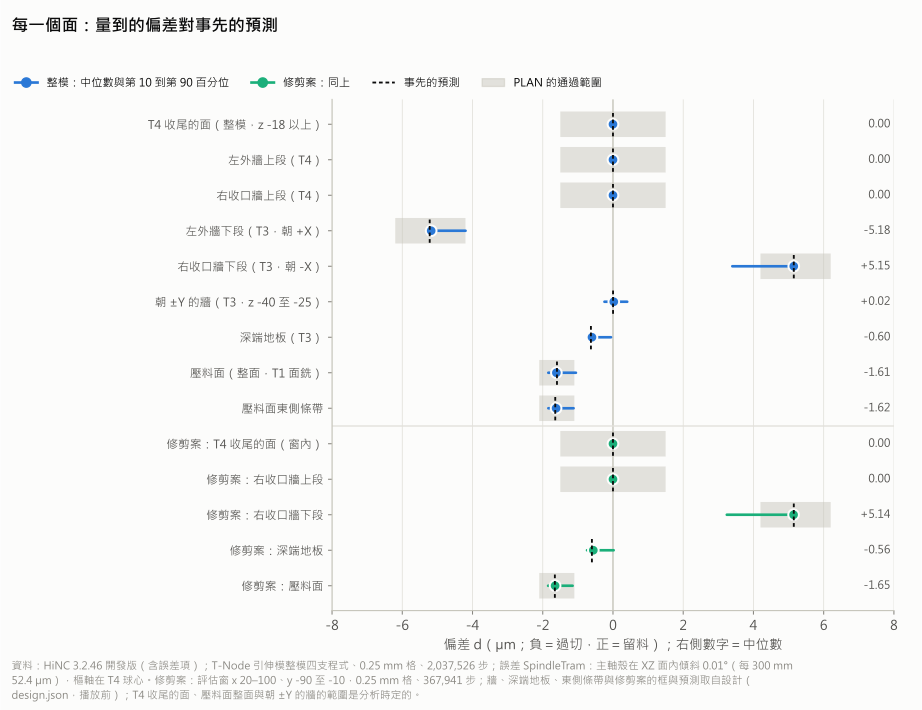
每一個面量到的偏差(點=中位數、線=p10 到 p90;藍=整模、綠=修剪案)對播放前的預測(黑色短虛線)與計畫的通過範圍(灰框)。T4 收尾的面 0.00、左外牆下段 −5.18、右收口牆下段 +5.15、壓料面 −1.61、深端地板 −0.60、朝 ±Y 的牆 +0.02 µm(整模中位數)。牆、深端地板、東側條帶與修剪案的框與預測取自設計(播放前);T4 收尾的面、壓料面整面與朝 ±Y 的牆各取哪些頂點,是分析時定的。橫軸對稱 ±8 µm,負=過切、正=留料。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
特徵框(程式座標,mm)
| 面 | 框 [x0, y0, z0]–[x1, y1, z1] |
|---|---|
| 左外牆上段 | [−91, −110, −18]–[−72, 110, −2] |
| 左外牆下段 | [−87, −105, −40]–[−71, 105, −23] |
| 右收口牆上段 | [55, −60, −19]–[86, 50, −3] |
| 右收口牆下段 | [70, −55, −51]–[82, 50, −23] |
| 深端地板 | [20, −35, −58]–[60, 35, −49] |
| 壓料面東側條帶 | [102, −150, −0.2]–[150, 150, 0.05] |
| 修剪案:右收口牆上段 | [55, −60, −19]–[86, −15, −3] |
| 修剪案:右收口牆下段 | [70, −55, −51]–[82, −15, −23] |
| 修剪案:深端地板 | [24, −86, −58]–[60, −15, −49] |
| 修剪案:壓料面條帶 | [102, −110, −0.2]–[125, 10, 0.05] |
接縫:一面牆過切、一面牆留料,位置在刀尖分界之上
把兩面牆的頂點(設計法向 |n_x| > 0.9)依高度每 0.25 mm 一格取中位數:
| 牆 | 頂點 | z −30…−23 | z −18…−10 | 台階高 | 半階高的位置 | 設計的位置 | 用實際道次算的接觸點 |
|---|---|---|---|---|---|---|---|
| 左外牆(朝 +X) | 121,828 | −5.23 µm | 0.00 µm | 5.23 µm(預測 5.22) | z −19.63(−19.75 那一格 −5.20、−19.5 那一格 0.00) | −20.1 | −19.88(T3 最高一道,刀尖 −24.5) |
| 右收口牆(朝 −X) | 75,869 | +5.15 µm | 0.00 µm | 5.15 µm(預測 5.15) | z −21.58(−21.75 那一格 +5.15、−21.5 那一格 +1.26) | −21.1 | −21.37(T4 最低一道,刀尖 −25.5) |
- 誰贏得重疊帶。 兩支 D10 在刀尖 z −25.5 至 −24.5 都切。左外牆上,T3 比 T4 切得深,所以 T3 一直贏到它最高的一道;右收口牆上,T3 留料,所以 T4 一直贏到它最低的一道。
- 為什麼在刀尖分界之上。 球刀在陡牆上以側面接觸,接觸點比刀尖高 r(1 − n_z):左外牆 n_z 約 0.076、右收口牆約 0.174,r 是 5 mm。
- 位置和設計不同。 設計假設 T3 最高一道的刀尖在 −24.85、T4 最低一道在 −25.2;逐步紀錄裡,碰料步的刀尖範圍是 T3 −56.995…−24.5、T4 −25.5…0,正是重疊帶的兩端。用實際道次算的接觸點,左外牆與量到的位置差 0.25 mm(約一格),右收口牆差 0.22 mm。計畫沒有寫台階位置的標準;這是對預測的發現,不改判定(難題 4)。
- 台階以上是 0。 T4 收尾的面(模穴 z −18…−0.05,312,709 個頂點)中位數 0.00 µm,最多 0.077 µm(搜尋值,是上限)。
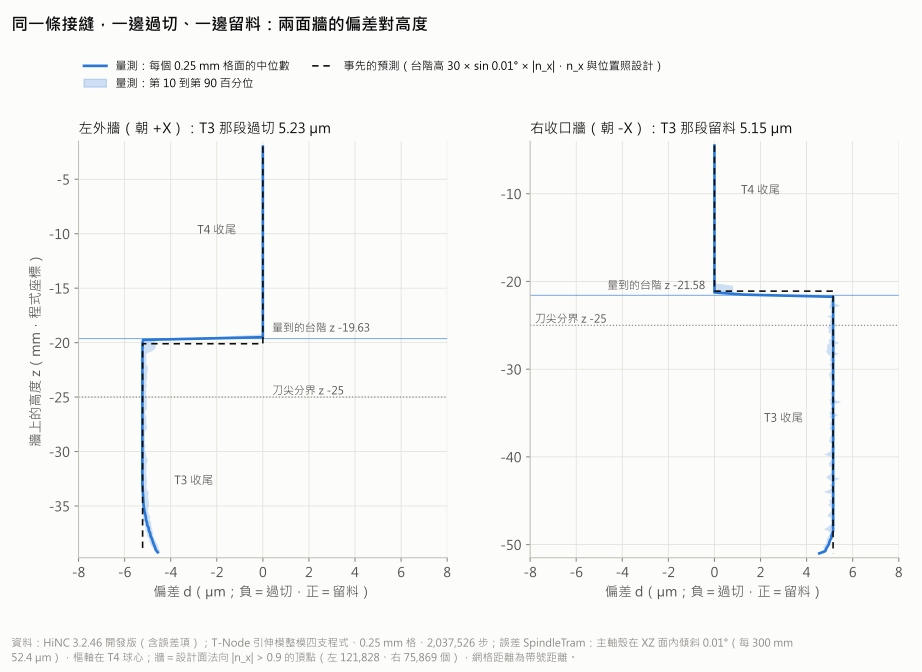
兩面牆的偏差對牆上的高度(網格距離,負=過切、正=留料,偏差軸對稱 ±8 µm)。藍線是每 0.25 mm 一格的中位數,淺藍帶是 p10 到 p90;黑虛線是播放前的預測(台階高 30 × sin 0.01° × |n_x|,n_x 照設計,5.22 與 5.15 µm;位置照設計的 z −20.1 與 −21.1);點線是刀尖分界 z −25,細藍線是量到的台階。左外牆在 z −19.63 以下過切 5.23 µm,右收口牆在 z −21.58 以下留料 5.15 µm,以上都是 0。整模,0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
壓料面:傾斜面銑刀的刀跟
壓料面只有 T1 面銑過。D32 R5 的平底跟著主軸傾斜,+X 側比刀尖低,每走一行就在那一行的中心刻出最深的一道。
- 壓料面的 796,235 個頂點,中位數 −1.61 µm(行模型 −1.60)。
- 沿 y 每 0.25 mm 一格,18 行共 1,381 格:各格的中位數在行中心深到 −1.84 µm,行與行之間是 −0.89 µm;每一行最深的那一格離行中心最多 0.54 mm。
- 步距的痕。 HiNC 把刀放在每一步的位置,步與步之間不掃過。每轉一步時,T1 一步走 F2100 ÷ S2000 = 1.05 mm;傾斜的刀跟只在步的位置壓到最低,兩步之間最多淺 1.05 mm × sin θ = 0.18 µm。所以模型帶的深度取 sin θ·(w − 1.05) 到 sin θ·w(w = √(11² − y′²),y′ 是離最近行中心的距離),再放寬 ±0.05 µm。
- 1,381 格裡 99.78 %(1,378 格)落在模型帶內。帶外 3 格,都在最外一行的邊緣 |y| ≈ 172(−0.03…−0.08 µm)。步距這一項是分析時加的;只用播放前寫下的行模型(±0.05 µm),只有 2.03 %(28 格)在內。
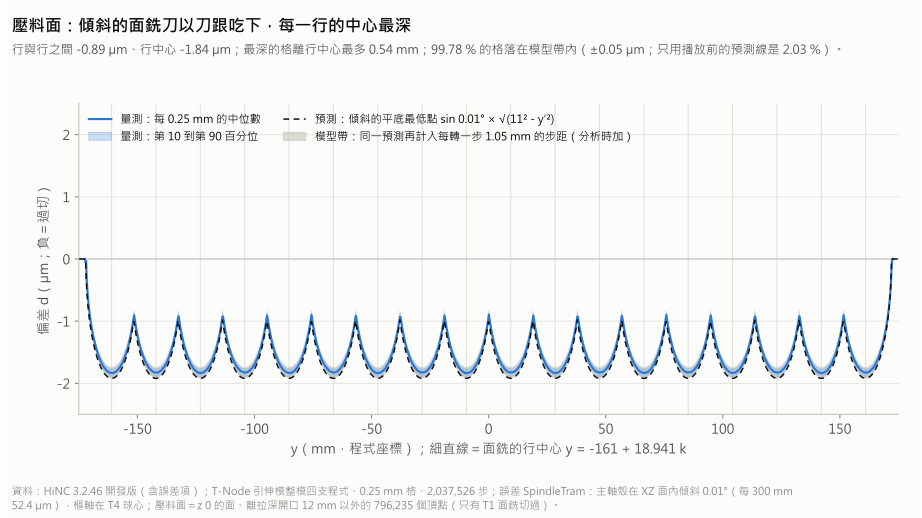
壓料面(z 0,只有 T1 面銑過,離拉深開口 12 mm 以外)沿 y 的偏差(縱軸對稱 ±2.5 µm)。藍線是每 0.25 mm 的中位數,淺藍帶是 p10 到 p90;黑虛線是傾斜平底的預測 sin 0.01° × √(11² − y′²),灰帶是分析時再計入每轉一步 1.05 mm 步距的模型帶,細直線是面銑的行中心。每行中心 −1.84 µm、行與行之間 −0.89 µm;99.78 % 的格落在模型帶內(只用播放前的預測線 ±0.05 µm 是 2.03 %)。整模,0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
全部頂點與極值
- 全部 2,419,951 個頂點,含沒切到的模塊側面:p01 −5.23、中位數 −0.89、p99 +5.15 µm;搜尋讀到 |d| 超過 5 µm 的佔 4.27 %。分布落在 T3 球心位移的 ±5.24 µm 以內。
-
超過 8 µm 的 18 個頂點,全部是真的。 精確重量後是 +8.01 到 +12.67 µm,與搜尋值相同(差不到 10⁻⁶ µm),沒有一個是搜尋的假象。它們超過了這個誤差能讓精修面移動的最大量:T3 的球 5.24 µm、T2 4.71 µm、T4 0。
- 全在朝 −X 的牆上、z −27.25…−21.25,也就是 T3 收尾的區域:13 個在上方翼部末端的牆(x 約 −3),4 個在右收口牆(x 75–80),1 個在 (−9.5, −96.2)。
- 翼部末端牆上的 13 個裡,12 個排成三段沿 z 的短列:x −3、y 103.6、z −24.5…−23.5 五個;x −3.5、y 108.1、z −22…−21.25 四個;x −2.5、y 99.6、z −24.5…−24 三個;列內相鄰的相距約 0.25 mm。18 個裡其餘 6 個(翼部末端牆 1 個、右收口牆 4 個、(−9.5, −96.2) 1 個)各自孤立,1 mm 內沒有另一個超過 8 µm 的頂點。每一點 1 mm 內全部鄰點的中位數是 +3.95 到 +5.20 µm。
- 成因沒有證明(難題 7)。
-
5.3 到 8 µm 之間沒有精確重量。 搜尋值低於 −5.3 µm 的有 2,307 個(2,288 個在朝 +X 的面上,x −84.5…−75.25,也就是左外牆一帶),高於 +5.3 µm 的有 1,965 個,其中超過 8 µm 的 18 個已精確重量;5.3 到 8 µm 之間的 1,947 個(1,942 個在朝 −X 的面上)只有搜尋值。最低的 −6.80 µm 是搜尋值,只是 |d| 的上限。
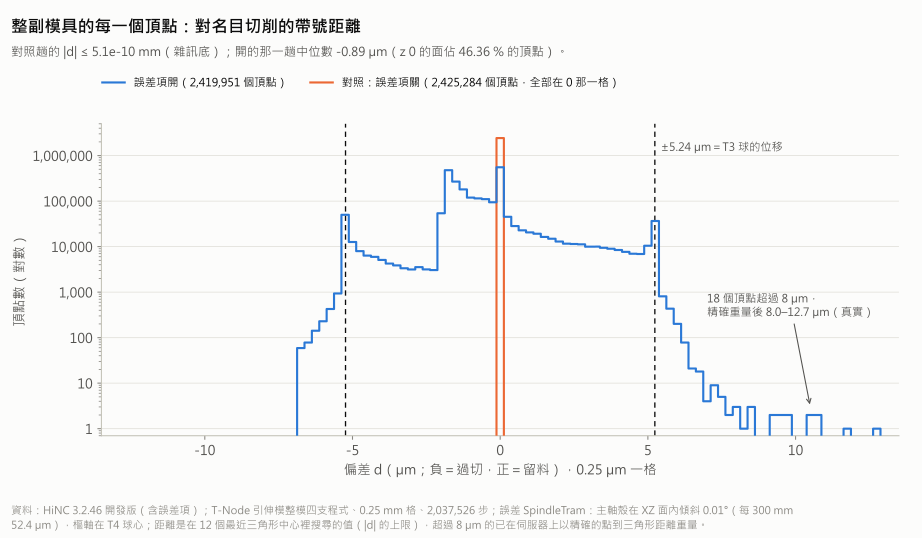
整副模具每一個頂點到名目切削件的帶號距離分布(0.25 µm 一格、對數縱軸、橫軸對稱 ±13.5 µm)。藍線是誤差項開(2,419,951 個頂點),橘線是對照(誤差項關,2,425,284 個頂點,全部在 0 那一格,最大 |d| ≤ 5.1×10⁻¹⁰ mm);虛線是 T3 球的位移 ±5.24 µm;超過 8 µm 的 18 個頂點精確重量後是 8.0–12.7 µm。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
標記與不標記
這一案沒有不標記趟。四支程式都是一般三軸 Fanuc 程式:G54、G43 Hn,沒有 G43.4、G68、G68.2、M128、TRAORI,也不是 CL。機械座標只由程式與偏移決定,所以控制器知不知道主軸歪了,算出來的機械座標都一樣,誤差也都一樣切進零件(標記會改變什麼)。不標記趟的刀尖與切削件,應該和開那一趟逐位元相同;這是設計的推論,這一案沒有播來驗證。
對照趟與畫布上的 Diff
對照趟(開關關、做 Diff)其實就是名目趟再播一次:兩組的 Cl、MC 與碰料步都與名目逐位元相同。整模對照趟匯出的切削件,2,425,284 個頂點對名目切削件的距離最多 5.1×10⁻¹⁰ mm,100 % 在 ±0.3 µm 內;沒有頂點達到 10⁻⁶ mm,也就是要精確重量的門檻。
下面三張是同一個鏡頭下的原地交替:誤差項開(有標記)與誤差項關(對照),每幀 0.9 s。畫面是把兩趟記下的毛胚連同 Diff 放回畫布拍的,不是重播;畫布上沒有介面文字,中英兩套擷取逐像素相同,只有標籤隨語言不同。
正上方看整副模具的 Diff(+X 向右、+Y 向上;320 × 350 mm 的模塊,兩側灰色是墊板),原地交替。誤差項開時,壓料面出現沿 X 的淡黃綠條紋,每 18.9 mm 一條(面銑的行,行中心過切約 1.8 µm、行與行之間約 0.9 µm);左外牆牆腳一條黃線(過切約 5.2 µm);右收口牆偏藍綠(留料約 5.1 µm)。誤差項關時整副綠。左下、右下兩團亮光是畫布燈光的反光。Diff 色階 ±0.01 mm(紅=過切、藍=留料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
斜上方、從 −X 側看整副模具的 Diff,原地交替。朝 −X 的右收口牆正對鏡頭;朝 +X 的左外牆在近側,看不到牆面。誤差項開時,右收口牆下段藍綠(留料約 5.1 µm)、上段綠,壓料面有淡淡的條紋;誤差項關時整副綠。色階、格距與版本同上。
上一張斜視裡的右收口牆(朝 −X,10° 拔模)放大兩倍,原地交替。誤差項開時,牆在 z −21.6 mm 附近分成兩段:以下 T3 收尾的部分藍綠(留料 5.15 µm,中位數),以上 T4 收尾的部分綠(0.00 µm);誤差項關時整面綠。色條與比例尺跟著畫面一起放大(比例尺仍代表 47.1 mm)。色階、格距與版本同上。
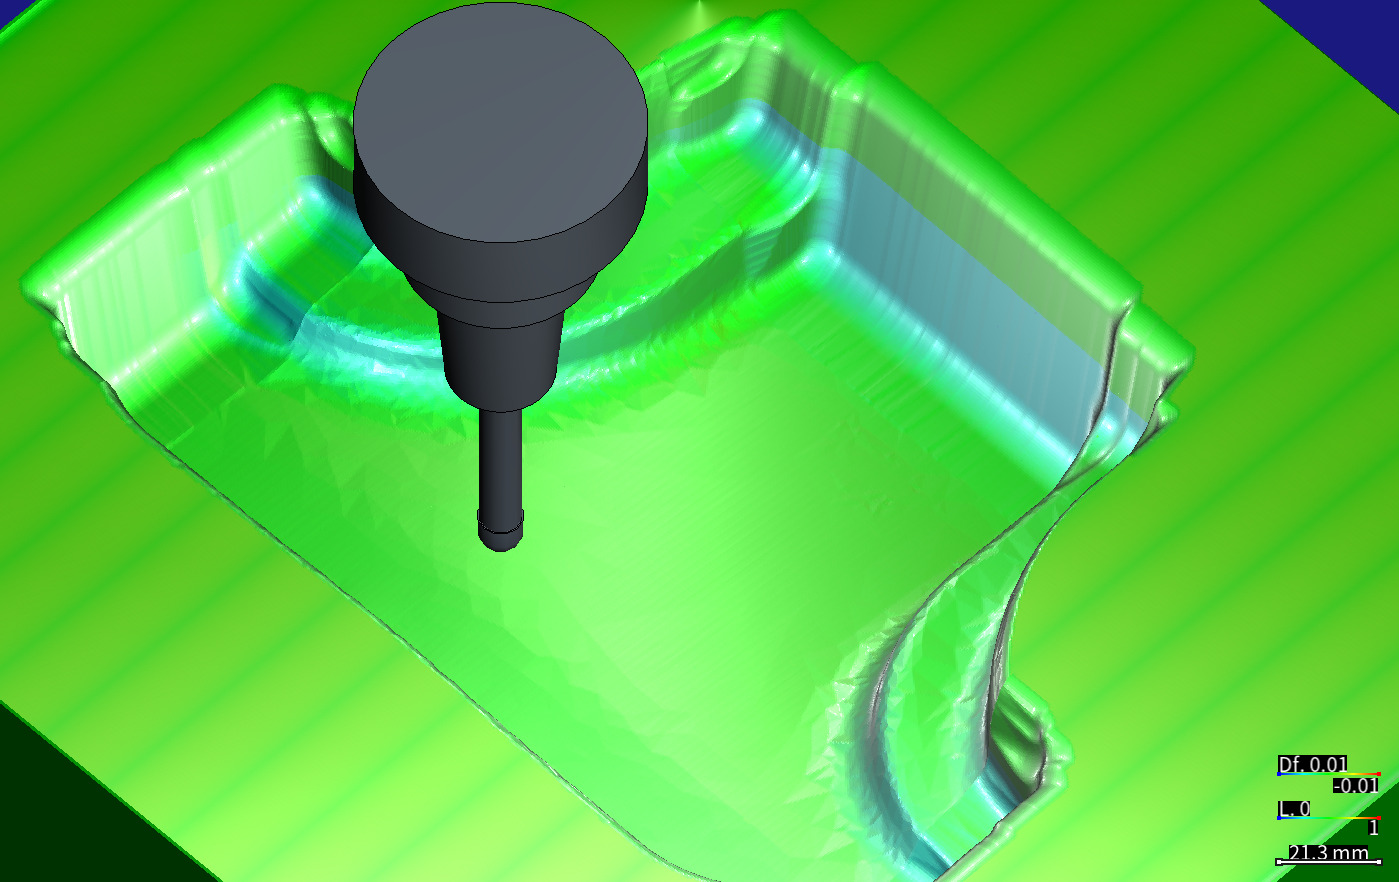
刀把入鏡(近拍):同一個停刀姿勢拉近。T3 的 BT40 熱縮刀把、懸伸 65 mm 的長頸(頸 Ø9.4 × 60)與 D10 球頭在模穴上方;右上的右收口牆下段偏藍綠(留料),壓料面有淡淡的條紋。T3 比對刀的 T4 長 30 mm,台階就是這 30 mm 乘上 sin 0.01°。Diff 色階 ±0.01 mm(紅=過切、藍=留料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
六趟都開著碰撞偵測,沒有回報任何碰撞。
做 Diff 的四趟的 Diff--Stats
| 趟 | 回報的葉 | 比較前的表面葉 | 隨需展開 | 新節點 | NaN 葉 | 量到的量測線 | 沒量到的量測線 | 目標三角形 |
|---|---|---|---|---|---|---|---|---|
| t-control | 949,242 | 947,367 | 1,416 | 3,291 | 16 | 3,660,511 | 1,481 | 1,867,014 |
| t-on | 954,287 | 952,475 | 1,232 | 3,044 | 914 | 3,696,145 | 19,179 | 1,867,014 |
| f-on | 2,346,473 | 2,339,687 | 3,151 | 9,937 | 0 | 9,290,157 | 278 | 4,673,494 |
| f-control | 2,354,001 | 2,347,197 | 3,118 | 9,922 | 0 | 9,322,012 | 36 | 4,673,494 |
名目趟不做 Diff。目標三角形比匯出的網格少:整模 4,673,494 對 4,673,638,修剪案 1,867,014 對 1,867,092;這一點沒有追。修剪的開那一趟,NaN 葉(914)與沒量到的量測線(19,179)比修剪的對照趟(16 與 1,481)多,整模兩趟則沒有 NaN 葉;這一點也沒有追。
修剪案
修剪案在整模之前跑,評估窗是 x 20–100、y −90 至 −10。右收口牆上下段、深端地板與壓料面條帶的框,是設計在播放前定的:前三個在評估窗內,壓料面條帶(x 102–125)在評估窗外、T1 的窗內。窗內 T4 收尾的面,是分析時取評估窗內 z −18…−0.05 的頂點。各面都與整模一致:
| 面 | 頂點 | 量到:中位數(p10…p90) | 預測 |
|---|---|---|---|
| 窗內 T4 收尾的面(z −18…−0.05) | 49,025 | 0.000(0.000…0.000) | 0 |
| 右收口牆上段 | 15,726 | 0.000(0.000…0.000) | 0 |
| 右收口牆下段 | 21,878 | +5.143(+3.242…+5.162) | +5.149 |
| 深端地板 | 25,799 | −0.560(−0.738…+0.019) | −0.600 |
| 壓料面條帶(x 102–125,在 T1 的窗內) | 41,014 | −1.648(−1.846…−1.150) | −1.655(−1.92…−1.016) |
單位 µm。判定只看上表的框:T4 收尾的面、右收口牆上下段與深端地板在評估窗內,壓料面條帶在評估窗外、T1 的窗內(設計事先寫明 T1、T2 的窗緣會有色帶,不判定,只看框內)。修剪案 969,313 個頂點的極值是搜尋值,沒有精確重量,所以不引用;搜尋讀到 |d| 超過 10 µm 的 8,294 個頂點全在評估窗外,沒有查。
和基礎案的撓曲比
基礎案的整模驗收(日期 2026-11-14,開物理,是另一次、另一個 HiNC 建置的播放):T3 撓曲在切削步上最大 132 µm、中位數 12.6 µm,7.4 % 的切削步超過 25 µm;T4 撓曲最大 20.2 µm。這裡關物理,結果裡沒有撓曲,所以兩者只能當量級的背景來比:
- 0.01° 的台階 5.24 µm,是 T3 撓曲中位數的 41.6 %、最大值的 3.97 %。
- 撓曲隨切削負荷一步一步變;主軸傾斜在同一把刀的每一步都是同一個量,所以它沿整條接縫留下一樣高的台階。
- 換成典型驗收值 0.003°(公式換算,沒有播放):台階 1.57 µm,壓料面行中心 −0.58 µm。在這副模具上,單是 T3 撓曲的中位數就比 0.01° 的台階大。
執行成本
六趟都在共用 32 執行緒伺服器上的私有實例跑,HiNC 3.2.46 開發版(含誤差項),0.25 mm、每轉一步、物理關、碰撞偵測開,一次一趟。
| 趟 | 程式 | 步數 | 牆鐘 | 每秒步數 | 記憶體峰值(VmHWM) |
|---|---|---|---|---|---|
| t-nominal | 修剪 | 367,941 | 1,852.5 s | 198.6 | 3.47 GiB(3.73 GB) |
| t-control | 修剪 | 367,941 | 935.8 s | 393.2 | 3.83 GiB(4.11 GB) |
| t-on | 修剪 | 367,941 | 945.8 s | 389.0 | 4.52 GiB(4.86 GB) |
| f-nominal | 整模 | 2,037,526 | 3,443.0 s | 591.8 | 9.68 GiB(10.40 GB) |
| f-on | 整模 | 2,037,526 | 3,488.2 s | 584.1 | 13.01 GiB(13.97 GB) |
| f-control | 整模 | 2,037,526 | 3,258.1 s | 625.4 | 12.50 GiB(13.42 GB) |
- 總計,六趟合計 13,923.4 s,約 3 小時 52 分。
- 對照計畫。 計畫估整模每趟 25–70 分鐘、不含 Diff 的 VmHWM 10–16 GB。實際整模每趟約 54–58 分鐘;沒有 Diff 的名目趟 9.68 GiB(10.40 GB),做 Diff 的兩趟比它多 3.33 與 2.82 GiB。
- 牆鐘從開始播放,算到輪詢讀到
Finished的那一次,包含播完後的 Diff 與匯出;狀態每 5 s 輪詢一次,所以可能最多晚 5 s。同一台伺服器上的其他工作有沒有同時在播,紀錄看不出來,所以牆鐘可能含那份負載。 - 記憶體由位元組換算:GB = 位元組 ÷ 10⁹,GiB = 位元組 ÷ 2³⁰。
- 畫面不重播。 記下的毛胚連同 Diff 放回畫布;兩張刀把圖再在上面播一段只在空中移動的停刀程式。
它說明了什麼
給加工工程師。
- 主軸對 Z 行程歪 0.01°(每 300 mm 52 µm),用一把刀對刀之後,每把刀照它比對刀那把刀多伸出的長度偏:多 30 mm,球心就多偏 30 mm × sin θ。這副模具的兩支 D10 精修刀正好差 30 mm,所以交界的牆上留下 5.2 µm 的台階:朝 +X 的牆過切、朝 −X 的牆留料。
- 台階不在刀尖的分界,而在牆上高幾 mm 的地方(這裡是 z −19.63 與 −21.58),因為球刀在陡牆上以側面接觸。
- 面銑的平底刀會被刀跟吃出跟著行距走的淺凹(這裡 0.9–1.8 µm,每 18.9 mm 一行)。
- 量級:典型的 0.003° 只有 1.57 µm;同一副模具上,T3 的撓曲中位數是 12.6 µm。
- 在 HiNC 裡,可以把一台機量到的主軸傾斜放進那台機的模型,零件還沒切,就看得到它落在自己零件的哪裡、有多大。
給老師與學生。
- 為什麼整根 Z 軸歪掉不會在刀與刀之間留台階,主軸殼歪了才會:
G43把刀長補掉之後,只有刀軸方向的傾斜會讓刀長進到偏移裡。 - 刀尖偏移怎麼從機台鏈推出來,以及為什麼對刀參考點就是偏差的零點。
- 球刀在陡牆上的接觸高度 r(1 − n_z);傾斜平底刀的刀跟 sin θ·√(11² − y′²);以及每轉一步的步距在面上留下最多 0.18 µm 的痕。
給評估這種做法值不值得的人。
- 成本。 六趟播放共 13,923.4 s 的伺服器時間,每趟記憶體最多 13.01 GiB。
- 預測在第一次播放前寫下:逐步刀尖對公式,每個分量差不到 3.82×10⁻¹⁴ mm;九個面的中位數與預測差都不到 0.05 µm。壓料面的行模型要在分析時再計入 1.05 mm 的步距帶,才有 99.78 % 的格在帶內(只用播放前寫下的行模型是 2.03 %)。
- 失準,照量到的寫:台階的位置差約 0.5 mm(設計假設的道次與實際不同);18 個頂點超過精修面能被移動的量,成因未證;標準 2 在修剪案照原文未過。
誠實的限制
- 只放了一個誤差,而且是常數、只在一個面內。 主軸傾斜只在 XZ 面內;真實主軸的傾斜可能 XZ、YZ 兩個方向都有。誤差項只能表達常數誤差(垂直度、軸的傾斜、旋轉軸位置、主軸傾斜、機械零點偏移);定位誤差、真直度、背隙、伺服不匹配與熱變形都放不進來(機台幾何誤差)。
- 值是選的,不是量到的。 0.01° 代表「一個要重新校正的主軸頭」;「典型驗收值約 0.003°」出自設計,設計讀不到 ISO 10791-2 的公差表,只標「典型」。
- 對刀靠樞軸的位置來表達。 這一案假設 X、Y 用 T4 對刀;換一把刀或換一種對刀方式,偏差的零點就換地方(台階高度不變)。HiNC 的 P0 不會像真機對刀那樣吃掉偏移。
- 刀長用刀具庫的值。 真機的對刀儀量傾斜的平底刀,量到的是最低的刀緣,H1 會多 11·sin θ;那樣壓料面就變成 0 到 +5.4·sin θ 的留料條紋,而不是過切(設計的推論,沒有播)。
- 只看幾何。 物理關,結果裡沒有撓曲。真機上 T4/T3 接縫的台階,還會加上兩支刀的撓曲差與刀長量測誤差;和基礎案撓曲的比較混用了兩次播放(那一次開物理、另一個 HiNC 建置),只能當量級的背景。
- 一般三軸程式,所以沒有不標記趟。 控制器知道誤差時能補回多少,這一案示範不了。
- 「每一行都執行」是間接證據:
Finished、每支程式最後一個動作行有步,其餘沒有自己步的動作行都是零長度或短於主軸一圈的移動。紀錄沒有留下nc的Sys-Init--FileLines。 - 播放的程式是副本。 誤差項專案另存時把
NC/資料夾一併複製;分析拿基礎案的NC/*.nc對行號,兩份沒有逐位元組核過。誤差項資料夾以外沒有任何改變。 - 頂點分類用設計的法向。 哪一面牆、是否 |n_x| > 0.9、逐頂點模型用哪一把刀,都看設計模型最近三角形的法向,不是切出面自己的法向,角落可能分錯。這只影響牆的剖面圖與逐頂點模型,不影響標準 5 用的框中位數。
- 網格距離的極值只查了一部分。 超過 8 µm 的 18 個精確重量過、成因未證;5.3 到 8 µm 之間是搜尋值;修剪案的極值沒有精確重量。
- 刀把畫面是停刀姿勢。 停刀程式把 T3 停在空中 (X −60, Y 0, Z 10),不是切削中的姿態。
-
沒有追的觀察。
- 修剪 t-nominal 的牆鐘 1,852.5 s,是步數相同的修剪 t-control(935.8 s)與 t-on(945.8 s)的兩倍;紀錄沒有寫原因。
- 修剪 t-on 的 NaN 葉 914、沒量到的量測線 19,179,比修剪 t-control 的 16 與 1,481 多;整模兩趟沒有 NaN 葉。
Diff--Stats的目標三角形比匯出的網格少(整模 4,673,494 對 4,673,638,修剪 1,867,014 對 1,867,092)。
讀者可以帶到自己案例的
- 主軸傾斜放在主軸連接之前,不要放在 Z 之前。 放在 Z 之前,
G43把刀長抵掉,每把刀偏得一樣;放在主軸之前,每把刀照自己的刀長偏(誤差項放在哪裡 (Where an Error Term Goes),英文,未鏡像)。 - 靜態誤差的樞軸放在對刀參考點。 碰側面對刀的球刀,參考點是它的球心,因為它在赤道接觸。這樣對刀點的偏差就是 0,名目的工作偏移就是真機對刀會找到的值(有誤差項的機台上的工作偏移)。
- 看刀長不同的刀在哪裡交棒。 主軸傾斜會在那裡留下(刀長差)·sin θ·|n_x| 的台階,朝相反方向的牆上正負相反。
- 陡牆上的台階在刀尖分界之上,高 r(1 − n_z);實際道次的高度從逐步紀錄讀,不要照 CAM 的意圖。
- 傾斜的平底以刀跟吃進去,行中心 R_core·sin θ;每轉一步時,兩步之間的面最多淺(每轉進給)·sin θ。要判斷零點幾 µm 的面之前,先把這一項算進模型。
- 第一次播放前先寫下預測與標準,每一條都照全文判:照原文沒過的標準就寫沒過,連同原因與範圍。
- 先核刀尖,對著公式核。 這裡的逐步刀尖在讀任何網格之前,就把模型核到 3.82×10⁻¹⁴ mm 以內。
- 誤差改變了哪些步碰料時,切削步取兩趟碰料步的聯集。
- 以名目切削件當理想幾何,Diff 才只顯示誤差,不含刀路本身的痕跡。
- 網格距離的極值,引用前先精確重量;成因不明的真實極值,就照實寫成成因不明。
- 一般三軸程式上,標記不改變切削結果:鏈上的每一個誤差都會切進零件。清掉標記的那一趟,只有在 RTCP、傾斜工作平面或 CL 播放下才會不同(標記會改變什麼)。
- 選一個看得到你要看的那面牆的鏡頭。 從側面看,模穴只露出模塊的外側。
來源與授權
零件經由基礎案,出自 NUMISHEET 2025 工業基準件:
- 來源: Ott, Michael; Martinitz, Katja; Böhm, Viktor; Spörer, Thomas; Hartmann, Christoph; Volk, Wolfram(慕尼黑工業大學,Chair of Metal Forming and Casting (utg)),NUMISHEET 2025 - Industrial Benchmark,Zenodo,版本 1,2025-11-20 發佈,doi:10.5281/zenodo.17662411。紀錄裡 Introduction PDF 的作者欄寫「Holzer, K.」,Zenodo 列的是 Katja Martinitz。連結失效時的搜尋詞:
NUMISHEET 2025 Industrial Benchmark、zenodo 17662411、T-Node B-pillar。 - 用了什麼: 基準件目標件的頂面(STL),也是基準件對這個引伸件給的唯一幾何。
- 授權: CC BY 4.0,照 Zenodo 紀錄的標示。授權依現狀提供這些資料,不附任何保證。基準件的檔名帶有 Mercedes-Benz 商標;CC BY 不授予商標權利,所以這一頁稱這個零件為「NUMISHEET 2025 T-Node」,也不表示 Mercedes-Benz 或 TUM 為它背書。
- 姓名標示,照基礎案的寫法:「Target geometry: NUMISHEET 2025 Industrial Benchmark, M. Ott, K. Martinitz, V. Böhm, T. Spörer, C. Hartmann, W. Volk (TUM utg), Zenodo doi:10.5281/zenodo.17662411, CC BY 4.0. Draw-die design and machining set-up by Tech Coordinate's agent.」(目標幾何出自上述基準件;引伸模設計與加工設定由超級高科技的代理完成。)
- 基礎案改了什麼: 來源檔案一個都沒改。模面與壓料面由代理的腳本從目標面推出,是一副可行的模具,不是量產的模具;模塊、刀與刀把、四支程式與機台設定都是代理的。
這一頁另外加的。 機台上一條標記的誤差項連接 SpindleTram:主軸傾斜 0.01°,在主軸連接的正上游。位置、值與樞軸都是代理選的;模面、四支程式與基礎案的設定都照原樣。這一頁沒有重製基準件的任何檔案或圖。畫面都是 HiNC 的擷取,圖表畫的是 HiNC 的逐步結果與切削網格。一切都是仿真,沒有實際切削。基準件的主辦單位沒有參與這一案,也沒有為它背書。本站不提供下載;請從 Zenodo 紀錄取得基準件。
另見
- 建立虛擬工具機:誤差項——誤差項可以放在哪裡(三軸機的主軸殼體傾斜在 Z 與主軸連接之間)、標記會改變什麼、啟用誤差項開關,以及有誤差項的機台上的工作偏移
- 運動拓樸:誤差項連接 (Error-Term Branches)(英文,未鏡像)——控制器求解的名目鏈,以及它看得到哪些誤差
- 模型之外的加工問題:機台幾何誤差——模型放不進的機台誤差
- 工作流程:幾何驗證——幾何差異比對、偵測半徑與色階
- 程式原點對齊——P0,以及手動打入量到的工作偏移
- 深槽插銑對分層,Z 軸差 0.003°——誤差改放在 Z 之前,也就是這裡難題 1 沒採用的那一種:一把刀,牆隨深度一起傾斜
- 實作案例——其他案例,以及案例頁怎麼讀