銑削物理座標系
銑削力、銑削力矩、形變等物理性質,可以用不同座標系表示。感測器原始資料對應的座標系也不一樣。
用HiNC檢視物理仿真資料時,常會看到座標系的標示字,本章說明三個座標系。
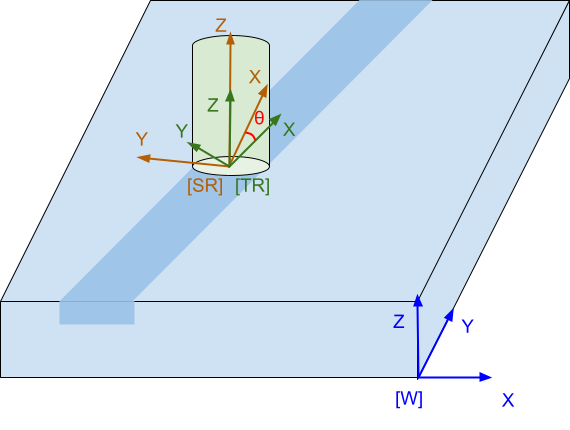
工件座標系
工件座標系(Workpiece Coordinate),簡寫[W]。
通常是程式原點座標系。
工件座標系與動力計座標系一致。
刀具行進座標系
刀具行進座標系(Tool Running Coordinate),簡寫[TR]。
以刀具行進方向除去刀具法向移動後作為 +X ,刀具法向量作為 +Z ,以右手定則定義 +Y 。以順銑而言,+Y 方向遠離壁面。
刀具行進座標系適合理解加工狀態。
主軸旋轉座標系
主軸旋轉座標系(Spindle Rotation Coordinate),簡寫[SR]。
刀具行進座標系對 Z 軸旋轉主軸運動角度 $\(\theta\)$ 後為主軸旋轉座標系。
主軸旋轉座標系與智慧刀把座標系一致,因智慧刀把感測器會隨主軸一併旋轉。
M03 之下,從主軸端朝刀尖看,主軸是順時針轉的,所以一個固定在 [TR] 裡的向量,在 [SR] 裡會從 X 朝 Y 轉。只要主軸相位——從重置起算、以 M03 的轉向為正——是整數圈,[SR] 就與該步的 [TR] 重合,而 [TR] 的 X 軸就是該步的進給方向:模擬中刀把的絕對方位跟著每一步的進給方向走,並不綁在機台上固定的鍵 (key) 上。訓練與安裝角估計都會搜尋每一步的起始角,所以並不依賴它。