真圓度試件切在機台量到的垂直度上:只有 X–Y 垂直度把圓切成橢圓
Holub 等人(Applied Sciences 10, 6233, 2020)用雷射追蹤儀量了一台三軸立式加工中心,再開啟控制器的體積補償:體積誤差從 49 µm 降到 14 µm。補償前後各切一個同樣的試件(WP1、WP2),它的 Ø300 凸緣、Ø200 凸台與 Ø100 孔的真圓度——RONt,論文印出的七個量測位置平均——卻只從 10.13/9.39/5.37 µm 變成 6.16/5.71/5.59 µm,孔還略差。
這裡由一個 AI 代理 (agent) 把論文量到的三個常數垂直度放進 HiNC 的機台,做成誤差項:X–Y 垂直度 E_C0Y 22.4 µm/m(球桿儀,表 8)放在 Y 軸的正上游;Z 對 Y、Z 對 X 的垂直度 E_A0Z +33、E_B0Z −56 µrad(雷射追蹤儀,圖 6,從圖上讀出)合成一個 65 µrad 的旋轉,放在 Z 軸的正上游。論文沒有 NC,也沒有模型,所以零件、毛胚、三道精修圓周與專案都是代理照論文的數字做的。在 HiNC 3.2.46 開發版(含誤差項)上以 0.25 mm 的網格播三次:誤差項關(名目切削結果,作為每一次比對的理想幾何)、再關一次並做 Diff(對照)、誤差項開而控制器不知道這些誤差。
- 刀尖每一步都落在預測上,最多差 1.24×10⁻¹³ mm:δ = A·(X, Y, Z),在第一次播放前就寫好。有沒有誤差,機械座標都逐位相同。
- 只有 X–Y 垂直度影響真圓度。 它把每個圓切成長軸在 135°/315° 的橢圓:仿真 RONt 3.535/2.421/0.940 µm,預測的 γ × 刀心半徑是 3.539/2.419/0.941 µm,每個直徑的七個斷面都一樣。
- Z 的垂直度不改真圓度,改的是軸線。 三個圓柱共用一條傾斜 65 µrad 的軸線,斷面越深、圓心越往 30.5° 偏——彼此仍同軸——所以每面牆對端面在 50 mm 上斜 3.25 µm。牆的傾斜建立在模型「主軸隨 Z 一起傾斜」的假設上。
- 與論文比,常數的 X–Y 垂直度只說明 WP1 量到的 RONt 的 35%/26%/18%;補償後殘餘的垂直度按比例換算只剩 0.98/0.67/0.26 µm,WP2 卻仍量到 6.16/5.71/5.59 µm:補償後剩下的主要不是垂直度。
這裡的一切都是仿真,沒有切過任何零件。
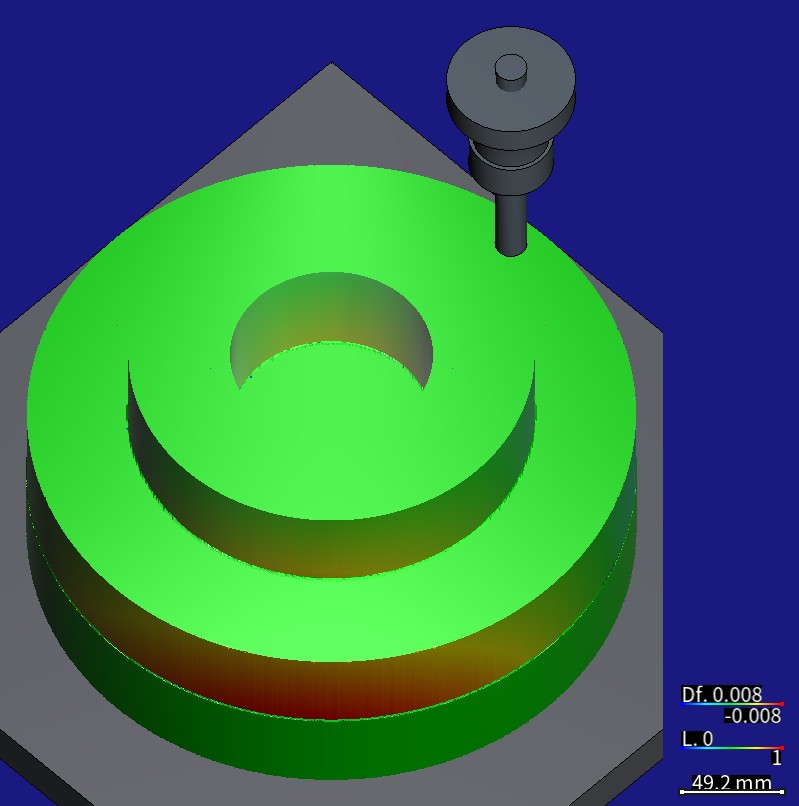
誤差項開(有標記)切出的工件放回畫布,再播放停刀程式 NC/pose-d200.nc(不切削):T1 Ø16 四刃端銑刀裝在 ER25/BT40 夾頭刀把上、伸出 70 mm,停在凸台旁的空中(等角視)。工件上疊著那一趟的 Diff,±0.008 mm:紅=過切、藍=殘料、綠=0,正負同權重。凸緣帶在靠鏡頭的 −X−Y 一側最紅;頂面與凸緣頂面沒有切到,全綠。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
| 在 HiNC 3.2.46 開發版(含誤差項)上量得,0.25 mm,誤差項開對關 | Ø300 凸緣 | Ø200 凸台 | Ø100 孔 |
|---|---|---|---|
| 雙瓣項 b2,七斷面平均(預測 −s·γR_c/2) | −1.767(−1.770)µm | −1.211(−1.210)µm | +0.470(+0.470)µm |
| 仿真 RONt,七斷面平均(預測 γR_c) | 3.535(3.539)µm | 2.421(2.419)µm | 0.940(0.941)µm |
| 論文在 WP1 量到的 RONt,七個位置平均 | 10.13 µm | 9.39 µm | 5.37 µm |
| 斷面圓心隨深度移動的斜率(預測 65.00 µrad) | 65.10 µrad | 64.94 µrad | 65.02 µrad |
| 牆對端面在 50 mm 上的傾斜(預測 3.25 µm) | 3.255 µm | 3.247 µm | 3.251 µm |
案例
這篇論文(見下面的來源與授權)是來源唯一公開的檔案:沒有 CAD 模型、沒有 NC 程式、沒有資料集,每個數字都印在 PDF 裡。HiNC 的公開頁〈模型之外的加工問題〉已經引用它的數字,說明體積誤差與零件真圓度之間的落差。代理拿到的:
- 試件(圖 3a):Ø300 × 100 mm 的凸緣,上面是 Ø200 × 50 mm 的凸台,中央是深 60 mm 的 Ø100 孔。每個直徑量七個位置,相隔 5 mm;位置 04 是代表(圖 11)。
- 切削條件(表 2):200 m/min、每刃 0.1 mm,Ø16 四刃實心碳化鎢端銑刀,ISO40 ER25 刀把;材料 EN AW-2007。
- 機台(2.2 節、表 1):KOVOSVIT MAS MCV 754 QUICK 三軸立式加工中心,Sinumerik 840D sl 控制器附 VCS A3 選項;行程 X 754、Y 500、Z 550 mm。
- 量測:球桿儀的垂直度(表 8–10),補償前在 Ø300/Ø200/Ø100 圓上是 22.4/10.5/13.8 µm/m,補償後是 −6.2/−6.3/+4.8 µm/m;雷射追蹤儀的 19 個誤差分量(圖 6)只畫成柱狀圖、沒有印出數值,體積誤差 49 → 14 µm(圖 7);WP1 與 WP2 每個位置的 RONt(表 11–13),用 Talyrond 595S 量測。
- 論文的結論(第 5 節):圓度誤差「significantly affected by the squareness error of two relative axes in the machining plane」。
- 要求:用誤差項做實作案例,從現有案例往上加,論文案也收;擁有者裁定誤差只能放在一根軸或主軸的正上游,每個誤差一條標記的靜態連接。
沒有人說明的:
- NC、毛胚、夾具、零件放在哪裡。 論文對 Ø300 與 Ø200 只說「outside milling technology」,對孔說「another type of machining technology」。
- Z 的兩個垂直度的數值。 圖 6 把 E_A0Z、E_B0Z 畫成柱,數值要從圖上讀。
- 主軸會不會隨 Z 傾斜。 論文沒有量主軸的傾斜。
- 球桿儀垂直度的正負號。 3.1 節說雷射追蹤儀的誤差照 ISO 230-1 的慣例描述;表 8–10 的球桿儀垂直度沒寫慣例。
- Talyrond 的 0° 與機台軸的關係,以及真圓度的濾波。
代理建了什麼
每個值都標明出處:讀取(論文寫明的)、推得(由讀到的值算出)或自選(代理決定的)。
基底專案,經 Web API 依專案建構的順序建成:
- 機台:建立虛擬工具機裡那台沒有外形的三軸機(台面帶 X 與 Y,主軸頭帶 Z),行程照表 1:X 0…754、Y 0…500、Z −550…0(讀取);Fanuc 控制器(自選:G02/G03 圓周用不到論文的 Sinumerik)。
- 零件與程式零點:程式零點在零件軸線與凸台頂面的交點(自選);零件軸線放在量測空間的中心,G54 (325, 250, −425)(推得:圖 2a 把零件畫在中央、沒有標尺寸);零件下面一塊 400 × 400 × 25 mm 的板(自選)。
- 毛胚與目標模型:圖 3a 的零件旋轉 1,440 段當設計模型(讀取);毛胚是同一個零件、三個圓柱面各留 0.5 mm(推得:論文的 0.02 mm 小於仿真的網格)。
- 刀具與刀把:T1 Ø16 四刃端銑刀(讀取),刃長 65 mm、全長 150 mm、螺旋角 35°、前角與逃角 10°(自選);ER25/BT40 夾頭刀把(讀取:ISO40 ER25;外形自選),伸出 70 mm、刀長 140 mm(自選)。
- 材料:以 Al6061-T6 代替材料庫沒有的 EN AW-2007(自選);每一趟都關閉物理,切出的幾何與材料無關。
- 程式(自選,每個面以表 2 的條件順銑一刀,S3979 與 F1592 為推得;2.4.1 節的 400 mm/min 與表 2 矛盾,沒有採用):凸緣上段 50 mm,刀尖在 Z −100(G02,刀心半徑 158 mm);凸台,刀尖在 Z −49.5(G02,108 mm);孔,刀尖在 Z −59.5(G03,42 mm);凸台與孔的根部各留 0.5 mm 的小階;另有一支停刀程式,把刀停在凸台旁,拍刀具與刀把用。
- 驗收:專案重開沒有訊息;按 G54 的 P0 讀回 (325, 250, −425);1 mm 粗跑 5,411 步、10 s,三支程式每一行都執行,只在三道圓周與它們的進刀段碰料,沒有碰撞,除了 Diff 自己的訊息之外沒有警告。
誤差項,放在基底專案另存的誤差項專案上:
EC0Y:X–Y 垂直度 |
EA0Z-EB0Z:Z 對 Y、對 X |
|
|---|---|---|
| 意義 | ISO 230-1 的 E_C0Y:+X 與 +Y 夾 90° + γ | E_A0Z 與 E_B0Z 合成:+Z 行程朝 (−56, −33) µm/m 傾斜 |
| 值 | γ = 22.4 µrad = 0.001283425461093°(讀取:表 8,球桿儀,Ø300,補償前;圖 6 讀得 24.3 µrad) | β = 65 µrad = 0.0037242256683504°,繞 (33, −56, 0)/65(從圖 6 讀取:+32.8 與 −55.6 µrad,取整) |
| 位置 | Y 軸正上游:新錨點 Yerr 把 X→Y 切成兩段;X→Yerr 放靜態旋轉並標記;Y 軸原本的變換器留在 Yerr→Y |
Z 軸正上游:base→Zerr 放靜態旋轉並標記;Z 軸搬到 Zerr→Z |
| 樞軸 | (325, 0, 0),X 錨點的座標:碰數姿態時刀軸所在(自選) |
(0, 0, 575),base 的座標:碰數姿態時的刀尖(自選) |
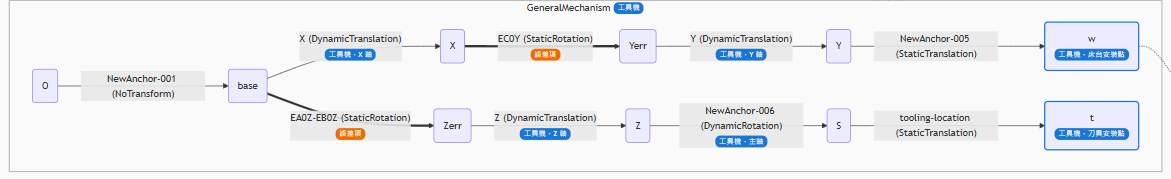
設備頁拓樸欄的工具機叢集(GeneralMechanism)。EC0Y(X→Yerr,Y 軸正上游)與 EA0Z-EB0Z(base→Zerr,Z 軸正上游)都是靜態旋轉,帶橘色「誤差項」徽章;Y、Z 軸的動態平移搬到 Yerr→Y、Zerr→Z,仍是 Y 軸與 Z 軸。HiNC 3.2.46 開發版(含誤差項)。
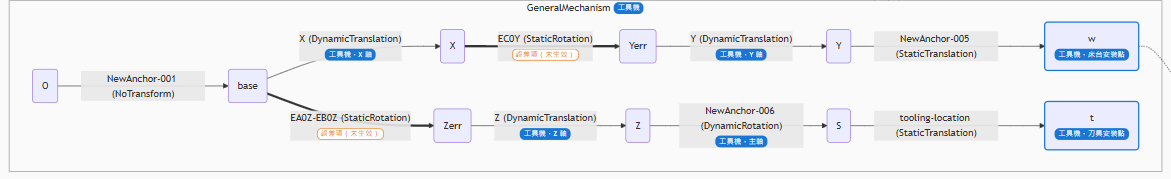
同一張拓樸圖,專案的「啟用誤差項」開關關閉時:徽章變成外框,寫著「誤差項(未生效)」,機台照設計運動——名目與對照兩趟就是這樣播的。
兩個樞軸都放在碰數姿態時刀的位置上,所以真機碰數找到的仍是 G54 (325, 250, −425);誤差項開的那幾趟把這個值——碰數會找到的值——打進那一列(見有誤差項的機台上的工作偏移)。
預測,在第一次播放前寫下:
- 刀尖,程式座標:δ = Cl(開) − Cl(名目) = A·(X, Y, Z),沒有常數項;A = [[cos γ − 1, 0, a13], [−sin γ, 0, a23], [0, 0, cos β − 1]],(a13, a23) = (−56.0007, −32.9987) µm/m;Y 那一欄是 0,因為 Y 在兩條誤差的下游。機械座標逐步相同。
- 零件上,開的切削結果對名目的有號距離 d(正=殘料),外圓 s = +1、孔 s = −1:d(θ, z) = s·[z(a13 cos θ + a23 sin θ) − (γR_c/2) sin 2θ],R_c 是刀心半徑(158/108/42 mm)。
- 雙瓣(X–Y 垂直度):振幅 γR_c/2 = 1.770/1.210/0.470 µm,每個深度都一樣;仿真 RONt γR_c = 3.54/2.42/0.94 µm。失圓量用刀心半徑,因為橢圓是刀心的路徑,牆是它的包絡。
- 斷面圓心(Z 的垂直度,主軸跟著傾斜):每個斷面仍是正圓,圓心在 z·(−56.0, −33.0) µm/m,朝 30.5°。
- 斷面 04 的 24 個盒子(每個直徑 8 個方位)與沒切到的面上的 3 個盒子都有預測值。
播放:1 mm 的修剪組(名目、開、對照,以及清掉標記、控制器知道誤差的那一趟);0.25 mm、只放凸台程式的探針;0.25 mm 的整個零件(名目、對照、開)。每一趟都在剛重啟的實例上播,物理關、碰撞偵測開、每轉一步;Diff 的偵測半徑 1 mm。
代理怎麼管理這件工作
- 標準先寫。 計畫、預測與 14 條編號的標準在第一次播放前提交,之後沒有改。提交前,三個唯讀的審查者先審草稿:一個重新推導機台鏈與預測,一個讀會執行這份計畫的工具,一個找計畫的漏洞。它們找出一段對不上的解釋、一個永遠不會成立的 ×10 備案觸發條件、還沒寫成數字的標準,以及一支會退出畫面的停刀程式;都在第一次播放前改好(難題 5)。
- 先粗後細、先修剪後整件。 1 mm 那一組四趟、每趟 10 s,不到一分鐘就驗完建置、逐步公式與不標記那一趟;探針先確認 0.25 mm 的網格讀得到凸台 1.2 µm 的雙瓣,才播整個零件。
- 任何重設之前先存證據。 每一趟播完、下一次重啟之前,一支腳本讀出每支程式執行的行數、碰料與切深的峰值,以及 Message 等級以上的每一則訊息。
- 數字從紀錄算。 第 1、2 條在第一次播放前核對,第 3–14 條由腳本從播放紀錄判定;接著分析、撰寫與查核各由一個代理負責,查核者把報告的每個數字對回紀錄。
- 共用一台伺服器。 整件那三趟,每趟最多 55 s、6.51 GiB,沒有排進重工作的共用驗收佇列,一次一趟(難題 11)。
- 人在哪裡介入。 HiNC 的產品擁有者要以現有的案例為基礎做誤差項的實作案例,論文案也收,並裁定誤差只放在一根軸或主軸的正上游、每個誤差一條標記的靜態連接。零件、製程、誤差放在哪裡、樞軸、預測與標準,都是代理自己定的。
難題
每一個都依序寫出情況、若沒發現會有的風險、怎麼發現、怎麼解決,以及證明解法成立的證據。
1. 清掉標記時,P0 讀的不是碰數會找到的值
- 情況。 第一次播放前,代理在每一種開關與標記的組合下,重設後對 G54 按 P0。有標記時不論開關,都讀回 (325, 250, −425);清掉標記後不論開關,都讀回 (324.99440, 249.9999995, −425.02645)。
- 風險。 清掉標記的那一趟若照用這個讀值,就會用一個真機碰數不會得到的工作偏移播放,「控制器知不知道誤差」的比較就混進了工作偏移的差異。
- 怎麼發現。 計畫要求在第一次播放前做的碰數核對。
- 解決。 P0 取的是機械零點時程式零點在刀端座標系裡的位置,不在碰數姿態解運動鏈。樞軸只讓碰數姿態的偏差為 0;到了機械零點,清掉標記後兩條誤差都進了讀值:X 的 −5.600 µm 來自 EC0Y(Y = 0 時程式零點離它的樞軸線 250 mm:250 mm × 22.4 µrad);Z 的 −26.45 µm 來自傾斜的刀端座標系(65 µrad 乘上垂直於旋轉軸的 406.9 mm 水平槓桿)。碰數是讓刀去碰工件,找到的仍是 (325, 250, −425),所以開與不標記的趟都打入這個值,照手冊重現現場切削的建議。差別在 P0 的量法,不在誤差項。
- 證據。 推得的 (−5.600, ·, −26.45) µm 與讀值相符;不標記那一趟的機械座標與有標記那一趟逐位相同。
2. 0.25 mm 的網格讀得到 0.47 µm 的雙瓣嗎
- 情況。 孔的雙瓣只有 0.47 µm,是網格寬度的 0.19%。之前唯一的根據是另一案的試跑:0.25 mm 下,平面牆上 ±2.7 µm 的誤差仍讀得出、而且呈線性;這裡的量更小,又在曲面上。
- 風險。 雜訊比雙瓣大,孔的雙瓣標準就量不到東西;但一開始就把誤差放大,報告的數字又不再是論文的值。
- 怎麼發現。 設計時記下的疑點。
- 解決。 計畫留了 ×10 備案(另建一個兩條誤差都乘以 10 的專案),觸發條件寫成數字:孔的雙瓣標準沒過,或孔任一斷面擬合後頂點殘差的 p01–p99 半寬大於雙瓣振幅 0.47 µm。整件之前先跑只放凸台的探針。
- 證據。 孔擬合後的頂點殘差半寬最多 0.122 µm,雙瓣標準通過,不需要 ×10:本頁每個數字都是在論文的原值(沒有放大)下量到的。連 1 mm 的修剪組都讀得出雙瓣(b2 −1.764/−1.211/+0.466 µm);探針的 Ø200 擬合與整件的逐位相同。
3. 每轉一步,牆上留著扇貝
- 情況。 運動解析度是每轉一步,這種步不掃掠:刀只放在每一步的位置。每轉 0.4 mm,三面牆上留著高 2.375/2.316/2.978 µm、間距 0.380/0.370/0.476 mm 的扇貝(Ø300/Ø200/孔)。
- 風險。 扇貝比雙瓣(0.47–1.77 µm)還大,逐點看頂點會被扇貝蓋過。
- 怎麼發現。 寫計畫時從播放設定推得。
- 解決。 名目與開兩趟在相同的機械座標上分步,扇貝在相減時抵銷;剩下的是扇貝隨刀尖切向偏移而沿牆錯開的雜訊,用二階以內的諧波擬合平均掉。
- 證據。 擬合後頂點殘差的 p01–p99 半寬最多 0.272/0.144/0.122 µm;b2 在七個斷面之間最多差 0.0012 µm。
4. 牆的傾斜建立在一個假設上
- 情況。 每道圓周都是刀尖停在一個高度、一刀切完。放在 Z 上游的誤差讓 Z 行程傾斜,也讓主軸頭與刀軸傾斜。
- 風險。 把「牆在 50 mm 上斜 3.25 µm」當成論文那台機台的事實——論文從沒量過主軸的傾斜;或者把兩個斷面圓心之間的 3.25 µm 讀成兩個圓柱不同軸。
- 怎麼發現。 計畫提交前的審查(難題 5)。
- 解決。 把兩部分分開。Z 行程的垂直度本身只讓每道圓周整圈平移 z_tip × 65 µrad(凸緣、凸台、孔各 6.50/3.22/3.87 µm);牆的傾斜來自刀軸隨 Z 傾斜。每個誤差一條連接、不成對抵銷,所以做不到只讓行程傾斜而刀軸不傾斜。三個圓柱擬合出的斷面圓心都在同一條通過程式零點、傾斜 65 µrad 的線上,斷面越深、圓心越往 30.5° 偏:三個圓柱同軸,Ø300 與 Ø200 斷面 04 圓心之間的 3.25 µm,就是這一條軸在 50 mm 高差上的偏移。若主軸不隨 Z 傾斜,牆會直立、各圈平移的量不同——那時 Ø300 與 Ø200 才會約 3.3 µm 不同軸。在真的零件上,量 Ø200 對 Ø300 的同軸度,或量牆對端面的垂直度,就分得出是哪一種。
- 證據。 刀心圓整圈平移 6.49997/3.21748/3.86748 µm(預測 6.5/3.2175/3.8675);斷面圓心隨深度移動的斜率 65.10/64.94/65.02 µrad;三個直徑的直線都在 0.005 µm 以內通過程式零點。
5. 計畫提交前的三個審查者
- 情況。 三個唯讀的審查者在計畫提交前讀了草稿:推導與數值、工具語意、計畫的完整性。
- 風險。 播完才發現標準有錯,只能照原文判,或事後改寫。草稿把 ×10 備案的觸發寫成「對照那一趟沒過」——但對照重播的是名目機台,和名目逐位相同,那個觸發永遠不會成立。
- 怎麼發現。 三份審查報告。
- 解決。 提交前改好:P0 的解釋分成兩部分;×10 的觸發寫成數字;對照那一條改名為它真正檢查的「確定性」;斷面、全距、直線與盒子的標準寫成算得出的數字;牆的傾斜歸給主軸隨 Z 傾斜;寫明孔的圓心方向;論文圖 19 用各直徑自己的球桿儀值比較;停刀程式停在凸台旁、不再退刀。
- 證據。 計畫在第一次播放前 22 s 提交,之後沒有改;第 3–14 條都照原文從紀錄算出,沒有一條需要事後改寫。
6. 開的那一趟多一步
- 情況。 開與不標記各 5,412 步,名目與對照各 5,411 步。多出的那一步在孔那支程式的
T1 M06:一個不移動的步,刀尖與機械座標都和前一步相同。 - 風險。 照步序號配對,之後每一步都錯開一格;計畫又要求每一步都要核對。
- 怎麼發現。 步數那一條標準,以及逐步配對。
- 解決。 按程式行配對(5,411 對);手冊本來就提醒,兩趟的步數可能不同,要照時間或機械座標比、不要照步序號。多出的那一步帶著前一步的偏移,而前一步核對過。為什麼只有那一行多一步,沒有追查。
- 證據。 那一步的前一步與預測差 4.0×10⁻¹⁴ mm;步數差 0.018%。
7. 網格距離的兩種離群值
- 情況。 開的切削結果的 2,143,769 個頂點,有號距離的 p01 與 p99 是 −7.30 與 +5.04 µm,但極值是 −64.6 µm 與 +1,000 µm。
- 風險。 當成誤差的形狀來讀,會以為台階或頂面被切壞了。
- 怎麼發現。 極值遠遠超出預測;Diff 畫面的台階邊上有一圈細點。
- 解決。 每個超過 0.02 mm 的頂點(3,120 個)都用暴力法對附近每一個三角形算過。52 個是距離搜尋造成的假值:搜尋只看最近 12 個三角形的中心,漏掉旁邊沒切到的毛胚面的大三角形,真實距離是 0(在凸台與凸緣的頂緣)。3,068 個是真的,全部在三個 0.5 mm 的小階上(z −100 的凸緣台階 1,742 個,其餘在凸台根部與孔底),最大 176.8 µm:只有兩格寬的小階,刀移動幾 µm,0.25 mm 的網格就翻面。
- 證據。 這些頂點都不在任何判定區——斷面、特徵盒子、沒切到的面的盒子——裡;在 ±0.008 mm 的 Diff 畫面上,它們就是台階邊上的細點。
8. 幾條讀偏的頂點線
- 情況。 牆上的頂點對預測都在 ±0.31 µm 以內(p01–p99),但有幾條垂直的頂點線讀高 1–7 µm(Ø300 有 607 個頂點,占 0.065%);在 y = 0 與 x = 0 平面旁有頂點列讀低 0.5–1.0 µm,讓 0° 與 90° 的六個盒子裡有五個的平均比中位數低 0.04–0.11 µm。
- 風險。 盒子的平均被拉離預測,可能讓盒子那一條標準失敗。
- 怎麼發現。 分析代理把每個頂點減去預測,再按方位統計。
- 解決。 照實記下、不剔除;原因可能是執行期網格在這兩個平面附近的結構,沒有追查。
- 證據。 沒有一條判定因此改變:盒子的中位數與預測差在 0.029 µm 以內,平均差在 0.132 µm 以內。
9. 對照只在門檻內 5%
- 情況。 對照的切削結果在每個頂點都要與名目差 1×10⁻⁶ mm 以內;最大差是 9.54×10⁻⁷ mm。
- 風險。 差一點就會判成對照不確定;反過來,也可能被拿去放寬門檻遷就。
- 怎麼發現。 對照那一條標準的判定。
- 解決。 判定前先找位置:2,159,779 個頂點裡只有 28 個,全在孔壁 x = 50、y = 0——孔那一圈的起訖點——每個都讀 2⁻²⁰ mm,也就是單精度的一個刻度;其餘每個頂點都在 5×10⁻¹⁰ mm 以內。照原文判:通過。
- 證據。 對照的逐步序列與名目逐位相同。
10. 沒切到的面上頂點很少
- 情況。 沒切到的面上的三個盒子只有 1、41、66 個頂點:沒切的毛胚面由大三角形組成。
- 風險。 「沒切到的面不動」這條證據很薄。
- 怎麼發現。 沒切到的面那一條標準的判定。
- 解決。 照原文判(每個頂點在 0.05 µm 以內),另外 Diff 畫面上這三個面在每個視角都是綠的。
- 證據。 |d| 分別是 0、0、最多 3.2×10⁻⁷ µm。
11. 沒有排進共用佇列
- 情況。 計畫把整件的三趟排進重工作的共用驗收佇列,估每趟 3–6 分鐘、4–8 GB。當時佇列裡排著 8 支各要幾個小時的工作。
- 風險。 排在後面要等好幾個小時。
- 怎麼發現。 準備排整件時看了佇列。
- 解決。 修剪與探針已經量出規模;伺服器負載 1.7、可用 47 GB,三趟不排佇列,一次一趟直接播。
- 證據。 每趟最多 55.2 s、6.51 GiB。
結果與效益
除非另外註明,下面的數字都是整個零件、0.25 mm、誤差項開對關,在 HiNC 3.2.46 開發版(含誤差項)上、物理關閉時量得。
計畫裡每一條判通過與否的標準都通過。 第一次播放前寫下的 14 條:建置、碰數、訊息、步數、機械座標、逐步刀尖、對照的確定性、雙瓣、斷面圓心、沒切到的面、24 個盒子與刀把都通過,×10 的觸發沒有成立,成本也記下了。附註一點:停刀程式是在計畫自己的那次提交裡改的,在第一次播放之前。
刀尖
| 比較 | 步數 | 最大差 |
|---|---|---|
| 開 − 名目 − 預測 δ | 5,411 個配對步 | 1.235×10⁻¹³ mm |
| 同上,只看切削步 | 4,843 | 1.086×10⁻¹³ mm |
| δ 的仿射擬合對預測的 A | 5,411 | 係數 5.0×10⁻¹⁷;常數項 ≤ 1.8×10⁻¹⁴ mm |
| 機械座標,開 − 名目 | 5,411 | 0(逐位相同) |
| 對照 − 名目,刀尖與機械座標 | 5,411 | 0 |
量到的斜率就是預測的斜率:每一道圓周的 δy 對程式 X 都是 −22.4000 µm/m;δx 對 Z 是 −56.0007 µm/m;零件軸線上 δy 對 Z 是 −32.9987 µm/m。切削步的偏移最多 (5.60, 6.84, 0.0002) µm。網格不改變逐步序列:1 mm 與 0.25 mm 兩組的刀尖與機械座標逐步相同。
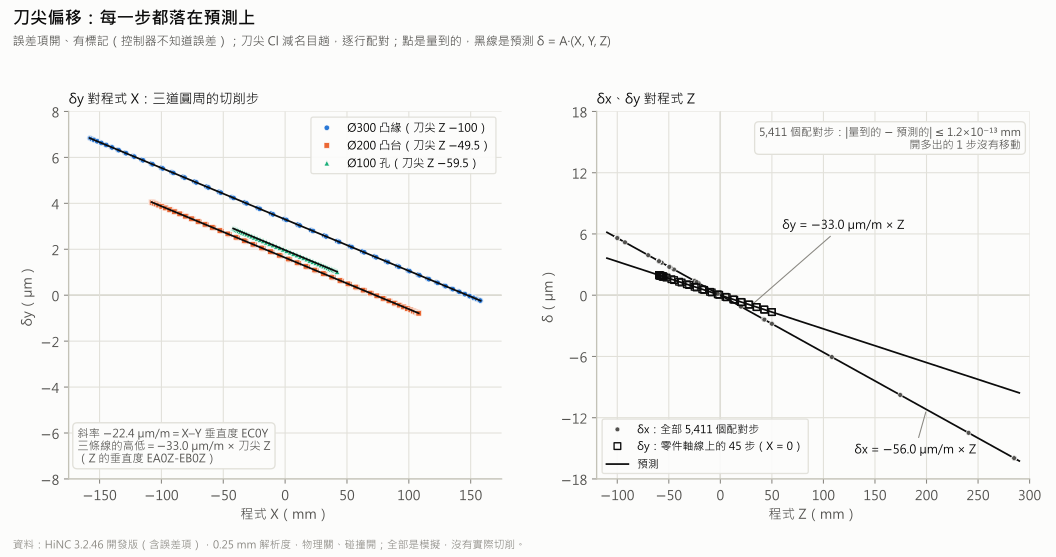
誤差項開、有標記:每一步的刀尖偏移(Cl 減名目趟,程式座標)。左:三道圓周的切削步,δy 對程式 X 是斜率 −22.4 µm/m 的三條平行線(X–Y 垂直度),高低由刀尖高度乘以 −33.0 µm/m 決定(Z 的垂直度);右:δx 對 Z 是 −56.0 µm/m,零件軸線上的 δy 是 −33.0 µm/m。點是量到的,黑線是預測;5,411 個配對步全部落在預測上,差 1.24×10⁻¹³ mm 以內。HiNC 3.2.46 開發版(含誤差項),物理關。
真圓度:X–Y 垂直度把圓切成橢圓
每個直徑讀七個相隔 5 mm 的斷面(Ø300 在 z −90…−60,Ø200 與孔在 z −40…−10;斷面 04 在 z −75 與 −25,與論文相同),取斷面高度 ±0.5 mm、離設計半徑 0.3 mm 以內的頂點,每個斷面約 24,000/16,000/8,000 個。有號距離對方位 θ 擬合 d = a0 + a1 cos θ + b1 sin θ + a2 cos 2θ + b2 sin 2θ;仿真 RONt 是 2√(a2² + b2²),也就是去掉半徑變化與圓心偏移之後的峰谷值,就像 Talyrond 對心之後讀到的。擬合不含扇貝與更高階的諧波。
| Ø300 凸緣 | Ø200 凸台 | Ø100 孔 | |
|---|---|---|---|
| 刀心半徑 R_c | 158 mm | 108 mm | 42 mm |
| b2,七斷面平均(預測 −s·γR_c/2) | −1.7674(−1.7696)µm | −1.2107(−1.2096)µm | +0.4700(+0.4704)µm |
| b2,七斷面全距 | 0.0007 µm | 0.0011 µm | 0.0012 µm |
| 仿真 RONt,七斷面平均(預測 γR_c) | 3.535(3.539)µm | 2.421(2.419)µm | 0.940(0.941)µm |
| |a2| 最大 | 0.0070 µm | 0.0022 µm | 0.0002 µm |
| 擬合後頂點殘差 p01–p99 半寬 | 0.272 µm | 0.144 µm | 0.122 µm |
| 論文 WP1 位置 04 的 RONt | 10.36 µm | 9.43 µm | 5.10 µm |
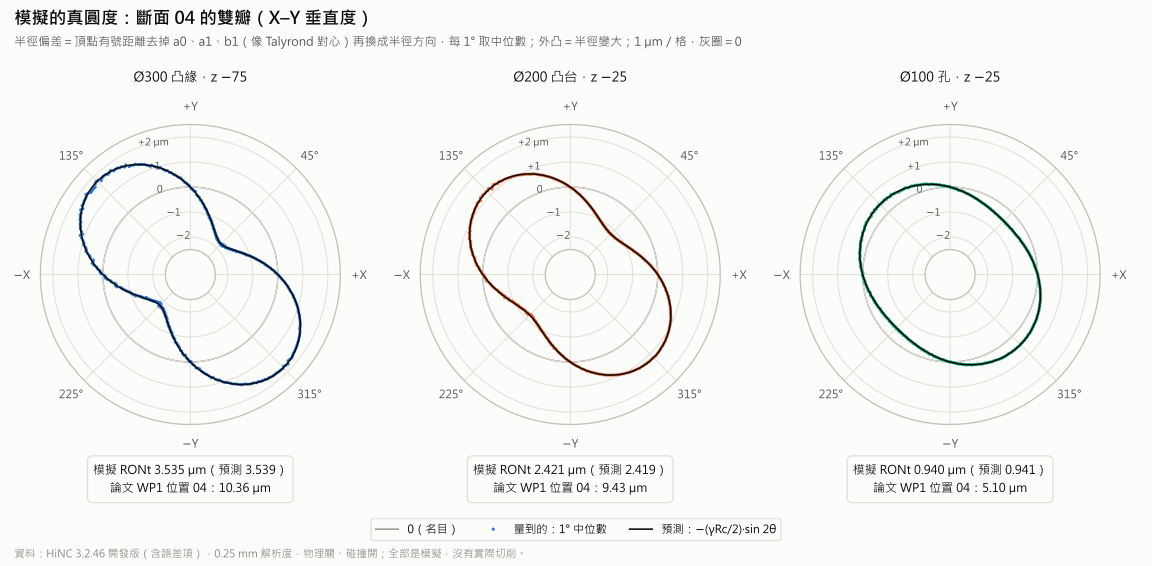
斷面 04 的仿真真圓度:0.25 mm 切出的牆,去掉半徑變化與圓心偏移(像 Talyrond 對心)之後的半徑偏差,每 1° 取中位數,1 µm/格。三個直徑都是長軸在 135°/315° 的橢圓(外凸=半徑變大),大小與刀心半徑成正比:仿真 RONt 3.535/2.421/0.940 µm(預測 γ × 刀心半徑 3.539/2.419/0.941);論文在 WP1 位置 04 量到 10.36/9.43/5.10 µm。HiNC 3.2.46 開發版(含誤差項)。
斷面圓心:Z 的垂直度讓共同的軸線傾斜
| Ø300 凸緣 | Ø200 凸台 | Ø100 孔 | |
|---|---|---|---|
| 七個斷面的圓心偏移對 |z|(預測 65.00 µrad) | 65.10 µrad | 64.94 µrad | 65.02 µrad |
| 斷面離那條直線最遠 | 0.0009 µm | 0.0004 µm | 0.0005 µm |
| (a1, b1) 加總的方位(預測 30.51°;孔 210.51°) | 30.46° | 30.59° | 210.53° |
| 斷面 04 量到的 (a1, b1) | (4.203, 2.473) µm | (1.399, 0.826) µm | (−1.403, −0.827) µm |
| 斷面 04 預測的 (a1, b1) | (4.200, 2.475) µm | (1.400, 0.825) µm | (−1.400, −0.825) µm |
孔的有號距離與半徑反號,所以它的 (a1, b1) 指向 210.5°,而圓心和其他兩個一樣往 30.5° 移。三個直徑的直線都在 0.005 µm 以內通過程式零點:三個圓柱共用一條傾斜 65 µrad 的軸線;兩種傾斜都不改真圓度——七個斷面的 RONt 最多差 0.0024 µm,而它們的圓心移動了 1.95 µm。
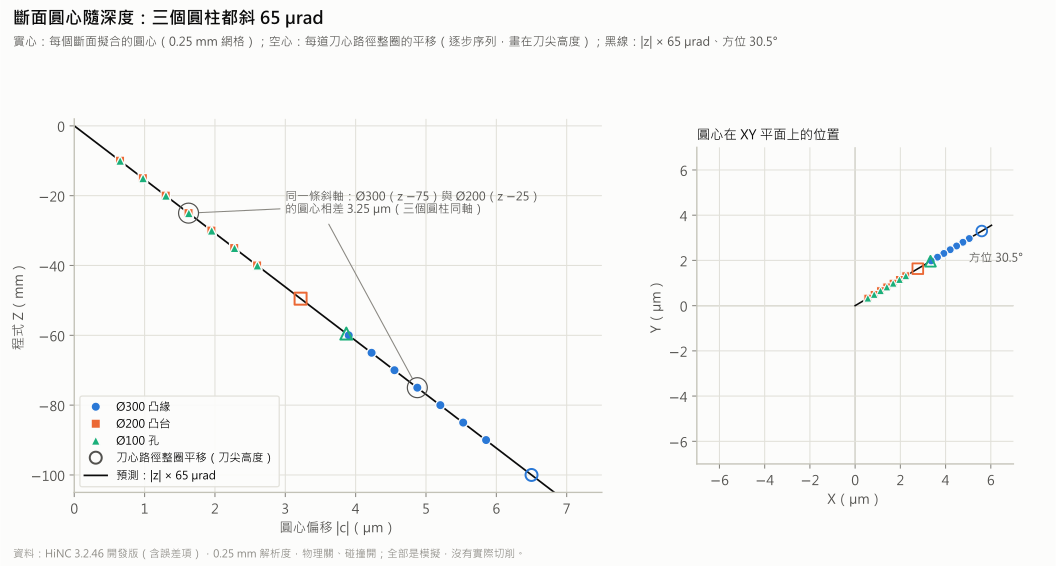
斷面圓心隨深度:21 個斷面擬合的圓心都落在 |z| × 65 µrad、方位 30.5° 的線上(斜率 65.10/64.94/65.02 µrad),三道刀心圓的整圈平移(6.50/3.22/3.87 µm,畫在刀尖高度)也在同一條線上。三個圓柱一起傾斜 65 µrad;Ø300 與 Ø200 斷面 04 的圓心相差 3.25 µm。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
整面牆、極值與 24 個盒子
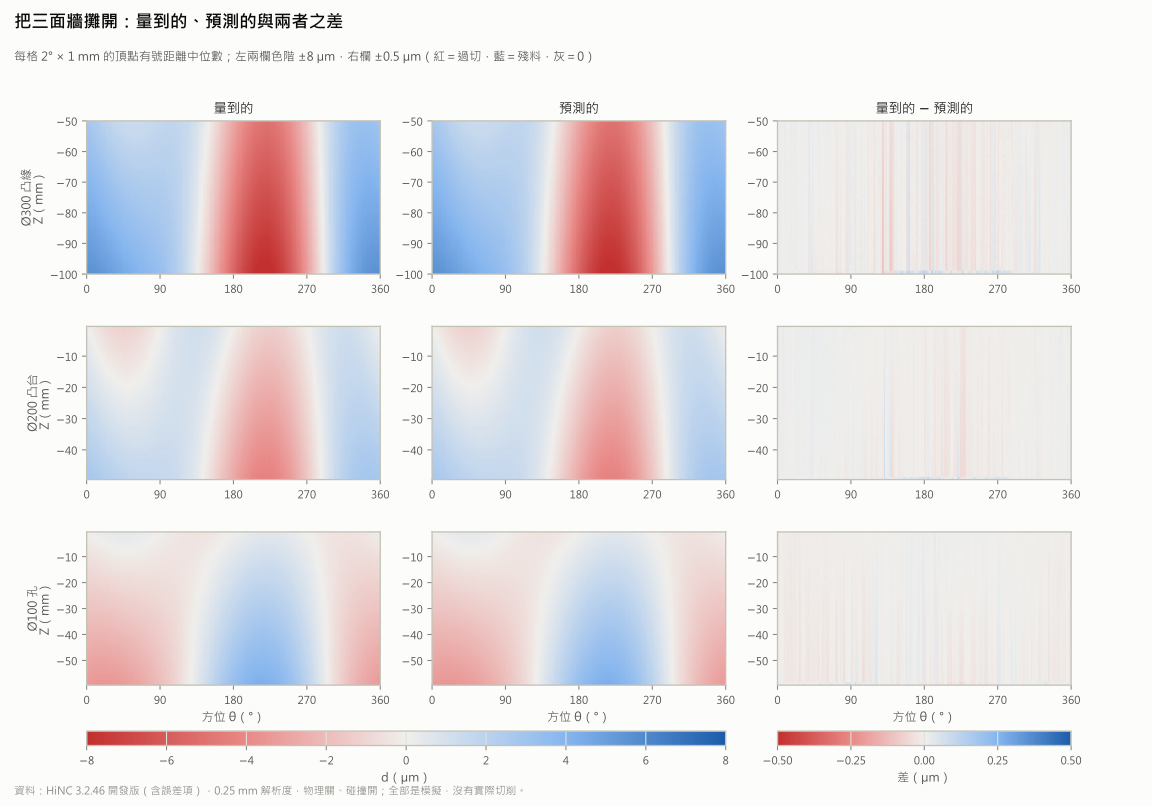
三面牆攤開(橫軸是方位、縱軸是高度),每格 2° × 1 mm 取有號距離的中位數:量到的、預測的,以及兩者之差。量到的與預測的相同:外圓在 +X+Y(約 30°)一側留料、對側過切,越往下越多;孔則相反。在 ±0.5 µm 的色階上,兩者之差只剩扇貝與網格的雜訊。紅=過切、藍=殘料、灰=0,色階正負對稱。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
- 牆上頂點減去預測(離牆的兩端以外):p01–p99 在 Ø300/Ø200/孔分別是 −0.175…+0.307/−0.085…+0.129/−0.102…+0.109 µm,中位數在 0.006 µm 以內。
- 偏差最大的地方在凸緣帶底部(z −99.5…−99.0,每 1° 的中位數):222.5° 處 −8.18 µm、359.5° 處 +5.57 µm;同一高度的預測是 218.5° 處 −8.11 µm、357.5° 處 +5.56 µm。那裡的曲線很平,最低點落在哪一格會隨雜訊移動。
- 斷面 04 的 24 個盒子,平均都在計畫的容差內,24/24;差最大的是 0.132 µm(D300-000,用掉容差的 21%),中位數在 0.029 µm 以內。沒切到的面上的三個盒子讀 0。
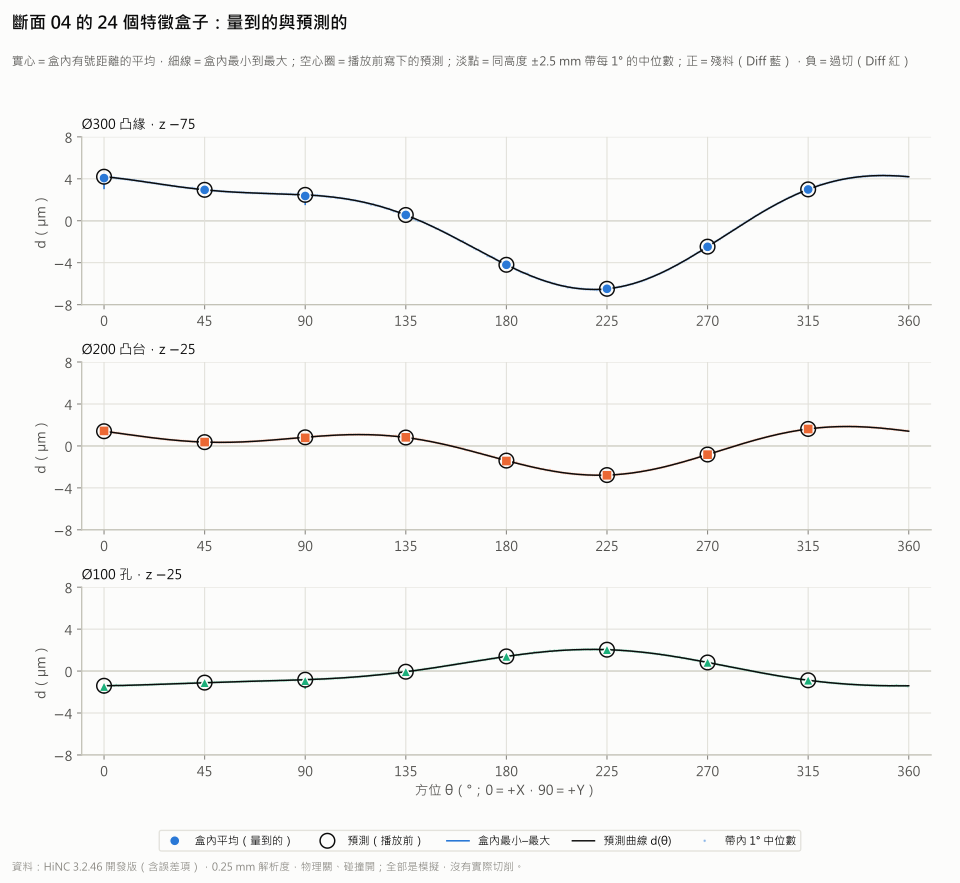
斷面 04 的 24 個特徵盒子:每個盒子有號距離的平均與最小–最大,對照播放前寫下的預測;24/24 在容差內,平均最多差 0.13 µm,中位數最多差 0.03 µm。正=殘料(Diff 藍),負=過切(Diff 紅),縱軸正負對稱。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
與論文比
| Ø300 凸緣 | Ø200 凸台 | Ø100 孔 | |
|---|---|---|---|
| 本案的仿真 RONt(γ = 22.4 µm/m) | 3.535 µm | 2.421 µm | 0.940 µm |
| 各直徑自己的球桿儀 γ(22.4/10.5/13.8 µm/m)× R_c,推得 | 3.54 µm | 1.13 µm | 0.58 µm |
| 論文圖 19 的垂直度,γ × D | 6.72 µm | 2.10 µm | 1.38 µm |
| WP1 量到的 RONt,七個位置平均 | 10.13 µm | 9.39 µm | 5.37 µm |
| 本案說明了 WP1 的比例 | 34.9% | 25.8% | 17.5% |
| 補償後殘餘的垂直度(DBB2 Ø300,−6.2 µm/m)× R_c,推得 | 0.98 µm | 0.67 µm | 0.26 µm |
| WP2 量到的 RONt,七個位置平均 | 6.16 µm | 5.71 µm¹ | 5.59 µm |
¹ 論文表 12 七個位置的 WP2 值平均是 6.00 µm,與表格、正文和表 14 印的 5.71 µm 不一致;這裡用印出的值。
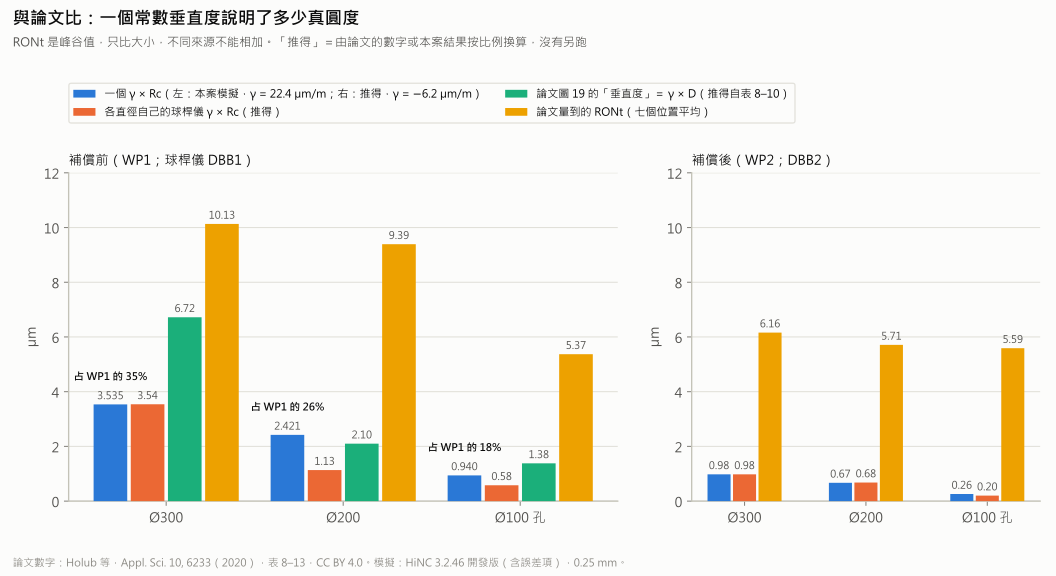
與論文比。補償前:本案仿真的 RONt(七斷面平均)3.535/2.421/0.940 µm,是 WP1 量到的 10.13/9.39/5.37 µm 的 35%/26%/18%;換成各直徑自己的球桿儀 γ 是 3.54/1.13/0.58 µm;論文圖 19 畫的 γ × D,大約是一個垂直度實際造成的失圓的兩倍。補償後:殘餘垂直度按比例只剩 0.98/0.67/0.26 µm,WP2 仍量到 6.16/5.71/5.59 µm。RONt 是峰谷值,只能比大小。論文的數字取自 Holub 等,Appl. Sci. 10, 6233(2020),表 8–13,CC BY 4.0。
- 論文結論的方向對,大小只說明一部分。 三個垂直度裡只有加工平面那一個影響真圓度,與論文的結論一致;一個常數的 X–Y 垂直度說明 WP1 真圓度的三分之一(Ø300)到六分之一(孔)。球桿儀的垂直度隨圓的直徑而變,表示 X–Y 的誤差本身也不全是常數。
- 一個垂直度切出的橢圓,長短半徑差是 γR_c ≈ γD/2,大約是論文畫的 γ × D 的一半。
- 補償後剩下的主要不是垂直度。 換算後的殘餘垂直度最多 0.98 µm,WP2 卻仍有 5.6–6.2 µm。論文點名的原因——切削力造成的撓曲,以及孔用的另一種加工技術與系統剛性造成的間隙——都不在幾何模型裡,熱變形也不在。
- 常數誤差給不出位置之間的差異:論文 WP1 的 Ø300 在七個位置之間從 8.81 到 11.28 µm;這裡七個斷面只差 0.0015 µm。
控制器知道誤差時會改變什麼
清掉標記、開關仍開:機台還是有誤差,但控制器的模型裡有了這些誤差,就像做過運動學校正的控制器。在 1 mm 的修剪組,不標記與有標記那一趟逐位相同:5,412 步的刀尖與機械座標相同,切出的工件相同,Diff 的計數相同,真圓度的擬合也相同。在一般的三軸程式裡,控制器只用程式與偏移算機械座標,不讀機台鏈(見標記會改變什麼),所以標不標記,誤差都切進零件;唯一的不同是 P0(難題 1)。在真的機台上讓 WP2 變圓的,是控制器的補償表——論文的 VCS;HiNC 不仿真它。
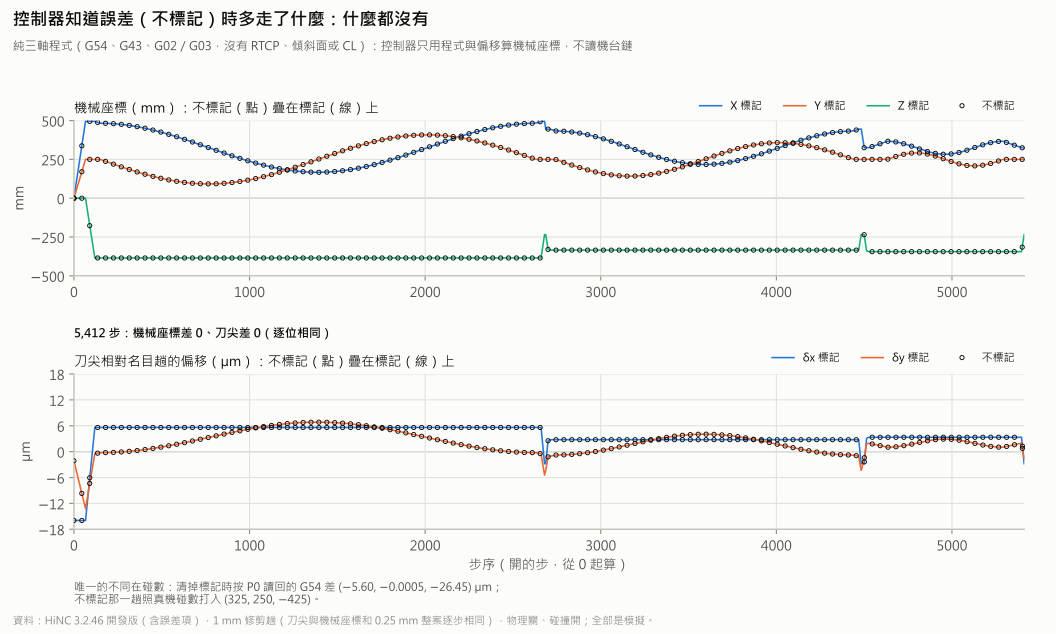
控制器知道誤差(清掉標記)時,多走了什麼?什麼都沒有。1 mm 修剪組的 5,412 步,不標記與有標記的機械座標、刀尖偏移逐位相同,切出的工件與 Diff 也相同:一般三軸程式的控制器不讀機台鏈,誤差照樣切進零件。唯一的不同是清掉標記時按 P0 讀到的 G54 差 (−5.60, −0.0005, −26.45) µm,所以那一趟打入真機碰數會找到的 (325, 250, −425)。HiNC 3.2.46 開發版(含誤差項)。
零件上的 Diff
下面的畫面在誤差項開(有標記)與對照(關)兩趟之間原地交替,兩趟都是從記下的毛胚連同 Diff 放回畫布拍的;鏡頭不動。
右視(從 +X 看)的 Diff,原地交替:誤差項開(有標記)與誤差項關(對照)。開的那一幀,朝 +X 的牆偏藍(殘料),凸緣帶越往下越藍(斷面 04 約 +4.2 µm);凸台微微偏青;沒切到的凸緣下段全綠;關的那一幀全綠。台階邊上少數飽和的細點,是 0.5 mm 的小階在 0.25 mm 的網格上翻面(難題 7),不是誤差的形狀。Diff 色階 ±0.008 mm(紅=過切、藍=殘料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
左視(從 −X 看)的 Diff,原地交替:誤差項開(有標記)與誤差項關(對照)。開的那一幀,朝 −X 的牆偏紅(過切),凸緣帶在 −Y 那一側(約 218°)最深,接近 −8 µm;凸台偏黃綠;凸緣下段全綠;關的那一幀全綠。色階、網格與版本同上。
前視(從 −Y 看)的 Diff,原地交替:誤差項開(有標記)與誤差項關(對照)。開的那一幀,從左(−X,紅)到右(+X,藍)漸變,越往下越明顯:斷面越深,圓心越往 +X+Y(約 30°)偏;凸緣下段全綠;關的那一幀全綠。色階、網格與版本同上。
後視(從 +Y 看)的 Diff,原地交替:誤差項開(有標記)與誤差項關(對照)。開的那一幀,從左(+X,藍)到右(−X,紅)漸變;凸緣下段全綠;關的那一幀全綠。色階、網格與版本同上。
等角視(從 −X、−Y 的上方看)的 Diff,原地交替:誤差項開(有標記)與誤差項關(對照)。開的那一幀,凸緣帶在靠鏡頭的 −X−Y 一側最紅;頂面與凸緣頂面沒有切到,全綠;關的那一幀全綠。色階、網格與版本同上。
凸台近看,前視(從 −Y 看)的 Diff,原地交替:誤差項開與關。開的那一幀,凸台頂部看得到雙瓣:225° 一帶紅、315° 一帶藍(±1.2 µm),往下再疊上傾斜;凸緣帶超出 ±2 µm 而飽和;關的那一幀全綠。Diff 色階 ±0.002 mm;0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
凸台近看,後視(從 +Y 看)的 Diff,原地交替:誤差項開與關。開的那一幀,凸台頂部在 45° 一帶偏紅(黃橙)、135° 一帶偏藍(青):X–Y 垂直度把圓切成長軸在 135°/315° 的橢圓;往下再疊上傾斜;關的那一幀全綠。Diff 色階 ±0.002 mm;0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
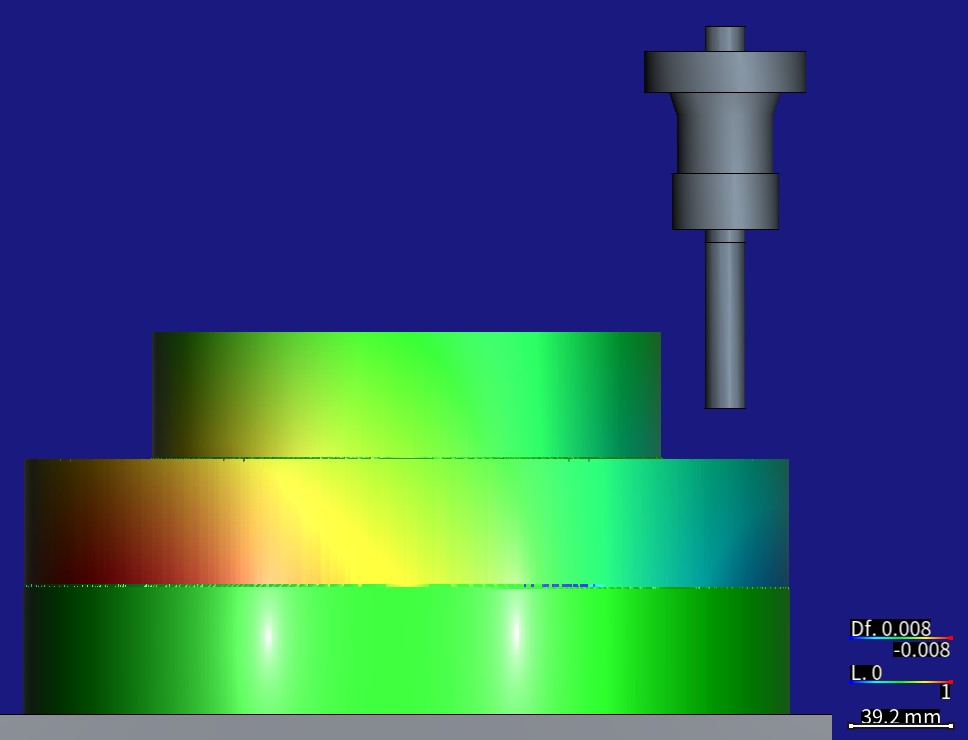
誤差項開(有標記)切出的工件放回畫布,再播放停刀程式 NC/pose-d200.nc(不切削):T1 Ø16 四刃端銑刀裝在 ER25/BT40 夾頭刀把上,停在凸台旁的空中(前視,從 −Y 看)。工件上疊著那一趟的 Diff,左邊(−X)偏紅、右邊(+X)偏藍。Diff 色階 ±0.008 mm;0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
十趟的碰撞偵測都開著,沒有任何碰撞;每道圓周切到最低點時,刀把鼻端離局部料面 10.5/20/20.5 mm(孔/凸緣/凸台)。
它帶來什麼
- 給加工工程師。 同一台三軸機的三個垂直度,在圓周銑的零件上作用完全不同。加工平面兩軸的垂直度把每個圓切成橢圓,失圓量是 γ × 刀心半徑——這台機的 22.4 µm/m 在 Ø300 上是 3.5 µm。Z 的兩個垂直度是雷射追蹤儀量到的常數項裡最大的兩項,卻不改真圓度,而是讓圓柱共用的軸線傾斜:50 mm 的牆對端面斜 3.25 µm。要讓這種零件更圓,該補償的是加工平面的垂直度;只量真圓度的人看不到 Z 的垂直度,量軸線對端面的垂直度或位置度才看得到。在一般三軸程式裡,知道誤差的控制器切出同樣的零件;真機上的改善來自補償表。用 HiNC,可以把一台機台量到的常數垂直度放進模型,在上機之前就看到它在自己零件上的形狀與大小。
- 給老師與學生。 垂直度怎麼經過運動鏈變成刀尖偏移 δ = A·(X, Y, Z);為什麼失圓量由刀心半徑決定(橢圓是刀心路徑,牆是它的包絡),這也是論文的 γ × D 大約是失圓量兩倍的原因;為什麼對心的 Talyrond 看不到傾斜的軸線;真機碰數與 HiNC 的 P0 差在哪裡(難題 1)。
- 給評估這種做法的人。 只靠論文的數字建出基底、另存誤差項專案、十趟播放合計 240.3 s、每趟最多 6.51 GiB;預測在第一次播放前寫好,刀尖對到 1.24×10⁻¹³ mm、雙瓣項 0.0022 µm、軸線傾斜 0.16%;量法自己的限制——距離搜尋的假值、網格翻面的小階、讀偏的頂點線、只在門檻內 5% 的對照——和結果一起寫出來。
| 播放 | 程式 | 網格 | 步數 | 牆鐘時間 | 記憶體峰值 |
|---|---|---|---|---|---|
| 修剪:名目/開/對照/不標記 | 三支 | 1 mm | 5,411/5,412/5,411/5,412 | 每趟 10 s | 0.69–1.00 GiB |
| 探針:名目/開/對照 | 凸台 | 0.25 mm | 每趟 1,889 | 15–20 s | 1.57–2.85 GiB |
| 整件:名目 | 三支 | 0.25 mm | 5,411 | 40.0 s | 3.52 GiB |
| 整件:對照 | 三支 | 0.25 mm | 5,411 | 50.1 s | 6.51 GiB |
| 整件:開 | 三支 | 0.25 mm | 5,412 | 55.2 s | 6.43 GiB |
每一趟都在共用的 32 執行緒伺服器上、剛重啟的私有實例裡播放,所以記憶體峰值是那一趟自己的,含 Diff 與匯出;牆鐘時間每 5 s 讀一次。
誠實的限制
- 誤差項只放得下常數。 論文那台機台還有更多:隨位置變化的定位、比例、直線度與角度誤差、體積誤差表、球桿儀的反向尖峰與伺服不匹配、熱變形;這些都表達不了,VCS 補償本身也不在模型裡(見機台幾何誤差)。
- 比例誤差沒有放。 球桿儀的比例不匹配(補償前 Ø300 上 12.3 µm)會在 0° 與 90° 再加一組雙瓣;比例只能寫進軸那條連接本身的軸向量,那不是誤差項。
- 三個直徑共用一個 γ。 球桿儀的垂直度隨圓的直徑而變;換成各直徑自己的值,凸台與孔的失圓會是 1.13 與 0.58 µm(推得,沒有另外跑)。
- 正負號只有一部分有出處。 雷射追蹤儀的誤差照論文說的 ISO 230-1 慣例;球桿儀的垂直度沒寫正負號,取與雷射追蹤儀的 E_C0Y 同號。正負號決定橢圓長軸與傾斜的方向,不影響大小;論文沒有給出 Talyrond 的 0° 與機台軸的關係,所以方向無法和論文的極座標圖比對。
- Z 的數值是從圖上讀的(±1–2 µrad;RPTU 基準件 8 的案例把同樣的柱讀成 33.2 與 55.9 µrad、X–Y 的柱讀成 24.4 µrad,打進專案時取到 0.0001° 成為 33.16、55.85、24.43 µrad),牆的傾斜建立在主軸隨 Z 傾斜的假設上,而論文沒有量主軸。真圓度與每道圓周的平移不受這個假設影響。
- 「補償後」是線性換算,不是播放出來的。
- 只看幾何。 物理關閉:論文點名的撓曲,以及熱與顫振,都不在這個案例裡;用 Al6061-T6 代替 EN AW-2007 不影響結果。
- 製程是代理選的。 留量 0.5 mm 而不是論文的 0.02 mm,每個面順銑一刀,進給取表 2 而非 2.4.1 節的值;孔和其他面用同一種圓周銑,論文的孔用的是另一種技術。機台是只有論文行程、沒有外形的三軸機,不是論文那台機台的模型。
- 真圓度的評估方式不是論文的,論文的濾波與基準圓沒有寫明:對二階諧波的擬合只量誤差項造成的那一份。
- 每轉一步不掃掠,牆上留著扇貝;在比較的兩趟之間抵銷(難題 3)。
- 網格距離的搜尋在大三角形旁會讀錯;每個被標出的值都用暴力法核過(難題 7)。讀偏的頂點線原因不明(難題 8)。
- 誤差項那幾趟的工作偏移是打入的,就像碰數會找到的值;HiNC 的 P0 量法不同(難題 1)。
讀者可以帶到自己案例的
- 把誤差的樞軸放在碰數姿態,碰數找到的工作偏移就不會動,各趟之間不必打入不同的值。
- 失圓量用刀心半徑算:γ × R_c,不是 γ × D。
- Z 的垂直度要預期的是傾斜的軸線,不是失圓;用軸線對端面去檢查,並記得模型裡的主軸隨 Z 傾斜。
- 一般三軸程式裡,標不標記不影響切削;只有 RTCP、傾斜工作平面或 CL 播放才讓控制器補償(見標記會改變什麼)。
- 兩趟步數不同時,照程式行配對,不要照步序號。
- 在斷面上擬合低階諧波;在 0.25 mm,擬合能穿過好幾 µm 的扇貝,讀出零點幾 µm 的雙瓣。
- 網格距離的極值先用暴力法核過,再當成形狀來讀;判定區要避開只有兩格寬的特徵。
- 備案的觸發寫成數字,而且要寫在真的可能失敗的量上。
來源與授權
- 論文:M. Holub, R. Jankovych, J. Vetiska, J. Sramek, P. Blecha, J. Smolik, P. Heinrich, "Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy—Roundness", Applied Sciences 10(18), 6233 (2020),MDPI,2020 年 9 月 8 日出版,https://doi.org/10.3390/app10186233。連結失效時的搜尋詞:
Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy Roundness、app10186233。 - 授權:創用 CC 姓名標示 4.0 國際(CC BY 4.0),論文最後一頁寫明:「© 2020 by the authors. Licensee MDPI, Basel, Switzerland. This article is an open access article distributed under the terms and conditions of the Creative Commons Attribution (CC BY) license (http://creativecommons.org/licenses/by/4.0/).」
- 出處標示:「Measured data and part dimensions: M. Holub, R. Jankovych, J. Vetiska, J. Sramek, P. Blecha, J. Smolik, P. Heinrich, 'Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy—Roundness', Applied Sciences 10(18), 6233 (2020), https://doi.org/10.3390/app10186233. © 2020 by the authors, licensee MDPI, Basel, Switzerland. Licensed CC BY 4.0 (https://creativecommons.org/licenses/by/4.0/), provided as-is without warranties (CC BY 4.0 Section 5). Changes: the stock and design models, the NC programs and the HiNC project are ours, built from the article's numbers.」論文依現狀提供,不附任何保證。
- 使用與修改了什麼:只用了論文印出的數字——表 1 的行程、表 2 的切削條件、圖 3a 的零件與圖 11 的位置、表 8–10 的球桿儀垂直度、圖 6 的雷射追蹤儀柱(從圖上讀出)、圖 7 的體積誤差、表 11–13 的 RONt、圖 19 的垂直度(從圖上讀出,與表 8–10 乘直徑相符)與第 5 節的結論。沒有重製論文的任何圖。毛胚與設計模型、NC 程式、機台設定與 HiNC 專案出自代理之手,照那些數字做成;誤差放在哪裡、樞軸與碰數是代理的選擇。畫面是 HiNC 的仿真,圖表畫的是 HiNC 的逐步結果、切出零件的網格,以及論文表格的數字。本頁的一切都是仿真;沒有切過任何零件。
另見
- 建立虛擬工具機:誤差項——誤差項可以放在哪裡、標記會改變什麼、開關與工作偏移
- 運動拓樸:誤差項連接 (Error-Term Branches)(英文,未鏡像)——模型:控制器用名目鏈,機台帶著誤差
- 模型之外的加工問題:機台幾何誤差——表達不了的幾何誤差,以及這篇論文的數字
- RPTU 基準件 8 的三個垂直度——同一篇論文的三個雷射追蹤儀垂直度,放在 ISO 10791-7 式試件上
- 工作流程:幾何驗證——幾何差異比對、偵測半徑與色階
- 程式原點對齊——P0,以及手動打入量到的工作偏移
- 專案建構——基底專案依循的建置順序
- 實作案例——其他案例,以及案例頁怎麼讀