智慧刀把
智慧刀把是一種具備感測功能的工具機配件,能夠即時監測加工過程中的力和力矩數據。為了確保模擬結果的準確性,需要正確設定以下參數:
感測器設定
力臂高度設定
模擬出來、對感測器取的力矩,是在刀軸上的一個點——刀具的觀測點——取的。凡是要拿去與刀把的彎矩通道相比的東西,都在那裡計算:每一步對感測器的力矩結果、下文的安裝角估計,以及由刀把錄製資料做的係數訓練。把這個點沿著刀軸移動,軸向扭矩 Mz 不變,彎矩 Mx 與 My 則大致隨力臂成比例改變。因此高度填錯,只會是彎矩通道上的一個倍率誤差,而且沒有任何東西會報告它。
這個點是一個錨點加上一段沿刀軸的高度,朝主軸方向為正。它在刀具的「智慧刀把」節點上設定(「參照」與「相對於參照的 Z」)——控制樹只在「偏好設定」選單的「顯示物理選項」開啟時才顯示這個節點——也可以經由 HTTP API 以 PUT /api/ToolHouse/{id}/observation 設定,本體例如 {"reference": "HolderAnc", "relativeHeight_mm": 95};沒有給的欄位保留原值。
| 參照 | 錨點 | 感測器位置這樣給時適用 |
|---|---|---|
HolderAnc——刀把錨點 |
刀把鼻端,也就是夾住刀具本體的那一端(柱狀刀把輪廓的 Z = 0);刀具沒有刀把時則是主軸量規線 |
刀把鼻端之上的一段距離 |
ToolTip——刀尖 |
刀具本體的刀尖 | 刀尖之上的一段距離;刀具本體每重夾一次它就會變 |
SpindleMountAnc——主軸安裝點 |
主軸量規線,刀具與機台相接之處 | 距量規線的一段距離;感測器若在它下方,高度為負 |
None |
沒有點 | 都不適用:對感測器的力矩取在一個未定義的高度上,所以它的彎矩分量與大小都讀作 NaN(軸向分量仍等於對刀尖的扭矩) |
感測器內建在刀把裡時,HolderAnc 是自然的參照。應變規相對於刀把鼻端是固定的,所以填進去的高度在伸出量改變之後依然成立,而從刀尖起算的力臂就是伸出量加上這個高度:鼻端之上 95 mm 的應變規,配上伸出 30 mm 的刀具本體,力臂是 125 mm。刀把鼻端與伸出量在哪裡,見刀具幾何。
新刀具從 HolderAnc 與高度 0 開始——那是刀把鼻端,而應變規並不在那裡。就這樣留著的話,上面那個例子會以 30 mm 而不是 125 mm 的力臂計算,模擬出來的彎矩就會小了大約四倍。
設備頁與執行頁的畫布在觀測點畫的那圈綠色觀測環,大小由刀具本身決定:它貼著刀把、夾持柱或刀刃在該高度的外半徑,遇到台階取較寬的那一側。只要參照不是 None、而且「顯示物理選項」開著就會畫;刀具庫自己的畫布不畫它,也沒有任何計算會讀它。經由 API 時,這圈環是刀具本身繪圖的一部分:整支畫出的 MillingTool(經由 MillingTool.GetAnchoredDisplayeeList (API))只要參照不是 None 就會畫它。要畫一支不帶環的刀具,就改為分別畫它的 Cutter 與 Holder;不要為此把 ObservationAnchorReference 設成 None——那會拿掉對感測器取力矩所在的那個點(見上表 None 那一列)。
刀把量測通道
這支刀把送得出三路彎矩通道中的哪幾路——Mx、My、Mz,各對應一路應變橋——在刀具的「智慧刀把」節點上宣告(「刀把量測通道」,三個勾選框,新刀具預設全部勾起;和上文的觀測點一樣,這個節點只在「偏好設定」選單的「顯示物理選項」開啟時才顯示),也可以經由 PUT /api/ToolHouse/{id}/observation 設定,本體例如 {"channels": ["Mx", "My"]}——每次送的都是整組。宣告說的是硬體有什麼;某一次估計或訓練用哪幾路,則是那道命令自己的選擇——任務清單裡安裝角估算命令的通道 Mx/My/Mz 勾選框,或是腳本呼叫的 sample flags(通道旗標)。訓練或估計若選了刀具沒有宣告的通道,會以 Sample-Channel--NotObserved 停下並點名刀具與通道,而不是把一路不存在的應變橋當成資料讀進去。這項宣告不進入物理計算。
Mx、My 與 Mz 的意義
刀把的各路通道,是切削加在刀具上的力矩 M = r × F 的各個分量,對觀測點取:F 是工件施於刀具的力,r 則從觀測點(應變規段的中心,在刀軸上)指向 F 的作用點。這個座標系固定在刀把上、隨主軸一起轉:Z 沿刀軸從刀尖指向主軸,X 是刀把自己的徑向基準,Y = Z × X,也就是從主軸往刀尖看、自 X 逆時針轉 90°。每個分量都遵守右手定則,單位是 N·m。Mx 是繞 X 軸的彎矩,由沿 Y 方向的力產生:它把刀具在 Y–Z 平面內彎曲。沿 X 方向的力則顯現在 My 上,並帶負號。Mz 是扭矩,從主軸這邊看逆時針為正——也就是 M03 主軸切削時它所呈現的正負號。
推刀檢查可以在幾分鐘之內把一支刀把對著這個定義核對一遍,主軸停著做:以力 F 把刀尖往 +Y 推,刀把應讀到 Mx = +F·L;往 +X 推,應讀到 My = −F·L,其中 L 是施力點到應變規段的距離。某路通道若對 +X 的推力回答 +F·L,它報的是朝 X 彎的彎矩,也就是繞 Y 軸的彎矩;請在轉換副本裡把它對映成 Mx = BendingY、My = −BendingX。對兩刃刀而言,這項檢查是唯一的保障:這樣的座標系等於把感測器軸轉了 90°,而安裝角估計器分不出它與一把轉了角度的刀具。
座標系對齊
-
基本原則
- 刀刃應對齊感測器的X軸
- 確保感測器XY坐標系與模擬XY坐標系一致
- 座標系對齊的影響程度相對力臂設定較小
-
安裝角度調整
- 如果無法完全對齊,請測量偏移的角度——或讓軟體由一小段錄製資料估出來,見下文「從錄製資料估計安裝角」一節;在任務清單裡,那就是安裝角估算命令,見「播放過程中的線上估計」一節
- 把角度填入刀具的安裝角欄位(刀具庫 → 該把刀具 → 夾持)——也就是刀具本體在刀把裡繞刀軸轉過的角度
- 物理計算把每一條刃擺在刀具本體的刃偏移角(該刃在刀具本體上的角位置)加上這個安裝角的位置,所以一把刃偏移角不為零的刀具本體,會與這裡填的角度疊加起來
- 安裝角從刀把 X 軸量到刀具本體的角度基準,自 X 朝 Y 為正(從主軸往刀尖看是逆時針)。刃偏移角為零的平底銑刀,基準是刃 0 的刀尖外角,也就是底刃與側刃相會之處。有刀尖圓角時,基準落在圓弧的內側端點,外角則再往前幾度:D8、刀尖圓角半徑 0.5 mm 的刀具,螺旋角 25° 時是 3.4°,45° 時是 7.4°。
- 均勻刃雕構型的偏差不會超過半個刃距——四刃 45°、三刃 60°、兩刃 90°——因為把刀具本體轉過整整一個刃距,就會有另一條一模一樣的刃落到軸上;刃距不等的自由刃雕構型沒有這種對稱性
從錄製資料估計安裝角
球頭銑刀沒有一條刃可以對齊感測器軸:刀刃沿著螺旋線彎向軸心,所以要填進去的角度只能用猜的。這個角度可以改由刀把自己的錄製資料估出來。把刀轉一個角度裝上去,對主軸旋轉座標系的力矩做了兩件事:每一筆 (Mx, My) 取樣都轉了那個角度,而波形也沿著旋轉方向平移。係數訓練本來就會做的逐步相位搜尋會把那個平移吸收掉,剩下的就是每一步共有的那一個旋轉。SessionShell.EstimateSetupAngle (API) 會對著由已知切削參數建出的模型,擬合出那個旋轉(連同一個自由的比例係數——一刃或兩刃刀只用一路時釘住,見下文),並以刃距為模回報它——四刃刀是 90°——同時附上判斷可不可信所需的診斷值。套用的估計值會把刀具在「夾持」節點上的安裝角依該值往前推進,各種刃雕構型一視同仁;刀具本體的刃雕維持當初設計的樣子,不會被動到。
EstimateSetupAngle(Mx|My, "Output/setup-angle.json");        // 估計並回報
EstimateSetupAngle(Mx|My, "Output/setup-angle.json", true);  // ……並套用到刀具上
ResetRuntime();                                              // 物理工作階段會快照刃形幾何:重播前先重置
錄製資料和任何訓練資料一樣會被對映到步驟上(見銑削力參數訓練);估計讀的是對映後的彎矩。取樣的那一刀必須提供什麼:
- 間歇接觸。 刀刃在每一轉之內切入又切出,才讓角度顯現出來。全嚙入、好幾刃同時接觸的一刀幾乎會把它抵銷掉:合力在一整轉內幾乎不變,刀把看到的是一個純粹在旋轉的向量,而旋轉此時與時間平移無法區分。刃數愈多、同時接觸愈多,估計就愈困難;估計會以偏低的
Contrast回報這件事並提出警告。輕量的側銑與薄壁穿越——如智慧刀把訓練所述——才是對的切削形狀。 - 刀把有的那幾路橫向通道。 Mx 與 My 都有是正常情形。三刃以上的刀具可以只用其中一路估計(
EstimateSetupAngle(Mx, ...)):一轉之內,一路通道從 N 個方向看到整個橫向力矩,擬合就改由那一路解出它的兩個未知數,並回報SetupAngle-Channel--Single、跳過鏡像檢查,而且那一路的正負號與軸向必須正確。一刃或兩刃的刀具在刀把座標系裡的力矩沿著一條線來回,所以一路通道只讀到它在這一路上的投影;如果量級是自由的,轉了的刀具和增益偏低讀起來就一樣。但量級不是自由的:刀把輸出校正過的 N·m、切削係數有固定單位,所以估計把比例釘住、從投影讀出角度——假設時釘在 1;也選了 Mz 時釘在扭矩量到的比值:Mz = R·Ft 量到的是切線力的大小、不隨安裝角變,量到的扭矩對模型扭矩的比就是量測資料對模型的量級,角度因此不再靠切削係數的絕對量級與彎矩校正,只靠觀測點高度對有效半徑(L·F 對 R·Ft)、兩者各自的扭矩對彎矩比,以及取樣後的脈衝——但比假設比例時吃得少:扭矩的零點從刃的脈衝之間的取樣讀出、比值保留扭矩不失真的平均值,所以它的取樣損失和彎矩的相近、大半抵銷(整圈都在切或空檔太窄的切削——全槽切或接近全槽——退回含截距的斜率,那時只剩扭矩的諧波,比彎矩的基頻更吃取樣損失;報告的Note會說用的是哪一種並印出零點)(ScaleRatio回報這個比值;比例是假設的時候為 NaN;扭矩給不出可用比值——應變橋死掉,或雜訊大到跟不上模型的扭矩——時維持 1 並說明,SetupAngle-Scale--MzNotUsable)。給出同一個投影的角度有兩個——兩者對稱於「把模型力矩那條線轉到這一路通道上」的那個旋轉量,也就是把那條線放在通道軸兩側互為鏡像的位置——估計會兩個都回報,SetupAngle-Channel--SingleFixedScale:一個是安裝角,另一個是它的鏡像,只有模型力矩偏離那條線的那一份(螺旋讓方向在一個脈衝內掃動;ModelIsotropy,現場那兩把刀是 0.004)會偏好其中一個——這個偏好在引擎自己的錄製上就翻過(取樣後的脈衝形狀失真比那一份還大),所以目標函數比不足以選擇。取與機械對位相符的那一個:真值在 0° 附近時,鏡像落在 −2α 附近,α 是模型在安裝角 0 時力矩的方向——相差幾十度。螺旋角大的深切削裡那一份會把鏡像排除掉、只回報一個角度(SetupAngle-Channel--SingleFixedScaleUnique);這一路幾乎讀不到東西(力矩橫越它)時也只有一個角度,但壞掉的應變橋讀起來一樣,警告會這麼說(SetupAngle-Channel--SingleLowSignal)。讀數只能和釘住的比例一樣準。比例假設為 1 時(只有 Mx 或 My,或 Mz 給不出可用比值):切削係數、觀測點高度、刀把校正或取樣後的脈衝(每轉約 50 點會把脈衝讀低 2–3%)每差 1%,角度約差 1°(報告的MagnitudeSensitivity_deg),所以參數必須是這支刀自己的、以測力計訓練的;取自另一支刀的資源庫參數,量級可能差幾十個百分點,角度就差幾十度。比例由 Mz 量到時,扭矩與彎矩共有的量級誤差會抵消,係數的扭矩對彎矩比仍然算數。若這一路讀到的值超過模型沿那條線所能給的,就沒有任何角度對得上——SetupAngle-Scale--RecordingAboveModel,讀數被拉到那條線上,不是量測。有兩個候選角、這一路讀到的超過模型、或幾乎讀不到東西時,閘門絕不自動套用;線上的拒絕訊息會列出每個候選對應的安裝角。兩路都選、而把各步折疊到同一轉之後其中一路相對另一路幾乎讀不到東西時,SetupAngle-Channel--LowSignal(三刃以上)或SetupAngle-Channel--LowSignalFewFlutes(一刃或兩刃,文字會說明活的通道也可能恰好接近零)會說是哪一路——這只是警告:估計器絕不會丟掉你選的通道。Mz 是選用的:它進入逐步的相位選擇、能量診斷,以及一刃或兩刃刀具只用一路時釘住的比例——不進入角度的方程式本身。 - 在刀具壽命的早期。 每一次裝刀估一次;取樣裝上之後的第一段切削,趁磨耗還沒把切削力帶離參數之前。寧可取好幾段約一秒的窗,也不要取單一的切入或切出事件——它們的暫態並不穩定。
- 一個不依賴這支刀把的參數。 安裝角與參數本身的力方向,是以一個合併後的旋轉進入刀把資料的。一個在未知安裝角下、由這支刀把自己訓練出來的參數,早已把角度吸收進係數裡,估出來會是零;請使用測力計訓練或資料庫的參數,或是在角度已知的情況下訓練的參數,而且不要在套用了對著它估出的角度之後,又去重訓那個參數。
怎麼讀報告:Angle_deg 是要加到刀具目前安裝角上的旋轉量,已折入刃距週期;Contrast 低於約 0.01 表示這一刀並不能約束角度;Scatter_deg 是逐步角度的離散程度;ScaleRatio 接近 1 表示參數量級與力臂都對得上;MirrorPreferred 表示感測器軸看起來是被對調或反號,而不是被旋轉——先檢查刀把的軸向對應,再決定要不要套用任何東西(兩刃刀不做這項檢查,因為它的波形幾乎就是自己的鏡像)。TransverseChannels 指出角度是用哪幾路通道擬合的;ModelIsotropy 為 1 表示模型力矩在一轉之內涵蓋所有方向,為 0 表示它沿一條線來回(兩刃刀,此時單一通道分不開旋轉與增益);TransverseEnergyRatio 是把使用的各步折疊到同一轉之後,My 對 Mx 的同步能量比(只有一路時為 NaN);LowSignalChannel 是低訊號警告點名的那一路,沒有時為 null。這四個值是報告條目(SetupAngleReport (API))的成員;前三個也出現在 SetupAngle--Estimated 訊息裡,弱的那一路則由 SetupAngle-Channel--LowSignal/--LowSignalFewFlutes 警告點名。ScaleFixed 為 true 表示比例被釘住(一刃或兩刃刀只用一路;此時 ScaleRatio 是選了 Mz 時扭矩量到的比值,比例假設為 1 時為 NaN——選了 Mz 卻給不出可用的比值(應變橋死掉,或跟不上模型的扭矩)時也一樣,由 SetupAngle-Scale--MzNotUsable 警告說明):AlternativeAngle_deg 是鏡像的那個候選角(沒有時為 NaN),AlternativeObjectiveRatio 是它擬合得差多少(接近 1:資料分不出來),ChannelToModelRatio 是這一路的振幅對模型沿那條線力矩振幅的比(達到 1 以上:沒有角度對得上;低於 0.03:幾乎讀不到東西),MagnitudeSensitivity_deg 是量級每差 1% 角度移動的度數。
播放過程中的線上估計
一支刀每裝一次就要辨識一次,而且要從它開始切削的前幾秒辨識——現場之後不會再記錄這個角度。因此估計可以在程式播放的同時自己跑完,而設定它的地方就是任務清單:新增命令 → 量測 → 安裝角估算,放在它要監看的程式之前。它的面板是通用的欄位編輯器:
| 欄位 | 意義 |
|---|---|
| 時機 | 播放中會在命令執行時讓估算待命——播放接著會在接觸窗滿之後、播放器的下一個步進點估計;立即(對已播放的步)則對至今建好的步驟立刻估計(這種用法要把命令放在程式之後) |
| 刀號(-1=第一把切削的刀) | 該刀在刀具庫裡的編號,或填 −1 表示第一把切削的刀:播放中是命令執行後第一把碰到工件的刀(命令在播放中途執行時,就是當時裝著的那把刀);立即(對已播放的步)則是步驟串從第一步起第一把碰到工件的刀——任務裡前面的程式若用別把刀切過,就指名刀具 |
| 接觸秒數 | 要取樣的接觸時間——該刀從它的第一刀起有接觸的步驟,直到它們的時長加總到這個值 |
| 刀把錄製檔 | 刀把的錄製檔,相對於專案資料夾 |
| 通道 Mx/My/Mz | 估計讀的通道——與下文腳本形式的 sampleFlags 是同一種選擇;預設 Mx 與 My 勾起、Mz 不勾;一個都不勾時,就以該刀「智慧刀把」節點宣告的通道估計。勾了該節點沒有宣告的通道,會以 Sample-Channel--NotObserved 拒絕 |
| 套用到刀具 | 把該刀的安裝角依估計值前進,並重算已完成的步驟;關掉就只回報 |
| 離群修剪比例 | 最終估計之前剔除的、擬合最差的那部分步驟所占的比例,以百分比表示,預設 10%;命令與專案檔存的仍是比值,0.1 |
| 已知切削參數檔(空白=工件的) | 用來建立模型的參數檔,取代工件的參數;留空就用工件的。這裡指名的檔案載入不了時,不會改用工件的參數:命令既不待命也不估計 |
| 報告檔(JSON,選用) | 選用的報告檔;留空就不寫——結果無論如何都能從下文的 API 讀回 |
樹上的那一列會把它將要做的事讀回來——安裝角估算 [播放中 · T1 · 30 s · Record/holder.csv]——而專案檔保留每一個欄位。沒有錄製檔的命令會回報 SetupAngle-Command--NoRecording,什麼也不待命;已知切削參數檔讀不到、被 HiNC 讀成別種物件而不是切削參數,或是 HiNC 不讀取的退役形式時,命令在說明原因的那則訊息之後回報 SetupAngle-Para--Unreadable,既不待命也不估計,不會改用工件的參數;出錯的命令——參數檔是 HiNC 不認得的那種 XML 檔,或其中有係數不是數字,都算在內——回報 SetupAngle-Command--Fault,運行照常繼續。這些訊息在命令執行時出現在工作階段分頁,排在下面、呼叫 ResetRuntime() 的腳本項目會把它們清掉:時機設為播放中時,命令要放在這種項目下面,不要放在上面。同樣的事也能由腳本做(任務清單裡的一行腳本,或主控台),指定刀具、要取樣的接觸時間,以及刀把的錄製檔:
ArmSetupAngleEstimation(1, 30, "Record/holder.csv");                                     // 刀具 1:它最初的 30 秒接觸
ArmSetupAngleEstimation(-1, 30, "Record/holder.csv", true, "Output/setup-angle.json");   // 下一支切削的刀,並輸出 JSON 報告
ArmSetupAngleEstimation(1, 30, "Record/holder.csv", sampleFlags: Mx);                    // 只有一路橫向橋的刀把
兩種腳本形式都以尾端的 sampleFlags 引數指定通道——預設 Mx|My,只有一路橫向橋的刀把只給 Mx 或 My(一刃或兩刃的刀具如上文,以釘住的比例讀),Mz 選用,與上文的 EstimateSetupAngle 相同——因為它排在選用的報告檔與參數檔引數之後,所以用具名引數寫;請求形式(SetupAngleOnlineRequest (API))則以 SampleFlags 攜帶它。
接觸時間只計算該刀有接觸的步驟,從待命之後它的第一刀起算;窗內發生換刀並不會結束它。窗滿之後,播放器執行緒會在它的下一個步進點——所以沒有任何東西與播放同時進行,暫停中的播放也維持暫停——把錄製資料對映到正是那些步驟上、在該子集上估出安裝角,並在閘門不拒絕的前提下,把該刀的安裝角依估計值前進,再由已儲存的嚙合資料重新計算至今建好的每一步(SessionShell.RecomputeStepPhysics (API))。播放接著以新角度繼續,所以完成的步驟串從該刀的第一刀起只有一個角度。閘門會拒絕——而且只回報——Contrast 低於 0.01、Scatter_deg 高於 10°、鏡像假說較被支持,或估計只讀了一刃或兩刃刀的一路通道而有兩個候選角的情形(SetupAngle-Online--RefusedFixedScale 會列出每個候選對應的安裝角:請在該刀的「夾持」節點輸入與機械對位相符的那一個);報告會說是哪一項。若估計值落在該刀目前角度的 SetupAngleEstimation.MinDeltaToApply_deg 之內——預設 0.5°,並折入刃距週期——則以 --NegligibleDelta 回報,既不寫入也不重算,免得對一支已經修正過的刀再估一次就白白重跑力核心。明示的形式對至今建好的步驟做同樣的事——排在任務清單的播放指令之後,或在播放結束後從主控台呼叫:
錄製檔:CSV 播放時,可以是被播放的檔案本身(控制器與刀把欄位在同一個檔內),也可以是寫在它旁邊的取樣檔——步驟帶著控制器的實際時鐘,資料列就以它配對。NC 播放沒有實際時鐘,所以檔案的 Time 欄會被讀成播放自身的時間碼;同一支程式、同一解析度下重播所產生的取樣檔,就會正好落在產生它的那些步驟上,這是整條鏈在仿真側的自我檢查。檔案會在觸發當下重新讀取,所以仍在寫入中的錄製也看得到最新內容。訊息:SetupAngle-Online--Armed、--Triggered 與 --Done 描繪正常路徑;--Refused 指出是哪一道閘門;--NegligibleDelta 表示估計值小到不值得套用;--NotReached 表示運行在窗滿之前就結束了;--NoPlayerRun 表示這次播放不在播放器上(一個直接的 PlayNcFile 請求)——請在它之後改用明示的形式;--Busy 拒絕的是運行正佔住播放器時、從主控台發出的明示形式——等運行結束,或把呼叫放進任務清單裡,那裡本來就在播放器執行緒上;--BusyAnotherThread 拒絕的是另一條執行緒正在本工作階段播放 NC 程式時(一個直接的 PlayNcFile 請求)的明示形式——請等那次播放結束;--AppliedNotRecomputed 是真正要注意的警告——角度已經寫進刀具,但重算沒有跑,所以完成的那些步驟仍停在舊角度上,程式必須在 ResetRuntime() 之後重播。待命的估算被運行的結束打斷時,訊息會說它停在哪裡:--CanceledBeforePacePoint——窗已經滿了,但運行在下一個步進點之前就被停止或出錯,什麼都沒估計;--Canceled——運行的停止在套用任何東西之前就取消了估計,刀具保留原來的安裝角;--CanceledDuringRecompute——停止落在角度已經套用之後、重算做完之前,所以它指出的那一步之前的步驟是新角度,從那一步起仍是舊角度:和 --AppliedNotRecomputed 一樣,要在 ResetRuntime() 之後重播程式。明示的形式在重算途中被停止,也以 --CanceledDuringRecompute 結束。--NoSession 拒絕的是沒有加工的工作階段或沒有步驟串時的明示形式——請先播放程式;--NoSessionEnded 表示待命的估算排進佇列之後、輪到它執行之前,工作階段已經結束,什麼都沒估計。以 knownParaRelFile 指名的參數檔沒有讀進來時,SetupAngle-Para--Unreadable 會拒絕這兩種形式,和上文的命令與 EstimateSetupAngle 一樣:什麼都不待命、不估計,先前已經待命的估算則照舊留著。
讀取結果。 GET api/Execution/last-setup-angle-estimate 回傳目前開著的專案裡最後一次的估計,角度擺在最前面。online 是最後一次線上運行——待命的或立即的,連估計前就被拒絕的那種也算(--Busy、--BusyAnotherThread、--NoContact、--NoMapping……):請求(刀具、窗、錄製檔、通道)、取樣到的窗、估計值連同該次運行當時閘門的裁決(applicable,或是 refusal)、套用了什麼(appliedDelta_deg)以及重算的結果。tools 載的是最後一次真的估計過的結果——線上運行的,或腳本 EstimateSetupAngle 的——每一支估計過的刀各一筆,含該刀現在的安裝角(setupAngle_deg)、估計值(estimate_deg,已折入 period_deg;scaleFixed——一刃或兩刃刀只用一路——時另一個候選角在 alternativeEstimate_deg)、預設閘門的裁決與報告條目(SetupAngleReport (API)),但不含它的逐步資料列與目標函數曲線;加上 ?full=true 才會附上這些。兩半可能來自不同的運行——先待命估計了一次、接著在空的步驟串上下立即命令,online 留的是被拒絕的那次、tools 留的是先前的估計——所以 tools 的每一筆都以 fromOnlineRun 說明它是不是 online 那次做出來的估計。開另一個專案時兩者都會清掉。同樣的事實也會進到工作階段 (Shell) 訊息(SetupAngle-Online--Done 寫出套用的角度、對比度與散佈),而套用後的角度會顯示在該刀「夾持」節點的安裝角上。
套用對步驟串做了什麼、代價是什麼,是重新計算已完成的步驟串的主題:安裝角一改——刀具本體的刃偏移角一改也一樣——就會在該刀有接觸的步驟上重跑力核心,而那會消耗銑削力授權步數。
精度影響因素
座標轉換影響
- 安裝角偏差等於把量到的 (Mx, My) 轉一個角度。合力矩 |M| 不變,但單看一個通道,讀值可以是 0 到 |M| 之間的任何值——同樣偏 45°,往一邊轉會讓 Mx 變成對齊時的 √2 倍,往另一邊轉則讓它歸零
- 這種差異本質上是座標轉換的結果,而非測量精度的問題
- 即使使用相同的智慧刀把,不同的安裝角度也會產生不同的測量數據
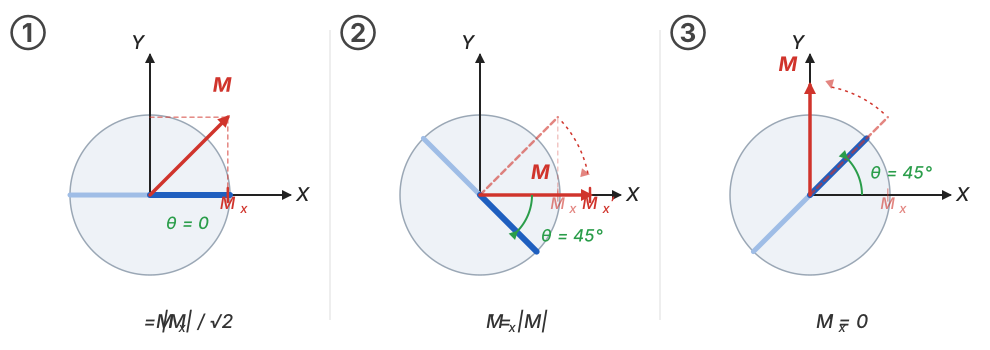 ① — 刀刃(藍色)壓在感測器 X 軸上,θ = 0;此例中切削產生的橫向力矩 M 位於 45°,所以 Mx = My = |M|/√2。
② — 同一支刀,裝上時刀刃順時針偏離 X 軸 45°。切削本身沒有任何改變,所以 M 跟著刀刃一起轉,落到 X 軸上:Mx′ = |M|,是 ① 的 √2 倍,My′ = 0。
③ — 同樣 45° 往另一邊轉,M 落到 Y 軸上,Mx′ = 0。一般而言 Mx′ = |M| · cos(M 與感測器 X 軸的夾角):合力矩永遠不變,單一通道卻可以讀到 0 到 |M| 之間的任何值——這是座標效應,不是量測誤差。
把 θ 填進刀具的安裝角,模擬就會以感測器自己的座標系回報。
最佳實踐建議
- 優先確保力臂高度設定的準確性
- 盡可能將刀刃對準感測器X軸
- 若無法完全對齊,務必測量並設定正確的安裝角度
只有正確設定上述參數,模擬的微觀波形才能與感測器實際測量結果保持一致。