RPTU 基準件 8:一台立式加工中心量到的三個垂直度,在 ISO 10791-7 式試件上最多留下 1.7 µm,每一族特徵讀出一個角度
RPTU 三軸基準件的件 8 是一個公開的測試件,AI 代理 (agent) 已經把它的模型與程式建成通過驗收的 HiNC 專案。十件之中,只有它是照 ISO 10791-7(加工中心的試件)做的。由上而下是 Ø54 mm 圓台、轉 30° 的 54 mm 方台、前左兩面斜 3° 的台階,以及 78 mm 方塊。ISO 就是用這樣的圓、菱形、斜面和方形,在金屬上讀出機台的幾何誤差。
Holub 等人(2020)用雷射追蹤儀量了一台三軸立式加工中心,補償前的三個垂直度約是 X–Y 24 µrad、Y–Z 33 µrad、Z–X 56 µrad。這一頁,代理把這三個值各做成一條誤差項,放進件 8 的機台,各插在一條直線軸的正上游。程式一個字都沒改,以 1 mm 與 0.25 mm 兩種網格各播三趟:
- 誤差項關:切出名目件。每一種網格的名目切削件,就是那個網格上幾何差異比對的理想幾何。
- 誤差項開、有標記:控制器不知道這三個垂直度,就像一台沒有補償的機台。這是一般三軸程式,標不標記都一樣切進零件,所以沒有播不標記趟。
- 誤差項再關一次,並做幾何差異比對:這是對照趟,用來量雜訊底。
結果:
- 刀尖。 159,337 個切削步的刀尖全部落在三個角度的精確式上,每個分量相差不超過 1.24×10⁻¹³ mm。從逐步偏移擬合回來的角度是 24.43、33.16、55.85 µrad,正是放進去的值。
- 零件。 把切出的工件逐點量到名目切削件,1–99 % 的頂點落在 −1.144…+1.481 µm。牆面上最深的過切是 −1.640 µm,最多的留料是 +1.69 µm,都在某一面的 +X 端附近。
- 每一族特徵讀出一個角度。 方塊前後兩面沿 X 的斜率是 ±24.4 µm/m(X–Y),左右兩面隨高度的斜率是 ±56.0 µm/m(Z–X)。30° 方台的每個角在 54 mm 上變 0.65–0.66 µm,Ø54 圓台變成兩瓣,真圓度 0.733 µm。三個角度都能從切出的零件讀回到 1 % 以內。
- 大小看行程。 Z–X 是三者中最大的角度,卻只讓這塊 17 mm 深的零件的牆傾斜不到 1 µm;X–Y 最小,在 80 mm 的零件上卻將近 2 µm,放在 ISO 10791-7 的 320 mm 試件上則是 7.82 µm。
這裡的一切都是仿真,沒有實際切削。
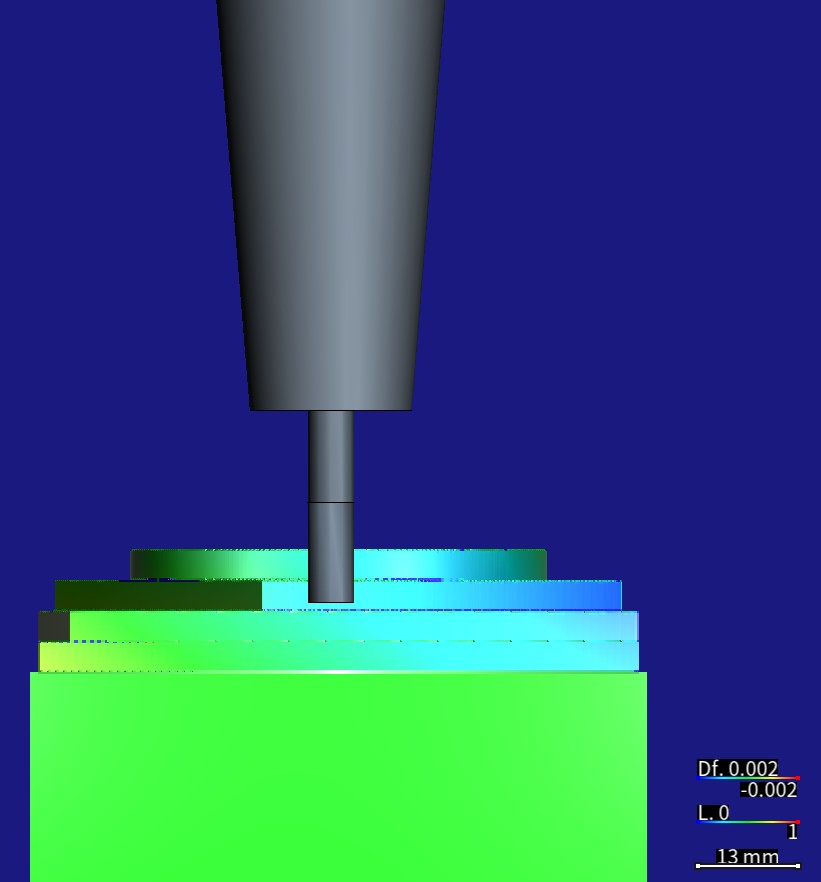
有標記那一趟記下的毛胚,連同幾何差異放回畫布(前視);接著播一支不切料的停刀程式,讓 T1(Ø6 平刀,裝在熱縮刀把上)停在 78 mm 方塊前面外的空中(X40 Y−6 Z−8)。由上而下是 Ø54 圓台、30° 方台、3° 斜邊台階和方塊的前面。X–Y 垂直度讓留料沿 X 長大,所以越往右(+X)越青、越藍;下面未切的料塊維持綠色。色階 ±0.002 mm:紅=過切、藍=留料、綠=0,正負同權重。HiNC 3.2.46 開發版(含誤差項),0.25 mm 網格。
| 件 8,0.25 mm,HiNC 3.2.46 開發版(含誤差項) | 預測 | 量到 |
|---|---|---|
| 刀尖減名目刀尖再減精確式,159,337 個切削步 | 0(計畫容許 10⁻⁹ mm) | 每個分量最多 1.24×10⁻¹³ mm |
| 由逐步擬合回來的角度 θ(X–Y)、φ(Y–Z)、ψ(Z–X) | 24.43、33.16、55.85 µrad,即建置的值 | 24.43、33.16、55.85 µrad |
| 切出的零件對名目切削件,全部頂點的第 1/第 99 百分位 | — | −1.144/+1.481 µm |
| 方塊後面 +X 端的過切/3° 斜邊前面 +X 端的留料 | −1.642/+1.671 µm | −1.640/+1.676 µm |
| 78 mm 方塊前面/後面沿 X 的斜率 | ±24.43 µm/m | +24.39/−24.45 µm/m |
| 78 mm 方塊左面/右面隨高度的斜率 | ±55.85 µm/m | +55.99/−56.01 µm/m |
| 78 mm 方塊左面對前面轉的量,78 mm 上 | +1.906 µm | +1.903 µm |
| 30° 方台每個角的變化,54 mm 上 | ±0.66 µm | −0.658、+0.663、−0.659、+0.653 µm |
| Ø54 圓台圓心移動/兩瓣真圓度 | (+0.168, −0.902)/0.733 µm | (+0.169, −0.902)/0.733 µm |
| 對照趟(誤差項關、做幾何差異比對) | 0 | 逐步序列與名目趟逐位相同;畫面依色相讀值在 −0.034…+0.036 µm |
| 六趟播放的伺服器時間/0.25 mm 每趟的記憶體峰值 | — | 405.6 秒/1.35–1.69 GB |
案例
RPTU 基準件 4–10 的案例頁講代理怎麼把 Zenodo 上公開的件 8 建成 HiNC 專案:從程式自己的運動推出模型的擺放,把寫明的 50 mm 高料塊改成 51 mm,配上 Ø6 標準端銑刀與熱縮刀把,並以 1 mm 與 0.25 mm 重播驗收。那一案的機台照設計做,沒有誤差。這一頁在同一台機台上,放進一台真實機台量到的三個垂直度,回答一個問題:每一族 ISO 特徵各讀出哪一個垂直度、讀出多大?代理拿到的是:
-
驗收過的專案與程式。
8.ngc有 11,894 行,在案例的機台上是 192,851 步。只有一把刀 T1,Ø6 平刀、S18000,用G54加G43 Z15. H1。程式只有直線與G17/G18/G19圓弧,是一般三軸程式:沒有 RTCP、沒有傾斜工作平面,也不是 CL。九道工序把料塊從頂面切成五個高度——Z−1、−5、−9、−13、−17——主要的牆各由一道定 Z 的精修切出:2D-KONTUR1:Ø54 圓台,刀心走半徑 30 mm 的圓;2D-KONTUR2:30° 方台;2D-KONTUR5:3° 斜邊台階的前、左兩面;2D-KONTUR4:78 mm 方塊,刀心走 X−1/X83、Y−1/Y83。
-
機台。 HiNC 的通用 XYZ 骨架
Empty-wXYOZSt:工作台走 X、Y(Y 滑座疊在 X 滑座上),主軸頭走 Z;沒有任何實體,也沒有綁主軸角色。G54是 (−441, −291, −529),刀長 105 mm。 - 一台真實機台量到的垂直度。 Holub 等人(2020)用 LaserTRACER 校正了一台 KOVOSVIT MAS MCV 754 QUICK 三軸立式加工中心;LTc1 是補償前的那次校正,三個垂直度讀自論文 Fig. 6 的長條圖。X–Y 另有論文印出的球桿量測值 22.4 µm/m(Table 8)。
- HiNC 的誤差項。 機台鏈上的軸或主軸可以帶一個誤差項,也就是緊接在那根軸的連接之前、一條自己的靜態連接:它帶的是量到的誤差,不是設計的一部分。控制器
XyzabcSolver負責把 NC 轉成機械座標,它一律在名目鏈上求解,名目鏈就是把每一條標記的連接都拿掉的同一條鏈。專案的啟用誤差項開關開著時,仿真的機台在運動、切削與檢查碰撞時,都保留標記的連接。所以誤差會切進零件,就像一台控制器不知道自身誤差的真實機台。開關開與關,每一步的機械座標都一樣;不一樣的是刀尖、切削與碰撞。沒有 RTCP 或傾斜工作平面時,鏈上的每一個誤差不論標記與否,都會切進零件(誤差項連接 (Error-Term Branches),英文,未鏡像)。 - 對刀與 P0。 HiNC 的 P0 在名目鏈上量程式原點。真機對刀(碰數)量到的
G54,已經含有對刀姿態下誤差造成的固定偏移。 - 擺放規則。 HiNC 的產品擁有者裁定:誤差項只放在角色連接(X 軸到 C 軸,或主軸)的正上游,每一條誤差配一個新錨點,命名為
<軸>err。 - 要求。 HiNC 的產品擁有者要以驗收過的案例為基礎,做 HiNC 誤差項的實作案例,產品案與論文案都可以;吃重的執行放到一台共用的伺服器上跑。
沒有任何資料寫明的:
- 用哪一件。 設計代理(草擬這項研究的代理)拿到的起點是件 7(難題 1)。
- 三個垂直度各放哪一軸。 一軸只能放一條,Z 已經帶了 Y–Z,Z–X 要放到別處(難題 2)。
- 正負號。 論文說誤差依 ISO 230-1 的慣例描述,但沒寫出正負號規則,所以這裡照右手定則讀。號若相反,每一面的留料與過切對調,大小不變。
- 樞軸放在哪裡,
G54才不用改(難題 3)。 - 0.25 mm 的網格看不看得出 1 µm 以下的差(難題 4)。
這一案新的地方:
- 三條誤差同時放在三條軸上:台側兩條,在 X、Y 的上游;刀側一條,在 Z 的上游。刀尖偏移是三個旋轉串起來的精確式。
- 把切出的工件當成試件來讀。 每一面的偏差、斜率與轉角,像 CMM 一樣算成 ISO 10791-7 式的指標,再和第一次播放前寫下的預測比。
- 地板用傾斜的平底刀掃過來算。 地板的偏差,是讓刀具傾斜的平底逐步掃過算出來的;連設計沒料到的留料都對得上。
代理建了什麼
每個值都標明是讀取(來自論文或原案例)、推得(由讀到的值算出)或自選(代理自己的決定)。θ、φ、ψ 分別是 X–Y、Y–Z、Z–X 的垂直度。
| 誤差 | 意義 | 放在哪 | 值 | 樞軸 | 來源 |
|---|---|---|---|---|---|
ZXsq(ψ) |
Z–X 垂直度。X 滑座連同 Y 滑座、工作台與工件繞 +Y 轉 ψ;在工件座標裡,這等於 Z 行程與刀軸繞 +Y 轉 −ψ,刀往下就往 +X 偏。對切削來說,等於 Holub 號下的 EB0Z = −55.9 µrad | base→Xerr,X 軸的正上游;繞 (0, 1, 0) 的 Static Rotation |
0.0032° = 55.85 µrad | (0, 0, 471),base 座標 | 讀取:Fig. 6 的 EB0Z 約 −56 µrad(讀圖誤差 ±1–2 µrad);自選:放在 X、正負號照右手定則(難題 2) |
XYsq(θ) |
X–Y 垂直度 EC0Y:+X 與 +Y 行程夾 90° + θ,是鈍角。Y 滑座載著工作台,所以在工件座標裡是 X 行程朝 −Y 偏:刀走到程式 X 時,實際落在 −Y 方向 θX 處 | X→Yerr,Y 軸的正上游;繞 (0, 0, 1) |
0.0014° = 24.43 µrad | (−441, 0, 471),X 錨點座標 | 讀取:Fig. 6 約 +24 µrad;Table 8 的球桿值 22.4 µm/m 與它一致 |
YZsq(φ) |
Y–Z 垂直度 EA0Z:Z 行程連同主軸與刀繞 +X 轉 φ;+Z 朝 −Y 傾,刀往下就往 +Y 偏 | base→Zerr,Z 軸的正上游;繞 (1, 0, 0) |
0.0019° = 33.16 µrad | (0, 0, 471),base 座標 | 讀取:Fig. 6 約 +33 µrad |
計畫寫的讀值是 55.9、24.4、33.2 µrad;打進專案時取到 0.0001°,成為 55.85、24.43、33.16 µrad,差不到 0.1 µrad,在讀圖的誤差以內。
- 建置後讀回的機台鏈。 台側
O→base→Xerr→X→Yerr→Y→w,刀側base→Zerr→Z→S→t。X、Y、Z 三個軸連接的 Dynamic Translation——(−1, 0, 0)、(0, −1, 0)、(0, 0, 1)——整個搬到Xerr→X、Yerr→Y、Zerr→Z,X 軸、Y 軸、Z 軸重新繫結到它們,值不變。NewAnchor-001、NewAnchor-005、NewAnchor-006與tooling-location都沒變。 - 樞軸都放在對刀姿態時的刀尖(推得)。對刀姿態是刀尖在程式原點,此時機械 Z 是
G54的 Z −529 加上H1的 105,也就是 −424。刀尖在 base 裡的高度=機械 Z + 1000(tooling-location)− 105(刀長)= 471,所以刀尖在 base 座標是 (0, 0, 471),在 X 錨點座標是 (−441, 0, 471)。對刀點的偏差是 0,所以照原案例使用G54(−441, −291, −529),不手動打入工作偏移(難題 3)。
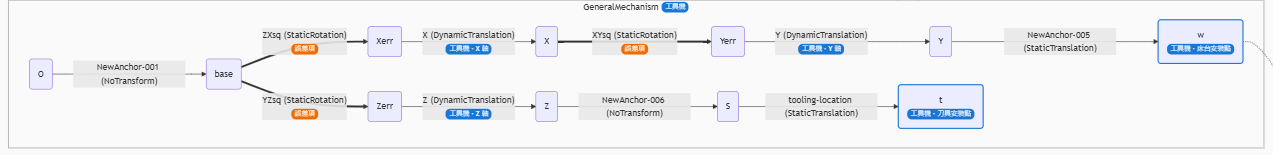
設備頁拓樸欄的機台叢集(GeneralMechanism)。X、Y、Z 三個軸連接的正上游各多了一個錨點:Xerr、Yerr、Zerr。ZXsq(base → Xerr)、XYsq(X → Yerr)、YZsq(base → Zerr)三條 Static Rotation 畫成粗線,帶橘色「誤差項」徽章;X、Y、Z 三條 Dynamic Translation 仍擔任 X 軸、Y 軸、Z 軸。HiNC 3.2.46 開發版(含誤差項),繁體中文介面。
刀尖會偏多少:計畫裡寫下的預測。 X、Y、Z 是名目趟的刀尖(程式座標),精確式是:
δx = (X − Z·cos φ·sin ψ)·cos θ − Z·sin φ·sin θ − X
δy = −(X − Z·cos φ·sin ψ)·sin θ − Z·sin φ·cos θ
δz = Z·(cos φ·cos ψ − 1)
設計代理用一個機台鏈模型核對過這組式子:在那個模型裡,誤差連接把一個點 q 映成 p + R(q − p),p 是它的樞軸。在 2,000 個隨機姿態下,最大差 6×10⁻¹⁴ mm。一階近似是 δ ≈ (−ψZ, −θX − φZ, 0)。換成白話(程式 Z 往下是負的):
- X–Y:刀走到程式 X,往 −Y 偏 θX;在 X 81 mm 處是 1.98 µm。
- Y–Z:刀往下,往 +Y 偏 φ|Z|;在 Z−17 處是 0.56 µm。
- Z–X:刀往下,往 +X 偏 ψ|Z|;在 Z−17 處是 0.95 µm。
- 偏移與 Y 無關。X = Z = 0 時(程式原點,也就是對刀點)偏移為 0;δz 是二階的小量。
零件表面會偏多少。 牆上一點沿外法向 n 偏 d = −θ·n_y·X_c − φ·n_y·z − ψ·n_x·z,正=留料,負=過切。其中 X_c 是切出這一點的刀心 X(表面 X 加 3·n_x),z 是這一點的程式高度。計畫寫下的數字(µm):
- 78 mm 方塊前面 +0.50(X6 的 −0.40 到 X76 的 +1.41),後面 −0.57;兩面仍然平行,寬度不變;
- 左面 −0.84、右面 +0.73,只隨 Z 變;
- 30° 方台四側 +1.18、−0.36、−0.55、−0.27;
- Ø54 圓台:偏心加兩瓣,
c = −θ·R_c/2≈ −0.37 µm;R_c= 30 mm 是刀心路徑的半徑,不是圓台的 27 mm; - 地板 0 到 −0.19:刀軸傾斜約 65 µrad,平底刀的低邊比刀心最多低 3 mm × 65 µrad。
各趟如下,每一趟都播整支程式:
| 趟 | 網格 | 啟用誤差項 | 三條誤差 | 用途 |
|---|---|---|---|---|
| t-nominal | 1 mm | 關 | 有標記(未生效) | 修剪:名目;匯出切削件(40,625 個三角形),給 t-on 比 |
| t-on | 1 mm | 開 | 有標記 | 修剪:控制器不知道誤差;做幾何差異比對;匯出切削件 |
| t-control | 1 mm | 關 | 有標記(未生效) | 修剪:對照;做幾何差異比對 |
| f-nominal | 0.25 mm | 關 | 有標記(未生效) | 匯出名目切削件(374,191 個三角形),當作理想幾何 |
| f-control | 0.25 mm | 關 | 有標記(未生效) | 做幾何差異比對,量雜訊底;沒有匯出切削件(難題 5) |
| f-on | 0.25 mm | 開 | 有標記 | 做幾何差異比對;匯出切削件(190,615 個頂點) |
各趟共同的設定:
- 物理關。 這一案只看幾何。碰撞偵測開,失敗時不暫停。
- 只有一支程式。 只啟用
8.ngc。拍刀把用的停刀程式,是全量趟播完之後才加進專案的關閉條目。 - 案例原本的工作偏移。 每一趟都用專案的
G54(−441, −291, −529),沒有手動打入工作偏移。 - 幾何差異比對(工作流程:幾何驗證):偵測半徑 1 mm,色階(
DiffVisualRadius)±0.002 mm。 - 記下的毛胚。 開與對照兩趟記下最後的毛胚;拍圖時把它連同幾何差異放回畫布。
代理怎麼管理這件工作
- 先寫標準與預測。 計畫、預測與六條標準在 2026-10-06 21:29 提交,第一趟在 21:49 開始。設計提的標準比計畫多,判定只照計畫的六條。
- 先用粗網格跑整支程式。 修剪趟不剪程式,只把網格放粗到 1 mm(案例粗跑用的網格)。在 1 mm 下播名目、開、對照三趟,核對三件事:建置、逐步公式(刀尖與網格無關),以及仿射擬合的三個角與程式原點偏移為 0。修剪趟和全量趟排在同一支背景工作裡接著跑:修剪對照趟在 21:52:22 結束,全量名目趟在 21:52:28 開始。所以修剪趟的核對,是六趟都播完之後才做的。
- 全量三趟用 0.25 mm(案例的驗收網格):名目、對照、開。三趟在一個私有實例上一次一趟,排在伺服器上各項研究共用的鎖後面,每趟開始前都重啟實例。
- 以名目切削件為理想幾何。 名目趟匯出切出的工件,設成每一次幾何差異比對的理想(目標)幾何。這樣幾何差異只顯示誤差改變了什麼,不含刀路本身留下的痕跡。
- 零件的數字用頂點距離量。 開那一趟也匯出切出的工件,每個頂點都量出它到名目切削件的帶號距離(見結果)。
- 每個數字都從紀錄算。 代理的分析腳本從執行紀錄、截圖與原案例的
8.ngc算出本頁的每一個數字,每個數字都附出處;可以重跑,約 1 分鐘。 - 畫面兩種介面語言各拍一套:六個視角的幾何差異、兩張刀把入鏡,以及拓樸圖。設計提的拍刀把方式是截短程式重播;實際做法是把記下的毛胚放回畫布,再用一支只在空中移動的停刀程式。
- 人在哪裡介入。 HiNC 的產品擁有者要以驗收過的案例為基礎做誤差項的實作案例,並裁定誤差項可以放在哪裡。用哪一件、放在哪一軸、正負號、樞軸、預測與標準,都是代理們自己定的:設計代理推導出來,執行這一案的代理寫進計畫。
第一次播放前提交的標準:
| # | 標準 |
|---|---|
| 1 | 建置:三條誤差各插在 X、Y、Z 軸的上游、標為誤差項、值讀回相同;三軸角色重新繫結到原物件;角色檢查為空;案例在誤差項資料夾以外的檔案沒有變 |
| 2 | 每一趟:Finished、192,851 步左右、11,894 行全部執行、沒有碰撞;訊息只有 Sys-Init--FileLines 與 3 則 Parsing--Unconsumed,做幾何差異比對的趟再加 Diff--TargetNotClosed |
| 3 | 開:每個切削步的刀尖減名目刀尖再減 δ ≤ 1×10⁻⁹ mm;仿射擬合 A ≈ [[0, 0, −5.585×10⁻⁵], [−2.443×10⁻⁵, 0, −3.316×10⁻⁵], [0, 0, 0]],各元素 ±1×10⁻⁸;程式原點的偏移 b ≤ 1×10⁻⁹ mm |
| 4 | 對照:至少 99 % 的頂點離名目切削件 ±0.1 µm 以內 |
| 5 | 零件(開對名目,以頂點距離量):方塊前後兩面沿 X 的斜率 ±24.4 µm/m ± 15 %;左右兩面隨 Z 的斜率 ±55.9 µm/m ± 20 %;圓台的兩瓣係數 c 在 −0.37 ± 0.1 µm |
| 6 | 成本:每一趟記下牆鐘時間與記憶體峰值(VmHWM) |
難題
每一個都依序寫出情況、若沒發現會有的風險、怎麼發現、怎麼解決,以及證明解法成立的證據。
1. 給的起點是件 7,設計代理改用件 8
- 情況。 設計代理拿到的起點是 RPTU 件 7:口袋裡立著一座樣條外形的島,它在案例頁上的故事是 Ø6 刀切不進的三個凹灣。
- 風險。 垂直度在件 7 上只會出現在口袋前後牆與島上,讀者看不出哪一種特徵讀出哪一個垂直度。它的程式也大:316,161 步。
- 怎麼發現。 設計時把十件比過一遍。件 9 的程式最大(435,627 步);件 10 最深,卻沒有 ISO 的含義;件 4 已經用在這套工具的試跑。件 8 的來源筆記寫明,它是 Mertes 等人(2024)的基準件,依據 ISO 10791-7。
- 解決。 改用件 8。它的四個高度各由一道定 Z 的精修切出,牆全垂直、地板全平,每一面都能單獨預測。萬一這項研究必須留在件 7,設計也把件 7 的樞軸與預測算好了。
- 證據。 件 8 的每一族特徵都讀出了它該讀的角度:方塊前後面的 X–Y 斜率、左右面的 Z–X 斜率、30° 方台角上的半個 θ,以及圓台的兩瓣(見結果)。
2. 三個垂直度,一軸只能放一條:Z–X 放到 X 的上游
- 情況。 垂直度是兩條軸之間的夾角,三個垂直度牽涉三對軸。擁有者的裁定只准在軸或主軸連接的正上游放一條誤差,而這台骨架機台沒有綁主軸角色。
- 風險。 Z–X 若也放在 Z 前面,Z 就帶兩條誤差,不合裁定;改放到別的軸卻弄錯號,左右兩面的留料與過切就會對調。
- 怎麼發現。 設計推導擺放位置時。
-
解決。
- X–Y 歸 Y、Y–Z 歸 Z、Z–X 歸 X,都是那一對的後一軸。
- 照 ISO 230-1 的寫法,EB0Z 是 Z 軸的誤差。但 Z 已經帶了 Y–Z,一軸只能一條,所以改放成 X 的誤差:X 滑座連同 Y 滑座、工作台與工件繞 +Y 轉 +55.85 µrad。在工件座標裡,這等於 Z 行程與刀軸繞 +Y 轉 −55.85 µrad;對切削來說,和放在 Z 前面、號取反的旋轉相同,也就是 Holub 號下的 EB0Z ≈ −56 µrad。
- 代價:畫布上的工作台與夾具也跟著傾 56 µrad,只是看不出來。Y–Z 讓 Z 行程連刀軸一起傾;沒有主軸角色,主軸本身的傾斜(tram)與 Z 行程的傾斜就分不開。
-
證據。 仿射擬合的 A[0][2] 是 −5.5851×10⁻⁵,也就是刀往下時往 +X 偏 ψ|Z|,由它解回 ψ = 55.8505 µrad。左右兩面隨高度(程式 Z,往上為正)的斜率是 +55.99 與 −56.01 µm/m:左面過切、右面留料,與預測同號。
3. 樞軸放在對刀時的刀尖,G54 不必改
- 情況。 靜態旋轉的樞軸放在哪裡,決定零件整體多移多少。真機在料上對刀,量到的
G54會把對刀姿態下的偏移吃進去;HiNC 的 P0 在名目鏈上量,什麼都不吃。 - 風險。 樞軸若留在機台原點,零件會整體多移:X–Y 讓 Y 多移 +10.8 µm,Y–Z 讓 Y 多移 −15.6 µm,Z–X 讓 X 多移 −26.3 µm(設計推得)。對刀會吃掉這些、P0 不會,幾何差異就會把「沒有對刀」算到誤差頭上。
- 怎麼發現。 設計推導每一條誤差在程式原點的偏移時。
- 解決。 三個樞軸都放在對刀姿態時刀尖所在的點:刀尖在程式原點、機台在 (−441, −291, −424),也就是 base 座標 (0, 0, 471)、X 錨點座標 (−441, 0, 471)。這樣對刀點的偏差是 0,名目的
G54就是真機對刀會量到的值,開的那幾趟不必手動打入工作偏移。 - 證據。 仿射擬合在程式原點的偏移 b = (−2.3×10⁻¹⁴, −1.9×10⁻¹⁷, 5.0×10⁻¹⁵) mm。反過來看:程式開頭從機械零點進刀的那幾步(程式 X 441、Z 424 mm),刀尖偏了 (−23.7, −24.8) µm,與公式相同;在離對刀點那麼遠的地方量 P0,就會偏這個量級。
4. 0.25 mm 的網格看不看得出 1 µm 以下的訊號
- 情況。 照一階公式,這三個垂直度最多讓這塊零件的表面偏約 1.7 µm;Z 的傾斜不到 1 µm,地板 0.2 µm。體素的格寬卻是 250 µm。
- 風險。 看不出來,就只能把誤差放大,或只報刀尖;放大之後,數字就不再是真實機台誤差的量級。
- 怎麼發現。 設計的疑點:這套工具的試跑(RPTU 件 4、X–Y 垂直度)只驗到 0.25 mm 下偏差到 ±2.7 µm 仍與角度成正比。
- 解決。 不放大,照真實值跑,色階定為 ±0.002 mm。設計也在播放前寫好退路:如果刀尖過了、零件沒過,就照實寫成網格在 µm 以下的保真不足,而不是誤差模型錯了。
-
證據。 看得出來。
- 方塊四面的網格節點,1–99 % 與一階預測差在 −0.03…+0.02 µm(F3 另有 39 個正負號顛倒的頂點,見難題 7)。
- 十五個牆面特徵框的「量到減預測」中位數,都在 ±0.003 µm 內。
- 三個地板框與平底刀掃過的預測差 ≤ 0.001 µm;圓台的兩瓣係數 c 與預測差 0.0001 µm。
- 從零件讀回的三個角度都在 1 % 以內。
5. 對照趟沒有自己的切削件
- 情況。 標準 4 要用頂點距離判對照趟:至少 99 % 的頂點在 ±0.1 µm 內。f-control 播放時,工具還不會替對照趟匯出切削件(這是之後才加的),所以它沒有。
- 風險。 照原文判不了;沒有雜訊底,就說不清 µm 級的差是誤差,還是量法的雜訊。
- 怎麼發現。 分析時發現紀錄裡沒有對照趟匯出的切削件。
-
解決。 改用三項證據代替,判定欄寫明是替代證據:
- 對照趟的逐步序列與名目趟逐位相同(解壓後 JSON 的 md5 相同),刀尖差與機械座標差全是 0。
- 它的
Diff--Stats沒有 NaN 葉。 - 六個視角的幾何差異畫面依色相讀值:1° 色相等於 0.017 µm,100 % 的像素在 ±0.05 µm 內,讀到的極值是 −0.034 與 +0.036 µm。暗的或反鋸齒的像素可能差幾度。
-
證據。 和結果一起保存的對照趟序列、它的
Diff--Stats,以及每個視角依色相的讀值。
6. 地板不全比設計深:傾斜平底刀翹高的一側
- 情況。 設計假設刀軸傾斜後,每個地板點都由平底刀的低邊掃過,所以地板在 0 到 −0.19 µm。F17(Z−17 左側 1 mm 寬的邊框地板)卻量到 +0.061…+0.116 µm 的留料;俯視的幾何差異上,30° 方台前左面外側的 Z−9 地板也有一條淡青帶。
- 風險。 當成雜訊或網格錯誤略過,或反過來懷疑誤差模型。
- 怎麼發現。 逐特徵比對時,F17 是唯一落在設計範圍外的特徵;淡青帶是看俯視截圖時看到的。
-
解決。 用開那一趟的實際步,加上傾斜平底刀的底面,逐點算出每個地板點被刀底掃到的最低位置(見結果的地板一節)。
- 邊框地板在 X1..2,刀心走在零件外的 X−1,只有刀底朝 +X 的那一側掃過它,而那一側正是翹高的一側,所以留料。
- 30° 方台前左面外側,靠牆的那一條只被刀底朝牆的那一側掃過,那一側也是高側。
-
證據。 F17 預測 +0.087 µm、量到 +0.088 µm(中位數),每個頂點相差 ≤ 0.001 µm;F16、F18 也一樣對到。淡青帶的剖面從離牆 0.3–1 mm 的 +0.152 µm(掃過算 +0.151),到 6–8 mm 的 −0.183 µm(掃過算 −0.183)。
7. 頂點距離的三種假象
-
情況。
- 全部頂點距離的最大值是 +176.8 µm,是這組誤差最多能造成的約 1.7 µm 的一百倍;1 mm 修剪網格的第 99 百分位更是 707 µm。
- F2 有 47 個、F3 有 39 個頂點,大小對、正負號錯。
- F1、F2 的中位數,絕對值比設計少了 0.09 與 0.13 µm。
-
風險。 把假象當成誤差(例如「凸稜旁有 0.18 mm 的留料」「後面的模型差了 20 %」),或讓統計被它們拉偏。
- 怎麼發現。 整理全部頂點的統計時。1 mm 網格的第 99 百分位是播完時先看到的,分析時再到頂點資料裡核對。
-
解決。 一種一種查明,分開處理。
- 凸稜旁的倒角。 682 個頂點(0.36 %)超過 2 µm,全部是正值,全部在凸稜旁:牆頂、1 mm 邊框的外緣,以及方塊、台階與 30° 方台的垂直角。最大的 0.17678 mm,正好是 0.25 mm/√2。由這個最大值與位置推論:兩份網格之一在那裡留著尖角,另一份有約一格的倒角。1 mm 修剪網格的第 99 百分位 0.707 mm,正好是 1 mm/√2,是同一個機制:超過 0.01 mm 的 455 個頂點裡,有 454 個在凸稜旁。這些頂點不在任何特徵框與擬合裡(框都避開了邊);全部頂點的百分位含著它們,去掉後第 95、第 99 百分位是 +0.908 與 +1.403 µm。
- 正負號顛倒。 F2 的 47 個、F3 的 39 個頂點,距離的大小等於預測,號卻相反,集中在名目網格接縫上的幾列頂點(例如 F3 的 Y16、20、37)。距離的正負號取自名目網格的一個三角形,在接縫上不確定。中位數與穩健擬合不受影響,F3 的第 99 百分位則受影響(+0.754 µm)。
- 插入的頂點。 匯出的網格在偏差過零點附近,於 0.25 mm 的網格節點之間多插了頂點:F1 366 個、F2 1,177 個。它們讀得比預測更接近 0,最多差 0.34 µm。設計取的是面中段的值,假設頂點分布均勻,所以 F1、F2 的中位數落在 +0.409、−0.443 µm,而不是設計的 +0.50、−0.57;同一批頂點的逐點預測是 +0.413、−0.463 µm。
-
證據。 分析數出了各種假象,以及每個特徵正負號顛倒與插入的頂點。網格節點本身與預測差在 −0.03…+0.02 µm(難題 4)。標準 5 用穩健擬合判;全部頂點的普通最小平方也都在容差內。
結果與效益
在 HiNC 3.2.46 開發版(含誤差項)上、物理關量得;這裡的「量到」,都是從 HiNC 的仿真結果量的。刀尖在兩種網格下相同;零件的數字取自 0.25 mm 的全量趟。
| # | 判定 | 量得 |
|---|---|---|
| 1 | 量得的部分通過;兩項沒有核 | 鏈:台側 O→base→Xerr→X→Yerr→Y→w、刀側 base→Zerr→Z→S→t。三條誤差都標為誤差項,從存檔讀回的值與要求相同:ZXsq(base→Xerr,繞 (0, 1, 0) 0.0032°,樞軸 (0, 0, 471))、XYsq(X→Yerr,繞 (0, 0, 1) 0.0014°,樞軸 (−441, 0, 471))、YZsq(base→Zerr,繞 (1, 0, 0) 0.0019°,樞軸 (0, 0, 471))。X、Y、Z 三條軸連接改從 Xerr、Yerr、Zerr 出發,仍擔任 X 軸、Y 軸、Z 軸,值不變;這三條連接換了新的 Guid,因為出發的錨點變了。角色檢查在建置前後都是空的;原案例專案載入、另存新檔後再載入,都沒有訊息;其餘四條連接不變。沒有核的第一項:每一軸是不是保留原來的變換器物件,紀錄看不出,只看得到名稱、值與角色相同。沒有核的第二項:案例在誤差項資料夾以外的檔案有沒有變,沒有紀錄 |
| 2 | 通過 | 六趟都 Finished,都是 192,851 步。最後一步在第 11,892 行(N59385 G53 G0 Z0.),之後的 M30 與 % 本來就不產生步。有座標字語的 11,859 行裡,只有 9 行原地不動的移動沒有步:第 10 行在機械 Z0 的 G53 G0 Z0.,以及 8 行重複的 Z15.。紀錄只收警告以上的訊息:nc 每趟 3 則 Parsing--Unconsumed;step、ncManip 是空的,所以沒有碰撞、行程或 Play-Touch 訊息;shell 只有做幾何差異比對的四趟各 1 則 Diff--TargetNotClosed,因為理想幾何是匯出的開放網格。Sys-Init--FileLines 在警告以下,紀錄裡看不到;執行行數也沒有記錄,「全部執行」是從每一個有實際位移的程式行都有步推得的 |
| 3 | 通過 | 切削步(0.25 mm 159,337 步、1 mm 157,965 步)的殘差長度都 ≤ 1.4×10⁻¹³ mm,每個分量 ≤ 1.24×10⁻¹³ mm;全部 192,851 步是長度 ≤ 1.55×10⁻¹³ mm、分量 ≤ 1.52×10⁻¹³ mm。A[0][2] = −5.5851×10⁻⁵、A[1][0] = −2.4435×10⁻⁵、A[1][2] = −3.3160×10⁻⁵,其餘元素的絕對值 ≤ 2.2×10⁻⁹;與計畫的 A 最大差 4.6×10⁻⁹(計畫只寫到四位有效數字)。b = (−2.3×10⁻¹⁴, −1.9×10⁻¹⁷, 5.0×10⁻¹⁵) mm。開與名目兩趟的機械座標逐位相同 |
| 4 | 照原文沒有量;替代證據通過 | 對照趟沒有匯出切削件(難題 5),改用三項證據:逐步序列與名目趟逐位相同、刀尖差 0;Diff--Stats 沒有 NaN 葉;六個視角的幾何差異畫面依色相讀值,100 % 的像素在 ±0.05 µm 內,極值 −0.034 與 +0.036 µm |
| 5 | 通過 | 前面 F1 +24.39、後面 F2 −24.45 µm/m(預測 ±24.43,容差 ±3.67);左面 F3 +55.99、右面 F4 −56.01 µm/m(預測 ±55.85,容差 ±11.17)。以上是穩健擬合(見下文);全部頂點的普通最小平方是 +23.94、−24.86、+54.80、−56.01 µm/m,也都在容差內。c = −0.367 µm |
| 6 | 通過 | 1 mm 每趟 45.1 秒、0.88–0.96 GB;0.25 mm 每趟 85.1–95.1 秒、1.35–1.69 GB(見下文〈執行成本〉) |
刀尖:每個切削步都落在公式上
這裡的刀尖指每一步的 CL,也就是實際刀尖在程式座標中的位置。開與名目兩趟的步數相同,所以可以逐步對齊後相減。切削步是名目趟碰到料(IsTouched)的步。
| 比較 | 範圍 | 結果 |
|---|---|---|
| 開減名目,再減精確式 δ | 0.25 mm 的 159,337 個切削步 | 每個分量最多 1.24×10⁻¹³ mm(長度 1.4×10⁻¹³ mm) |
| 同上 | 1 mm 的 157,965 個切削步 | 每個分量最多 1.24×10⁻¹³ mm(長度 1.4×10⁻¹³ mm) |
| 同上 | 全部 192,851 步(含從機械零點進刀) | 分量最多 1.52×10⁻¹³ mm、長度 1.55×10⁻¹³ mm |
| 開減名目,X/Y/Z 各分量的最大偏移 | 切削步 | 0.949 µm/2.014 µm/3.6×10⁻⁸ mm |
| 開減名目 | 從機械零點進刀的那幾步(程式 X 441、Z 424 mm) | (−23.7, −24.8, 0) µm,與公式相同 |
| 機械座標,開減名目 | 全部步 | 0:逐位相同 |
| 對照減名目 | 全部步 | 0:兩趟序列逐位相同 |
- X 向最大的 0.949 µm 在最深的 Z−17(ψ × 17 mm)。Y 向最大的 2.014 µm 在面銑的 X 83.8、Z−1(θ × 83.8 mm 減掉 φ × 1 mm)。
- 把切削步的偏移擬合成 δ = A·p + b(p 是名目刀尖),得到 A[0][2] = −5.5851×10⁻⁵、A[1][0] = −2.4435×10⁻⁵、A[1][2] = −3.3160×10⁻⁵,擬合殘差 1.4×10⁻¹³ mm,程式原點的偏移 b 在 10⁻¹⁴ mm 量級。由 A 解回 θ 24.4346、φ 33.1613、ψ 55.8505 µrad,就是建置讀回的值。
- 1 mm 與 0.25 mm 的逐步序列,除了
IsTouched以外逐位相同(比對解壓後的 JSON)。步數、刀尖、機械座標都與體素網格無關,所以驗逐步公式用 1 mm 就夠。IsTouched記的是這一步碰不碰得到體素毛胚,兩種網格有 1,372 步不同。
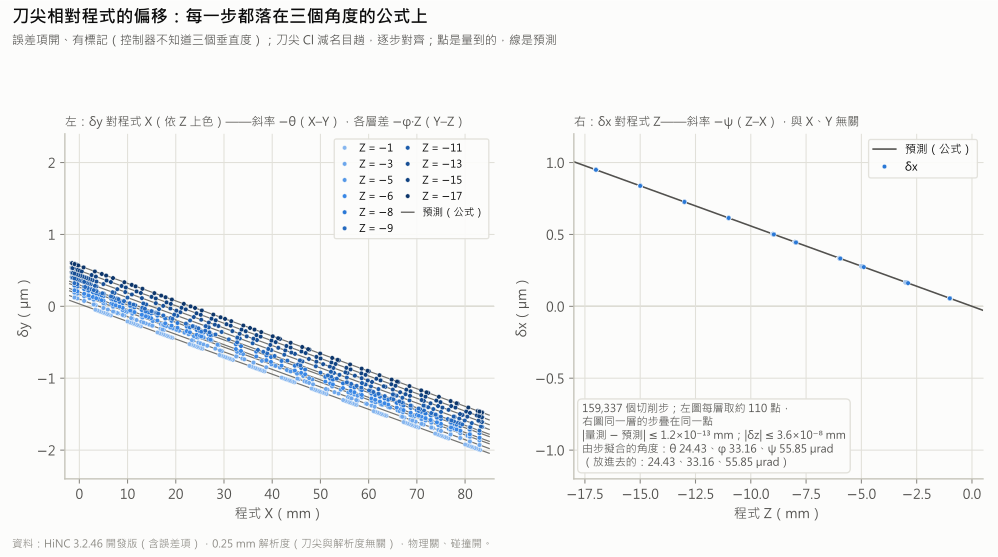
誤差項開、有標記:159,337 個切削步的刀尖偏移(每一步的 CL 減名目趟的 CL,程式座標)。左格是 δy 對程式 X,依切削高度上色:斜率是 −θ(X–Y,24.43 µrad),各層相差 −φ·Z(Y–Z,33.16 µrad)。右格是 δx 對程式 Z:斜率是 −ψ(Z–X,55.85 µrad),與 X、Y 無關。點是量到的,線是公式,相差 ≤ 1.2×10⁻¹³ mm;由步擬合回來的角度是 24.43、33.16、55.85 µrad。縱軸對稱。HiNC 3.2.46 開發版(含誤差項),0.25 mm,物理關。
零件:每一面對名目切削件偏多少
量法:開那一趟匯出的切削件有 190,615 個頂點,每個頂點都量出它到名目切削件的帶號距離 d:正=留料,幾何差異裡是藍;負=過切,是紅。HiNC 的幾何差異給的是畫面與計數,偏差的數字都出自這個量法。
- 全部頂點:第 1 百分位 −1.144、第 5 百分位 −0.815、中位數 −0.181、第 95 百分位 +0.929、第 99 百分位 +1.481 µm。
- 過切最深 −1.640 µm,在 78 mm 方塊後面的 +X 端上緣(X79.75、Z−9.25;預測 −1.642)。3° 斜邊前面的 +X 端留料 +1.676 µm(X79.75、Z−9.25;預測 +1.671)。牆面上留料最多的地方在 30° 方台前右面靠 +X 端、離角 1.7 mm 處,+1.69 µm(X76.4、Z−5.25…−8.75),公式在那裡給 +1.64 µm。30° 方台頂緣(Z−5)的凸稜上另有 3 個頂點讀得更多,1.89–1.90 µm;它們超過這組誤差最多約 1.7 µm 的上限,同屬凸稜假象,只是沒到 2 µm 的門檻。
- 682 個頂點(0.36 %)超過 2 µm,全部是凸稜旁的假象,不算進任何特徵框與擬合(框都避開了邊)。上面全部頂點的百分位含著它們,去掉後第 95、第 99 百分位是 +0.908 與 +1.403 µm(難題 7)。
各族特徵:
-
方塊前面與 3° 斜面,朝 −Y。 X–Y 垂直度讓刀走到 X 時往 −Y 偏、離開零件,所以留料沿 X 長大;Y–Z 讓刀往下時往 +Y 偏、吃進零件,所以整面再多切 φ·|z|。
- F1 在 X6–8 是 −0.305 µm,在 X74–76 是 +1.332 µm(預測 −0.326、+1.335)。
- 3° 斜面 F5 在 X10–12 是 −0.060 µm,在 X74–76 是 +1.503 µm。
-
方塊後面,朝 +Y(8 mm 的牆)。 兩個效應都反號:F2 在 X6–8 是 +0.252 µm,在 X74–76 是 −1.404 µm(預測 +0.260、−1.401)。前後兩面一起轉,仍然平行,寬度不變。
-
方塊左右兩面,朝 −X 與 +X。 Z–X 讓刀往下時往 +X 偏。
- 右面(X80,8 mm 的牆)留料,越深越多:Z−9.5 處 +0.534 µm,Z−16.5 處 +0.923 µm。
- 左面(X2)過切:Z−13.5 處 −0.754 µm,Z−16.5 處 −0.921 µm。
- 兩面沿 Y 都不變(斜率 +0.003 與 −0.005 µm/m)。93° 斜面 F6(3° 台階的左面)也一樣,中位數 −0.631 µm。
-
30° 方台。 四面的法向在 −60°、30°、120°、−150°。X–Y 的效應乘上法向的 Y 分量,Z 的兩個效應也照法向分配。前右面(−60°)留料最多,中位數 +1.183 µm;後右面 −0.364、後左面 −0.543、前左面 −0.271 µm。
- Ø54 圓台。 前 +0.898、後 −0.893、右 +0.183、左 −0.169 µm;整圈的形狀見下面圓台一節。
- 地板與頂面。 三個地板框在 −0.195…+0.116 µm,見下面地板一節。
- 未切的料面(X1,Z−45…−20):0。
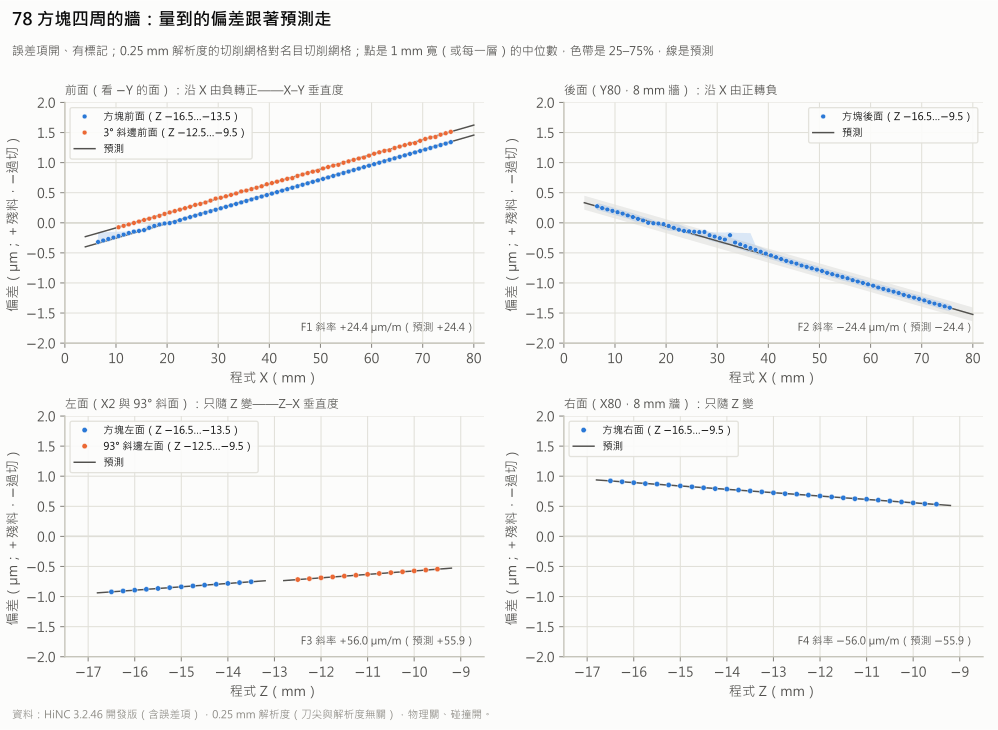
78 mm 方塊四周的牆,頂點距離對位置(誤差項開、有標記)。前面(方塊 Z −16.5…−13.5 與 3° 斜面 Z −12.5…−9.5)沿 X 由負轉正,F1 斜率 +24.4 µm/m(預測 +24.4)。後面 8 mm 牆沿 X 由正轉負,−24.4 µm/m。左面(含 93° 斜面)與右面只隨高度變,對程式 Z(往上為正)的斜率分別是 +56.0 與 −56.0 µm/m(預測 ±55.9)。點是每 1 mm(或每一層)的中位數,色帶是 25–75 %,線是預測;縱軸對稱 ±2 µm,負=過切、正=留料。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
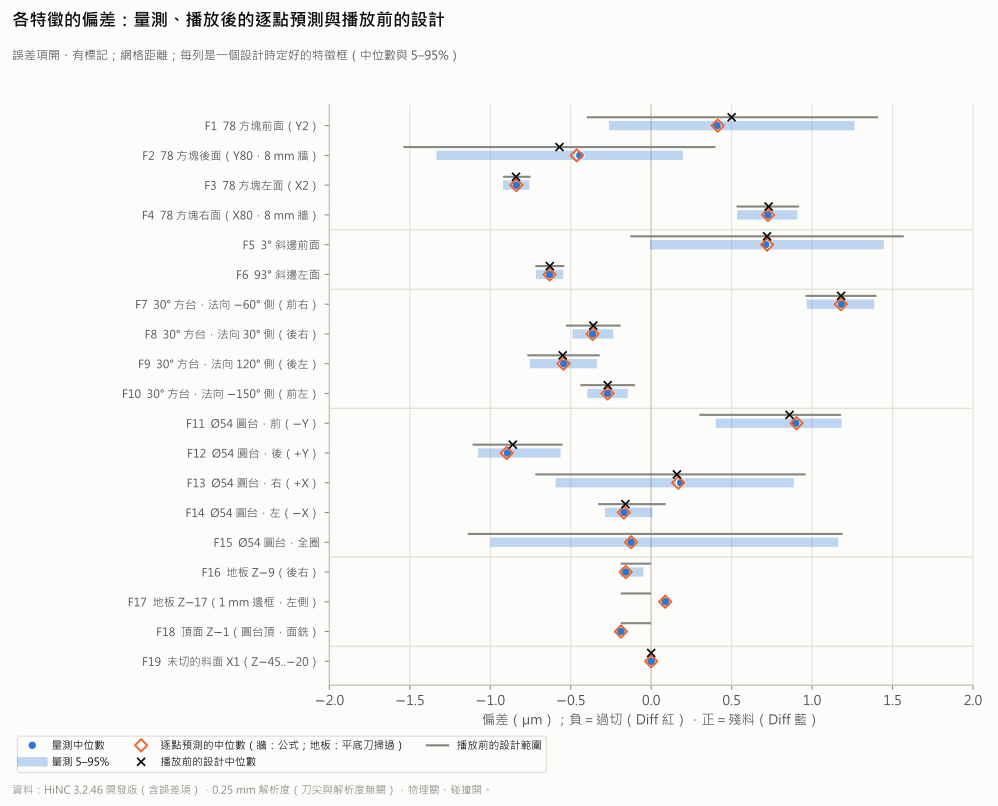
十九個設計時定好的特徵框(誤差項開、有標記)。圖上畫出:頂點距離的中位數(藍點)與 5–95 %(藍帶);播放後逐點算的預測(橘菱形,牆用公式、地板用傾斜平底刀掃過);播放前設計寫下的中位數(黑叉)與範圍(灰線)。橫軸對稱 ±2 µm。牆的「量到減逐點預測」中位數 ≤ 0.003 µm;F17 邊框地板留下 +0.09 µm 的料,設計寫的卻是 0 到 −0.19。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
十九個特徵框的頂點距離(µm)
「逐點預測」是播放後對同一批頂點算的:牆用上面的一階公式,地板用平底刀掃過。「設計」是播放前寫下的值。
| 特徵 | 頂點 | 量到:中位數(5–95 %) | 逐點預測的中位數 | 設計(播放前) | 量到減預測的中位數 |
|---|---|---|---|---|---|
| F1 78 mm 方塊前面(Y2,Z −16.5…−13.5) | 4,040 | +0.409(−0.262…+1.264) | +0.413 | +0.50(−0.40…+1.41) | 0.000 |
| F2 78 mm 方塊後面(Y80,8 mm 牆) | 9,385 | −0.443(−1.335…+0.198) | −0.463 | −0.57(−1.54…+0.40) | −0.001 |
| F3 78 mm 方塊左面(X2) | 3,653 | −0.838(−0.921…−0.758) | −0.838 | −0.84(−0.92…−0.75) | 0.000 |
| F4 78 mm 方塊右面(X80,8 mm 牆) | 7,801 | +0.725(+0.534…+0.908) | +0.726 | +0.73(+0.53…+0.92) | −0.003 |
| F5 3° 斜邊前面 | 3,628 | +0.711(−0.008…+1.446) | +0.720 | +0.72(−0.13…+1.57) | 0.000 |
| F6 93° 斜邊左面 | 3,848 | −0.631(−0.716…−0.546) | −0.631 | −0.63(−0.72…−0.54) | 0.000 |
| F7 30° 方台,法向 −60° 側(前右) | 1,807 | +1.183(+0.967…+1.386) | +1.179 | +1.18(+0.96…+1.40) | −0.001 |
| F8 30° 方台,法向 30° 側(後右) | 1,807 | −0.364(−0.489…−0.236) | −0.364 | −0.36(−0.53…−0.19) | −0.001 |
| F9 30° 方台,法向 120° 側(後左) | 1,807 | −0.543(−0.754…−0.337) | −0.545 | −0.55(−0.77…−0.32) | 0.000 |
| F10 30° 方台,法向 −150° 側(前左) | 1,807 | −0.271(−0.397…−0.145) | −0.271 | −0.27(−0.44…−0.10) | 0.000 |
| F11 Ø54 圓台,前(−Y) | 1,885 | +0.898(+0.401…+1.183) | +0.903 | +0.86(+0.30…+1.18) | +0.001 |
| F12 Ø54 圓台,後(+Y) | 1,859 | −0.893(−1.077…−0.563) | −0.898 | −0.86(−1.11…−0.55) | +0.002 |
| F13 Ø54 圓台,右(+X) | 1,885 | +0.183(−0.594…+0.886) | +0.168 | +0.16(−0.72…+0.96) | 0.000 |
| F14 Ø54 圓台,左(−X) | 1,859 | −0.169(−0.287…+0.008) | −0.170 | −0.16(−0.33…+0.09) | 0.000 |
| F15 Ø54 圓台,全圈 | 11,232 | −0.125(−1.000…+1.163) | −0.125 | 範圍 −1.14…+1.19 | +0.001 |
| F16 地板 Z−9(後右) | 1,621 | −0.158(−0.193…−0.048) | −0.158(掃過) | −0.19…0 | 0.000 |
| F17 地板 Z−17(1 mm 邊框,左側) | 723 | +0.088(+0.061…+0.116) | +0.087(掃過) | −0.19…0 | 0.000 |
| F18 頂面 Z−1(圓台頂,面銑) | 7,921 | −0.188(−0.193…−0.179) | −0.188(掃過) | −0.19…0 | 0.000 |
| F19 未切的料面 X1(Z−45…−20) | 54 | 0(0…0) | — | 0 | — |
從零件讀回三個角度
這是標準 5。把每一面的頂點擬合成 d = a·s + b·z + c(s 是沿著面的位置),斜率就是角度(1 µm/m=1 µrad):
| 面 | 擬合 | 穩健擬合 | 全部頂點的普通最小平方 | 預測 | 讀回的角度 |
|---|---|---|---|---|---|
| F1 方塊前面 | 對 X | +24.39 µm/m | +23.94 µm/m | +24.43 µm/m | θ 24.39 µrad |
| F2 方塊後面 | 對 X | −24.45 µm/m | −24.86 µm/m | −24.43 µm/m | θ 24.45 µrad |
| F1 方塊前面 | 對 Z | +33.41 µm/m | +31.78 µm/m | +33.16 µm/m | φ 33.41 µrad |
| F2 方塊後面 | 對 Z | −32.91 µm/m | −32.46 µm/m | −33.16 µm/m | φ 32.91 µrad |
| F3 方塊左面 | 對 Z | +55.99 µm/m | +54.80 µm/m | +55.85 µm/m | ψ 55.99 µrad |
| F4 方塊右面 | 對 Z | −56.01 µm/m | −56.01 µm/m | −55.85 µm/m | ψ 56.01 µrad |
- 放進去的是 θ 24.43、φ 33.16、ψ 55.85 µrad;從切出的零件讀回的六個值,都在 1 % 以內。
- 穩健擬合的做法:先剔除殘差絕對值大於 max(4 × 1.4826 × MAD, 0.02 µm) 的頂點,再擬合一次。F1 剔掉 4,040 個頂點中的 258 個,F2 剔掉 9,385 個中的 1,092 個,F3 剔掉 3,653 個中的 39 個,F4 一個都沒剔。
- 計畫的容差是前後面 ±15 %(±3.67 µm/m)、左右面 ±20 %(±11.17 µm/m);兩種擬合都在容差內。
Ø54 圓台:偏心加兩瓣
用圓台牆(Z −4.5…−1.5)的 11,232 個頂點,擬合 d(α) = a·cos α + b·sin α + c·sin 2α + e·cos 2α + f。α 是繞圓台中心 (41, 41) 的方位角,0° 朝 +X、90° 朝 +Y。
| 係數 | 量到 | 預測(播放後的閉式) | 計畫 |
|---|---|---|---|
| a(圓心往 +X) | +0.169 µm | +0.168 µm | +0.17 µm |
| b(圓心往 +Y) | −0.902 µm | −0.902 µm | −0.90 µm |
| c(兩瓣) | −0.367 µm | −0.367 µm | −0.37 µm |
| e | +0.0004 µm | 0 | 0 |
| f(半徑變化) | +0.002 µm | 0 | 0 |
- 圓心移了 (+0.169, −0.902) µm,長 0.918 µm。 刀心圓的中心在 X41:X–Y 讓它往 −Y 偏 θ × 41 mm = 1.00 µm,Y–Z 在 Z−3 處拉回 0.10 µm;Z–X 讓它往 +X 偏 ψ × 3 mm = 0.17 µm。
- 去掉圓心後是兩瓣。 長軸在 −44.97°/135.03°,兩瓣真圓度 2√(c² + e²) = 0.733 µm(直接用每 2° 的中位數算是 0.742 µm)。擬合後的殘差 rms 是 0.048 µm。
- 兩瓣取決於刀心路徑的半徑。
2D-KONTUR1的刀心走半徑 30 mm 的圓(N17640 G2 X71. I30.),所以c = −θ·R_c/2= −θ × 15 mm。若用圓台的 27 mm,會算成 −0.33 µm。
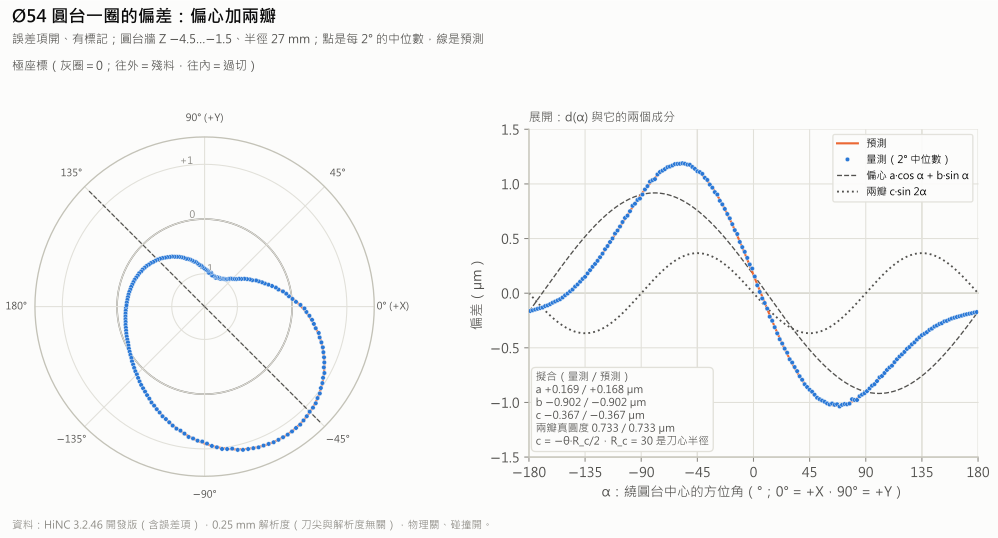
Ø54 圓台牆(Z −4.5…−1.5)一圈的偏差,就像 CMM 繞一圈量。左格是極座標(灰圈=0,往外=留料、往內=過切);右格展開成 d(α),並拆成偏心與兩瓣兩個成分。圓心移了 (+0.17, −0.90) µm;去掉圓心後,是長軸在 −45°/135° 的兩瓣:c = −0.367 µm,與預測相同,兩瓣真圓度 0.733 µm。兩瓣跟著刀心路徑的半徑 30 mm 走,不是圓台的 27 mm。點是每 2° 的中位數,線是預測。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
像 CMM 一樣讀:ISO 10791-7 式的指標
由每一面的擬合算出轉角與傾斜。基準 B 是 78 mm 方塊的前面,數字是在標示長度上的 µm:
| 指標 | 量到 | 預測 | 說明 |
|---|---|---|---|
| 78 mm 方塊左面對 B 轉的量(78 mm 上) | +1.903 | +1.906 | 前左角大於 90°:X–Y 垂直度 θ × 78 mm |
| 78 mm 方塊後面對 B(平行度,78 mm 上) | −0.005 | 0 | 前後兩面一起轉,仍然平行 |
| 寬度變化:前後(X41、Z−15)/左右(Y41、Z−15) | −0.006/−0.009 | 0/0 | 方塊變成平行四邊形,邊長不變 |
| 3° 斜邊前面對 B(74 mm 上) | +0.002 | +0.005 | 跟著 B 一起轉 |
| 93° 斜面對 B(78 mm 上) | +1.900 | +1.903 | 和方塊左面一樣 |
| 30° 方台四側對 B(54 mm 上;法向 −60°/30°/120°/−150°) | +0.331/+0.989/+0.325/+0.984 | +0.33/+0.99/+0.33/+0.99 | 法向 −60° 與 120° 的兩邊相對 B 轉 θ/4,另兩邊轉 3θ/4 |
| 30° 方台四個角的變化(54 mm 上;前右–後右/後右–後左/後左–前左/前左–前右) | −0.658/+0.663/−0.659/+0.653 | −0.66/+0.66/−0.66/+0.66 | 相鄰兩邊的夾角只變 θ/2 |
| 右面 8 mm 牆的傾斜(負=上緣往內) | −0.448 | −0.447 | Z–X:ψ × 8 mm |
| 後面 8 mm 牆的傾斜 | −0.263 | −0.265 | Y–Z:φ × 8 mm |
| Ø54 圓台圓心往 +X/+Y | +0.169/−0.902 | +0.168/−0.902 | 見上一節 |
| Ø54 圓台兩瓣真圓度 | 0.733 | 0.733 | θ × 30 mm,是 c 的兩倍大小 |
19 項指標與預測的差都 ≤ 0.009 µm。
背景(不判合格):同樣的 θ 放在 ISO 10791-7 的 320 mm 試件邊上,是 7.82 µm。Renishaw 白皮書 TE336 把 ISO 10791-7 對 320 mm 試件的垂直度公差 0.020 mm 換算成 62.5 µrad;這台機的 X–Y 垂直度約是它的 39 %(設計代理讀自 TE336 第 9 頁)。件 8 是 80 mm 的版本,手上沒有這個尺寸的公差,所以這只當背景。
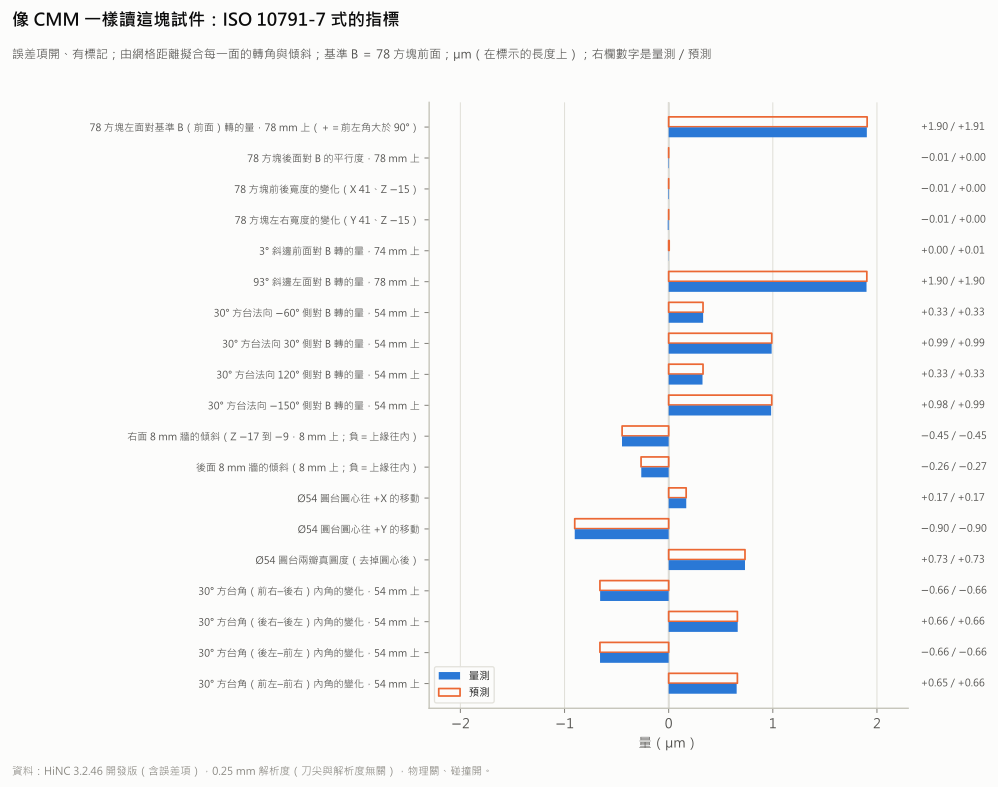
把試件當 CMM 讀(誤差項開、有標記):由每一面的頂點距離擬合轉角與傾斜,基準 B 是方塊前面。藍是量到的,橘框是預測,右欄是「量到/預測」。左面對 B 轉了 +1.90 µm/78 mm(前左角大於 90°),後面與 B 平行,前後與左右的寬度不變;30° 方台的各角變 ±0.66 µm/54 mm;3° 斜面跟著 B 轉,93° 斜面 +1.90 µm;8 mm 牆傾斜 −0.45 µm(右)與 −0.26 µm(後);圓台圓心 (+0.17, −0.90) µm,兩瓣 0.73 µm。橫軸對稱 ±2 µm。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
地板與頂面:傾斜的平底刀
刀軸與 Z 行程一起傾斜約 65 µrad(刀軸方向 (−5.585×10⁻⁵, −3.316×10⁻⁵, 1)),刀底的高側朝方位 30.7°,在 +X 與 +Y 之間。所以 Ø6 平刀的底面一邊高、一邊低,兩邊最多差 ±3 mm × 65 µrad ≈ ±0.19 µm。一個地板點最後的高度,取決於掃過它的那些步裡,刀底哪一側壓得最低。
分析用開那一趟的每一步,逐點算出每個地板點被刀底掃到的最低位置(以下叫「平底刀掃過」),再和網格比:
| 地板 | 量到:中位數(5–95 %) | 平底刀掃過算的 | 每點的殘差 |
|---|---|---|---|
| F16 Z−9 地板(後右) | −0.158(−0.193…−0.048)µm | −0.158 µm | ≤ 0.001 µm |
| F17 Z−17 的 1 mm 邊框(左側) | +0.088(+0.061…+0.116)µm | +0.087 µm | ≤ 0.001 µm |
| F18 圓台頂 Z−1(面銑) | −0.188(−0.193…−0.179)µm | −0.188 µm | 0.000 µm |
- F17 留料,與設計寫的 0 到 −0.19 相反。 邊框地板在 X1..2,刀心走在零件外的 X−1,所以只有刀底朝 +X 的那一側掃過它,而那一側正是翹高的一側(難題 6)。
- 俯視圖上的淡青帶。 30° 方台前左面(法向 −150°)外側的 Z−9 地板上,沿著牆有一條淡青帶。同一套掃過算出它的剖面:
| 離牆 | 頂點 | 量到(中位數) | 平底刀掃過算的 |
|---|---|---|---|
| 0.3–1 mm | 480 | +0.152 µm | +0.151 µm |
| 1–2 mm | 687 | +0.095 µm | +0.096 µm |
| 2–3 mm | 911 | +0.020 µm | +0.020 µm |
| 3–4 mm | 682 | −0.034 µm | −0.034 µm |
| 4–6 mm | 1,319 | −0.129 µm | −0.130 µm |
| 6–8 mm | 1,115 | −0.183 µm | −0.183 µm |
靠牆那一條,只被刀底朝牆(朝 +30°)的那一側掃過,也就是高側;離牆 6–8 mm 處,由別的刀路的低側掃過。這 5,194 個頂點的殘差,1–99 % 都在 0.001 µm 內。
標記與不標記
這一案沒有不標記趟。8.ngc 是一般三軸程式:G54、G43 H1,沒有 G43.4、G68.2,也不是 CL。它的機械座標只由程式與工作偏移決定,所以控制器知不知道這三個垂直度,算出來的機械座標都一樣,誤差也都一樣切進零件。不標記趟的刀尖與切削,應該和開那一趟逐位相同;這是由設計推得的,這一案沒有播一趟來驗證。
唯一會不同的是 P0。清掉標記後,P0 會在含誤差的鏈上、在機械零點(程式 X 441、Z 424 mm)量,而上面量到那裡的刀尖偏移是 (−23.7, −24.8) µm;設計估計這會把 G54 量偏 10 到 25 µm。真機在料上對刀,不會有這個偏差,所以這一點只寫進限制,不另外播一趟。
對照趟與比對畫面
對照趟(開關關、做幾何差異比對)其實就是名目趟再播一次:逐步序列與名目趟逐位相同(解壓後 JSON 的 md5 相同),刀尖差與機械座標差全是 0。它沒有匯出切削件,所以雜訊底改從畫面讀(難題 5):
- Df 色條上藍是 +0.002 mm、綠是 0、紅是 −0.002 mm;1° 色相等於 0.017 µm。
- 六個視角都是 100 % 的像素在 ±0.05 µm 內,讀到的極值是 −0.034 與 +0.036 µm。
下面六張圖,都在同一個鏡頭下原地交替誤差項開(有標記)與誤差項關(對照),每幀 0.9 秒。
- 畫面是把各趟記下的毛胚連同幾何差異放回畫布拍的,沒有重播。
- 鏡頭是 HiNC 預設的視角,再用滑鼠滾輪縮放。
- 四個側視都裁到加工過的四層,下面留一條未切的料塊,當作綠色的參考。
- 畫布上沒有介面文字,所以中英兩種介面的畫布擷取逐像素相同,只有標籤照語言不同。
前視(看朝 −Y 的面)的幾何差異,原地交替誤差項開(有標記)與誤差項關(對照)。開的那一幀,方塊前面與 3° 斜面由左端的黃綠(X6–8,約 −0.3 µm)轉到右端的青藍(X74–76,+1.33 到 +1.50 µm)——X–Y 垂直度讓偏差沿 X 長大。30° 方台前右面整面偏青藍(+1.18 µm),圓台前半偏青(+0.90 µm);左邊幾塊深色是斜看的面。關的那一幀全綠。色階 ±0.002 mm(紅=過切、藍=留料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
後視(看朝 +Y 的面;畫面左邊是 +X)的幾何差異,原地交替。開的那一幀,方塊後面 8 mm 牆由 +X 端的橘紅(X74–76,−1.40 µm)轉到 −X 端的綠(X6–8,+0.25 µm),與前面反號;圓台後半偏黃(−0.89 µm)。關的那一幀全綠。色階、網格與版本同上。
右視(看朝 +X 的面)的幾何差異,原地交替。開的那一幀,右面 8 mm 牆整面青綠到青,越往下越藍(Z−9.5 處 +0.53 µm,Z−16.5 處 +0.92 µm),沿 Y 不變——Z–X 垂直度只隨深度變。關的那一幀全綠。色階、網格與版本同上。
左視(看朝 −X 的面)的幾何差異,原地交替。開的那一幀,方塊左面與 93° 斜面整面偏黃綠(中位數 −0.84 與 −0.63 µm,過切),沿 Y 不變,與右面反號。關的那一幀全綠。色階、網格與版本同上。
俯視的幾何差異,原地交替。開的那一幀,地板與頂面幾乎全綠:傾斜的平底刀最多只讓它們差零點幾 µm;牆在俯視下是一條條細線。左下沿著 30° 方台前左面的那一條淡青,是 Z−9 地板上的留料:靠牆那一條只被平底刀翹高的一側掃過,離牆 1 mm 內 +0.15 µm,到 6–8 mm 處變成 −0.18 µm。關的那一幀全綠。色階、網格與版本同上。
等角視(從前左上方看)的幾何差異,原地交替。開的那一幀,右下的前面往 +X 越來越藍,左下的左面偏黃;上面的地板全綠。關的那一幀全綠。色階、網格與版本同上。
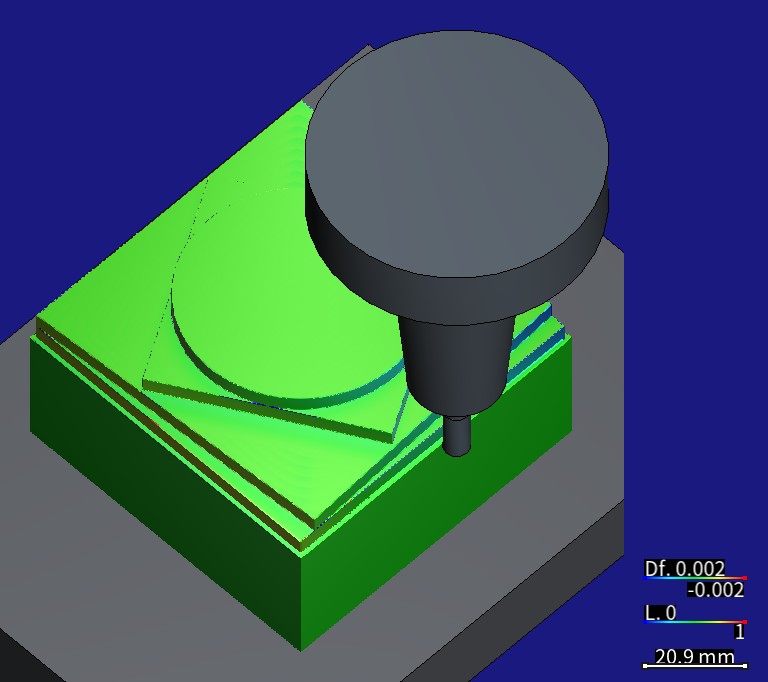
同一個停刀姿勢,從前左上方看:Ø6 平刀與熱縮刀把停在 78 mm 方塊前面外的空中,不切削。色階、網格與版本同上。
做幾何差異比對的四趟的 Diff--Stats
| 趟 | 回報的葉 | 比較前的表面葉 | 隨需展開 | 新節點 | NaN 葉 | 量到的量測線 | 沒量到的量測線 | 目標三角形 |
|---|---|---|---|---|---|---|---|---|
| t-on | 90,282 | 22,491 | 22,230 | 90,021 | 12 | 347,149 | 1,311 | 40,604 |
| t-control | 87,608 | 22,488 | 21,376 | 86,496 | 0 | 324,217 | 341 | 40,604 |
| f-control | 202,962 | 202,954 | 10 | 18 | 0 | 739,704 | 411 | 372,994 |
| f-on | 190,427 | 189,734 | 304 | 997 | 24 | 735,749 | 2,509 | 372,994 |
名目趟不做幾何差異比對。目標三角形比匯出的 STL 少:0.25 mm 是 372,994 對 374,191(少 1,197),1 mm 是 40,604 對 40,625(少 21),沒有追。開那一趟的 NaN 葉(24,佔 0.013 %)與沒量到的量測線(2,509,佔 0.34 %)比對照趟多(0 與 411),也沒有追。
執行成本
全部在共用的 32 執行緒伺服器上,以 HiNC 3.2.46 開發版(含誤差項)的私有實例執行,物理關、碰撞偵測開:
| 播放 | 網格 | 步數 | 牆鐘時間 | 記憶體峰值(VmHWM) |
|---|---|---|---|---|
| t-nominal | 1 mm | 192,851 | 45.1 秒 | 0.88 GB(0.82 GiB) |
| t-on | 1 mm | 192,851 | 45.1 秒 | 0.96 GB(0.89 GiB) |
| t-control | 1 mm | 192,851 | 45.1 秒 | 0.88 GB(0.82 GiB) |
| f-nominal | 0.25 mm | 192,851 | 85.1 秒 | 1.35 GB(1.26 GiB) |
| f-control | 0.25 mm | 192,851 | 90.1 秒 | 1.46 GB(1.36 GiB) |
| f-on | 0.25 mm | 192,851 | 95.1 秒 | 1.69 GB(1.57 GiB) |
- 記憶體峰值。 六趟排在各項研究共用的鎖上,一次一趟,每趟開始前都重啟實例,所以 VmHWM 是那一趟自己的峰值。換算方式:GB = bytes ÷ 10⁹,GiB = bytes ÷ 2³⁰。
- 牆鐘時間從開始播放算到輪詢讀到
Finished的那一次,所以包含播完後的幾何差異比對與匯出。狀態每 5 秒輪詢一次,所以牆鐘時間可能晚到 5 秒。 - 合計:六趟共 405.6 秒,約 6.8 分鐘。設計的估計是:1 mm 每趟 25–35 秒、1.5–2 GB;0.25 mm 每趟 60–90 秒,再加幾何差異比對 20–60 秒、匯出約 10 秒,2–2.5 GB。實際上 1 mm 比估的慢(45.1 秒),記憶體則每一趟都比估的低。設計寫的停止條件(0.25 mm 單趟超過 10 分鐘,或記憶體峰值超過 8 GB)都沒有碰到。
- 拍圖不重播。 把記下的毛胚連同幾何差異放回畫布;刀把那兩張,再加播一段只在空中移動的停刀程式。
- 其他負載。 同一台伺服器上的其他工作有沒有同時在播,紀錄看不出來,所以牆鐘時間可能含那份負載。
它說明了什麼
對加工工程師。
- 一台「校正得還可以」的機台(三個垂直度 24–56 µrad),在 80 mm 的試件上最多只留下約 1.7 µm 的差。前面留料,往 +X 越多;後面過切,往 +X 越深;左面過切、右面留料;30° 方台的前右面留料最多(中位數 +1.18 µm)。
- 垂直度的影響=角度 × 特徵跨過的行程。同樣的 X–Y 垂直度,在 320 mm 的邊上是 7.82 µm;Z 的兩個垂直度,要很深的零件才看得出來。
- 對刀點就是偏差的零點:這裡在程式原點對刀,那一點不偏,沿 X 或往深處離它越遠,偏得越多。
- 在 HiNC 裡,可以把一台機量到的常數誤差放進它的模型;上機之前,就看得到這些誤差在自己零件上的樣子與大小。
對老師或學生。
- ISO 10791-7 試件為什麼同時有方形、轉 30° 的方形、圓和 3° 斜面:同一個 X–Y 垂直度,方塊的角吃到全額 θ,30° 方台的角只變 θ/2,圓變成長軸在 −45°/135° 對角線上的兩瓣,3° 斜面則跟著基準一起轉、角度不變。
- 刀尖偏移怎麼從機台鏈推出來,為什麼與 Y 無關;圓的兩瓣為什麼取決於刀心路徑的半徑 30 mm,而不是圓台的 27 mm。
- 刀軸傾斜 65 µrad,平底刀切出的地板只差 0.2 µm,而且是哪一側掃過,決定了正負。
對評估這種做法的人。
- 成本。 六趟播放共 405.6 秒的伺服器時間,記憶體最多 1.69 GB;建置另約 1 秒,放回毛胚與拍圖不在內。
-
預測。 公式與設計值都在播放前寫好:
- 逐步刀尖對精確式,每個分量差 ≤ 1.24×10⁻¹³ mm。
- F1–F14 的中位數與設計差 ≤ 0.13 µm。
- 播放後把同一套公式逐點套到同一批頂點上,F1–F14 的中位數與它差 ≤ 0.02 µm;19 項 ISO 式指標與播放後算的預測差 ≤ 0.009 µm。
-
沒中的地方。 都照量到的寫:F17 邊框地板留料(設計寫的是 0 到 −0.19),F1 與 F2 的中位數偏離設計(網格頂點分布不均),以及對照趟用的是替代證據。
誠實的限制
- 只放了三個垂直度,而且只能是常數。 真實機台還有隨位置變化的誤差,例如定位與真直度,也有背隙、伺服不匹配與熱變形。誤差項只能表達常數誤差(垂直度、軸的傾斜、旋轉軸的位置、主軸的傾斜、機械零點的偏移),上面那些都放不進來(機台幾何誤差)。
- 值是讀圖來的,正負號是推的。 Holub 的 Fig. 6 沒有印數字,±1–2 µrad 是讀圖誤差;放進去的值取到 0.0001°。論文沒寫正負號規則,這裡照右手定則;號若相反,每一面的留料與過切對調,大小不變。這一案量到的是照設計建的模型,不是那台機台的號。
- 機台不是 Holub 那一台。 骨架機台只借用三個角度;工作台、行程與裝夾都是 RPTU 案例的。
- Z 的傾斜連著刀軸。 骨架機台沒有綁主軸角色,主軸本身的傾斜(tram)與 Z 行程的傾斜分不開。Z–X 放在台側,畫布上的工作台與夾具也跟著傾 56 µrad,只是看不出來。
- 一般三軸程式,所以沒有不標記趟。 標不標記都一樣切進零件;控制器知道這些誤差時能補回多少,這一案示範不了。
- 對刀是靠樞軸的位置來表達的。 HiNC 的 P0 在名目鏈上量。這一案把三個樞軸放在對刀點,讓名目的
G54就等於真機對刀會量到的值;換一個對刀點(例如料塊的角),樞軸就要重算。 - 只看幾何。 物理關,沒有切削力與撓曲。
-
頂點距離的量法有假象(難題 7)。
- 凸稜假象的成因(一份網格留尖角、另一份有一格的倒角),是從最大值等於 0.25 mm/√2 和位置推的,沒有逐點核對。正負號顛倒也是從規律推的,分析時手上沒有名目 STL。
- 「最多約 1.7 µm」是一階公式在零件範圍內算的;把超過 2 µm 的頂點都當成假象,以它為前提。
- 1 mm 修剪網格另有 7 個超過 2 µm 的頂點不在凸稜旁:一個在 (13, 80, −9.58),讀 0.30 mm;六個在圓台的 X68,讀 9.9 µm。它們只出現在修剪網格,沒有追。
-
對照趟沒有自己的切削件。 它的雜訊底改用三項替代證據判(難題 5);畫面上 1° 色相等於 0.017 µm,暗的或反鋸齒的像素可能差幾度。
- 標準 5 用穩健擬合判。 剔除規則是分析時選的;全部頂點的普通最小平方也都在容差內。
-
紀錄缺了幾項。
- 警告以下的訊息(包括
Sys-Init--FileLines)與執行行數沒有記錄。 - 案例在誤差項資料夾以外的檔案有沒有變,沒有紀錄。
- 「重新繫結到原物件」只看得到名稱、值與角色相同。
- 警告以下的訊息(包括
-
沒有追的觀察。
- f-on 有 160,714 步標成碰到料,比名目趟多 1,377 步,全部是名目沒碰到、開那一趟碰到的步;1 mm 的 t-on 反而少 681 步,這兩趟有 2,591 步不同。
- 幾何差異的目標三角形比 STL 少;開那一趟的 NaN 葉與沒量到的量測線比對照趟多(見上面的
Diff--Stats)。
-
ISO 的對照只到形狀。 件 8 沒有 ISO 試件的中心孔與四角孔,圓心偏移在真實的 CMM 上沒有基準可量;ISO 10791-7 的公差是給 320 mm 試件的,這裡只當背景、不判合格。
- 牆鐘時間每 5 秒輪詢一次,所以可能最多晚 5 秒。
讀者可以帶到自己案例的
- 把每一個量到的常數誤差放在一條自己的連接上,緊接在它所屬那一軸的上游。 那一軸自己的運動、值與角色都照舊,建置後再把鏈讀回來核對(誤差項放在哪裡 (Where an Error Term Goes),英文,未鏡像)。
- 靜態誤差的樞軸,放在對刀時刀尖所在的位置。 這樣對刀點的偏差就是 0,名目的工作偏移就是真機對刀會量到的值。在別處對刀,就重算樞軸,或手動打入工廠量到的工作偏移(程式原點對齊)。
- 以名目切削件當理想幾何。 這樣幾何差異才只顯示誤差,不含刀路本身的痕跡。
- 第一次播放前先預測,並先核對刀尖。 逐步刀尖對精確式是最靈敏的檢查,這裡到 10⁻¹³ mm,而且與網格無關:1 mm 的一趟就驗得出來,細網格留給零件與畫面。
- 把零件當成試件來讀。 擬合出的各面斜率與轉角就能讀回角度;圓的兩瓣跟著刀心路徑的半徑走,不是零件的半徑。
- 影響=角度 × 行程。 垂直度只在跨過長行程的特徵上看得出來;Z 的垂直度要很深的零件才看得到。
- 頂點距離要在避開邊緣的框裡讀,用中位數與穩健擬合。 凸稜旁、網格接縫與插入的頂點都會讓距離失真,凸稜旁最多差到一格 ÷ √2。
- 讓對照趟也匯出自己的切削件,雜訊底才能用和誤差同一種量法量。
- 一般三軸程式上,標記不改變切削結果:鏈上的每一個誤差都會切進零件。清掉標記的那一趟,只有在 RTCP、傾斜工作平面或 CL 播放下才會不同(標記會改變什麼)。
來源與授權
零件、程式與渲染圖。 M. Schmitz, J. Mertes, F. Schillinger, M. Wagner, Benchmark Dataset of 10 Multi-Feature Models for Single-Setup 3-Axis Milling,Zenodo,第 1 版,2025-09-02 發佈,https://doi.org/10.5281/zenodo.17035762(紀錄:https://zenodo.org/records/17035762)。紀錄沒有給作者的所屬機構,它的聯絡人在 RPTU Kaiserslautern-Landau。件 8 是 Mertes 等人(2024)的基準件,https://doi.org/10.1016/j.dte.2024.100024,紀錄說它依據 ISO 10791-7;這裡用的是作者公開的模型與程式,不是標準裡的任何圖面。連結搬家時可用的搜尋字詞:Benchmark Dataset of 10 Multi-Feature Models for Single-Setup 3-Axis Milling、zenodo 17035762。
授權為 Creative Commons Attribution 4.0 International。紀錄的說明寫著:
License: This dataset is distributed under the Creative Commons Attribution (CC-BY) license. The data may be freely used, modified, and shared, provided that the original authors are properly credited.
原案例給的姓名標示:
Model, NC program and rendering: M. Schmitz, J. Mertes, F. Schillinger, M. Wagner, "Benchmark Dataset of 10 Multi-Feature Models for Single-Setup 3-Axis Milling", part 8, https://doi.org/10.5281/zenodo.17035762, licensed CC BY 4.0 (https://creativecommons.org/licenses/by/4.0/), provided without warranty. The simulation set-up (stock, placement, machine, spindle, tool geometry, holder, material) was derived or chosen by us; the model and the NC program are unchanged.
改了什麼:模型、NC 程式與渲染圖都沒有改。毛胚是 80 × 80 × 51 mm,而不是寫明的 80 × 80 × 50 mm,因為程式從頂面切掉 1 mm,而模型在那一刀以下有 50 mm 高。設定(擺放、材料、機台、刀具幾何、刀把、主軸)是代理的,見 RPTU 基準件 4–10 的案例頁。這一頁在機台上多加了三條標記的誤差項連接:位置、正負號與樞軸是代理選的,值讀自 Holub 等人(2020)。本頁沒有重製資料集的渲染圖。本站不提供下載;請從紀錄取得檔案。
三個垂直度。 M. Holub, R. Jankovych, J. Vetiska, J. Sramek, P. Blecha, J. Smolik, P. Heinrich, "Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy—Roundness", Applied Sciences 10(18), 6233 (2020), https://doi.org/10.3390/app10186233。用到的內容:第 8 頁 Fig. 6 的 LTc1 長條,EC0Y 約 +24、EA0Z 約 +33、EB0Z 約 −56 µrad(讀圖);以及第 9 頁 Table 8 的球桿量測,X–Y 垂直度 22.4 µm/m。連結搬家時可用的搜尋字詞:app10186233,或論文標題。
論文最後一頁的授權聲明:
© 2020 by the authors. Licensee MDPI, Basel, Switzerland. This article is an open access article distributed under the terms and conditions of the Creative Commons Attribution (CC BY) license (http://creativecommons.org/licenses/by/4.0/).
姓名標示:
Squareness values (LaserTRACER calibration LTc1, read from Fig. 6; X–Y ballbar value from Table 8): M. Holub, R. Jankovych, J. Vetiska, J. Sramek, P. Blecha, J. Smolik, P. Heinrich, "Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy—Roundness", Applied Sciences 10(18), 6233 (2020), https://doi.org/10.3390/app10186233. © 2020 by the authors, licensee MDPI, Basel, Switzerland. Licensed CC BY 4.0 (https://creativecommons.org/licenses/by/4.0/), provided as-is without warranties (CC BY 4.0 Section 5). Changes: three values read from a bar chart and rounded to 0.0001°; no figure reproduced.
背景。 Renishaw 白皮書 TE336〈Ballbar testing in tandem with circle, diamond, square machining tests〉第 9 頁(搜尋字詞:Renishaw TE336,或標題):ISO 10791-7 對 320 mm 試件的垂直度公差 0.020 mm,換算成 62.5 µrad。這裡只當背景,本頁沒有任何東西拿它來判合格。
畫面與圖表。 本頁的畫面都是 HiNC 的擷取,圖表畫的是 HiNC 的逐步結果與切削網格。一切都是仿真:沒有實際切削,也沒有用到資料集作者的加工結果;論文只用了它量到的三個角度與一個球桿值。資料集與論文的作者都沒有為這個案例或 HiNC 背書。
另見
- RPTU 基準件 4–10——件 8 的專案怎麼建出來、怎麼通過驗收
- 建立虛擬工具機:誤差項——標記會改變什麼、啟用誤差項開關,以及有誤差項的機台上的工作偏移
- 運動拓樸:誤差項連接 (Error-Term Branches)(英文,未鏡像)——控制器求解的名目鏈,以及它看得到哪些誤差
- 模型之外的加工問題:機台幾何誤差——模型放不進的機台誤差,以及 Holub 等人在補償前後量到的真圓度
- 工作流程:幾何驗證——幾何差異比對、偵測半徑與色階
- 程式原點對齊——P0,以及手動打入量到的工作偏移
- 實作案例——其他案例,以及案例頁怎麼讀