JMMP 2021 立方加工試驗:球桿量到的八個旋轉軸誤差讓二區、三區比中央區高 0.43/0.23 µm,控制器刀長差 10 µm 時正好差 1.34 µm
2021 年,Li、Ogata、Sato、Shirase、Sakamoto(J. Manuf. Mater. Process. 5, 51)在一台 B 傾斜台上疊 C 轉台的立式五軸機(DMG Mori NMV 1500 DCG)上做「立方加工試驗」:48 × 48 mm 的一個平面分成 3 × 3 區,中央區(I)刀軸垂直,四個邊區(二區)朝中心傾 30°,四個角區(三區)傾 30° 再轉 45°,用 R3 球刀以 TCP 切完,再量中央 40 × 40 mm 內各區比中央區高多少。他們用球桿量出兩個旋轉軸的八個位置與角度誤差(表 5),模擬出各區 −1.4…+0.9 µm(圖 11a);實測卻是 +4.4…+6.1 µm(圖 7a),作者歸因於球刀刃形在 0° 與 30° 處差約 4 µm(圖 13)。他們也故意讓控制器的刀長多記、少記 10 µm:公式與模擬都說傾斜區相對中央區會動 ∓1.3 µm(式 (2)、表 6)。
論文沒有資料集、NC 與模型,所以一個 AI 代理 (agent) 照論文的描述新建了零件、程式、機台設定與 HiNC 專案;這一頁是這個案例的第一個公開頁。代理再把表 5 的八個誤差放進這一批共用的通用 B/C 雙轉台機,做成兩條誤差項:
BY-Table5:B 軸平均線的位置與方向誤差(δx_BY、δy_BY、δz_BY 與 α_BY、β_BY、γ_BY),一個 General Transform(旋轉與平移放在同一條連接),緊接在 B 軸的連接之前。CB-Table5:C 軸對 B 軸的誤差(α_CB、δx_CB),一個 General Transform,緊接在 C 軸的連接之前。
一支 Fanuc G43.4(TCP)程式切九區,在 HiNC 3.2.46 開發版(含誤差項)上、0.25 mm 下共播六趟:
- 名目:誤差項關。切出的工件,當作之後每一次幾何差異比對(Diff)的理想幾何。
- 對照:誤差項再關一次,並做 Diff,用來看雜訊底。
- 開:誤差項開、有標記:控制器不知道這兩個誤差。
- 不標記:誤差項開、清掉標記:控制器知道這兩個誤差,就像運動學校正過的控制器。
- eLp、eLm:誤差項關,控制器記的刀長多 10 µm、少 10 µm。
結果:
- 刀尖。 開那一趟 TCP 段的 74,661 步,刀尖偏移全部落在第一次播放前寫下的預測 d = W⁻¹W₀(P + g) − P 上,相差不到 7.4×10⁻¹² mm(P 是程式要的刀尖,g 是打入的對刀工作偏移,W、W₀ 是台側從零件到機台、有與沒有誤差的轉換)。切削面上的步,刀尖最多往旁邊偏 35.0 µm,上下最多 1.52 µm。
- 區高。 兩趟的球心路徑掃出的面(連續包絡),在各量測盒內的平均高度差:中央區 −0.0002 µm、四個二區 +0.4326…+0.4329 µm、四個三區 +0.2337…+0.2340 µm,與計畫的預測差不到 0.0040 µm。相對中央區是 +0.433 與 +0.234 µm,同型四區之間差不到 0.0003 µm。這主要來自 δx_BY(+1.000 µm)、β_BY(−0.464/−0.657 µm)與 δz_BY(−0.087 µm);在這裡的擺法下,其餘五個誤差各只動一區 0.001 µm 以下。
- 每一區的面也傾斜。 盒中心到最遠的兩角差 ±0.68(中央區)、±0.98–0.99(二區)、±0.89 µm(三區)。在二區、三區讓面傾斜最多的 γ_BY 與 α_CB,對區平均只有 0.0007 µm 以下:讀區平均的試驗看不到這種傾斜。
- 刀長。 控制器的刀長多 10 µm 時,中央區高 +10.0000 µm、傾斜區高 +8.6600…+8.6603 µm,相對中央區 −1.3397…−1.3400 µm;少 10 µm 時正負全部反過來(相對中央區 +1.3395…+1.3397 µm)。這就是 (1 − cos 30°)·eL=1.3397 µm,相差不到 0.00024 µm;論文表 6 是 −1.3 與 +1.3…+1.4 µm。
- 控制器知道誤差(不標記)時,刀尖回到程式上,只剩一個 5.85 nm 的定值,是打入的工作偏移帶進來的二階項。但傾斜區的面仍高 +0.0500 µm:
G43.4的 B、C 是程式直接下的數字,校正過的控制器把刀尖放回程式點,刀軸在零件上的方向卻仍帶著誤差的轉動,球的最低點因此移動 r(a′z − az)=0.0497 µm(r=3 mm 是球半徑,az、a′z 是程式與實際刀軸方向的 z 分量)。計畫只預測了刀尖與名目相同。 - 計畫的十二條標準,照寫有六條沒過,原因都在播放後量到了:
- 運動解析度每轉一步,6000 rpm 下每 10 ms 一步;一行 16 mm 在 2000 mm/min 剛好 48 個主軸週期,所以一行有時 48 步、有時 49 步:各趟步數不同(標準 4),步只能照它在行內的位置配對(標準 6)。
- TCP 段外的 143 步走別的規則(標準 5、6)。
- 每一步只放一顆球,步與步之間不掃掠,相鄰兩步之間留下 4.63 µm 高的稜。計畫拿來判的 Diff 盒內平均(標準 8–10)讀到的是這些稜,離面高最多 0.84 µm。
- 不標記那 5.85 nm,讓標準 6 的不標記那一半沒過。 沒有一條是誤差項或預測算錯:計畫沒料到 HiNC 怎麼做步,逐步的式子也只寫了 TCP 段;第四件是計畫對不標記那一趟的預測沒中。
- 與論文比:這裡 +0.234…+0.433 µm,同型四區一樣;論文的模擬 −1.4…+0.9 µm,各區不同。差在工件相對 B、C 軸放在哪裡,論文沒給:這裡工件中心在 C 軸上、頂面在兩軸線交點的高度,八個誤差裡有五個因此沒有槓桿。實測的 +4.4…+6.1 µm 含著刃形誤差,而模型裡的球是完美的。
- 成本:十趟(1 mm 修剪四趟、0.25 mm 整案六趟),在共用的 32 執行緒伺服器上每趟約 90 s,記憶體峰值最多 1.506 GiB。
這裡的一切都是仿真,沒有實際切削。
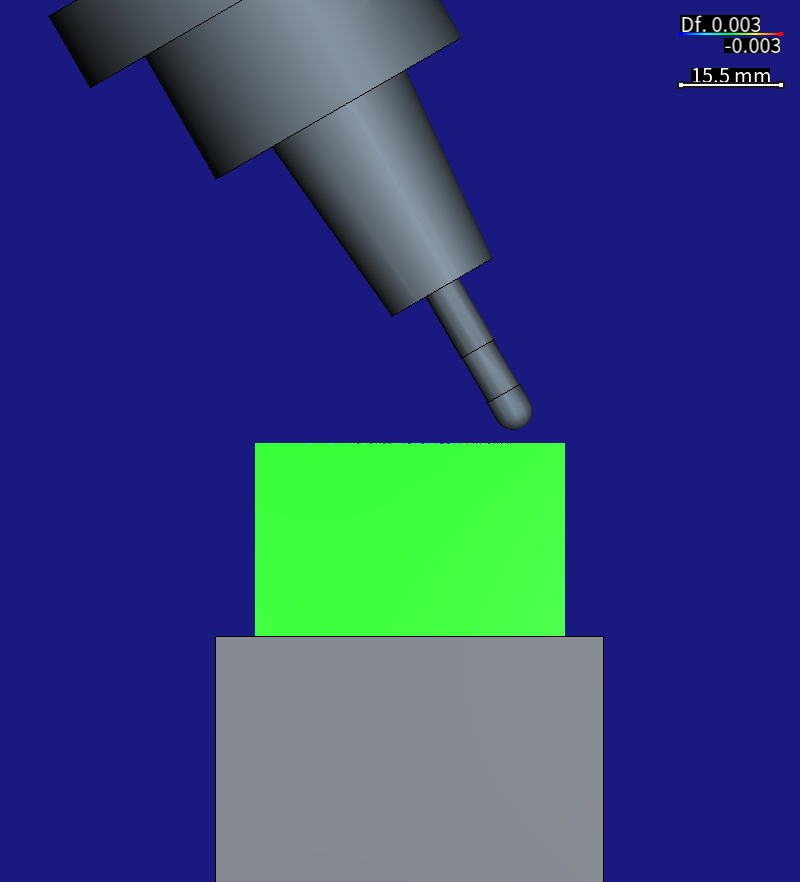
誤差項開(有標記)那一趟切出的工件放回畫布,再播放停刀程式 NC/pose-t1.nc(不切削):R3 球刀 DLC2MBR0300 裝在細長的熱縮刀把上(頸部 D18 在 32 mm 內漸粗到 D24,SK40 本體;刀把與懸伸是選的,論文沒給),以 B30 C180 傾 30°,球的最低點停在二區 +X 中心上方 2 mm(前視,從 −Y 看)。看得到球刃、頸、刀柄與熱縮刀把,SK40 本體的上端被畫面切到;沒有碰撞。工件上疊著那一趟的 Diff,色階 ±0.003 mm:紅=過切、藍=殘料、綠=0,正負同權重。側面沒有切到,全綠;這個角度下,頂面只看得到邊緣一排細點(九區的紋與點見下面的 Diff 畫面)。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
| 立方試驗,0.25 mm,HiNC 3.2.46 開發版(含誤差項) | 第一次播放前的預測 | 量到 |
|---|---|---|
| 開那一趟 TCP 段 74,661 步:刀尖減名目刀尖,再減 d | 0(計畫容許 1×10⁻⁹ mm) | 最多 7.4×10⁻¹² mm |
| 機械 X、Y、Z 減名目,再減 R_B R_C g(開,TCP 段) | 0 | 最多 6.4×10⁻¹² mm;B、C 差不到 5.7×10⁻¹⁴° |
| 量測盒內球路徑的面高變化:中央區/二區/三區 | −0.00001/+0.4291…+0.4324/+0.2297…+0.2335 µm | −0.0002/+0.4326…+0.4329/+0.2337…+0.2340 µm |
| 同上,相對中央區:二區/三區 | +0.43/+0.23 µm,各容許 0.03 µm | +0.4329…+0.4331/+0.2339…+0.2342 µm |
| 控制器刀長 +10/−10 µm:傾斜區相對中央區 | ∓1.3397 µm | −1.3397…−1.3400/+1.3395…+1.3397 µm |
| 不標記:刀尖 | 與名目相同 | 每個 TCP 步都是 P + (4.010, 4.246, 0.323) nm,5.85 nm |
| 不標記:傾斜區的面 | 刀尖不變(所以面高不變) | +0.0500 µm,刀軸轉了(r(a′z − az) + e_z=0.0501 µm) |
| 開那一趟的 Diff 盒內平均對面高變化 | 計畫用盒內平均判 | 差到 0.84 µm:步與步之間的稜 |
| 對照對名目 | 0 | 每一步逐位相同;每個頂點在 5.0×10⁻¹⁰ mm 內 |
| 整案一趟的伺服器時間與記憶體峰值 | — | 約 90 s,最多 1.506 GiB |
案例
收集這個案例時,來源只有論文本身:沒有資料集(論文寫 "The data presented in this study are not available."),沒有 NC,也沒有模型,每一個數字都印在 PDF 裡。HiNC 的產品擁有者在 2026-10-07 依一次論文搜尋的建議,把它加成第十八個誤差項案例:在候選裡,它是唯一用 TCP 切的論文,所以控制器不知道誤差(標記)與知道誤差(不標記)兩種情形都能呈現;刀長誤差又有封閉式可以核對。
這個案例要回答三個問題:
- 表 5 的八個誤差,各讓每一區升降多少?
- 控制器的刀長差 10 µm 時,傾斜區相對中央區是不是正好動 (1 − cos 30°)·eL?
- 運動學校正過的控制器(不標記),能不能切回名目?
代理拿到的:
- 論文(CC BY 4.0)與它印出的數字:
- 機台(第 2 節、圖 1):立式五軸 DMG Mori NMV 1500 DCG,B 傾斜台上疊 C 轉台,X、Y、Z 在主軸側。B、C 軸線、工作台與工件在哪裡沒給(在作者另一篇非開放取用的文章裡),控制器也沒寫。
- 誤差(第 4.3 節、表 4、表 5、圖 9、式 (4)–(11)):球桿鑑別出 δx_BY 2.0、δy_BY −11.0、δz_BY −0.647 µm,α_BY 0.0017°、β_BY 0.0019°、γ_BY 0.0210°,α_CB −0.0054°,δx_CB 9.7 µm。
- 試件(第 2 節、圖 2、表 1):48 × 48 mm 的一個平面分成 3 × 3 區,各區以行距 0.1 mm 的 zigzag 切;材料 AA7075;球刀 DLC2MBR0300(D6、2 刃、螺旋角 30°、DLC 塗層);精修切深 0.1 mm、2000 mm/min、6000 rpm,之後再走一刀零切深。塊的其他尺寸、夾持、各區的順序與區間的銜接都沒給。
- 量測(第 2 節、圖 7、表 3):接觸式輪廓儀量中央 40 × 40 mm,路徑相隔 2 mm,各區平均高度減中央區。
- 刀長(第 3、4.2 節、式 (1)、(2)):TCP 下控制器的刀長差 eL,中央區的深度變 eL、傾斜 30° 的區變 eL cos 30°,所以傾斜區與中央區差 (1 − cos 30°)·eL。
- 模擬(第 4.3 節、圖 11、表 6)與刃形(第 5 節、圖 13)。
- 基底專案,代理為這個案例照論文建的:
- 機台:這一批共用的通用 B/C 雙轉台機(從 NIST 圓錐台案例複製)。B 繞 −Y、C 繞 −Z 轉,兩條軸線交於台面上方 100 mm 的一點;行程 X ±400、Y ±300、Z −250…650 mm、B ±110°;回零與換刀在 Z 600;Fanuc 控制器。這些全是選的:論文沒給機台的幾何,也沒給控制器。
- 工件:48 × 48 × 30 mm 的 AA7075 塊,頂面留 0.1 mm,放在 60 × 60 × 70 mm 的墊塊上。切完的頂面因此正好在 B、C 軸線交點的高度,中心在 C 軸上:程式零點就是 B/C 樞軸,G54 是 (0, 0, 0)。
- 程式
NC/cubic-tcp.nc(2,940 行):九區各走 161 行沿 X 的 zigzag,每行 16 mm,行距 0.1 mm,2000 mm/min、6000 rpm,在G43.4 H01下。程式的點是刀尖:球心在各區上方 z=r,刀尖=球心 − r·a,a=(sin B cos C, sin B sin C, cos B)。二區在 B30、C 180/−90/0/90(+X、+Y、−X、−Y),三區在 C −135/−45/45/135,刀軸上端朝向中心,如論文的圖 2。區的順序是 I、二區 +X、+Y、−X、−Y、三區 +X+Y、−X+Y、−X−Y、+X−Y,區與區之間在刀尖 z 30 移動;零切深那一刀沒放(都是選的)。NC/pose-t1.nc只把刀停在二區 +X 上方拍刀把,平常在任務裡關著。 - 刀具:T1,R3 球刀 DLC2MBR0300(讀:D6、2 刃、螺旋角 30°;選:刃長 6、頸 D5.7 到 14 mm、柄 D6、全長 60 mm、懸伸 25 mm、刀長 95 mm),裝在熱縮刀把上(選:頸部 D18 在 32 mm 內漸粗到 D24,SK40 本體;論文沒寫刀把)。
- 驗收:存檔後重新載入沒有訊息;重設後 P0 讀回 (0, 0, 0);1 mm 粗跑 74,690 步、90 s、
Finished,訊息只有一則Sys-Init--FileLines(2,940 行),沒有碰撞;循環時間 12 分 15 秒。 - HiNC 的誤差項。 機台鏈上的軸或主軸可以帶一個誤差項,也就是緊接在那根軸的連接之前、一條自己的靜態連接:它帶的是在真實機台上量到的誤差,不是設計的一部分。控制器
XyzabcSolver負責把 NC 轉成機械座標(含 RTCP),它一律在名目鏈上解,把標記的連接當作不存在。專案的啟用誤差項開關開著時,仿真的機台帶著標記的連接運動、切削、檢查碰撞。所以誤差會切進零件,就像一台控制器不知道自身誤差的真實機台。有 RTCP(G43.4)時,沒有標記的誤差是控制器知道的機台的一部分,機械座標會跟著它走:也就是運動學校正過的控制器(誤差項連接 (Error-Term Branches),英文,未鏡像)。 - 對刀與 P0。 HiNC 的 P0 在名目鏈上量程式零點。真實機台對刀量到的工作偏移,已經含有對刀姿態下誤差造成的固定偏移。手冊說,要重現某家工廠的結果,就手動打入那家量到的工作偏移(有誤差項的機台上的工作偏移)。
- 一條放置規則。 HiNC 的產品擁有者在 2026-10-06 裁定:誤差項只放在角色連接(X … C 軸或主軸)的正上游,放在一個自己的新錨點上,錨點名是那條連接的名字後面加
err。 - 要求。 HiNC 的產品擁有者要求以既有案例為底做誤差項的展示案例,產品案例與論文案例都收,重的播放放在共用伺服器上跑;2026-10-07 又把論文搜尋推薦的兩篇加成第十七、十八個案例。
沒有人告訴它的:
- 工件相對 B、C 軸放在哪裡:論文沒說。這裡工件中心放在 C 軸上,頂面在兩條軸線交點的高度(難題 1)。
- 角度誤差繞哪一點轉:一個角度誤差把一個點移多遠,要看它繞哪一點轉,論文沒給參考點。這裡讓誤差繞名目 B、C 軸線的交點轉(難題 1)。
- 正負號往哪個方向放:計畫把表 5 的每個值當成下游那一段的旋轉或平移;論文的式 (4) 照字面讀,方向正好相反(難題 2)。
- 對刀會量到什麼:手冊只說要打入現場對刀量到的值。樞軸放在哪裡、General Transform 先轉還是先平移,決定對刀會量到什麼;代理從機台鏈推出來(難題 3)。
- 刀長誤差放在哪裡:它不是機台的誤差,而是控制器記的刀長,所以不做成誤差項,而是用刀具偏移的軸向磨耗打進去(下一節)。
- 一行有幾步、切出的面長什麼樣:一行剛好 48 個主軸週期,步數會在 48 與 49 之間翻(難題 4);每一步只放一顆球,步與步之間留下稜(難題 6)。
這一案的新東西:
- 基底是為這個案例新建的,照論文建,不是拿已驗收的案例:代理寫出毛胚、九區的程式與停刀程式,每個值都標明是讀到、推出或選的,再透過 HiNC 的 REST 介面建出基底專案,以 1 mm 驗收。
- 一條誤差項同時帶旋轉與平移:兩條都是 General Transform。
- 兩條誤差項分別在兩個旋轉軸的上游,程式是 TCP:控制器知不知道誤差,切出的零件不一樣。
- 刀側的誤差:控制器的刀長多記、少記 10 µm 各跑一趟(誤差項關),對照論文的式 (2) 與表 6。
- 零件讀的是球刀切出的平面的區平均高度,與論文的試驗一樣。
代理建了什麼
每個值都標明是讀到(出自論文或基底案例)、推出(由讀到的值算出)或選的(代理自己決定)。
BY-Table5:B 軸線的位置與方向誤差 |
CB-Table5:C 軸對 B 軸的誤差 |
|
|---|---|---|
| 意義(論文表 4) | δx_BY、δy_BY、δz_BY:B 軸平均線沿 X、Y、Z 的位置誤差;α_BY、β_BY、γ_BY:B 軸與 Y 軸之間繞 X、Y、Z 的角度誤差 | α_CB:C 軸與 B 軸之間繞 X 的角度誤差;δx_CB:C 軸對 B 軸沿 X 的位置誤差 |
| 值 | 平移 (2.0, −11.0, −0.647) µm;三個角度 (0.0017°, 0.0019°, 0.0210°) 當成一個旋轉向量,合成一個繞 (0.0804, 0.0898, 0.9927) 轉 0.021154° 的旋轉 | 繞 X 轉 −0.0054°;平移 (9.7, 0, 0) µm |
| 來源 | 讀到:表 5;推出:旋轉向量的長度與方向 | 讀到:表 5 |
| 放在哪 | 緊接在 B 軸的連接之前:新錨點 Berr 把原本的 frame → B 切成兩段,frame→Berr 命名為 BY-Table5,帶 General Transform,是 B 軸有標記的誤差項;B 軸原本的 Dynamic Rotation(繞 (0, −1, 0))值不變地搬到 Berr→B,B 軸角色繫結到這條新連接 |
緊接在 C 軸的連接之前:新錨點 Cerr,B→Cerr 命名為 CB-Table5,帶標記的 General Transform;C 軸的 Dynamic Rotation(繞 (0, 0, −1))值不變地搬到 Cerr→C,C 軸角色繫結到它 |
| 樞軸 | (0, 0, 0):名目 B、C 軸線的交點,也就是程式零點(選的) | 同左(選的) |
| 誰跟著它動 | 下游的 B 軸、C 軸、台面、墊塊與工件 | 下游的 C 軸、台面、墊塊與工件 |
| 怎麼作用 | HiNC 的 General Transform 先轉再平移:x → Rot·x + t(第一次播放前用 P0 核過,難題 3) | 同左 |
建好後讀回的機台鏈:台側 O→base→frame→Berr→B→Cerr→C→w,主軸側 base→X→Y→Z→S→t。C→w 把台面裝在樞軸下方 100 mm;70 mm 的墊塊加 30 mm 的塊,讓頂面正好在樞軸的高度。
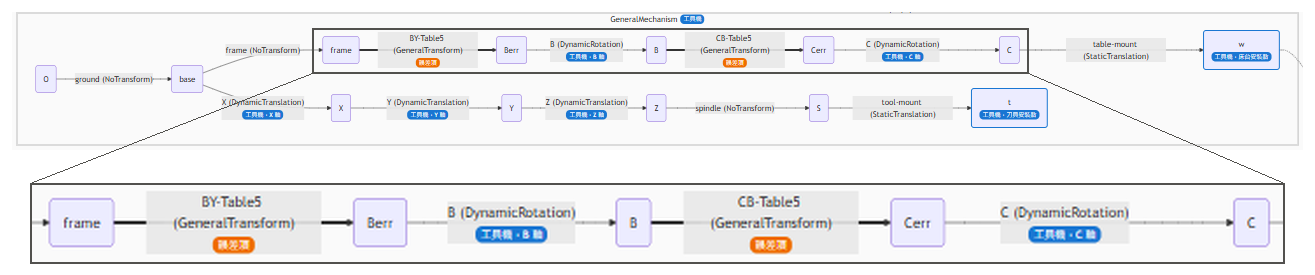
設備頁拓樸欄裡的工具機叢集(GeneralMechanism)。BY-Table5(frame → Berr,緊接在 B 軸之前)與 CB-Table5(B → Cerr,緊接在 C 軸之前)都是 General Transform,畫成粗線,帶橘色「誤差項」徽章;B、C 軸的 Dynamic Rotation 值不變地搬到 Berr → B、Cerr → C,B 軸、C 軸的角色繫結在這兩條新連接上。下方是同一張擷取 frame → C 這一段的放大。HiNC 3.2.46 開發版(含誤差項),繁中介面。
對刀與工作偏移。
- 標記在時,不論開關開或關,P0 都讀回 (0, 0, 0):P0 在名目鏈上量。
- 真實機台在 B=C=0 對刀,會量到程式零點真正的位置。兩條誤差把它移到 t_B + Rot_B·t_C=(11.700, −10.996, −0.647) µm,記作 g(|g|=16.07 µm)。清掉標記時按 P0,讀回的正是這個值,相差不到 2.9×10⁻¹⁵ mm。
- 開與不標記兩趟打入這個 g,照手冊有誤差項的機台上的工作偏移的建議:要重現某個現場的切削,就打入它量到的值,不按 P0。名目、對照、eLp、eLm 保持 (0, 0, 0)。
- 打入的 g 是台面上的一點,控制器用名目的 B、C 轉它。
刀長誤差不是誤差項,而是控制器記的刀長,也就是理想長度減掉軸向磨耗:eLp 打磨耗 −0.010 mm(控制器以為刀長多 10 µm),eLm 打 +0.010 mm(少 10 µm),兩趟的誤差項都關著。
第一次播放前寫下的預測(計畫與它的預測,由代理的預測腳本算出):
- 每一步的刀尖(程式座標):控制器解名目鏈,把刀尖放在機械座標 x=R_B R_C (P + g),P 是名目刀尖,R_B、R_C 是兩軸的轉動。刀在零件上真正到的點是 P′=W⁻¹x,W=E_B R_B E_C R_C(E 是兩條誤差)。偏移 d=P′ − P=W⁻¹W₀(P + g) − P,W₀=R_B R_C,每一步由它的 B、C 與名目刀尖 P 決定。不標記與對照兩趟的刀尖與名目相同。
- 機械座標:開那一趟與名目差 R_B R_C g(打入的 G54 經名目的 B、C 轉過),B、C 相同。計畫說不標記那一趟也一樣,這一點沒中(難題 8)。
- 各區的面高:球刀切平面時,面在球心高度減 r 的地方,所以 dh=d_z + r(a′z − az),a′ 是刀軸在零件上的實際方向。
- 中央區 0;四個二區 +0.446…+0.449 µm、四個三區 +0.253…+0.257 µm(論文 40 × 40 mm 量測範圍內,各區那一塊的形心)。
- 量測盒(各區離相鄰區內縮 1 mm):+0.4291…+0.4324 與 +0.2297…+0.2335 µm。
- 同型四區幾乎一樣:每一區切削時相對 B 軸都在同一個位置,只差一個 C 的轉角。
- 誰造成的:δx_BY 1.0、β_BY 0.46/0.66、δz_BY 0.09 µm;在這裡的擺法下,α_BY、γ_BY、δy_BY、α_CB、δx_CB 各 0.001 µm 以下。
- 刀長:控制器多記 eL,刀尖往主軸方向移 eL·a,面升高 eL·az:中央區 +eL,傾斜區 +eL cos 30°,所以 eL=±10 µm 時傾斜區相對中央區是 −(1 − cos 30°)·eL=∓1.3397 µm,每一個傾斜區都一樣。
代理怎麼管理這件工作
- 先寫標準與預測。 計畫、預測與十二條編號的標準,在第一次播放前提交,之後沒有改過。
- 誤差項專案。 基底專案連同
NC/資料夾與機台另存成新專案,插入兩條誤差項並讀回核對;任何播放之前,先用 P0 核對對刀值。 - 先修剪、再整案,一次一趟。 修剪組是同一支程式在 1 mm 下播四趟(名目、開、對照、不標記),先驗證建置、逐步的式子與不標記那一趟;整案在 0.25 mm 下播六趟,這一頁的數字都出自這六趟。修剪與整案的逐步序列(刀尖、機械座標、程式行)逐步相同,只有
IsTouched隨格距不同。 - 每一趟都用重啟過的實例,所以每一趟的記憶體峰值都是它自己的。
- 理想幾何用名目趟切出的工件。 名目趟匯出它切出的工件,其餘各趟的 Diff 都對它比,所以 Diff 只剩兩趟之間不同的地方,不含刀路本身留下的扇貝。
- 訊息層級。 證據腳本要讀出每支程式執行過的行、
IsTouched,以及 Message 層級以上的全部訊息,為此開那一趟又播了一次;它的紀錄是第二次播放,逐步序列與切出的工件和第一次逐位相同。其他趟以 Warning 層級以上的訊息,以及逐步相同的程式行序列(FileNo, LineNo)代證,這是計畫允許的。 - 判定與數字都從紀錄來。 檢查腳本在共用伺服器上從紀錄判標準 3–12,代理的分析腳本再從紀錄重算這一頁的每一個數字,每個數都附出處;兩者相差不到 5×10⁻⁷ µm。
- 畫面兩種介面語言各拍一套。
- 人在哪裡介入。 HiNC 的產品擁有者要求以既有案例為底做誤差項的展示案例,產品案例與論文案例都收,重的播放放在共用伺服器上跑;產品擁有者也裁定了誤差項可以放在哪裡,並在 2026-10-07 加入這篇論文。基底專案、工件的擺法、樞軸、正負號的讀法、對刀值、預測與標準,都是代理定的。
各趟:
| 趟 | 格距 | 啟用誤差項 | 標記 | G54 | 控制器的刀長 | 用途 |
|---|---|---|---|---|---|---|
| t-nominal | 1 mm | 關 | 有(不生效) | 0 | 照建置 | 修剪:名目,匯出它切出的工件 |
| t-on | 1 mm | 開 | 有 | g | 照建置 | 修剪:控制器不知道誤差 |
| t-control | 1 mm | 關 | 有(不生效) | 0 | 照建置 | 修剪:對照 |
| t-unmarked | 1 mm | 開 | 清掉 | g | 照建置 | 修剪:控制器知道誤差 |
| f-nominal | 0.25 mm | 關 | 有(不生效) | 0 | 照建置 | 整案:名目,匯出理想幾何 |
| f-control | 0.25 mm | 關 | 有(不生效) | 0 | 照建置 | 整案:對照,雜訊底 |
| f-on | 0.25 mm | 開 | 有 | g | 照建置 | 整案:控制器不知道誤差 |
| f-unmarked | 0.25 mm | 開 | 清掉 | g | 照建置 | 整案:控制器知道誤差 |
| f-eLp | 0.25 mm | 關 | 有(不生效) | 0 | 多 10 µm(磨耗 −0.010 mm) | 整案:控制器的刀長多記 |
| f-eLm | 0.25 mm | 關 | 有(不生效) | 0 | 少 10 µm(磨耗 +0.010 mm) | 整案:控制器的刀長少記 |
各趟共同的設定:
- 物理關:這個案例只看幾何。碰撞偵測開,失敗時暫停關。
- 運動解析度「每轉進給」:每轉一步,6000 rpm 下每 10 ms 一步,2000 mm/min 時步距 1/3 mm(難題 4、6;其他命令〈設定,一個命令一項〉)。
- Diff(工作流程:幾何驗證):偵測半徑 1 mm,色階 ±0.003 mm;eLp、eLm 的畫面用 ±0.012 mm。
- 停刀程式
NC/pose-t1.nc關著,只在拍刀把時播放。 - 每一趟都匯出它切出的工件;做 Diff 的趟另外記下最後的毛胚,拍圖時放回畫布。
難題
每一條都依情況、沒發現時的風險、怎麼發現、解法,以及解法成立的證據來寫。
1. 論文沒給工件相對 B、C 軸的位置,也沒給角度誤差的參考點
- 情況。 論文那台機台的 B、C 軸線、工作台與工件在哪裡,寫在作者另一篇非開放取用的文章裡;表 5 也沒說角度誤差繞哪一點轉。一個角度誤差把零件移多少,要看它繞哪一點轉、零件離那一點多遠。
- 風險。 擺法一換,區高的大小與圖樣都會變。拿這個案例去說論文那台機台「應該」是多少,就說過頭了。
- 怎麼發現。 讀論文時。
- 解法。 選一個說得清楚的擺法,寫進計畫:工件中心在 C 軸上、頂面在 B、C 軸線交點的高度,兩條誤差都繞這一點,也就是程式零點轉。代價也寫明:這樣擺,α_BY、γ_BY、δy_BY、α_CB、δx_CB 只造成水平位移或沒有槓桿,對區平均各 0.001 µm 以下;結果是對稱的,重現不了論文圖 11a 的不對稱,與論文只能定性地比。
- 證據。 預測裡逐一單獨放每個誤差的貢獻(見下面〈區高〉的結果);同型四區之間相差不到 0.0003 µm。
2. 表 5 的正負號往哪個方向放
- 情況。 計畫把表 5 的每個值,當成下游那一段(從零件往機台的方向)的旋轉或平移:x → Rot·x + t。論文的式 (4) 是把機台座標的刀尖依序乘上 M_B、M_γBY … M_δxBY,得到工件座標,式 (6)–(11) 寫的是 +δ 與 +角度;照字面讀,每個誤差的作用方向正好相反。
- 風險。 照字面放,區高相對中央區會反號。寫「與論文同號」或「與論文反號」,都沒有根據。
- 怎麼發現。 分析重讀式 (4)–(11),用同一條鏈把八個值全部反號重算。
- 解法。 讀法在第一次播放前由計畫定下,不改;這一頁兩種讀法的結果都寫。與圖 11a 的比較本來就因為工件位置不明只能定性(難題 1)。
- 證據。 計畫的讀法:二區 +0.4457…+0.4490 µm、三區 +0.2532…+0.2569 µm(形心,相對中央區);八個全部反號:二區 −0.4524…−0.4491 µm、三區 −0.2603…−0.2566 µm。
3. General Transform 先轉再平移:第一版對刀值差了 4 nm
- 情況。 這一批的工具為這個案例加上 General Transform 時,以為它先平移再轉,第一版的對刀工作偏移就照這個順序算成 (11.704, −10.996, −0.648) µm。誤差項專案是用這一版建的。
- 風險。 打入的工作偏移差 0.004 µm,預測跟著偏;更要緊的是,順序弄錯了,每一個用到 General Transform 的預測都會錯。
- 怎麼發現。 標準 2 要求的播放前對刀核對。清掉標記時,P0 讀回 (11.69999934, −10.99644, −0.64732) µm,等於 t_B + Rot_B·t_C,也就是先轉再平移(x → Rot·x + t);先平移再轉會是 (11.704009, −10.995692, −0.647714) µm,x 差 0.004 µm。
- 解法。 第一次播放前,預測腳本改成先轉再平移,打入的工作偏移改成它算出的 t_B + Rot_B·t_C(與 P0 的讀數差 2.9×10⁻¹⁵ mm),預測重算:量測盒的期望值從 +0.431…+0.434/+0.232…+0.235 µm 變成 +0.429…+0.432/+0.230…+0.233 µm。這些都隨計畫一起提交。
- 證據。 打入的工作偏移與清掉標記時的 P0 相差不到 2.9×10⁻¹⁵ mm。
4. 一行 48 步或 49 步
- 情況。 運動解析度每轉一步,6000 rpm 下每 10 ms 一步。一行 16 mm 在 2000 mm/min 要 0.48 s,剛好 48 個主軸週期,那一行的時長一捨入,就是 48 或 49 步。1,449 行裡,名目自己就有 127 行是 49 步。誤差、對刀值或刀長一改,翻成 49 步的行就換了:開 241 行、不標記 258 行、eLp 159 行、eLm 149 行。
- 風險。 標準 4 要名目、對照、eLp、eLm 步數相同,標準 6 在步數相同時逐步配對。照步序號配對,從第一個不同的行以後全部錯位。
- 怎麼發現。 只改了 10 µm 刀長的 eLp、eLm,也多了 32 與 22 步。
- 解法。 照程式行配對;一行兩趟步數不同時,把那一步放到名目那一行起訖點之間、同一比例的位置來比(名目的步是那一行的等分,驗過,差不到 3.6×10⁻¹⁴ mm)。標準 4 記成照寫失敗。手冊提醒,誤差項開與關的兩趟步數可能不同,要照時間或機械座標比,不要照步序號(關閉誤差項);照程式行內的比例對齊,是這個案例自己的做法。
- 證據。 步數的差全部來自在 48 與 49 之間翻的行,沒有一行是別的步數:開 185 行 48 → 49、71 行 49 → 48,淨 +114;不標記 249/118,+131;eLp 104/72,+32;eLm 124/102,+22。照行內比例配對的步:開 12,473、不標記 17,865、eLp 8,552、eLm 10,972。
5. TCP 段外的 143 步走別的規則
- 情況。 標準 5、6 說「每一步」,但式子是控制器在 TCP 下逐步解鏈的式子,只適用第 12–2935 行。TCP 段之外,程式還有三段:換刀(第 7 行,1 步)、從換刀位置出發的第一段快移(第 11 行,119 步),以及
G49之後回到 Z200(第 2937 行,23 步)。 - 風險。 把這 143 步的大差(開那一趟到 0.0253 mm)當成誤差項或控制器的錯。
- 怎麼發現。 檢查腳本把殘差一段一段分開算。
- 解法。 標準 5、6 記成照寫失敗,另外量出每一段自己的規則:換刀在機械的固定位置,機械座標差 0;接近段的機械座標差從 0 直線混合到第一個 TCP 值(殘差不到 9.2×10⁻¹⁴ mm);
G49之後只有 Z 直線混合(不到 7.2×10⁻¹⁵ mm)。 - 證據。 每一趟的每一步,連這 143 步在內,都滿足 刀尖=W⁻¹(機械刀尖),相差不到 1.8×10⁻¹³ mm。
6. Diff 的盒內平均讀到的是稜,不是面高
- 情況。 每轉一步時,步與步之間不掃掠,切出的面是每一步一顆球的聯集:步距 1/3 mm 留下 4.63 µm 的稜,行距 0.1 mm 留下 0.42 µm 的扇貝。兩趟的球落在一行上不同的位置時(48 對 49 步的行;開那一趟各傾斜區的行整行沿 X 平均偏 0.6–32.5 µm),Diff 在頂點與頂點之間擺盪到約 ±5 µm。標準 8–10 讀的,是每一盒內頂點的 Diff 平均。
- 風險。 要判的量只有 0.23–0.43 µm,稜比它大十到二十倍;連刀長那一項的 1.34 µm,也只有稜高的三分之一。照盒內平均看,會以為誤差項或預測錯了。
- 怎麼發現。 盒內平均離預測最多 0.84 µm(開,三區 −X−Y:−0.602 對 +0.233 µm),開那一趟的 Diff 畫面每 1/3 mm 有一條直紋。寫標準之前,沒有先估稜高 f²/8R(f 是步距)。
- 解法。 標準 8–10 記成照寫失敗;另外從逐步序列算出球路徑的面高變化(連續包絡,在每一盒內密集取樣),以及每步一顆球的面的面積平均,把盒內平均拆開來看。
- 證據。 盒內平均等於兩個球的聯集在同一批頂點上的差(開 0.020 µm 以內,其他趟 0.00051 µm 以內);每一行兩趟步數都相同的 12 個盒,面積平均與面高變化相差不到 0.0027 µm;面高變化與預測相差不到 0.0040 µm。
7. 計畫的盒內預測跟著同一顆球,量的是同一個位置
- 情況。 計畫每一盒的期望值,是「名目最低點在盒中心的那一顆球」升降多少。誤差讓每一區的面傾斜,每顆球又在面上側移最多 35.0 µm,所以同一顆球與同一個位置,高度不一樣。
- 風險。 拿量到的面高變化去比計畫的盒內預測,會看到最多 0.004 µm 的差,以及計畫自己同型四區之間 0.0033/0.0037 µm 的極差,好像同型四區真的不一樣。
- 怎麼發現。 量到的同型四區極差只有 0.00026 µm,比計畫的小一個數量級。
- 解法。 用同一條鏈在固定位置(盒中心)算「定點模型」:四個二區都是 +0.43296 µm、四個三區都是 +0.23398 µm,沒有極差。判定照寫,不改。
- 證據。 量到的面高變化與定點模型相差不到 0.0004 µm,這就是密集取樣格子本身的取樣誤差(以盒中心為中心的格子與原本的格子,相差不到 0.0004 µm)。
8. 校正過的控制器沒有切回名目
- 情況。 計畫預測不標記那一趟的刀尖與名目相同(標準 6,1×10⁻⁹ mm 以內;照此面高不變),機械座標也與開那一趟一樣差 R_B R_C g。量到的是:刀尖在 P + e,e=(4.010, 4.246, 0.323) nm,|e|=5.85 nm,是定值;八個傾斜區的面高 +0.0500 µm;機械座標是 W(P + e) − W₀P,最多 (15.6, 25.2, 6.5) µm。
- 風險。 以為清掉標記沒有作用,或校正過的控制器出了錯。
- 怎麼發現。 標準 6 的判定,以及不標記那一趟的面高。
- 解法。 標準 6 記成照寫失敗,用預測的鏈解釋兩件事:
- 刀尖的 5.85 nm:e=(I − R0⁻¹)g,相差不到 5.4×10⁻¹² mm。打入的工作偏移是在 B=C=0 量到程式零點的位置,控制器把它當成台面座標加上去,沒有把兩條誤差在 B=C=0 時合起來的旋轉 R0 轉回來。這是二階項,與 |g| × 0.021154°=5.93 nm 同量級。
- 傾斜區的 +0.050 µm:
G43.4的 B、C 是程式直接下的數字,所以校正過的控制器把刀尖放回程式點,刀軸在零件上的方向卻仍帶著誤差的轉動;球心=刀尖 + r·a′,球的最低點升高 r(a′z − az)=0.0497 µm,加上 e_z 0.0003 µm,就是 0.0501 µm,每一個傾斜區、每一個 C 都一樣。 - 證據。 量到 +0.049985…+0.050065 µm,模型 0.050051 µm;中央區量到 +0.0002 µm,模型 +0.0003 µm;機械座標與 W(P + e) − W₀P 相差不到 5.4×10⁻¹² mm。手冊的標記會改變什麼說,有 RTCP 時機械座標會跟著沒有標記的誤差走;這個案例量到的是:刀尖跟著走,
G43.4下的刀軸方向卻不會。
9. 塊邊的網格距離讀到 8.6 µm
- 情況。 開那一趟的頂點到名目工件的距離,切削面上在 −5.25…+4.99 µm 之間,最大卻讀到 +8.57 µm;不標記最大 +8.45 µm(切削面上 −4.57…+4.67 µm)。1 mm 的修剪趟甚至讀到 0.708 mm。
- 風險。 距離搜尋只看最近 12 個三角形的中心,在大三角形(沒切到的毛胚面)旁邊會把距離讀大。把這些極值當成誤差的形狀,會以為塊邊被切壞了。
- 怎麼發現。 這些極值遠大於步姿模型在那些頂點讀到的值。
- 解法。 超過門檻的頂點,都在共用伺服器上逐一對名目工件的每一個三角形,用精確的點到三角形距離重核:開 185 個(門檻 6 µm)、不標記 334 個,全部是真的距離,沒有一個是搜尋造成的假值,全部在塊邊(|x| 或 |y|=24 mm、z ≤ 0.0016 mm),也就是切出的頂面接上沒切到的側面的那一條 90° 邊。步姿模型在那些頂點只讀到 +0.02…+1.62 µm(開)與 +0.024 µm(不標記)。所以塊邊的值量到的是兩份網格怎麼表示這條邊,不是面的偏差。這是推論:這些值只出現在邊上、模型在那裡讀到的很小、1 mm 修剪趟正好到約 1/√2 mm,也就是一格的 45° 斜切。這一頁的面上極值都不含塊邊。
- 證據。 精確距離與搜尋值相差不到 4.6×10⁻⁷ µm(開);eLp、eLm 與對照沒有頂點超過各自的門檻(13.5、13.5 與 0.001 µm);修剪趟的 125 與 207 個頂點也全部是真的,也全部在塊邊。
結果與效益
除非另外註明,以下數字都是整案(0.25 mm)、在 HiNC 3.2.46 開發版(含誤差項)上、物理關時量的;這裡說的「量到」,都是從 HiNC 的仿真結果量的。
計畫的十二條標準
十二條裡,五條(1、2、3、7、11)通過,成本也記下了(12);六條(4、5、6、8、9、10)照寫失敗,每一條的原因都在事後量到。 標準 1、2 在第一次播放前核對;3–12 由檢查腳本從紀錄判定,再由分析重算。
| # | 標準(摘要) | 判定 | 量到 |
|---|---|---|---|
| 1 | 建置:兩條誤差項都有標記,讀回的值與設計檔相同;B、C 軸的物件搬到 Berr→B、Cerr→C;角色檢查是空的;載入沒有訊息;標記在時 P0 讀回 0 |
通過(「物件」只核到值、名稱與角色) | 鏈是 O→base→frame→Berr→B→Cerr→C→w 與 base→X→Y→Z→S→t;兩個 General Transform 都有標記,讀回的軸、角度、樞軸與平移與設計相同;B、C 的 Dynamic Rotation 搬到 Berr→B、Cerr→C 後,值、名稱與角色都不變,兩條連接換了新的 guid,B 軸、C 軸在舊連接刪除時解除繫結、再繫結到新連接;轉換器是不是原來那個物件,紀錄看不出來;載入基底、另存的複本與 P0 核對時都沒有訊息;角色檢查前後都是空的 |
| 2 | 對刀:標記在時,開關開或關,P0 都讀回 (0, 0, 0),誤差 1×10⁻⁶ mm 以內;清掉標記時,讀回預測的對刀值,誤差 1×10⁻⁶ mm 以內 | 通過 | 標記在:開、關都讀回 (0, 0, 0),完全相同;清掉標記:開、關都讀回 (11.69999934, −10.99644, −0.64732) µm,與預測的對刀值,也就是開與不標記兩趟打入的工作偏移,相差不到 2.9×10⁻¹⁵ mm |
| 3 | 訊息與執行(每一趟):nc 區只有一則 Sys-Init--FileLines;step 與 ncManip 是空的;做 Diff 的趟只多 Diff--Stats 與 Diff--TargetNotClosed;執行 2,940 行;IsTouched 峰值 1 |
通過 | 開那一趟:一則 Sys-Init--FileLines,step 與 ncManip 空,執行 2,940/2,940 行,IsTouched 峰值 1;十趟 Warning 層級以上的訊息,只有做 Diff 的趟各一則 Diff--TargetNotClosed;六個整案趟的峰值都是 1,程式行的順序與名目相同(其他趟以此代證,計畫允許);四個 1 mm 修剪趟的峰值也是 1(碰料 21,524–22,281 步),程式行的順序也與名目相同 |
| 4 | 步數:名目、對照、eLp、eLm 相同;開與不標記與名目差 0.1% 以內;整案在 74,000 與 75,500 之間 | 照寫:失敗 | 名目=對照 74,690;eLp 74,722(+32)、eLm 74,712(+22),不相等;開 74,804(+0.153%)、不標記 74,821(+0.175%);都在範圍內。原因:一行 48 或 49 步(難題 4) |
| 5 | 機械座標:對照=名目(1×10⁻⁹ mm 以內);G43.4 生效後,eLp、eLm 每一步的 Z 多 +0.010/−0.010 mm,X、Y、B、C 相同;開那一趟的 X、Y、Z 差打入的工作偏移經名目 B、C 轉過的值(1×10⁻⁹ mm 以內),B、C 相同 |
照寫:失敗 | TCP 段(第 12–2935 行):開對 R_B R_C g 相差不到 6.4×10⁻¹² mm;eLp、eLm 的 Z 對 ±0.010 mm 相差不到 5.1×10⁻¹² mm,X、Y 相同;對照差 0;B、C 相差不到 5.7×10⁻¹⁴°。TCP 段外的 143 步:開差到 0.0253 mm,eLp、eLm 在接近段差到 0.00992 mm(難題 5) |
| 6 | 每一步的刀尖,每一步都比,步數相同時照序號配對:開對預測 1×10⁻⁹ mm 以內;對照對名目 1×10⁻¹² mm 以內;不標記對名目 1×10⁻⁹ mm 以內;eLp、eLm 離名目 ±eL·a,1×10⁻⁹ mm 以內 | 照寫:失敗 | TCP 段:開相差不到 7.4×10⁻¹²、eLp 5.6×10⁻¹²、eLm 5.9×10⁻¹² mm,對照 0。沒過的原因有三:照序號配對只對對照成立,其他趟各有 8,552–17,865 步要照它在行內的比例對齊(難題 4);TCP 段外的 143 步(難題 5);不標記的刀尖是 P + (4.010, 4.246, 0.323) nm,不是 P(難題 8)。每一趟的每一步都滿足 刀尖=W⁻¹(機械刀尖),相差不到 1.8×10⁻¹³ mm |
| 7 | 對照的雜訊底:對照切出的工件每個頂點都在 1×10⁻⁶ mm 內 | 通過 | 整案:57,523 個頂點,最大 4.96×10⁻¹⁰ mm;1 mm 修剪的對照 4,767 個頂點,最大 4.83×10⁻¹⁰ mm |
| 8 | 量測盒(整案,開對名目):九區的有號平均與設計的期望值差 max(0.03 µm, 5%) 以內;兩個側面每個頂點 0.01 µm 以內 | 照寫:失敗 | Diff 盒內平均 −0.602…+0.313 µm,預測是 −0.00001…+0.4324 µm;只有三區 +X−Y 在容差內,最遠的三區 −X−Y 是 −0.602 對 +0.233 µm。兩個側面各 3 個頂點,都讀 0(這一半成立)。原因:Diff 讀到每步一顆球留下的稜(難題 6)。球路徑的面高變化與預測相差不到 0.0040 µm(這是發現,不拿來重判) |
| 9 | 相對中央區(整案,開):四個二區 +0.43、四個三區 +0.23 µm(每區 0.03 µm 以內);同型四區的極差 0.01 µm 以內 | 照寫:失敗 | Diff 盒內平均相對中央區:二區 +0.134…+0.367、三區 −0.549…+0.277 µm,極差 0.233/0.825 µm。原因同標準 8。面高變化相對中央區 +0.4329…+0.4331/+0.2339…+0.2342 µm,極差 0.0003/0.0003 µm,與預測相差不到 0.0043 µm |
| 10 | 刀長(整案,eLp、eLm 對名目):中央區 +10.000/−10.000、傾斜區 +8.660/−8.660 µm(0.01 µm 以內);相對中央區 −1.340/+1.340 µm(0.01 µm 以內) | 照寫:失敗 | Diff 盒內平均:eLp 中央區 +9.999、傾斜區 +8.372…+8.784 µm;eLm −10.000、−8.907…−8.663 µm;相對中央區 −1.627…−1.215/+1.092…+1.337 µm。原因同標準 8。面高變化:eLp +10.0000 與 +8.6600…+8.6603 µm,eLm −10.0000 與 −8.6605…−8.6603 µm;相對中央區與 ∓1.3397 µm 相差不到 0.00024 µm |
| 11 | 刀把:開著碰撞偵測的每一趟都沒有 Collided(…) |
通過 | 十趟的專案都開著碰撞偵測,沒有任何碰撞訊息 |
| 12 | 成本:每一趟的步數、牆鐘時間與 VmHWM | 已記錄 | 整案每趟約 90.1 s(eLm 85.1 s)、1.429–1.506 GiB;修剪 90.1 s、1.275–1.344 GiB(見〈執行成本〉) |
照寫失敗的六條,來自四件事,都在播放後量到,寫在難題裡:一行的步數在 48 與 49 之間翻(標準 4、6;難題 4);TCP 段外的 143 步(標準 5、6;難題 5);每一步一顆球、不掃掠,Diff 的盒內平均讀到稜(標準 8–10;難題 6);校正過的控制器留下的 5.85 nm(標準 6 的不標記那一半;難題 8)。前三件出在計畫的寫法:它沒料到 HiNC 怎麼做步,又把只適用 TCP 段的式子寫成「每一步」;第四件是計畫對不標記那一趟的預測沒中。誤差項本身照預測切進零件:TCP 段每一步的刀尖與機械座標對到 10⁻¹² mm 級,球路徑的面高對到 0.004 µm。
刀尖:TCP 段每一步都落在預測上
這裡的刀尖指每一步的 Cl:實際刀尖在程式座標中的位置。各趟與名目一行一行配對:同一行兩趟步數相同就逐步配,不同就把那一步放到名目那一行起訖點之間、同一比例的位置來比(名目的步是那一行的等分,相差不到 3.6×10⁻¹⁴ mm)。
| 比較(TCP 段,第 12–2935 行) | 步數 | 照比例配對 | 最大差 |
|---|---|---|---|
| 開:刀尖減名目,再減預測 d | 74,661 | 12,473 | ≤ 7.4×10⁻¹² mm |
| 開:機械 X、Y、Z 減名目,再減 R_B R_C g | 74,661 | 12,473 | ≤ 6.4×10⁻¹² mm |
| eLp:刀尖減名目,再減 +eL·a | 74,579 | 8,552 | ≤ 5.6×10⁻¹² mm |
| eLm:刀尖減名目,再減 −eL·a | 74,569 | 10,972 | ≤ 5.9×10⁻¹² mm |
| eLp、eLm:機械 Z 減名目,再減 ±0.010 mm(X、Y 相同) | 同上 | 同上 | ≤ 5.1×10⁻¹² mm |
| 不標記:刀尖減名目,再減定值 e=(I − R0⁻¹)g | 74,678 | 17,865 | ≤ 5.4×10⁻¹² mm |
| 不標記:機械座標減名目,再減 W(P + e) − W₀P | 74,678 | 17,865 | ≤ 5.4×10⁻¹² mm |
| 開、不標記、eLp、eLm:B、C 減名目 | 全部 | — | ≤ 5.7×10⁻¹⁴° |
| 對照:刀尖與機械座標減名目 | 74,547 | 0 | 0(逐步序列相同) |
| 每一趟每一步(含 TCP 段外):刀尖減 W⁻¹(機械刀尖) | 全部 | — | ≤ 1.8×10⁻¹³ mm |
開那一趟在切削面上(名目刀尖 z < 0.6 mm)的刀尖偏移,每區的平均與範圍(µm,程式座標):
| 區 | B、C | 步數 | 平均 (Δx, Δy, Δz) | Δx | Δy | Δz |
|---|---|---|---|---|---|---|
| I | 0°, 0° | 7,896 | (−0.003, +0.003, −0.001) | −2.95…+2.93 | −2.93…+2.93 | −0.78…+0.78 |
| 二區 +X | 30°, 180° | 7,891 | (+22.81, −27.34, +0.33) | +20.39…+25.24 | −29.76…−24.92 | −0.85…+1.51 |
| 二區 +Y | 30°, −90° | 7,891 | (+28.04, +0.12, +0.33) | +25.62…+30.46 | −2.30…+2.54 | −0.85…+1.51 |
| 二區 −X | 30°, 0° | 7,899 | (+0.58, +5.34, +0.33) | −1.85…+3.00 | +2.92…+7.78 | −0.85…+1.52 |
| 二區 −Y | 30°, 90° | 7,891 | (−4.65, −22.12, +0.33) | −7.08…−2.22 | −24.54…−19.70 | −0.85…+1.52 |
| 三區 +X+Y | 30°, −135° | 7,931 | (+32.53, −16.11, +0.11) | +30.11…+34.95 | −18.53…−13.69 | −1.19…+1.41 |
| 三區 −X+Y | 30°, −45° | 7,956 | (+16.81, +9.84, +0.11) | +14.39…+19.23 | +7.41…+12.27 | −1.19…+1.41 |
| 三區 −X−Y | 30°, 45° | 7,954 | (−9.14, −5.89, +0.11) | −11.58…−6.72 | −8.31…−3.46 | −1.18…+1.41 |
| 三區 +X−Y | 30°, 135° | 7,956 | (+6.58, −31.83, +0.11) | +4.15…+9.01 | −34.26…−29.41 | −1.19…+1.41 |
- 水平偏移大:切削面上最多 35.0 µm(三區 +X+Y);整個 TCP 段最多 40.5 µm,出在第 2935 行(
G00 Z60),刀尖升到 z 60 mm,角度誤差的槓桿變長。這些偏移讓每一行的球沿行(x)與跨行(y)移動。平面在自己的面內移動,高度不變,但兩趟的稜會因此錯開(見下面〈Diff 的盒內平均為什麼不等於面高〉)。 - 垂直偏移小:最多 1.52 µm。它在一區之內隨位置線性變化,就是面的傾斜。刀尖的 Δz 不是面高:傾斜區還要加上刀軸方向改變的那一份 r(a′z − az)。
- 格距不改變逐步序列:1 mm 修剪趟與 0.25 mm 整案的刀尖、機械座標與程式行逐步相同(名目、對照、開、不標記都是);只有
IsTouched不同:1 mm 時碰到料的步比較少(名目 21,524 步,整案 70,307 步),所以名目與對照有 48,783 步不同,開 47,937 步,不標記 48,328 步。
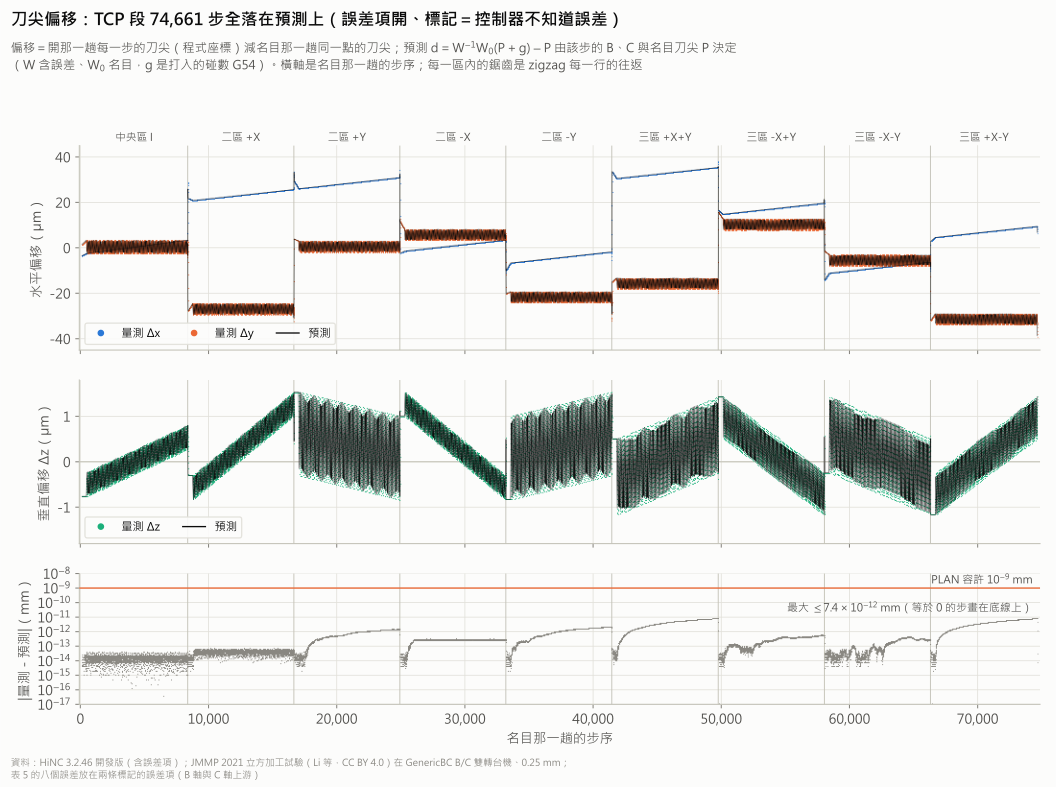
誤差項開、有標記(控制器不知道誤差):TCP 段 74,661 步的刀尖偏移(開那一趟減名目那一趟同一點,程式座標),對預測 d = W⁻¹W₀(P + g) − P。水平最多 40.5 µm(在離開工件面的移動上,刀尖高到 z 60 mm,角度誤差的槓桿較長;切削面上的步最多 35.0 µm),垂直最多 1.52 µm;每一步與預測相差不到 7.4×10⁻¹² mm。每一區內的鋸齒,是 zigzag 每一行的來回。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
TCP 段外的 143 步(每一趟都一樣多):計畫的逐步式子,是控制器在 TCP 下逐步解名目鏈時的式子(x=R_B R_C (P + g)),標準 5、6 卻寫「每一步」。這裡的 TCP 段是第 12–2935 行:G43.4 生效、從換刀位置接近完之後,到 G49 之前。第 11 行的接近段雖然也在 G43.4 下,機械座標差卻從 0 直線混合到第一個 TCP 值,所以和換刀、G49 之後的移動列在一起。這三段各有自己的規則,每一步仍然滿足鏈(刀尖=W⁻¹(機械刀尖),相差不到 1.8×10⁻¹³ mm)。
| 段 | 行 | 步數 | 開那一趟的機械座標差 | 規則的殘差 |
|---|---|---|---|---|
| 換刀 | 第 7 行 T1 M06 |
1 | 0:機械的固定位置 | 0 |
| 接近 | 第 11 行,G43.4 後的第一段快移 |
119 | 從 0 直線混合到第一個 TCP 值 (11.700, −10.996, −0.647) µm | ≤ 9.2×10⁻¹⁴ mm |
G49 之後 |
第 2937 行 G00 Z200. B0. C0. |
23 | 只有 Z,從 −8.585 直線混合到 −0.647 µm;X、Y 停在 (−13.575, −0.497) µm | ≤ 7.2×10⁻¹⁵ mm |
eLp、eLm 的接近段,機械 Z 從 0 直線混合到 ±0.010 mm,所以標準 5 的「G43.4 生效後每一步 Z ±0.010 mm」,在這 119 步差到 0.00992 mm。
區高:球路徑的面高變化落在預測上
標準 8–10 讀的是 Diff 的盒內平均:切出的工件每個頂點到名目工件的有號距離,在盒內取平均。這個量讀到的是每步一顆球留下的稜(難題 6)。要看誤差讓面升降多少,另外從逐步序列算面高變化:
- 把兩趟每一步的刀尖經各自的鏈換成球心(球心=刀尖 + r·a′);
- 球沿每一行掃出連續的包絡,也就是球路徑掃出的面;
- 在量測盒內密集取樣,取兩趟的面之差的平均。
這就是計畫預測的量。檢查腳本在共用伺服器上算過一次,分析再重算一次,兩者相差不到 5×10⁻⁷ µm。正號=開那一趟的面比名目高(殘料,Diff 上是藍)。
| 區 | 盒內頂點 | 計畫的盒內預測 | 面高變化 | 相對中央區 | 定點模型 | 每步一顆球:面積平均 | Diff 盒內平均(頂點) | 48↔49 的行 |
|---|---|---|---|---|---|---|---|---|
| I | 4,088 | −0.00001 | −0.0002 | 0 | +0.00001 | +0.0007 | −0.054 | 0 |
| 二區 +X | 2,753 | +0.4291 | +0.4326 | +0.4329 | +0.4330 | +0.435 | +0.080 | 0 |
| 二區 +Y | 2,802 | +0.4298 | +0.4328 | +0.4331 | +0.4330 | +0.431 | +0.151 | 0 |
| 二區 −X | 2,883 | +0.4324 | +0.4329 | +0.4331 | +0.4330 | +0.416 | +0.313 | 7 |
| 二區 −Y | 2,817 | +0.4318 | +0.4327 | +0.4330 | +0.4330 | +0.432 | +0.239 | 0 |
| 三區 +X+Y | 2,263 | +0.2297 | +0.2337 | +0.2340 | +0.2340 | +0.151 | −0.079 | 54 |
| 三區 −X+Y | 2,318 | +0.2321 | +0.2340 | +0.2342 | +0.2340 | −0.204 | −0.507 | 58 |
| 三區 −X−Y | 2,363 | +0.2335 | +0.2339 | +0.2341 | +0.2340 | −0.240 | −0.602 | 67 |
| 三區 +X−Y | 2,299 | +0.2311 | +0.2337 | +0.2339 | +0.2340 | +0.390 | +0.223 | 70 |
單位 µm(頂點與行數除外)。量測盒:中央區 14 × 14 mm,二區 11 × 14 mm,三區 11 × 11 mm(各離相鄰區內縮 1 mm)。「48↔49 的行」是這一區裡兩趟步數不同的行數(每區 161 行)。
- 面高變化與計畫的盒內預測相差不到 0.0040 µm,相對中央區不到 0.0043 µm。
- 同型四區一樣:量到的極差 0.00026/0.00026 µm。計畫的盒內預測自己反而有 0.0033/0.0037 µm 的極差:它算的是「名目最低點在盒中心的那一顆球」,量到的是「盒中心那個位置」的面。每一區的面也傾斜(下一節),每顆球又在面上側移最多 35.0 µm,兩者因此差到 0.0043 µm。照同一條鏈、在固定位置算的「定點模型」,四個二區都是 +0.43296 µm、四個三區都是 +0.23398 µm,量到的與它相差不到 0.0004 µm(難題 7)。
- Diff 的盒內平均 −0.602…+0.313 µm,離面高變化最多 0.836 µm(三區 −X−Y);原因見下面。
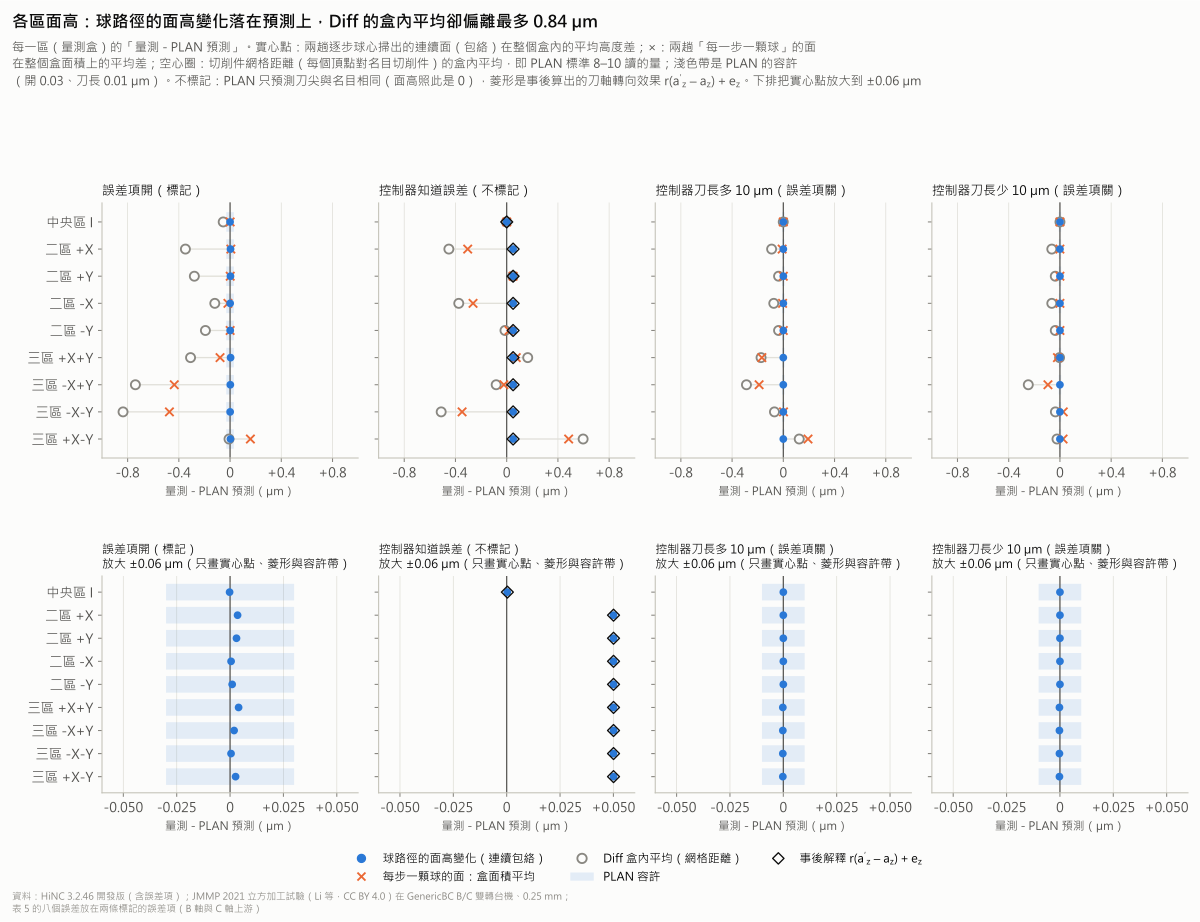
九區的「量測 − 計畫預測」,四趟。實心點:兩趟球路徑掃出的連續面,在整個量測盒內的平均高度差(開 0.0040 µm 以內,刀長 ±10 µm 0.00024 µm 以內);×:兩趟「每步一顆球」的面在盒面積上的平均差;空心圈:網格距離的盒內平均,也就是標準 8–10 讀的量,開那一趟離面高變化最多 0.84 µm。不標記那一趟,計畫只預測刀尖與名目相同(面高變化因此是 0),量到 +0.050 µm,菱形是事後推出的解釋 r(a′z − az) + e_z。下排把實心點放大到 ±0.06 µm,計畫的容許帶(開 0.03 µm、刀長 0.01 µm)才看得見。正負同權重,橫軸對稱。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
誰造成的:八個誤差各自單獨放、各打自己的對刀工作偏移,由預測腳本在第一次播放前算出(論文 40 × 40 mm 視窗內各區那一塊的形心,相對中央區,µm):
| 誤差(表 5) | 值 | 二區 | 三區 | 怎麼來的(推出) |
|---|---|---|---|---|
| δx_BY | 2.0 µm | +1.000 | +1.000 | 2.0 µm × sin 30° |
| δy_BY | −11.0 µm | 0.000 | 0.000 | |
| δz_BY | −0.647 µm | −0.087 | −0.087 | −0.647 µm × (1 − cos 30°) |
| α_BY | 0.0017° | +0.000003 | +0.000004 | |
| β_BY | 0.0019° | −0.464 | −0.657 | 區中心離樞軸的距離(14/19.8 mm)乘 0.0019°(33.2 µrad) |
| γ_BY | 0.0210° | −0.0005 | −0.0006 | |
| α_CB | −0.0054° | 0.000 | 0.000 | |
| δx_CB | 9.7 µm | 0.000 | 0.000 | |
| 八個一起(四區平均) | +0.447 | +0.255 | 八個各自相加,與一起放相差不到 0.003 µm(交叉項) |
工件中心在 C 軸上、頂面在樞軸的高度,所以 α_BY、γ_BY、δy_BY、α_CB、δx_CB 只讓零件水平移動,或沒有槓桿。沒有對刀時,中央區本身就會高 +0.648 µm(主要是 δz_BY:工件低了 0.647 µm,刀就少切那麼多);打入的對刀值把它消掉,相對中央區的高度幾乎不變(不對刀時也是 +0.447/+0.255 µm)。
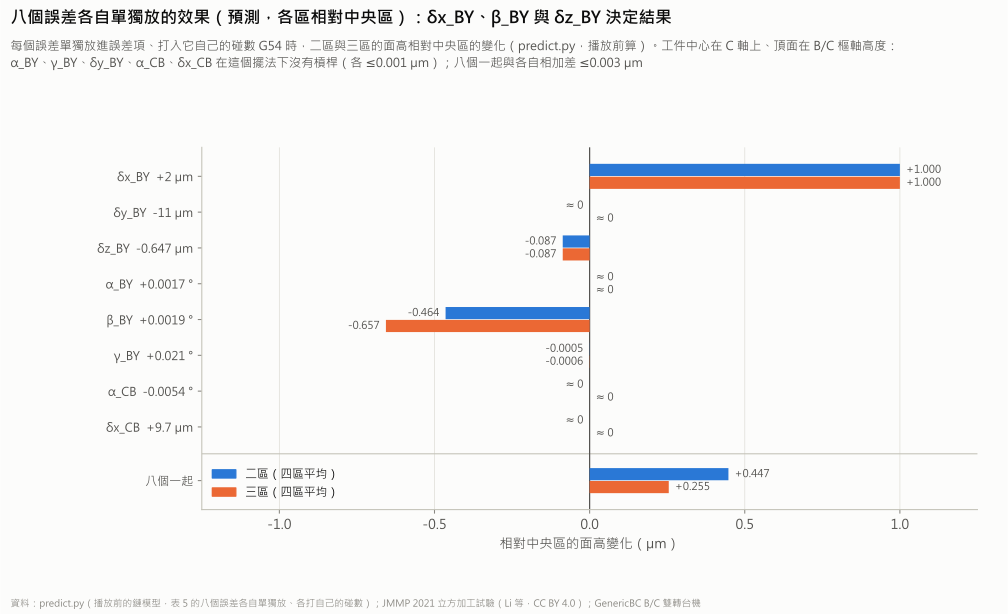
表 5 的八個誤差各自單獨放進誤差項時(各打自己的對刀工作偏移;預測腳本在第一次播放前算,各區量測部分的形心),二區、三區相對中央區的變化:δx_BY +1.000、β_BY −0.464/−0.657、δz_BY −0.087 µm,其餘五個各 0.001 µm 以下;八個一起 +0.447/+0.255 µm。量測盒的中心比形心更往外(x 或 y 在 ±14.5 mm,形心在 ±14 mm),傾斜的面在那裡較低,所以盒內的預測是 +0.4291…+0.4324/+0.2297…+0.2335 µm。
每一區的面也傾斜
誤差不只讓每一區的面升降,也讓它傾斜。把開那一趟的面高變化在九個量測盒裡逐點畫出來,每一盒都是一個斜面:
- 盒中心到最遠的兩角,面升降 ±0.68(中央區)、±0.98–0.99(二區)、±0.89 µm(三區);一角到對角最多差 1.97 µm。
- 量到的斜率與模型相差不到 0.0003 µm/mm(0.3 µrad)。
- 盒內平均就是盒中心的值,所以論文讀的區平均看不到這種傾斜。
在二區、三區讓面傾斜最多的 γ_BY 與 α_CB,都不移動區平均(中央區的傾斜主要來自 α_CB;γ_BY 不讓中央區傾斜)。各誤差單獨放時,盒中心到最遠的角的升降(模型,µm):
| 誤差 | 中央區 | 二區 | 三區 | 對區平均的影響 |
|---|---|---|---|---|
| α_BY | ±0.21 | ±0.18 | ±0.20 | ≤ 0.0000042 |
| β_BY | ±0.23 | ±0.18 | ±0.26 | −0.464/−0.657 |
| γ_BY | 0 | ±1.28 | ±1.43 | ≤ 0.0007 |
| α_CB | ±0.66 | ±0.66 | ±0.73 | 0 |
| 八個一起(模型) | ±0.68 | ±0.99 | ±0.89 | |
| 八個一起(量到,平面擬合) | ±0.68 | ±0.98–0.99 | ±0.89 |
δx_BY、δy_BY、δz_BY、δx_CB 只平移,不讓面傾斜。
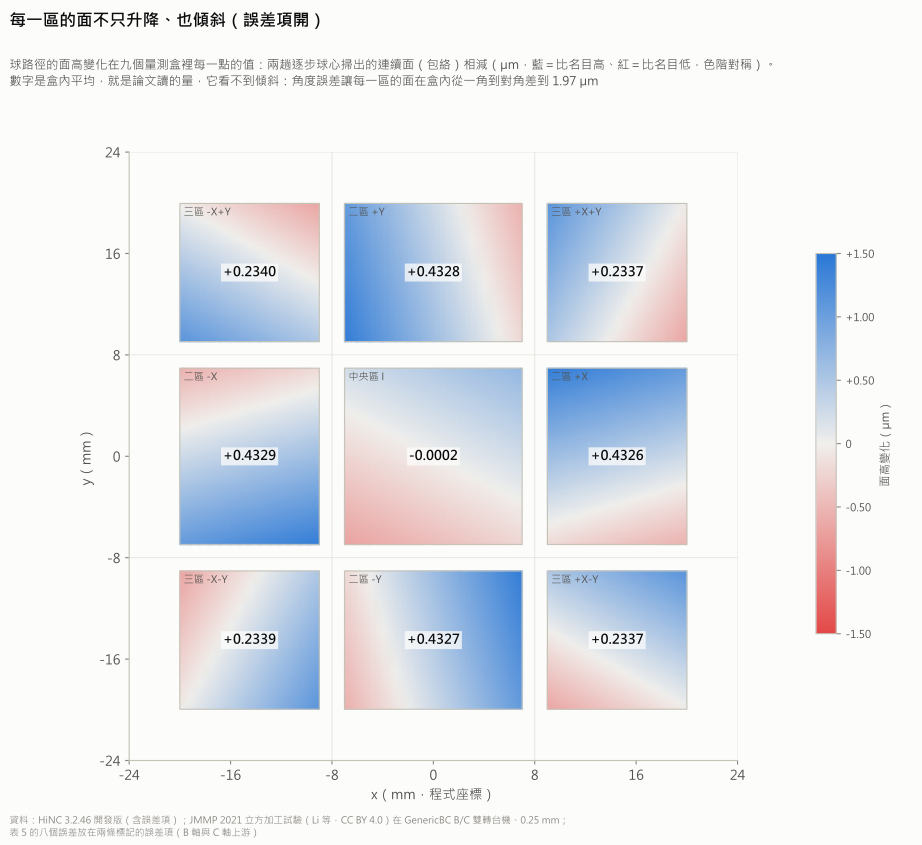
誤差項開:九個量測盒裡每一點的面高變化(兩趟球路徑的連續面相減,µm;藍=比名目高、紅=比名目低,色階對稱)。盒中心的數字是盒內平均,也就是論文讀的量;但角度誤差也讓每一面傾斜,盒內一角到對角差到 1.97 µm(盒中心到最遠的角:中央區 ±0.68、二區 ±0.98–0.99、三區 ±0.89 µm),與預測的斜率相差不到 0.0003 µm/mm。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
刀長:控制器記的刀長多或少 10 µm
控制器記的刀長比實際多 10 µm(eLp)時,TCP 把主軸多抬 10 µm:TCP 段每一步的機械 Z 都高 +0.010 mm,X、Y、B、C 不變(這台雙轉台機的刀軸就是機械 +Z)。實際刀尖沿刀軸停在程式點上方 eL·a 處:中央區留料 10 µm,傾斜 30° 的區只留 10 cos 30°=8.660 µm,所以傾斜區比中央區低 1.340 µm。少 10 µm(eLm)正好反過來。
| 中央區 | 四個二區 | 四個三區 | 相對中央區(二區/三區) | |
|---|---|---|---|---|
| eLp:面高變化 | +10.0000 | +8.6603 | +8.6600 | −1.3397/−1.3400 |
| eLm:面高變化 | −10.0000 | −8.6603 | −8.6605 | +1.3397/+1.3395 |
| 預測 ±eL·cos B | ±10.0000 | ±8.6603 | ±8.6603 | ∓1.3397 |
| eLp:Diff 盒內平均 | +9.999 | +8.569…+8.623 | +8.372…+8.784 | −1.627…−1.215(八個傾斜區) |
| eLm:Diff 盒內平均 | −10.000 | −8.724…−8.697 | −8.907…−8.663 | +1.092…+1.337(八個傾斜區) |
單位 µm。面高變化與預測相差不到 0.00024 µm;Diff 的盒內平均散開,是因為這兩趟也有 48↔49 的行(eLp 176 行、eLm 226 行),讀到的又是稜(難題 4、6)。論文的值放在下面〈與論文比〉。
整塊俯視(+Z;+X 向右、+Y 向上),原地交替「控制器刀長多 10 µm」與「控制器刀長少 10 µm」。多 10 µm:全藍(殘料),中央區深(+10.00 µm)、傾斜各區淺(+8.66 µm),步數不同的行有點狀的稜;少 10 µm:全橙(過切),中央區深(−10.00 µm)、傾斜各區淺(−8.66 µm)。兩種深淺之差就是那 1.34 µm。Diff 色階 ±0.012 mm(紅=過切、藍=殘料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
斜視(從 −X −Y 角的上方看,遠端角落在畫面外),原地交替「控制器刀長多 10 µm」與「少 10 µm」:中央區比傾斜各區深一階;側面沒有切到,是綠的。色階、格距與版本同上。
控制器知道誤差(不標記):刀尖差 5.85 nm,傾斜區的面高 0.050 µm
這一趟清掉兩條標記,開關仍開著:機台還是那一台有誤差的機台,但控制器的模型裡有了這兩個誤差,就像運動學校正過的控制器。它打入與開那一趟同一個對刀值 g。
- 刀尖:TCP 段每一步都在 P + e,e=(4.010, 4.246, 0.323) nm,|e|=5.85 nm。它是定值,全段變動不到 6.6×10⁻¹² mm,等於 (I − R0⁻¹)g,相差不到 5.4×10⁻¹² mm;R0 是兩條誤差在 B=C=0 時合起來的旋轉。換句話說:打入的 G54 是在台面座標裡加上的,沒有把 R0 轉回去。這是二階項,與 |g| × 0.021154°=5.93 nm 同量級。計畫寫的是刀尖與名目相同(標準 6,1×10⁻⁹ mm 以內),這一半沒過。
- 傾斜區的面高 +0.0500 µm(八個傾斜區 +0.049985…+0.050065 µm),中央區 +0.0002 µm。
G43.4下的 B、C 是程式直接下的角度:校正過的控制器把刀尖放回程式點,但刀軸在零件上的方向仍照這兩個角度、經過誤差轉動,是 a′ 而不是 a。球心=刀尖 + r·a′,所以球的最低點升降 r(a′z − az)。用預測腳本的鏈算:傾斜區 e_z 0.0003 + r(a′z − az) 0.0497=0.0501 µm,每一個傾斜區、每一個 C 都一樣;中央區 0.0003 µm。 - 機械座標:不標記那一趟的 X、Y、Z,與名目那一趟(G54 為 0)同一點相差 W(P + e) − W₀P,最多 (15.6, 25.2, 6.5) µm(與模型相差不到 5.4×10⁻¹² mm)。不知道誤差的控制器(標記、同一個 g)每一區差一個定值 R_B R_C g,最多 (16.0, 16.1, 8.6) µm。兩者之差,就是運動學校正讓線性軸站的位置不同;兩趟的 B、C 相同。
- 切出的面:Diff 上,每一行兩趟步數都相同的中央區與二區 +Y 全綠;二區 −Y 只有 4 行點狀的稜;兩趟步數不同的行(不標記與名目之間共 367 行)成了碎點。
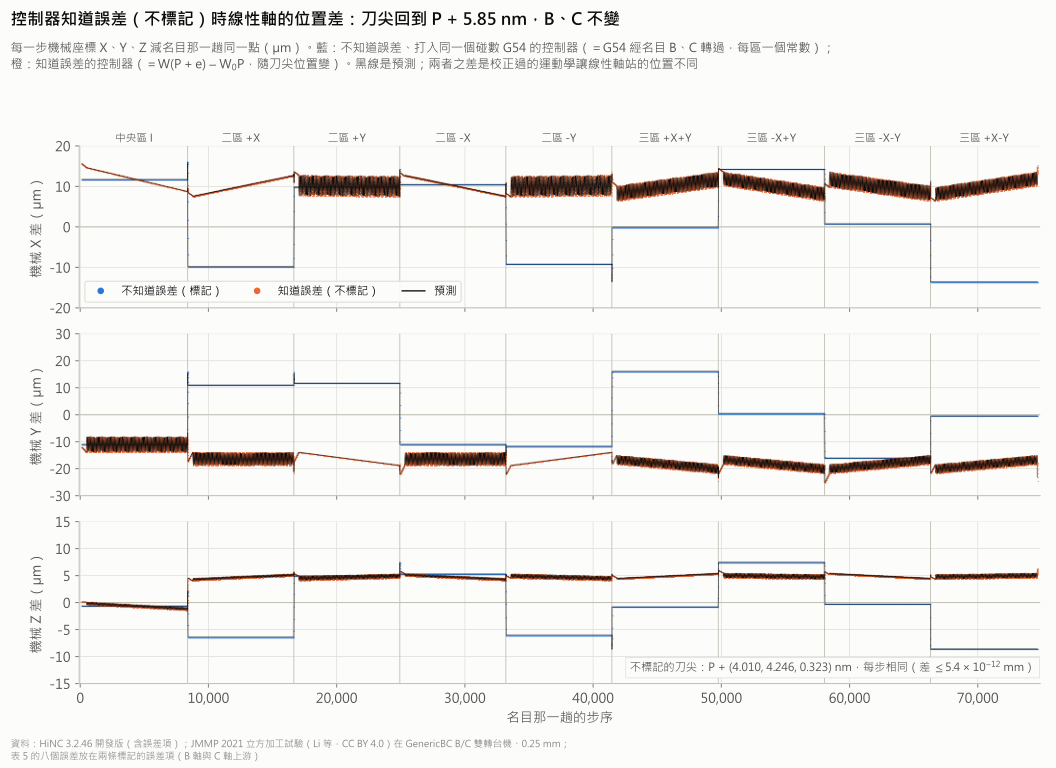
控制器知道誤差(不標記)時,線性軸站的位置。每一步的機械 X、Y、Z 減名目那一趟同一點:不知道誤差、打入同一個對刀 G54 的控制器(標記),每一區是一個常數,等於 G54 經名目 B、C 轉過;知道誤差的控制器是 W(P + e) − W₀P,最多 (15.6, 25.2, 6.5) µm,與預測相差不到 5.4×10⁻¹² mm。B、C 不變,刀尖回到 P + (4.010, 4.246, 0.323) nm。點是量到的,黑線是預測。HiNC 3.2.46 開發版(含誤差項)。
整塊俯視(+Z;+X 向右、+Y 向上),同一鏡頭原地交替「控制器不知道誤差(標記)」與「控制器知道誤差(不標記)」。不標記:中央區與二區 +Y 全綠,二區 −Y 只有 4 行點狀的稜;二區 −X、+X(66、70 行)與三區(各 31–89 行)兩趟步數不同的行成了碎點。刀尖只差 5.85 nm、傾斜區的面只高 +0.050 µm,畫面上剩下的是步與步錯開的稜。標記:如下面開/關那一組。Diff 色階 ±0.003 mm(紅=過切、藍=殘料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
俯視放大(中央區在中間,左右是二區 −X、+X,上下是二區 +Y、−Y 與四個三區的一部分),原地交替「標記」與「不標記」:不標記那一幀中間的中央區全綠,下方點狀的稜是二區 −Y 步數不同的那幾行,左右的二區 ±X 是碎點;標記那一幀是漸層與直紋。白色光斑是畫面的燈光。色階、格距與版本同上。
斜視(從 −X −Y 角的上方看,遠端角落在畫面外),原地交替「標記」與「不標記」:不標記大片綠,只剩步數不同那些行的碎點;標記是各區的直紋、碎點與漸層。色階、格距與版本同上。
Diff 的盒內平均為什麼不等於面高
- 每一步一顆球。 運動解析度是每轉進給時,HiNC 把刀放在每一步的姿態上,不在步與步之間掃掠。切出的工件,頂點落在「每一步姿態上那顆球」的聯集上:每一盒都有至少 99.8% 的頂點與這個聯集相差不到 0.0001 µm。
- 稜與扇貝。 一行上相鄰兩步相隔 1/3 mm,兩顆球之間留下 4.63 µm 的稜(49 步的行是 4.45 µm);相鄰兩行相隔 0.1 mm,留下 0.42 µm 的扇貝(推出:r − √(r² − (s/2)²),r=3 mm,s 是步距或行距)。
- 兩趟的球落在不同的位置。 一行 48 對 49 步時,兩趟在同一行上的球位置不同;開那一趟各傾斜區的球還整行沿 X 偏了(各區平均 0.6–32.5 µm,最多 35.0 µm)。在量測盒內的頂點上,兩個帶稜的面相減,在 −5.19 與 +4.99 µm 之間擺盪(開)。
- Diff 的盒內平均是頂點的平均。 它等於兩個聯集在同一批頂點上的差(開 0.020 µm 以內,其他趟 0.00051 µm 以內),而頂點並不均勻地取樣這個帶稜的面。
把盒內平均拆開來看(四趟、36 個盒):
| 盒數 | 每步一顆球的面積平均 − 面高變化 | Diff 盒內平均(頂點)− 面高變化 | |
|---|---|---|---|
| 每一行兩趟步數都相同的盒 | 12 | ≤ 0.0027 µm(取樣標準誤差 ≤ 0.0033 µm) | −0.352…+0.0003 µm |
| 有 48↔49 互換的行的盒 | 24 | −0.474…+0.434 µm | −0.836…+0.547 µm |
- 每一行兩趟步數都相同時,兩個帶稜的面在面積平均上,就等於面高變化。
- 有 48↔49 互換的行時,連面積平均都偏:那幾行的稜高低不同,又與鄰行錯開。
- 頂點平均在這之上再偏一次,連步數相同的盒也偏到 −0.352 µm(開,二區 +X:那裡每顆球沿行平均偏了 22.8 µm)。
所以標準 8–10 沒過,是因為逐步模擬(球不掃掠、行的步數捨入成 48 或 49)與頂點取樣,不是誤差項或預測錯了。面高變化的算法也另外驗過:對每一顆球的完整算法,與這裡用的快速算法(0.6 mm 的窗、最近的 24 顆球),在每一趟 2,400 個點與整面 1,500 個點上逐點相同,相差不到 4.5×10⁻¹⁶ mm。
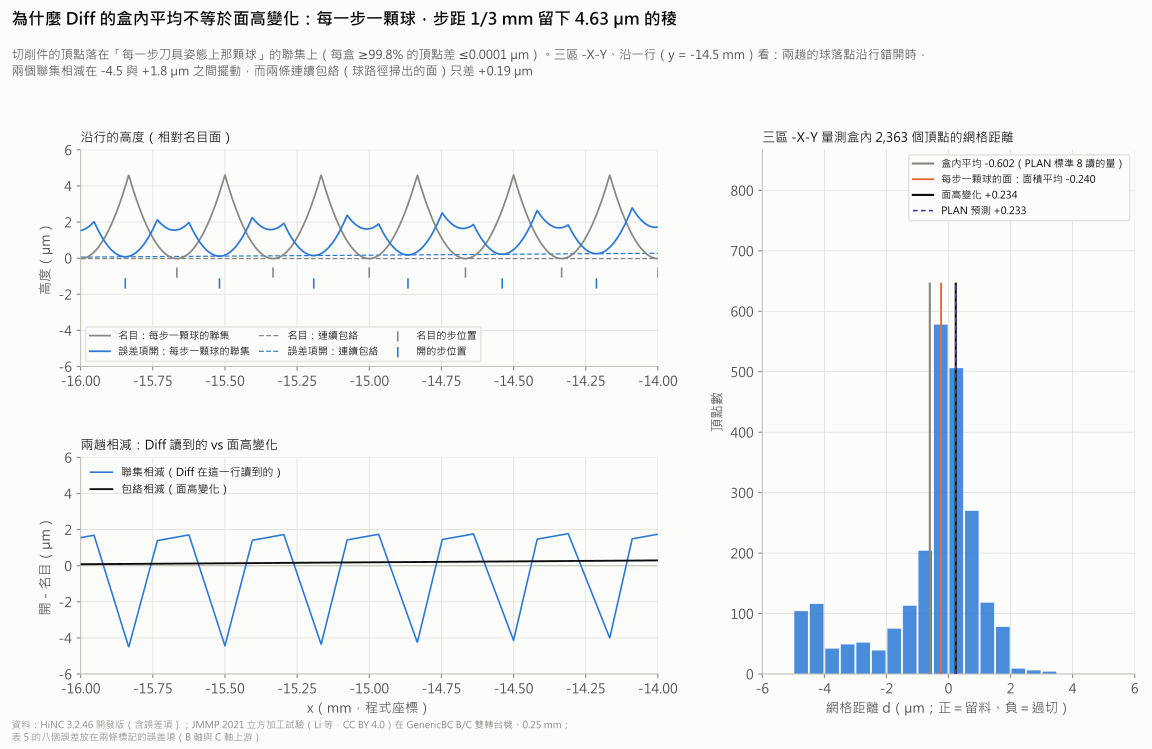
為什麼 Diff 的盒內平均不等於面高變化:切出的工件的頂點落在每一步刀具姿態上那顆球的聯集上(每一盒至少 99.8% 的頂點相差不到 0.0001 µm),相隔 1/3 mm 的球之間留下 4.63 µm 的稜。三區 −X−Y 沿 y=−14.5 mm 的一行,兩趟的球落點錯開,聯集相減在 −4.5 與 +1.8 µm 之間擺盪,包絡相減卻只有 +0.19 µm。右:這一盒 2,363 個頂點的網格距離,平均 −0.602、每步一顆球的面積平均 −0.240、面高變化 +0.234、預測 +0.233 µm。正=殘料、負=過切,橫軸對稱。HiNC 3.2.46 開發版(含誤差項),0.25 mm。
對照趟與 Diff 畫面
- 對照趟就是名目再播一次:它的逐步序列(刀尖、機械座標、程式行)與名目相同,碰到料的步數也一樣(70,307 步);切出的工件 57,523 個頂點,與名目工件相差不到 5.0×10⁻¹⁰ mm(最大 4.96×10⁻¹⁰ mm)。這就是雜訊底。
- 整個零件的極值(開對名目):切削面上 −5.25…+4.99 µm,與步姿模型在切削面上讀到的極值相差不到 0.00051 µm;它們在 6 µm 的門檻以下,沒有用精確距離核。塊邊(|x| 或 |y|=24 mm)有 185 個頂點讀到 6.02–8.57 µm:精確核過是真的距離,但步姿模型在那些頂點只讀到 +0.02…+1.62 µm。兩份網格表示這條 90° 邊的方式不同,不是面的偏差(難題 9)。
- 兩個沒切到的側面:各 3 個頂點,d=0。
下面三張是同一個鏡頭下原地交替的畫面:誤差項開(有標記)與誤差項關(對照)。畫面是把那一趟記下的毛胚連同 Diff 放回畫布拍的,不是重播。畫布的擷取上沒有介面文字:中、英兩種介面拍到的畫布逐位元組相同,只有左上角的標籤隨語言不同;Df 色條在角落。
整塊俯視(+Z;+X 向右、+Y 向上),同一鏡頭原地交替「誤差項開」與「誤差項關」。開:中央區只有一片緩的漸層(誤差讓面微傾,盒內 ±0.68 µm);二區 +X、+Y 的球沿行平均移了 23–28 µm,每 1/3 mm 一條直紋;二區 −Y(平均 4.6 µm)紋淡;二區 −X(0.6 µm)是漸層,下緣一排點是它步數不同的 7 行;三區各有 54–70 行兩趟步數不同(48 對 49),成了碎點。紋與點最多約 ±5 µm,都是每步一顆球的稜錯開,超出 ±3 µm 的色階而飽和。關:全綠。Diff 色階 ±0.003 mm(紅=過切、藍=殘料、綠=0,正負同權重);0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
俯視放大(中央區在中間,左右是二區 −X、+X,上下是二區 +Y、−Y 與四個三區的一部分),原地交替「誤差項開」與「誤差項關」。開:中間的中央區是漸層,右邊的二區 +X 直紋,左邊的二區 −X 是漸層、下緣一排點(它步數不同的 7 行),上下是二區 +Y 的直紋與二區 −Y 的漸層,四角是三區的碎點;白色光斑是畫面的燈光。關:全綠。色階、格距與版本同上。
斜視(從 −X −Y 角的上方看,遠端角落在畫面外),原地交替「誤差項開」與「誤差項關」。開:靠鏡頭的三區 −X−Y 是紅黃碎點,它的盒內平均 −0.602 µm 就是這些稜造成的;側面沒有切到,全綠。關:全綠。色階、格距與版本同上。
做 Diff 的八趟的 Diff--Stats
| 趟 | 回報的葉 | 比較前的表面葉 | 隨需展開 | 新節點 | NaN 葉 | 量到的量測線 | 沒量到的量測線 | 目標三角形 | | --- | ---: | ---: | ---: | ---: | ---: | ---: | ---: | ---: | | f-control | 65,359 | 58,935 | 2,768 | 9,192 | 0 | 187,378 | 173 | 113,502 | | f-on | 54,829 | 47,508 | 3,076 | 10,397 | 3 | 187,085 | 9,639 | 113,502 | | f-unmarked | 48,116 | 39,500 | 3,508 | 12,124 | 0 | 188,062 | 346 | 113,502 | | f-eLp | 48,116 | 39,500 | 3,508 | 12,124 | 0 | 188,404 | 4 | 113,502 | | f-eLm | 46,832 | 40,408 | 2,768 | 9,192 | 0 | 184,304 | 0 | 113,502 | | t-control | 4,752 | 4,752 | 0 | 0 | 0 | 17,408 | 3 | 8,866 | | t-on | 5,096 | 4,955 | 51 | 192 | 3 | 17,948 | 1,160 | 8,866 | | t-unmarked | 4,820 | 4,364 | 154 | 610 | 4 | 18,424 | 6 | 8,866 | - 名目趟不做 Diff。 - 開那一趟有 3 個 NaN 葉、9,639 條沒量到的量測線(對照是 0 與 173),紀錄沒有記它們在哪裡;這一頁的數字都不用 Diff 的葉,只用匯出的工件與逐步序列。 - 不標記與 eLp 的前四個數相同,對照與 eLm 的第三、四個數相同;原因沒有查。與論文比
| 區(論文的區名) | 這裡:表 5 八個誤差,面高變化相對中央區 | 論文圖 11a(模擬) | 論文圖 7a(實測) | 圖 7a − 圖 11a |
|---|---|---|---|---|
| I | 0 | 0 | 0 | 0 |
| 二區 +X(II-3) | +0.433 | −0.1 | +4.5 | +4.6 |
| 二區 +Y(II-4) | +0.433 | +0.1 | +4.4 | +4.3 |
| 二區 −X(II-1) | +0.433 | −0.8 | +5.7 | +6.5 |
| 二區 −Y(II-2) | +0.433 | −1.1 | +5.9 | +7.0 |
| 三區 +X+Y(III-3) | +0.234 | +0.9 | +6.1 | +5.2 |
| 三區 −X+Y(III-4) | +0.234 | +0.1 | +5.8 | +5.7 |
| 三區 −X−Y(III-1) | +0.234 | −1.4 | +4.9 | +6.3 |
| 三區 +X−Y(III-2) | +0.234 | −0.6 | +5.7 | +6.3 |
| 區 | 這裡:刀長多 10 µm | 論文表 6(模擬,+10 µm) | 論文表 3(實測,+10 µm) | 這裡:刀長少 10 µm | 論文表 6(−10 µm) | 論文表 3(−10 µm) |
|---|---|---|---|---|---|---|
| 二區 +X(II-3) | −1.340 | −1.3 | −2.4 | +1.340 | +1.3 | +2.0 |
| 二區 +Y(II-4) | −1.340 | −1.3 | −3.6 | +1.340 | +1.4 | +1.0 |
| 二區 −X(II-1) | −1.340 | −1.3 | −3.7 | +1.340 | +1.3 | −0.5 |
| 二區 −Y(II-2) | −1.340 | −1.3 | −4.0 | +1.340 | +1.4 | +0.8 |
| 三區 +X+Y(III-3) | −1.340 | −1.3 | −2.9 | +1.340 | +1.3 | +1.5 |
| 三區 −X+Y(III-4) | −1.340 | −1.3 | −2.0 | +1.340 | +1.3 | +1.5 |
| 三區 −X−Y(III-1) | −1.340 | −1.3 | −2.2 | +1.340 | +1.4 | +2.9 |
| 三區 +X−Y(III-2) | −1.340 | −1.3 | −2.4 | +1.340 | +1.4 | +1.1 |
單位 µm,都是相對中央區。論文的值是它的圖與表印出的數字(圖 7、圖 11 的格子印的是 mm,這裡換成 µm)。式 (2) 的 (1 − cos 30°)·eL=1.3397 µm。
- 模擬(圖 11a):論文 −1.4…+0.9 µm,各區不同;這裡 +0.234…+0.433 µm,同型四區一樣。差在工件相對 B、C 軸放在哪裡、角度誤差繞哪一點轉,論文兩者都沒給:這裡工件中心在 C 軸上、頂面在兩軸線交點的高度,八個誤差裡有五個沒有槓桿(難題 1)。論文的工件放在哪裡不知道,所以只能定性地比。
- 正負號(難題 2):照論文式 (4) 的字面,把八個值全部反過來放,區高相對中央區會反號:二區 −0.452…−0.449、三區 −0.260…−0.257 µm。哪一種讀法都對不上圖 11a 的圖樣,這一頁不說「與論文同號」。
- 實測(圖 7a):+4.4…+6.1 µm;減掉論文自己的模擬,每一區還剩 +4.3…+7.0 µm。作者在第 5 節量到球刀的刃形在 0° 與 30° 處差約 4 µm(圖 13),用它解釋這約 5 µm 的差。模型裡的球是完美的,這一份不在這個案例裡。
- 刀長:這裡每一個傾斜區,刀長多 10 µm 時是 −1.3397…−1.3400 µm、少 10 µm 時是 +1.3395…+1.3397 µm,與式 (2) 的 1.3397 µm 一致;論文表 6 是 −1.3(+10 µm,每一區)與 +1.3 或 +1.4(−10 µm,有四區是 +1.4)。論文實測的變化(表 3)是 −4.0…−2.0 與 −0.5…+2.9 µm,作者說還有其他因素。
- 論文的區名:表 3、表 6 用 ZONE II-1…III-4,沒說是哪一區。把表 3 對上圖 7 各區的差(b 減 a、c 減 a),八個數只有一種對法:II-1…II-4=−X、−Y、+X、+Y,III-1…III-4=−X−Y、+X−Y、+X+Y、−X+Y(圖的 x 向右、y 向上)。用同一套名字,表 6 正好等於圖 11 (b)、(c) 減 (a)。表 6 的標題寫 (experiment),內文卻是第 4.3 節的模擬。
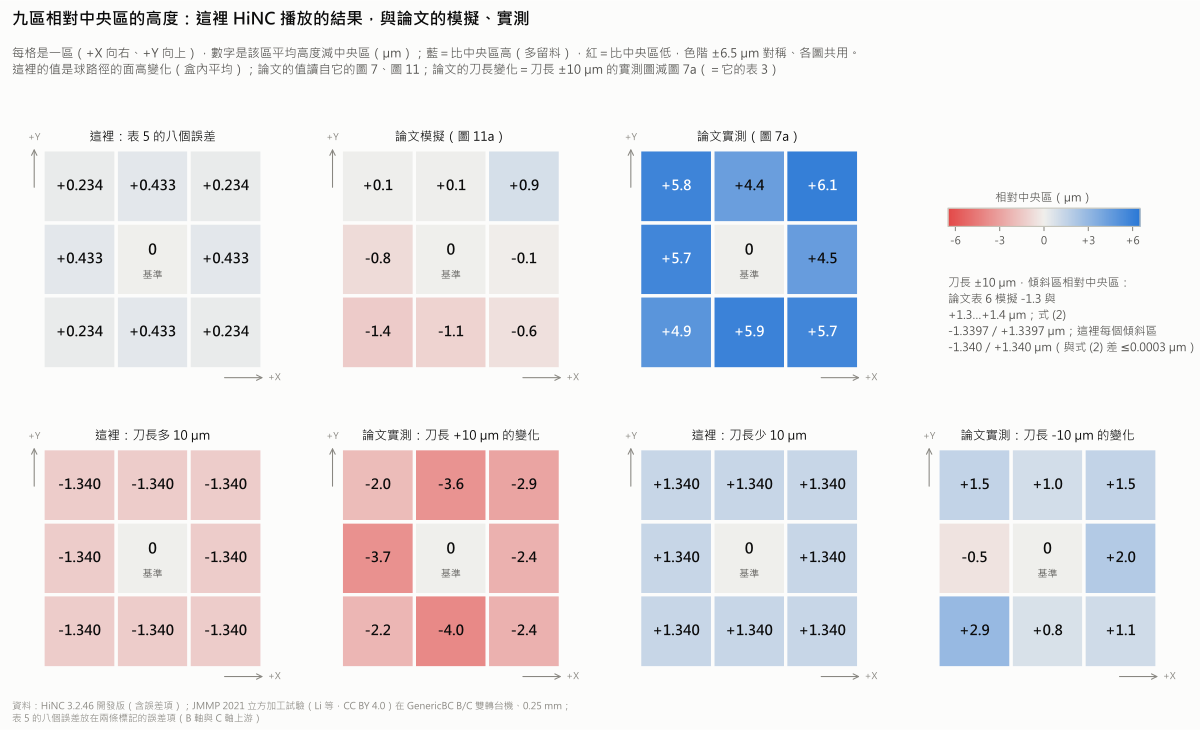
九區相對中央區的高度(µm),3 × 3 並排:這裡表 5 的八個誤差 +0.234…+0.433,同型四區一樣;論文的模擬(圖 11a)−1.4…+0.9,各區不同;論文的實測(圖 7a)+4.4…+6.1。刀長 ±10 µm:這裡每一個傾斜區 −1.340/+1.340,論文實測的變化(表 3)−4.0…−2.0 與 −0.5…+2.9。藍=比中央區高、紅=比中央區低,色階對稱、各圖共用。這裡的值是球路徑的面高變化(盒內平均)。論文的數字取自 Li 等,J. Manuf. Mater. Process. 5, 51(2021),圖 7、圖 11、表 3、表 6,CC BY 4.0。HiNC 3.2.46 開發版(含誤差項)。
刀把
頁首的前視與下面的等角視,都是把開那一趟記下的毛胚放回畫布,在打入的 G54 下播放停刀程式 NC/pose-t1.nc:T1 以 B30 C180 傾 30°,刀尖在 z 2.4019 mm,球的最低點在二區 +X 中心上方 2 mm。前視看得到刀具、頸、刀柄與熱縮刀把(SK40 本體的上端被畫面切到);等角視幾乎順著刀軸看,刀被 SK40 本體擋住。十趟的專案都開著碰撞偵測,沒有任何碰撞訊息。
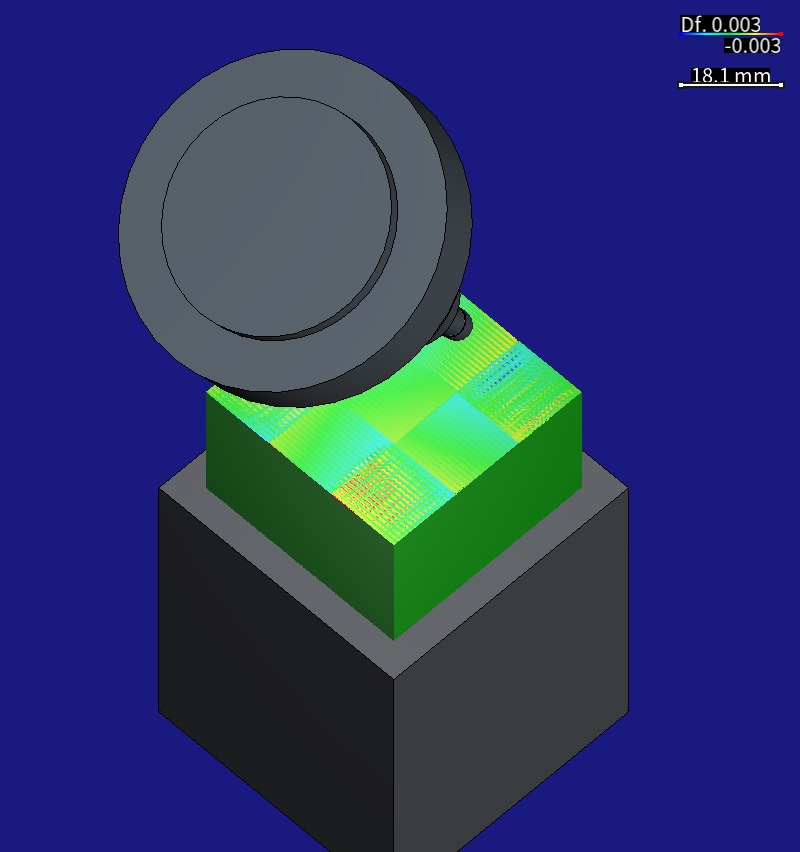
同一個停刀姿態的等角視(不切削)。這個角度幾乎順著刀軸看:SK40 本體的圓盤擋住了球刀、頸、刀柄與細長的熱縮頸,只在圓盤右下露出一小截;刀與刀把的全貌見頁首的前視。工件上疊著開那一趟的 Diff,色階 ±0.003 mm(紅=過切、藍=殘料、綠=0,正負同權重):頂面九區的紋與點見〈對照趟與 Diff 畫面〉;側面沒有切到,全綠。0.25 mm;HiNC 3.2.46 開發版(含誤差項)。
執行成本
以下都在共用的 32 執行緒伺服器上,用 HiNC 3.2.46 開發版(含誤差項)的私有實例,一次一趟,照播放的順序。
| 播放 | 格距 | 開關/標記 | 步數 | 牆鐘 | 記憶體峰值(VmHWM) |
|---|---|---|---|---|---|
| t-nominal | 1 mm | 關 | 74,690 | 90.1 s | 1.332 GiB |
| t-on | 1 mm | 開/有標記 | 74,804 | 90.1 s | 1.344 GiB |
| t-control | 1 mm | 關 | 74,690 | 90.1 s | 1.339 GiB |
| t-unmarked | 1 mm | 開/清掉 | 74,821 | 90.1 s | 1.275 GiB |
| f-nominal | 0.25 mm | 關 | 74,690 | 90.1 s | 1.445 GiB |
| f-control | 0.25 mm | 關 | 74,690 | 90.1 s | 1.460 GiB |
| f-unmarked | 0.25 mm | 開/清掉 | 74,821 | 90.1 s | 1.495 GiB |
| f-eLp | 0.25 mm | 關,刀長多 10 µm | 74,722 | 90.1 s | 1.506 GiB |
| f-eLm | 0.25 mm | 關,刀長少 10 µm | 74,712 | 85.1 s | 1.429 GiB |
| f-on(重播的那一次) | 0.25 mm | 開/有標記 | 74,804 | 90.1 s | 1.435 GiB |
- 記憶體峰值:每一趟開始前都重啟實例,所以 VmHWM 是那一趟自己的峰值,包括 Diff、匯出與毛胚紀錄(GiB=bytes ÷ 2³⁰)。做 Diff 的整案趟,比不做 Diff 的名目趟多 −0.016…+0.061 GiB:看不出 Diff 的成本。
- 牆鐘:從要求開始播放,算到第一次讀到
Finished的輪詢;輪詢每 5 s 一次,十趟裡九趟都落在同一個輪詢點 90.1 s。起訖時間戳(到秒)是 87–93 s,包括播放、匯出切出的工件、Diff 與紀錄。 - 時間線(2026-10-07):修剪 04:44:15–04:50:34,整案 04:58:39–05:08:04,開那一趟為證據腳本重播 05:18:49–05:20:21。
- 格距:從 1 mm 細到 0.25 mm,每趟時間不變,記憶體峰值從 1.275–1.344 GiB 變成 1.429–1.506 GiB。
- 基底的 1 mm 粗跑:74,690 步、90 s;程式的循環時間是 12 分 15 秒。
- 分析:在一般桌機上從零重算每一個數約 6 分鐘,有快取時 1–5 分鐘,記憶體 400 MB 以下。
它說明了什麼
給加工工程師。
- 一台 B/C 雙轉台五軸機上,球桿量到的八個旋轉軸誤差,在立方加工試驗上只讓二區、三區比中央區高 0.43、0.23 µm,前提是工件中心在 C 軸上、頂面在 B、C 軸線交點的高度。「高」是照計畫的正負號讀法;照論文式 (4) 的字面放,會反過來,變成比中央區低(難題 2)。其中 δx_BY(B 軸線沿 X 偏 2 µm)一個就給 +1.0 µm,β_BY 再拿掉 0.46–0.66 µm,δz_BY 再拿掉 0.09 µm。工件放在別處,現在沒有槓桿的五個誤差就會出現。
- 區平均看不到面的傾斜:同一組誤差讓每一區在盒內一角到對角差到 1.97 µm,主要來自 γ_BY 與 α_CB,而它們對區平均幾乎是 0。只讀區平均的試驗會漏掉它們。
- 控制器的刀長差 10 µm,傾斜 30° 的區相對中央區正好差 1.34 µm(論文的式 (2)),比這組機台誤差在這裡造成的區高差(0.23–0.43 µm)大三倍以上。
- 運動學校正過的控制器在
G43.4下把刀尖放回,但刀軸方向仍帶著誤差:這一組誤差下,傾斜區還高 0.05 µm。 - 論文量到的 4.4–6.1 µm,大部分不是機台的幾何誤差:模擬只說明了 1 µm 級,作者把其餘歸給刃形。
- 在 HiNC 裡,可以把一台機台的球桿量測結果放進它的模型,上機之前就看到它在自己零件上的形狀與大小,控制器知道與不知道這些誤差的兩種情形都看得到。
給老師與學生。
- 誤差怎麼經過運動鏈變成刀尖偏移 d=W⁻¹W₀(P + g) − P;對刀為什麼只在 B=C=0 抵銷誤差;General Transform 先轉再平移,所以對刀值是 t_B + Rot_B·t_C。
- 角度誤差的效果,看它繞哪一點轉、零件離那一點多遠:β_BY 在二區是 14 mm × 0.0019°=0.46 µm。
- 球刀切平面時,面高=球心高 − r:刀尖的偏移與刀軸方向的改變,各貢獻多少(d_z + r(a′z − az))。
- 為什麼每轉一步的模擬會留稜(f²/8R,步距 1/3 mm 時 4.63 µm),而 Diff 的頂點平均讀到的是稜:寫標準之前,先估稜高。
給評估這種做法值不值得的人。
- 成本:從論文的數字新建基底(毛胚、程式、機台與刀具設定),另存出誤差項專案,再加十趟播放,每趟約 90 s、最多 1.506 GiB。
- 預測在第一次播放前寫好:TCP 段每一步的刀尖對到 7.4×10⁻¹² mm,球路徑的面高對到 0.004 µm,刀長效應對到 0.00024 µm。
- 沒中的地方都照量到的寫:十二條標準有六條照寫失敗,原因都量到並寫明。計畫沒料到 HiNC 怎麼做步(一行 48 或 49 步、不掃掠),只寫了 TCP 段的式子,對不標記那一趟的預測也沒中。與論文的比較也照實寫:這個案例說明不了論文量到的 4.4–6.1 µm。
誠實的限制
- 誤差項只放得下常數。 表 5 是球桿鑑別出的、與位置無關的誤差,正好放得進;論文那台機台隨位置變的誤差(定位、直線度、反向、伺服)與熱變形,都不在這裡(機台幾何誤差)。
- 工件的位置、樞軸與正負號是選的(難題 1、2)。在這個擺法下,有五個誤差沒有槓桿,圖 11a 的不對稱重現不了,與論文只能定性地比。
- 球是完美的。 論文第 5 節量到的刃形誤差(0° 與 30° 處差約 4 µm)不在模型裡;物理關,所以切削力造成的撓曲與熱也都不在;論文那一刀零切深沒有放。
- 刀長誤差只是控制器記的刀長(像軸向磨耗 ∓0.010 mm 那樣),不是熱伸長,也不是換刀的重複性。
- 每轉進給的步不掃掠:切出的面在一行上每 1/3 mm 有一道稜,Diff 的盒內平均讀到的是稜(難題 6)。面高變化是這個案例從逐步序列算出來的,HiNC 的 Diff 不會給。
- 面高變化與面積平均都是取樣:面高變化在每一盒內的密集格子上取樣(換成以盒中心為中心的格子,差到 0.0004 µm),面積平均每盒取 80,000 個隨機點(標準誤差最多 0.0048 µm)。0.0003 µm 級的差,在取樣誤差以內。
- NC 的刀尖高度只寫到 0.1 µm:傾斜區寫成 z 0.4019(精確值是 0.401924 mm),所以每一趟名目的傾斜區,相對中央區都比設計深 0.024 µm。兩趟相減時抵銷,不影響這一頁任何一個差值。
- 面上的極值沒有精確核過:塊邊超過 6 µm 的值,靠的是精確的點到三角形距離(難題 9);面上的極值 −5.25…+4.99 µm 在門檻以下,與步姿模型讀到的相差不到 0.00051 µm。「塊邊的真距離來自兩份網格表示 90° 邊的方式不同」是推論。
- 開那一趟的
Diff--Stats有 3 個 NaN 葉、9,639 條沒量到的量測線(對照是 0 與 173),紀錄沒有記它們在哪裡;這一頁的數字都不用 Diff 的葉。 - 刀具的其他尺寸、懸伸與刀把是選的;機台是通用的 B/C 雙轉台機,不是論文那一台;控制器的方言 Fanuc 是選的,論文沒寫。
- 不標記那 5.85 nm,來自控制器怎麼加上打入的 G54(難題 8)。量到了,也用鏈解釋了,但沒有和任何一台真實的控制器比過。
- 論文區名的對應是推出來的:表 3 對上圖 7 的差,只有一種對法;並假設論文圖上的 x、y 就是這裡程式座標的 x 向右、y 向上。
- 牆鐘時間每 5 s 輪詢一次:90.1 s 代表真正的長度在 85.1 與 90.1 s 之間(eLm 的 85.1 s 代表 80.1–85.1 s)。
讀者可以帶到自己案例的
- 先弄清楚工件相對旋轉軸放在哪裡,以及每個角度誤差繞哪一點轉。 角度誤差移動零件的量,是角度乘上它到樞軸的槓桿:工件中心在 C 軸上、面在兩軸線交點的高度時,表 5 的八個誤差裡有五個沒有槓桿,β_BY 在二區是 14 mm × 0.0019°=0.46 µm。預測之前,把擺法與樞軸寫下來,並寫明是選的。
- 正負號的讀法,在第一次播放前定下。 論文裡誤差的定義可能兩種讀法都說得通;寫明放進去的是哪一種,另一種讀法的結果也一起給(難題 2)。
- 每根軸的誤差,放在手冊說的位置:一個誤差項,緊接在那根軸的連接之前(誤差項可以放在哪裡)。General Transform 先轉再平移:照這個順序推對刀值,並在任何播放之前,清掉標記用 P0 核對(難題 3)。
- 打入對刀會量到的工作偏移。 P0 在名目鏈上量(有誤差項的機台上的工作偏移);在 B=C=0 對刀,只在那個姿態抵銷誤差。
- 用每轉進給播放時,寫標準之前先估稜高。 f²/8R 在 1/3 mm、R 3 mm 時是 4.63 µm,是要判的 0.23–0.43 µm 的十到二十倍;Diff 的盒內平均讀到的就會是稜。這種效應,用逐步序列或球路徑掃出的面來判。
- 兩趟步數不同時,以程式行配對。 一行的時長捨入成 48 或 49 個主軸週期,改一個誤差項、對刀值或刀長,都會翻掉一些行;照步序號配對,第一個翻掉的行以後全部錯位(難題 4)。
- 逐步的式子,只寫在它成立的那一段。
G43.4下的刀尖式子,從接近段結束成立到G49;換刀、接近段與G49之後的移動,各有自己的規則(難題 5)。 - 看每一面的平均,也看它的傾斜。 不動區平均的角度誤差,也能讓每一面在一盒內傾斜到 1.97 µm;把面高變化逐點畫出來。
- 校正過的控制器放回刀尖,放不回刀軸方向。 在
G43.4下照程式的 B、C 走,球的最低點仍移動 r(a′z − az)(標記會改變什麼)。 - 網格距離的極值要用精確距離核。 這裡最大的讀數是塊邊 90° 邊上真的距離,是兩份網格表示這條邊的方式不同,不是切削。
- 先用粗的格距驗建置與式子。 1 mm 的趟與 0.25 mm 的逐步序列相同,每趟也一樣是 90 s。
來源與授權
試件、誤差與試驗條件出自這篇論文:
- 論文:Zongze Li, Hiroki Ogata, Ryuta Sato, Keiichi Shirase, Shigehiko Sakamoto, "Influence of Tool Length and Profile Errors on the Inaccuracy of Cubic-Machining Test Results", Journal of Manufacturing and Materials Processing 5(2), 51 (2021),MDPI,2021-05-19 出版(神戶大學、金澤工業大學),https://doi.org/10.3390/jmmp5020051。連結失效時的搜尋詞:
Influence of Tool Length and Profile Errors on the Inaccuracy of Cubic-Machining Test Results、jmmp5020051。 - 這個案例用到的部分:機台型式、試件與切削條件(第 2 節、圖 1、圖 2、表 1);刀長的公式(第 3 節、式 (1)、(2));八個誤差與它們的定義(第 4.3 節、表 4、表 5、圖 9、式 (4)–(11));實測(圖 7、表 3)、模擬(圖 11、表 6)與刃形(第 5 節、圖 13)。
論文沒有提供資料("The data presented in this study are not available.");每一個值都出自它的內文、表格與圖上印出的數字。論文的機台是 DMG Mori NMV 1500 DCG,輪廓儀是 Kosaka DSF900,這裡寫出名稱只為說明數字的出處;這個案例兩者都沒有建模。
授權:創用 CC 姓名標示 4.0 國際(CC BY 4.0)。論文第 1 頁的聲明:
Copyright: © 2021 by the authors. Licensee MDPI, Basel, Switzerland. This article is an open access article distributed under the terms and conditions of the Creative Commons Attribution (CC BY) license (http://creativecommons.org/licenses/by/4.0/).
CC BY 4.0 允許重製與改作,條件是標示出處、說明改了什麼、附上授權連結(第 2(a)(1)、3(a)(1) 節);第 5 節免除擔保。
姓名標示,照案例的來源紀錄:
Measured data, errors and test conditions: Z. Li, H. Ogata, R. Sato, K. Shirase, S. Sakamoto, "Influence of Tool Length and Profile Errors on the Inaccuracy of Cubic-Machining Test Results", J. Manuf. Mater. Process. 5(2), 51 (2021), https://doi.org/10.3390/jmmp5020051. © 2021 by the authors, licensee MDPI, Basel, Switzerland. Licensed CC BY 4.0 (https://creativecommons.org/licenses/by/4.0/), provided as-is without warranties. Changes: the part model, the NC program, the machine and the HiNC project are ours, built from the article's description (see "What we changed").
我們改了什麼(來源紀錄的 "What we changed"):
- 機台:通用的 B/C 雙轉台機,不是論文那一台;切完的面放在它 B、C 軸線交會的高度,中心在 C 軸上(程式零點)。
- 零件:48 × 48 × 30 mm 的塊,頂面留 0.1 mm 要切,放在 70 mm 的墊塊上。
- NC 程式(Fanuc,
G43.4):我們照論文的描述寫的;區的順序、起點與區間的移動是選的,零切深的第二刀沒放(每一趟都是物理關)。 - 刀具與刀把:論文的 DLC2MBR0300 給了直徑、刃數與螺旋角;刃長、頸長與全長、懸伸與刀把是選的。
- 誤差:表 5 的八個值做成兩條標記的誤差項,一條緊接在 B 軸的連接之前、一條緊接在 C 軸的連接之前;角度繞的那一點(B、C 軸線交會處)、正負號的讀法與對刀值,都是代理選的。
畫面與圖表。 這一頁沒有重製論文的任何圖,只用它印出的數字(表 3–6,以及圖 7、圖 11 格子裡印的值)。畫面都是 HiNC 的擷取,圖表畫的是 HiNC 的逐步結果、切出的工件網格,以及論文印出的數字。一切都是仿真,沒有實際切削。作者與 MDPI 沒有參與這個案例,也沒有為它背書。本站不提供下載;請到出版社取得論文。
另見
- 建立虛擬工具機:誤差項——誤差項可以放在哪裡、標記會改變什麼、啟用誤差項開關,以及有誤差項的機台上的工作偏移
- 運動拓樸:誤差項連接 (Error-Term Branches)(英文,未鏡像)——控制器求解的名目鏈,以及它看得到哪些誤差
- 模型之外的加工問題:機台幾何誤差——模型放不進的機台誤差
- 工作流程:幾何驗證——幾何差異比對、偵測半徑與色階
- 程式原點對齊——P0,以及手動打入量到的工作偏移
- NIST 圓錐台:C 軸中心偏 10 µm——另一台 RTCP(
G43.4)下的雙轉台機,也打入了對刀的工作偏移 - 17 吋鍛造鋁圈:C 台中心偏 20 µm——
G43.4下旋轉軸的位置誤差,校正過的控制器切回名目輪圈 - BCAM 薄葉片:C 軸中心偏 0.020 mm——C 台上的一個誤差,兩支精修程式切出相反的結果
- 真圓度試件切在機台量到的垂直度上——另一篇論文在機台上量到的誤差,放進誤差項切試件
- 實作案例——其他案例,以及案例頁怎麼讀