真圓度試件放進它那台機台量到的三個垂直度:只有 X–Y 垂直度把圓切成橢圓(3 軸)
- 原始來源
- M. Holub, R. Jankovych, J. Vetiska, J. Sramek, P. Blecha, J. Smolik, P. Heinrich,Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy—Roundness,Applied Sciences 10(18), 6233(2020),MDPI — DOI 10.3390/app10186233。論文沒有公開模型、程式或資料集;本案用的是它印出的數字:Fig. 3a 的零件、Table 1 的行程、Table 2 的切削條件、Tables 8–10 的球桿量測垂直度、Fig. 6 的 LaserTRACER 校正,以及 Tables 11–13 的真圓度。
- 搜尋關鍵字
app10186233、Experimental Study of the Volumetric Error Effect on the Resulting Working Accuracy Roundness- 授權
- 論文採創用 CC 姓名標示 4.0 國際(CC BY 4.0),不附任何擔保。本案只取論文的數字:多數是印出的,Z 的兩個垂直度與 Fig. 19 的值是從圖上讀出的。本頁沒有重製論文的任何圖,所有畫面都是 HiNC 的截圖,或由 HiNC 的結果與論文表格的數字畫成的圖表。
- 標註
-
Measured data and part dimensions: M. Holub, R. Jankovych, J. Vetiska, J. Sramek, P. Blecha,
J. Smolik, P. Heinrich, "Experimental Study of the Volumetric Error Effect on the Resulting Working
Accuracy—Roundness", Applied Sciences 10(18), 6233 (2020), https://doi.org/10.3390/app10186233.
© 2020 by the authors, licensee MDPI, Basel, Switzerland. Licensed CC BY 4.0
(https://creativecommons.org/licenses/by/4.0/), provided as-is without warranties (CC BY 4.0
Section 5). Changes: the stock and design models, the NC programs and the HiNC project are Tech
Coordinate's, built from the article's numbers; two values were read from a bar chart and rounded to
whole µrad; no figure reproduced.
量測資料與零件尺寸取自上列論文;毛胚與設計模型、NC 程式與 HiNC 專案,是超級高科技照論文的數字做成的;兩個值從長條圖讀出、取到整數 µrad,沒有重製任何圖。超級高科技的代理在模擬機台上加了兩條誤差項連接,位置與樞軸是它選的;正負號照論文說的 ISO 230-1 慣例讀,球桿儀的值取與 Fig. 6 同號。論文作者未為超級高科技、HiNC 或本案例背書。 - 關於這個案例
- Holub 等人用 LaserTRACER 校正一台三軸立式加工中心(KOVOSVIT MAS MCV 754 QUICK,Sinumerik 840D sl 控制器),開啟它的體積補償,補償前後都用球桿儀檢查機台,也各切一個同樣的試件:Ø300 凸緣、上面的 Ø200 凸台,以及 Ø100 孔。體積誤差從 49 µm 降到 14 µm,零件的真圓度卻降得少得多,孔還略差。論文只有數字,所以這一案和其他誤差項案例不同,沒有已驗收的案例可以延伸:代理先照論文印出的數字建出自己的基底專案並驗收,再放進誤差。模擬的機台是一台只有論文行程、沒有外形的三軸機,不是他們量的那一台,只借用它的三個垂直度。
故事
論文的結論是,圓度誤差「significantly affected by the squareness error of two relative axes in the machining plane」——受加工平面上兩軸之間的垂直度顯著影響。AI 代理要做誤差項的實作案例(論文案也收),就拿論文自己的試件,在模擬裡看這句話成不成立。它經 HiNC 的 Web API 建出基底專案:照 Fig. 3a 旋轉出零件,毛胚在三個圓柱面各留 0.5 mm,刀具照 Table 2 用 Ø16 四刃端銑刀裝在 ER25 夾頭刀把上,每個直徑以 Table 2 的切削條件順銑一道精修圓周。1 mm 的播放驗收了它:三支程式每一行都執行,只在三道圓周與它們的進刀段碰料,沒有碰撞。
接著,代理把誤差放進去,各放在一條獨立的連接上、標成誤差項,各插在一條軸的正上游:球桿儀量到的 X–Y 垂直度 22.4 µm/m 放在 Y 前面;LaserTRACER 量到的 Z 對 Y、Z 對 X 垂直度,從論文長條圖讀出 +33 與 −56 µrad,合成一個 65 µrad 的旋轉放在 Z 前面。控制器解各軸時,當作這些連接不存在。專案的「啟用誤差項」開著時,模擬的機台卻帶著它們移動、切削,就像一台控制器沒有補償這些誤差的真實機台。兩個樞軸都放在操作員於程式零點碰數時刀所在的位置,所以真實碰數會量到的 G54 (325, 250, −425) 不必改。
第一次播放前,代理先提交計畫:預期的刀尖偏移、零件在每個高度與方位的偏差,以及十四條通過標準;提交前,三個唯讀的審查者先審過草稿。接著用 1 mm 播三支程式,再用 0.25 mm 只放凸台程式做探針,最後用 0.25 mm 播整個零件,只看幾何:
- 誤差項關:切出名目工件,之後每一次比對都以它為基準;
- 再關一次並做幾何差異偵測(Diff):量雜訊底;
- 誤差項開、有標記:控制器不知道這些誤差。
另外在 1 mm 多播一趟清掉標記的,相當於做過運動學校正、知道這些誤差的控制器。
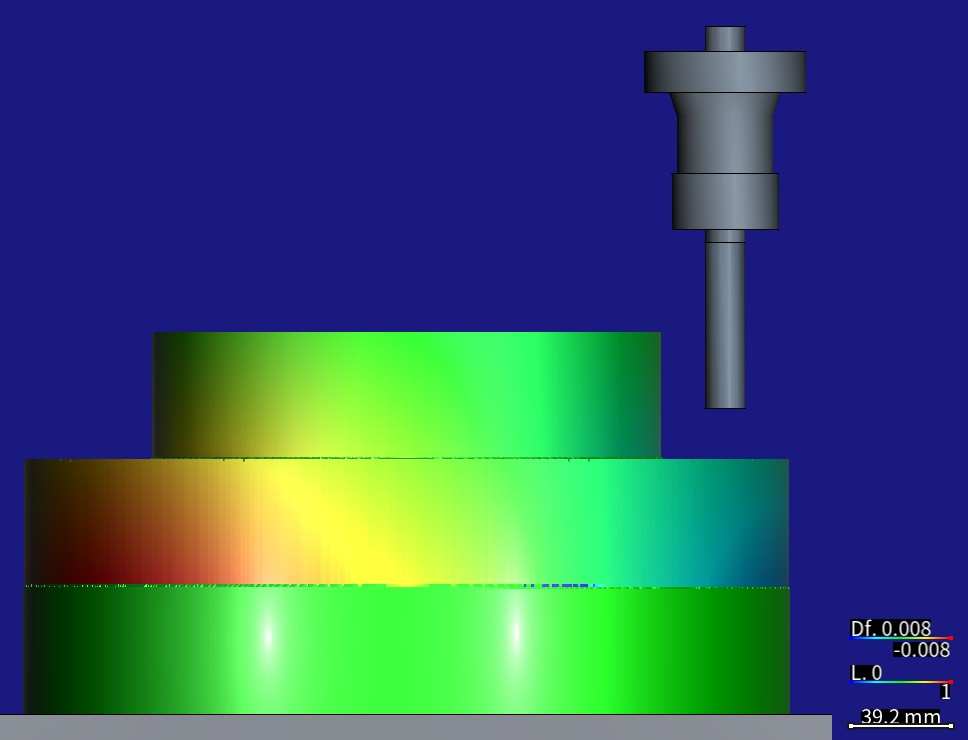
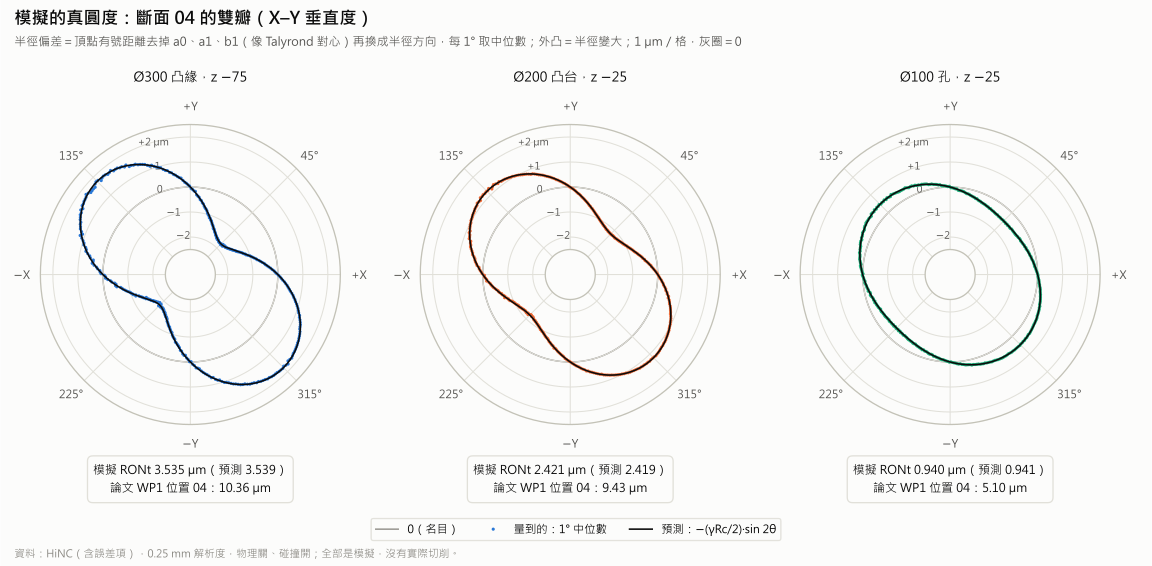
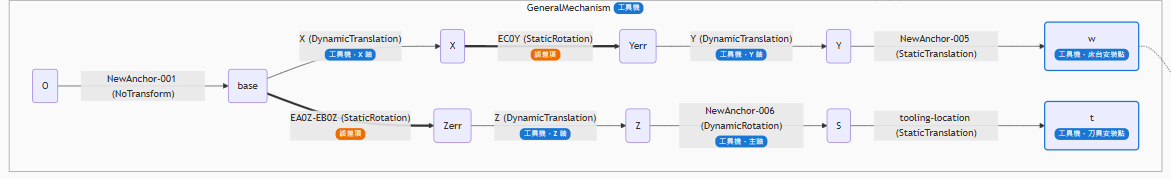
畫面由 HiNC 在代理建的模擬機台上繪出,兩條誤差項連接是代理加上的;零件尺寸、切削條件與誤差值取自 Holub 等人的 CC BY 4.0 論文。切好的工件是連同 Diff 放回畫布拍的,不是重播;第一張另播一段停刀程式,把刀帶進畫面而不切削。顏色是 HiNC 的幾何差異(色條上的 Df),比對對象是名目那一趟切出的工件;色階正負對稱:紅=過切、藍=殘料、綠=0。格距 0.25 mm。極座標圖由切出零件的網格畫成,並標上論文的值。
| 關鍵數字 | 意思 |
|---|---|
| 22.4 µm/m · 65 µrad | 兩條連接上的誤差:論文的球桿儀在 Ø300 圓上量到的補償前 X–Y 垂直度(Table 8),以及 Z 對 Y、Z 對 X 的垂直度——從 LaserTRACER 長條圖讀出 +33 與 −56 µrad(Fig. 6,讀圖誤差 ±1–2 µrad),合成一個 65 µrad 的旋轉:刀往下時往 30.5°(+X+Y)偏 |
| 1.24×10⁻¹³ mm | 5,411 個配對步量到的刀尖偏移,與第一次播放前寫下的公式 δ = A·(X, Y, Z),最多只差這麼多。機械座標與名目趟逐位相同 |
| 3.535 · 2.421 · 0.940 µm | Ø300、Ø200 與孔的模擬失圓(RONt),相隔 5 mm 的七個斷面平均;預測的 γ × 刀心半徑是 3.539 · 2.419 · 0.941 µm。每個直徑的七個斷面彼此差不到 0.0024 µm |
| 65 µrad · 3.25 µm | 三個圓柱共用的軸線的傾斜,由 21 個斷面圓心讀出(三個直徑各 65.10、64.94、65.02 µrad);50 mm 的牆對端面斜 3.25 µm。三個圓柱仍然同軸,傾斜也不改真圓度 |
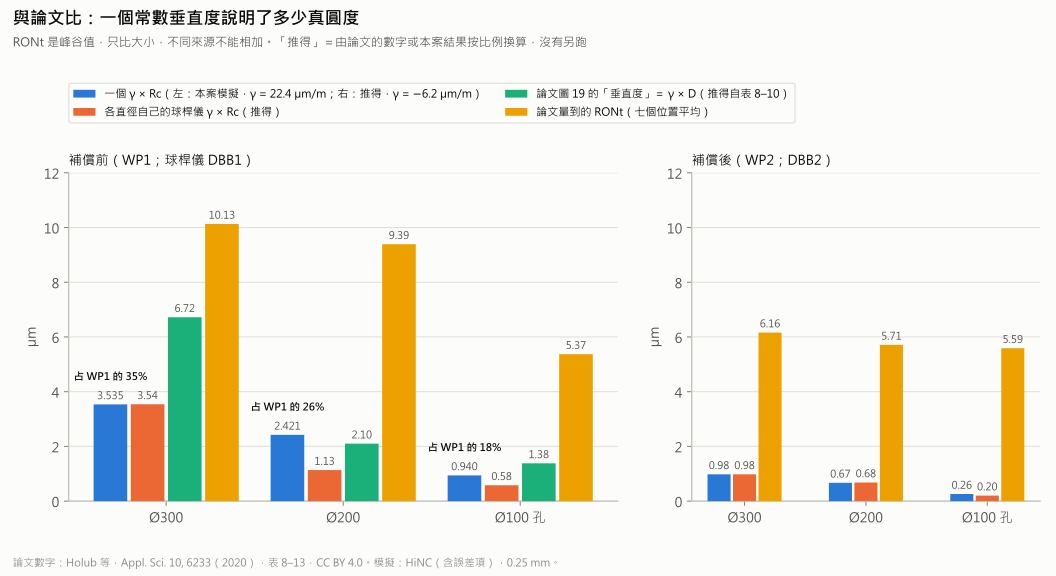
| 35% · 26% · 18% | 論文在補償前的試件上量到的真圓度(七個位置平均 10.13、9.39、5.37 µm),這一個常數垂直度說明了多少 |
| 0.98 · 0.67 · 0.26 µm | 補償後殘餘的垂直度(−6.2 µm/m)按比例換算會留下的失圓;補償後的試件卻仍量到 6.16、5.71、5.59 µm,所以補償後剩下的主要不是垂直度 |
| 24/24 | 斷面 04 的特徵盒子,全部落在播放前定好的容差內;中位數與預測差在 0.029 µm 以內 |
| 240.3 秒 | 十趟播放的伺服器時間。在共用的 32 執行緒伺服器上,0.25 mm 的整件每趟 40–55 秒,記憶體最多 6.51 GiB |
十一個難題中的四個
P0 不是碰數
真實機台在料上碰數,量到的 G54 會把誤差在碰數姿態造成的偏移吃進去。標記在時,P0 照控制器知道的機台量、不算標記的連接,讀回的正好是 (325, 250, −425);兩個樞軸放在碰數姿態時刀所在的位置,所以真實碰數找到的也是這個值。清掉標記、相當於控制器知道誤差時,P0 卻讀偏了:X 差 5.6 µm、Z 差 26.45 µm。P0 取的是機械零點時的程式零點,不在碰數姿態解運動鏈:250 mm × 22.4 µrad 是 X 那一份,406.9 mm × 65 µrad 是 Z 那一份。真實碰數找到的仍是 (325, 250, −425),所以那一趟照 HiNC 手冊的建議手動打入這個值,它的機械座標也與有標記那一趟逐位相同。
0.25 mm 的格子讀半個微米
孔的兩瓣只有 0.47 µm,是一格的 0.19%;每轉一步的播放又在每面牆上留下高 2.3–3.0 µm 的扇貝,比兩瓣還大。代理沒有把誤差放大,因為放大後,數字就不再是論文的值;它在計畫裡寫下 ×10 備案與數字化的觸發條件,並先用 0.25 mm 探凸台。名目與開兩趟在相同的機械座標上分步,扇貝在相減時抵銷;剩下的雜訊,用二階以內的諧波擬合讀出兩瓣。孔的殘差最多 0.122 µm,備案始終沒有觸發。
建立在假設上的傾斜
放在 Z 上游的誤差讓 Z 行程傾斜,也讓主軸頭與刀軸跟著傾斜。單是行程的傾斜,只會讓每道圓周按它的深度 × 65 µrad 整圈平移;牆會傾斜,是因為刀軸也斜了。論文沒有量主軸的傾斜,所以 50 mm 牆上 3.25 µm 的傾斜是模型推出的結果,不是那台機台的事實。21 個斷面圓心全在一條通過程式零點的線上,三個圓柱仍然同軸;Ø300 與 Ø200 圓心之間的 3.25 µm,就是這一條軸在 50 mm 高差上的偏移。若主軸不隨 Z 傾斜,牆會直立,Ø300 與 Ø200 會錯開 3.3 µm:在真的零件上量同軸度,就分得出是哪一種。
不是誤差的離群值
214 萬個頂點裡,98% 的距離落在 −7.30 到 +5.04 µm,極值卻到 −64.6 與 +1,000 µm。超過 0.02 mm 的 3,120 個頂點,逐一用暴力法核過:52 個是距離搜尋造成的假值——搜尋只看最近 12 個三角形的中心,漏掉旁邊沒切到的毛胚面的大三角形,真實距離是 0。另外 3,068 個是真的,在程式於牆根留下的三個 0.5 mm 小階上:只有兩格寬的小階,刀移動幾 µm,0.25 mm 的網格就翻面。它們都不在任何判定區裡;在 Diff 畫面上,就是台階邊上的細點。
其餘七個都在完整紀錄裡,包括計畫提交前三個審查者改正的地方、換刀時多出的一步讓兩趟改按程式行配對,以及只在門檻內 5% 通過的對照趟。
結果
十趟播放都跑到結束,沒有碰撞。整個零件 5,411 步;誤差項開時 5,412 步,多的一步在換刀。
控制器不知道誤差時,每一個配對步的刀尖都落在第一次播放前寫下的公式上,最多只差 1.24×10⁻¹³ mm。刀沿 X 走,就往 −Y 偏 22.4 µm/m;刀往下,就往 +X 偏 56 µm/m、往 +Y 偏 33 µm/m。每一步的機械座標,都與名目趟逐位相同。
在零件上,X–Y 垂直度把每個圓切成長軸在 135°/315° 的橢圓。失圓量是 γ 乘以刀心路徑的半徑,因為橢圓是刀心的路徑,牆是它的包絡:Ø300、Ø200 與孔分別是 3.535、2.421、0.940 µm,預測 3.539、2.419、0.941 µm,七個高度都一樣。Z 的垂直度讓每個斷面仍是正圓,只讓圓心隨深度移動:21 個斷面圓心全在一條通過程式零點、傾斜 65 µrad 的線上,斷面越深、圓心越往 30.5° 偏。三個圓柱仍然同軸,每面牆對端面在 50 mm 上斜 3.25 µm。以每 1° 的中位數看,牆上偏差最深的地方在凸緣帶底部 222.5° 處,−8.18 µm(預測是 218.5° 處 −8.11 µm;那裡的曲線很平)。播放前定好的 24 個特徵盒子,平均都落在預測上,最多差 0.132 µm。
與論文比:補償前,論文的試件失圓 10.13、9.39、5.37 µm,這一個常數的 X–Y 垂直度說明了其中的 35%、26%、18%。論文畫的 γ × D,大約是一個垂直度實際造成的失圓的兩倍。補償後殘餘的垂直度換算只會留下 0.98、0.67、0.26 µm,論文卻仍量到 6.16、5.71、5.59 µm:補償後剩下的主要不是垂直度。論文點名的是切削力造成的撓曲,以及孔用的另一種加工技術;兩者都不在幾何模型裡,熱變形也不在。
清掉標記、相當於運動學校正過而知道誤差的控制器時,1 mm 那一趟的機台移動與有標記那一趟完全相同。在一般三軸程式裡,控制器只用程式與各項偏移(工件座標、刀長)算機械座標,所以不論標不標記,誤差都切進零件。在真實機台上讓第二個試件變圓的,是控制器的補償表;HiNC 不模擬它。
這裡只放了三個常數垂直度(做成兩條誤差項連接):沒有定位、直線度或比例誤差,也沒有熱變形。Z 的數值是從長條圖讀的,讀圖誤差 ±1–2 µrad;球桿儀的垂直度沒寫正負號——正負號決定橢圓與傾斜的方向,不影響大小。牆的傾斜建立在主軸隨 Z 傾斜的假設上。精修程式是代理寫的,播放只看幾何,沒有算切削力與撓曲。一切都是模擬,沒有切過任何零件。
帶來了什麼
- 對加工工程師:同一台三軸機的三個垂直度,在圓周銑的零件上作用完全不同。加工平面兩軸的垂直度把每個圓切成橢圓,失圓量是 γ × 刀心半徑——這台機的 22.4 µm/m 在 Ø300 上是 3.5 µm。Z 的兩個垂直度是 LaserTRACER 量到的常數項裡最大的兩項,卻不改真圓度,而是讓圓柱共用的軸線傾斜:50 mm 的牆對端面斜 3.25 µm。要讓這種零件更圓,該補償的是加工平面的垂直度;只量真圓度的人看不到 Z 的垂直度,量軸線對端面的垂直度或位置度才看得到。在 HiNC 裡,可以把一台機台量到的常數誤差放進模型,上機之前就看到它在自己零件上的形狀與大小。
- 對老師或學生:垂直度怎麼經過機台的運動鏈變成刀尖偏移 δ = A·(X, Y, Z);為什麼失圓量由刀心路徑的半徑決定,這也是論文的 γ × D 大約是失圓量兩倍的原因;為什麼對心的 Talyrond 看不到傾斜的軸線;以及真實碰數與 HiNC 的 P0 差在哪裡。
- 對考慮讓代理搭配 HiNC 的人:只靠論文印出的數字建出基底專案、另存一份誤差項專案、十趟播放合計 240.3 秒的伺服器時間,每趟最多 6.51 GiB。預測在第一次播放前就寫好:刀尖對到 1.24×10⁻¹³ mm、雙瓣項差 0.0022 µm、軸線傾斜差 0.16%。紀錄也寫下量法自己的限制:距離搜尋的假值、網格翻面的小階、讀偏的頂點線,以及只在門檻內 5% 的對照趟。
同一篇論文的三個垂直度,放在另一個零件——RPTU 基準件裡照 ISO 10791-7 做的試件——上:RPTU 件 8,三個垂直度 24–56 µrad。