立方加工試驗放進球桿量到的八個旋轉軸誤差:二區、三區比中央區高 0.43 與 0.23 µm,刀長差 10 µm 移動 1.34 µm,校正過的控制器仍留 0.05 µm(5 軸)
- 原始來源
- Z. Li, H. Ogata, R. Sato, K. Shirase, S. Sakamoto, Influence of Tool Length and Profile Errors on the Inaccuracy of Cubic-Machining Test Results, Journal of Manufacturing and Materials Processing 5(2), 51 (2021),MDPI — DOI 10.3390/jmmp5020051。 論文沒有公開資料集、NC 程式或模型("The data presented in this study are not available.")。這個案例用它印出的數字:第 2 節與表 1 的機台型式、試件與切削條件,表 5 的八個誤差,式 (2) 的刀長公式,以及圖 7、圖 11、表 3、表 6 實測與模擬的區高。
- 搜尋關鍵字
jmmp5020051、Influence of Tool Length and Profile Errors on the Inaccuracy of Cubic-Machining Test Results- 授權
- 論文採 創用 CC 姓名標示 4.0 國際(CC BY 4.0), 第 1 頁寫明:"Copyright: © 2021 by the authors. Licensee MDPI, Basel, Switzerland. This article is an open access article distributed under the terms and conditions of the Creative Commons Attribution (CC BY) license (http://creativecommons.org/licenses/by/4.0/)." 論文不附任何保證。這個案例只用論文的數字;這一頁沒有重製論文的任何圖:每一張畫面都是 HiNC 的擷取,或用 HiNC 的結果與論文印出的數字畫的圖表。
- 標註
-
照案例的來源紀錄:
Measured data, errors and test conditions: Z. Li, H. Ogata, R. Sato, K. Shirase, S. Sakamoto,
"Influence of Tool Length and Profile Errors on the Inaccuracy of Cubic-Machining Test Results",
J. Manuf. Mater. Process. 5(2), 51 (2021), https://doi.org/10.3390/jmmp5020051. © 2021 by the authors,
licensee MDPI, Basel, Switzerland. Licensed CC BY 4.0 (https://creativecommons.org/licenses/by/4.0/),
provided as-is without warranties. Changes: the part model, the NC program, the machine and the HiNC
project are ours, built from the article's description (see "What we changed").
改了什麼,簡單說:機台是通用的 B/C 雙轉台機,不是論文那一台;零件是 48 × 48 × 30 mm 的塊,放在 70 mm 的墊塊上;NC 程式照論文的描述寫,區的順序與區間的移動是選的,零切深那一刀沒放;刀具沒寫的長度、懸伸與刀把是選的。
超級高科技的代理把表 5 的八個值做成仿真機台上的兩條誤差項連接,並選了它們繞轉的點、正負號的讀法與對刀值。作者與 MDPI 沒有為超級高科技、HiNC 或這個案例背書。 - 關於這個案例
- Li 與同事在一台 B 傾斜台上疊 C 轉台的五軸加工中心(DMG Mori NMV 1500 DCG)上做立方加工試驗。48 × 48 mm
的一個平面分成 3 × 3 區:中央區(I)刀軸垂直,四個二區朝中心傾 30°,四個三區傾 30° 再轉 45°,都用 R3 球刀在 TCP
下切;試驗讀的是中央 40 × 40 mm 內各區比中央區高多少。球桿鑑別出兩個旋轉軸的八個位置與方向誤差(表 5),作者由它們模擬出
−1.4…+0.9 µm(圖 11a);實測卻是 +4.4…+6.1 µm(圖 7a),作者歸因於球刀刃形在 0° 與 30° 處差約 4 µm(圖 13)。他們也讓控制器的刀長多記、少記
10 µm:TCP 下,傾斜 30° 的區相對中央區會動 (1 − cos 30°)·eL(式 (2))。論文只有數字,所以代理自己建了基底專案:通用的 B/C
雙轉台機;一塊 AA7075,切完的面正好在 B、C 軸線交點的高度、中心在 C 軸上;九區寫成一支 2,940 行的 Fanuc
G43.4程式;論文的 DLC2MBR0300 球刀,裝在選的熱縮刀把上。以 1 mm 播一次驗收。
故事
立方加工試驗用一個簡單的零件,讓五軸機旋轉軸的誤差現形:每一個傾斜區,都是同一顆球在另一個姿態下切的,軸只要有誤差,就會讓它比直立切的中央區高或低。球桿量到的八個誤差,在控制器不知道時,讓各區升降多少?刀長差 10 µm 又加上多少?知道這些誤差的控制器,也就是運動學校正過的控制器,能不能切回名目?
一個 AI 代理把這八個誤差放進機台,做成兩條誤差項:每一條都是一條自己的連接,緊接在一根軸的連接之前,並標記為誤差項。B 軸線的三個偏移與三個角度合成一個 General Transform(旋轉與平移放在同一條連接),放在 B 之前(BY-Table5);C 軸對 B 的角度與偏移是另一個,放在 C 之前(CB-Table5)。兩者都繞名目 B、C 軸線的交點轉,也就是程式零點;論文沒給參考點,這是代理選的。HiNC 的控制器計算機械座標時,當作標記的連接不存在;專案的「啟用誤差項」開關開著時,仿真的機台帶著它們運動、切削,就像一台控制器不知道自身誤差的真實機台。在 B=C=0 對刀,會量到被誤差移到 (11.700, −10.996, −0.647) µm 的程式零點。HiNC 的 P0 照設計的機台量,所以帶誤差的趟照 HiNC 手冊重現現場切削的建議,手動打入這個偏移。刀長誤差不是機台的誤差,而是控制器記的長度,所以用 ∓0.010 mm 的軸向磨耗打進去,誤差項關著。
第一次播放前,代理先提交計畫:每一步預期的刀尖偏移、每一區的面高變化,以及十二條通過標準。先用 1 mm 播四趟驗證建置;再以 0.25 mm 播整個零件六趟,只看幾何:
- 誤差項關:名目工件,之後每一次比對的基準;
- 再關一次,並以 HiNC 的幾何差異比對(Diff)對名目工件:雜訊底;
- 誤差項開、有標記:控制器不知道這些誤差;
- 誤差項開、清掉標記:控制器知道這些誤差,就像運動學校正過的控制器;
- 誤差項關,控制器記的刀長多 10 µm,以及再一次少 10 µm。
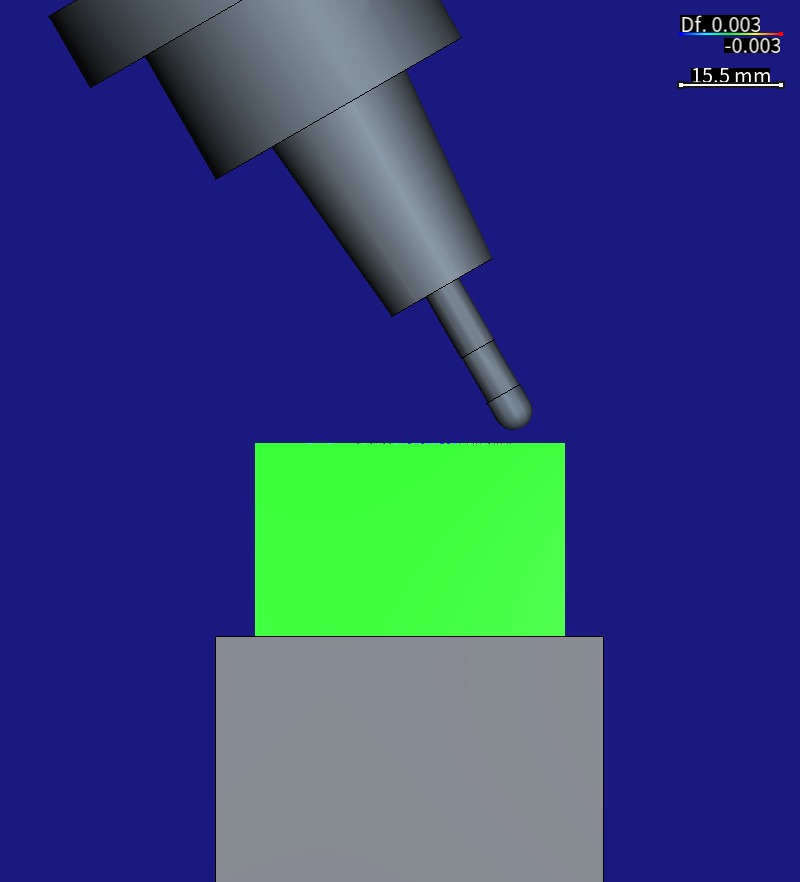
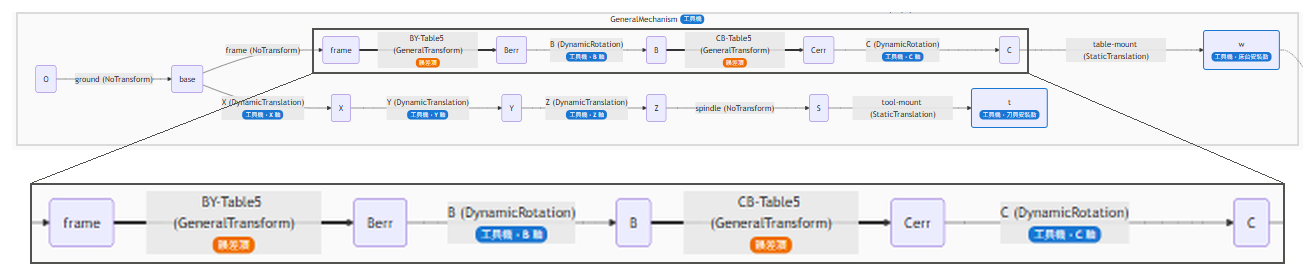
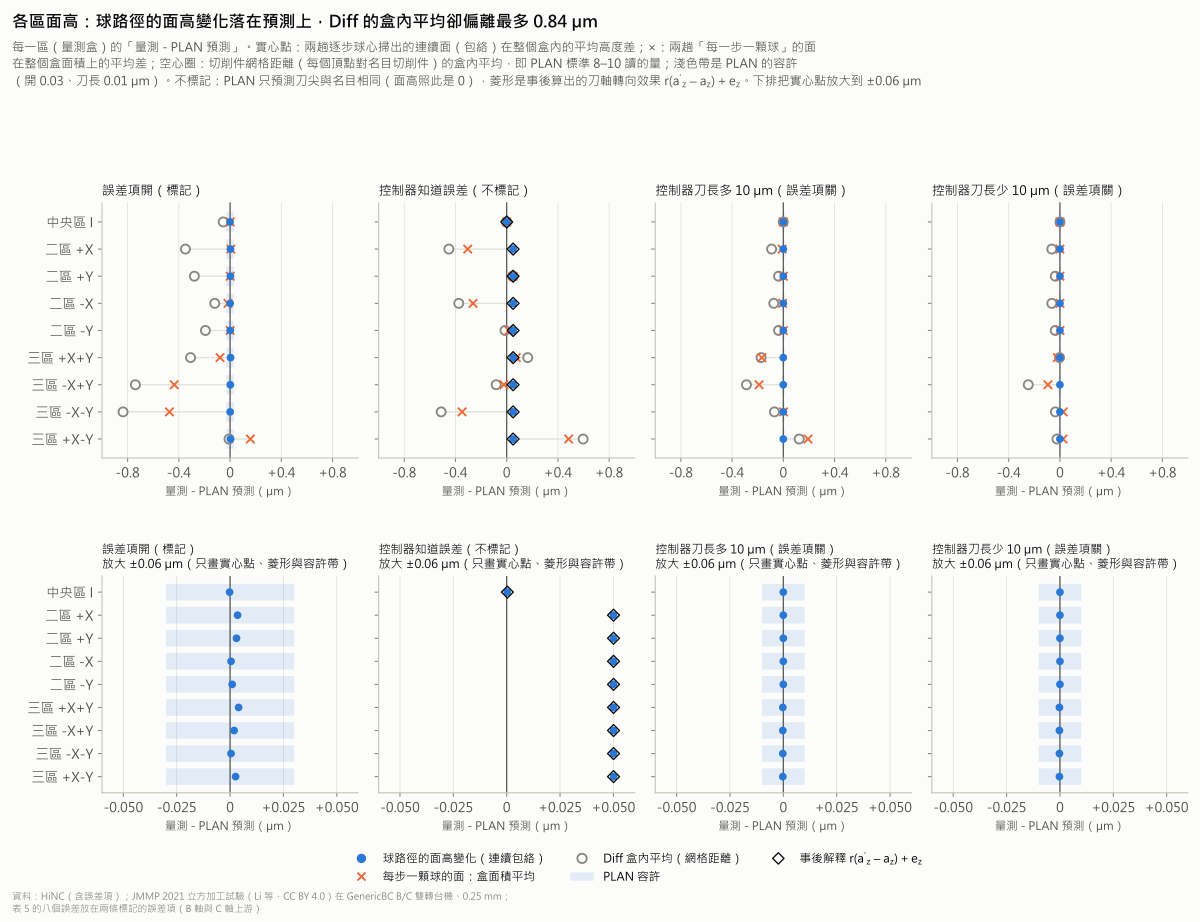
畫面由 HiNC 在通用機台上繪出,機台上帶著代理加進去的兩條誤差項連接;零件與程式是代理照論文的描述做的。顏色是 HiNC 的幾何差異(色條上的 Df),對名目趟切出的零件,色階對稱 ±0.003 mm(刀長那張 ±0.012 mm):紅=過切、藍=殘料、綠=0。切出的零件連同 Diff 放回畫布,不是重播;第一張畫面用停刀程式把刀帶進畫面。格距 0.25 mm。圖表畫的是 HiNC 的逐步結果、它匯出的切削網格,以及論文印出的數字。
| 關鍵數字 | 是什麼 |
|---|---|
| 7.4×10⁻¹² mm | 誤差項開那一趟 74,661 個 TCP 步裡,量到的刀尖偏移與第一次播放前寫下的預測 d = W⁻¹W₀(P + g) − P 之間最大的差。切削面上,刀尖往旁邊最多偏 35.0 µm,上下最多 1.52 µm |
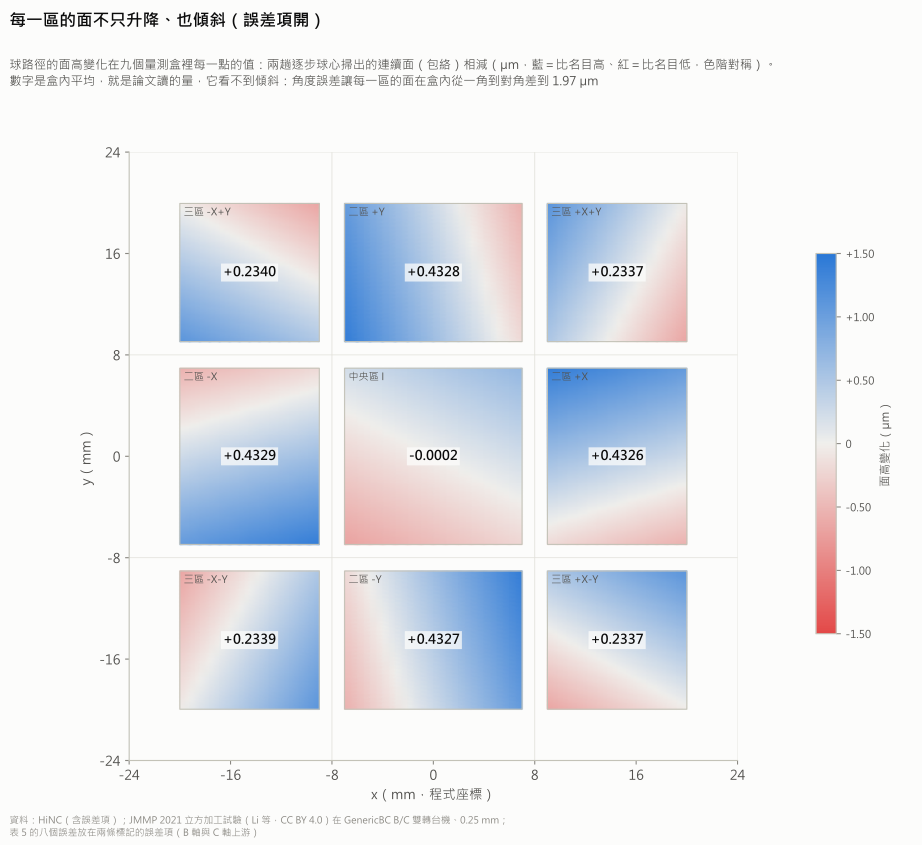
| +0.433 · +0.234 µm | 二區、三區相對中央區,以球路徑掃出的面量;同型四區之間相差不到 0.0003 µm,與預測相差不到 0.004 µm。δx_BY(B 軸沿 X 偏 2 µm)一個就給 +1.000 µm;β_BY 拿掉 0.464/0.657 µm,δz_BY 再拿掉 0.087 µm;在這裡的擺法下,其餘五個誤差各只動一區 0.001 µm 以下 |
| 1.97 µm | 一區的面從盒的一角到對角傾斜的量,主要來自 γ_BY 與 α_CB,而它們只動區平均 0.0007 µm 以下:讀區平均的試驗看不到 |
| 1.340 µm | 控制器的刀長多 10 µm(變低)或少 10 µm(變高)時,傾斜區相對中央區的移動:(1 − cos 30°)·eL,相差不到 0.00024 µm。論文表 6 是 1.3–1.4 µm |
| 5.85 nm · 0.050 µm | 清掉標記、相當於校正過的控制器時:刀尖離程式的定值偏移,是打入的對刀值帶進來的二階項;以及傾斜區的面仍然偏高,因為在 G43.4 下,刀軸方向仍帶著誤差的轉動 |
| 4.63 µm | 相隔 1/3 mm 的兩步之間的稜:仿真每一主軸轉放一顆球,步與步之間不掃掠。HiNC 的 Diff 盒內平均讀到這些稜,離面高最多 0.84 µm |
| 12 條中的 6 條 | 計畫照寫失敗的標準,原因都量到了:一行 48 或 49 步、TCP 段外的 143 步、稜,以及不標記那一趟的 5.85 nm。沒有一條是誤差項或預測算錯 |
| 90 s · 1.506 GiB | 在共用的 32 執行緒伺服器上,整個零件一趟的伺服器時間與最重的記憶體峰值;一共十趟,1 mm 四趟、0.25 mm 六趟 |
九個難題中的四個
工件放在哪裡、誤差繞哪一點轉
論文那台機台的 B、C 軸線、工作台與工件在哪裡,寫在作者另一篇非開放取用的文章裡;表 5 也沒說角度繞哪一點轉。角度誤差移動零件的量,是角度乘上到樞軸的槓桿,所以擺法一換,區高的大小與圖樣都會變。代理在計畫裡寫下一個說得清楚的擺法:工件中心在 C 軸上、面在 B、C 軸線交點的高度,兩條誤差都繞這一點轉。代價也寫明:這樣擺,八個誤差裡有五個只讓零件水平移動,或沒有槓桿,對區平均各 0.001 µm 以下,結果是對稱的。它重現不了論文模擬的不對稱,與論文只能定性地比。
General Transform 先轉再平移
這一批的工具一開始以為 General Transform 先平移再轉,第一版的對刀偏移就照這個順序算成 (11.704, −10.996, −0.648) µm。計畫要求在任何播放之前做的核對抓到了它:清掉標記時,HiNC 的 P0 讀回 (11.69999934, −10.99644, −0.64732) µm,正是先轉再平移的值;先平移再轉,x 會差 0.004 µm。打入的偏移差 4 nm,只會讓預測偏一點,但順序弄錯,每一個用到 General Transform 的預測都會錯。第一次播放前,預測改成先轉,打入的偏移改成它算出的值(與 P0 相差不到 2.9×10⁻¹⁵ mm),預測重算,隨計畫一起提交。
Diff 的盒內平均讀到稜,不是面
這一案的運動解析度每一主軸轉放一步,6000 rpm 下每 10 ms 一步,HiNC 在步與步之間不掃掠球:相隔 1/3 mm 的步留下 4.63 µm 的稜。兩趟的球落在一行上不同的位置時,Diff 在頂點與頂點之間擺盪到約 ±5 µm,是要判的 0.23–0.43 µm 的十到二十倍,而計畫用 Diff 的盒內平均判區高。結果盒內平均離預測最多 0.84 µm。計畫寫標準之前,沒有先估稜高 f²/8R。分析改從逐步序列算出球路徑掃出的面:與預測相差不到 0.0040 µm。每一行兩趟步數都相同的地方,每步一顆球的平均與它相差不到 0.0027 µm。
校正過的控制器沒有切回名目
計畫預測清掉標記後,刀尖會與名目相同。刀尖確實回到程式上,只剩一個 5.85 nm 的定值:打入的對刀值是在 B=C=0
量到的,控制器把它加在台面座標裡,沒有把兩條誤差在那個姿態的旋轉轉回去,是與 |g| × 0.021154°=5.93 nm 同量級的二階項。而傾斜區的面仍高
+0.0500 µm。G43.4 下,B、C 是程式直接下的數字,所以校正過的控制器把刀尖放回程式點,刀軸在零件上的方向卻仍帶著誤差的轉動,球的最低點升高
r(a′z − az)=0.0497 µm,每一個傾斜區都一樣。量到 +0.049985…+0.050065 µm,模型是 0.050051 µm。
完整紀錄裡還有另外五個:表 5 的正負號往哪個方向放,照論文式 (4) 的字面讀,每一區的高度都會反號;一行 48 步或 49 步,因為一行 16 mm 在 2000 mm/min 剛好 48 個主軸週期,所以各趟照步在行內的位置配對;TCP 段外的 143 步,每一段有自己的規則;計畫的盒內預測跟著同一顆球,量的卻是同一個位置;以及塊邊的網格距離讀到 8.6 µm,是兩份網格表示那條 90° 邊的方式不同。
結果
十趟都播到最後,沒有碰撞。誤差項開那一趟執行了全部 2,940 行程式,其他每一趟以同樣的順序執行同樣的行;唯一的警告是 Diff 提醒它的比對目標(匯出的切削件)是開放網格。第一次播放前寫下的十二條標準,照寫通過五條:建置、對刀核對、乾淨的播放、對照趟的雜訊底與刀把;成本也記下了。照寫失敗六條,原因都在事後量到:步數、TCP 段外的 143 步、三條區高標準裡的稜,以及不標記那一趟的 5.85 nm。
誤差項開、控制器不知道時,74,661 個 TCP 步的刀尖都落在預測的位置,最大差 7.4×10⁻¹² mm;機台的 X、Y、Z 與名目那一趟差打入的對刀值經名目 B、C 轉過的值,相差不到 6.4×10⁻¹² mm。切削面上,刀尖往旁邊最多偏 35.0 µm,讓每一區的球在自己的平面內滑動;上下最多 1.52 µm。球路徑掃出的面,四個二區高 +0.4326…+0.4329 µm、四個三區高 +0.2337…+0.2340 µm,中央區 −0.0002 µm:相對中央區是 +0.433 與 +0.234 µm,與預測相差不到 0.004 µm。其中 δx_BY 給 +1.000 µm,就是 2.0 µm × sin 30°;β_BY 拿掉它的角度乘上該區到樞軸的距離,0.464 與 0.657 µm;δz_BY 拿掉 0.087 µm,就是 −0.647 µm × (1 − cos 30°)。每一面也傾斜:盒中心到遠角,中央區 ±0.68 µm、二區 ±0.98–0.99、三區 ±0.89 µm,主要來自 γ_BY 與 α_CB,而它們不動區平均。
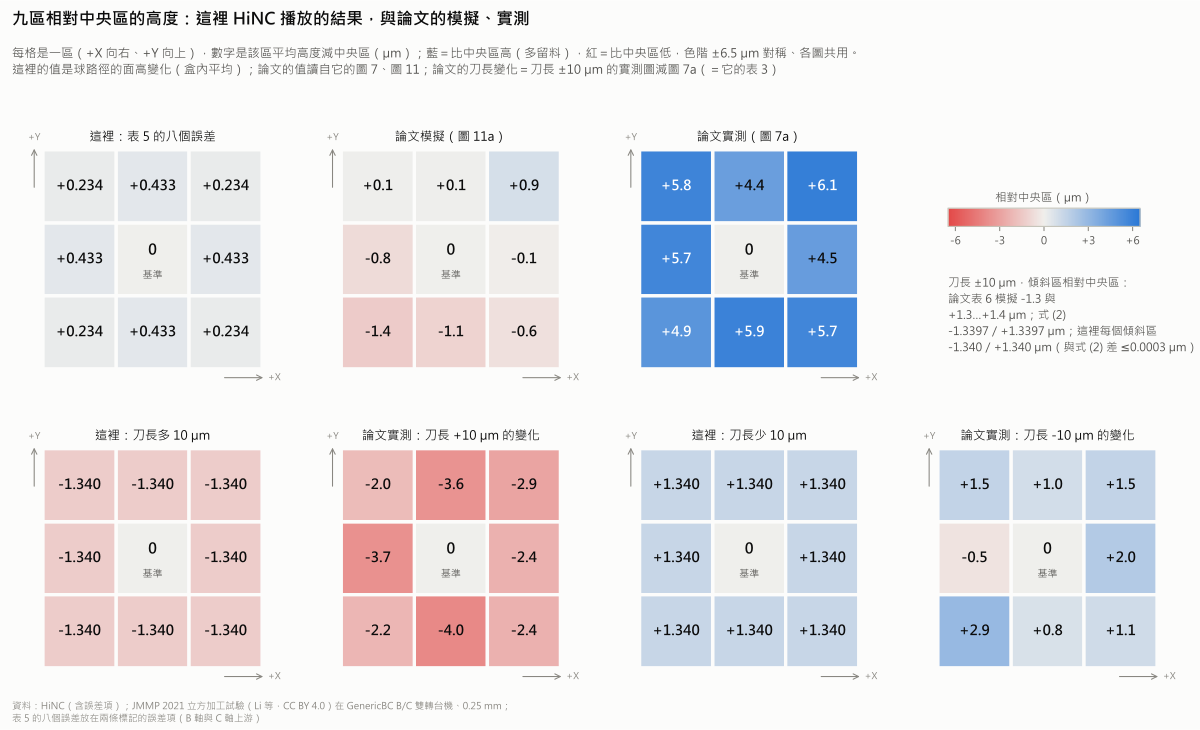
控制器記的刀長多 10 µm 時,TCP 每一步都把主軸多抬 10 µm,實際刀尖沿刀軸停在差 10 µm 的地方:中央區高 +10.0000 µm,傾斜 30° 的區只高 +8.6600…+8.6603 µm,所以傾斜區比中央區低 1.3397…1.3400 µm。少 10 µm 時正負全部反過來。這就是論文的式 (2),(1 − cos 30°)·eL=1.3397 µm,相差不到 0.00024 µm,是這組機台誤差在這裡造成的區高的三倍以上。
清掉標記、開關仍開著、打入同一個對刀值時,控制器知道這些誤差:機台的直線軸站到別的位置,與名目那一趟最多差 (15.6, 25.2, 6.5) µm,刀尖回到程式上,只剩一個
5.85 nm 的定值。傾斜區的面仍高 +0.0500 µm,因為在 G43.4 下,刀軸方向仍帶著誤差的轉動。Diff 上,每一行兩趟步數都相同的中央區與二區
+Y 全綠;其他地方剩下的,是兩趟步數不同的那些行的稜。
與論文比:這裡 +0.234…+0.433 µm,同型四區一樣;論文的模擬 −1.4…+0.9 µm,各區不同。差在工件相對 B、C 軸放在哪裡、誤差繞哪一點轉,論文都沒給,所以兩者只能定性地比。照論文式 (4) 的字面,把表 5 的每個值反過來放,各區會比中央區低 0.45 與 0.26 µm;兩種讀法都對不上論文的圖樣。論文實測的 +4.4…+6.1 µm,比它自己的模擬多出 +4.3…+7.0 µm,作者歸因於球刀的刃形;模型裡的球是完美的。刀長方面,論文的模擬是 1.3–1.4 µm,實測是 −4.0…−2.0 與 −0.5…+2.9 µm,作者說還有其他因素。
這項研究只把常數誤差放進機台:論文那台機台隨位置變的誤差、反向間隙、伺服與熱都不在這裡。工件的位置、樞軸與正負號的讀法是選的,在這個擺法下有五個誤差沒有槓桿。球是完美的,物理關,沒有切削力、撓曲與熱,論文那一刀零切深也沒有放。面高變化是從 HiNC 的逐步結果算出來的;HiNC 自己的 Diff 讀到的是步與步之間的稜。一切都是仿真,沒有實際切削。
帶來了什麼
- 給加工工程師:在 B/C 雙轉台的五軸機上,球桿量到的八個旋轉軸誤差,只讓立方加工試驗的二區、三區比中央區高 0.43 與
0.23 µm,前提是工件中心在 C 軸上、面在兩軸線交點的高度;其中 δx_BY(B 軸沿 X 偏 2 µm)一個就給 1.0 µm,工件放在別處,這裡沒有槓桿的五個誤差就會出現。區平均看不到面的傾斜,一盒內可到
1.97 µm。控制器的刀長差 10 µm,傾斜 30° 的區就正好移動 1.34 µm,是這些區高的三倍以上。校正過的控制器在
G43.4下放回刀尖,放不回刀軸方向,這裡讓傾斜區還高 0.05 µm。論文量到的 4.4–6.1 µm,大部分不是機台的幾何誤差:模擬只說明了約 1 µm,作者把其餘歸給刃形。在 HiNC 裡,可以把一台機台的球桿量測結果放進它的模型,在切削之前就看到它在自己零件上的形狀與大小,控制器知道與不知道這些誤差的兩種情形都看得到。 - 給老師與學生:誤差怎麼經過運動鏈變成刀尖偏移 d = W⁻¹W₀(P + g) − P;對刀為什麼只在 B=C=0 抵銷誤差;角度誤差的效果為什麼看它的樞軸,β_BY 在二區是 14 mm × 0.0019°=0.46 µm;球刀切出的面高,怎麼同時含刀尖的偏移與刀軸的轉動,d_z + r(a′z − az);以及為什麼每一主軸轉一步的仿真會留下 f²/8R 的稜,1/3 mm 時 4.63 µm,而頂點的平均讀到的是它。
- 給考慮用代理搭配 HiNC 的人:從論文的數字新建基底,另存出誤差項專案,再加十趟播放,每趟約 90 s、最多 1.506 GiB。預測在第一次播放前寫好:每一個 TCP 步的刀尖對到 7.4×10⁻¹² mm,球路徑的面高對到 0.004 µm,刀長效應對到 0.00024 µm。計畫沒中的地方,紀錄都照量到的寫:十二條標準有六條照寫失敗,出在 HiNC 怎麼做步、式子只寫了 TCP 段,以及對不標記那一趟的預測沒中;這個案例也說明不了論文量到的 4.4–6.1 µm。
基底專案怎麼照論文建出來、每個值是讀到、推出還是選的,都寫在那份紀錄裡;那是這個案例的第一個公開頁。