NASA HECC 離心葉輪(5 軸)
- 原始來源
-
G. Medic, O. P. Sharma, J. Joo, L. W. Hardin, D. C. McCormick, W. T. Cousins, E. A. Lurie, A. Shabbir,
B. M. Holley, P. R. Van Slooten(United Technologies Research Center),High Efficiency Centrifugal Compressor for Rotorcraft Applications,NASA/CR-2014-218114/REV1,NASA Glenn Research Center,2017 — 報告ntrs.nasa.gov/citations/20180001471;座標資料在補充資料ntrs.nasa.gov/citations/20180001472(4.93 GB 的 zip;本案只用其中
AppendixE.4_HotCoordinates/資料夾的 25 個檔:葉輪的表 C.1–C.24 與出口管制說明檔) - 搜尋關鍵字
High Efficiency Centrifugal Compressor for Rotorcraft Applications、NASA/CR-2014-218114、NTRS 20180001472、HECC impeller hot coordinates- 授權
- NASA 技術報告伺服器(NTRS)的著作權判定為 Public Use Permitted(允許公開使用)。紀錄未附授權條款、未列權利人,並標明不是美國政府著作,所以這些資料不屬於公有領域;適用 NASA 的科技資訊使用條款,資料依現狀提供,不附任何擔保。本站的備份依據的是把這項判定解讀為涵蓋這些座標,權利人要求時即撤下。資料夾內的說明寫明不受 EAR 與 ITAR 管制。
- 標註
-
Impeller geometry from NASA/CR-2014-218114/REV1, "High Efficiency Centrifugal Compressor for Rotorcraft
Applications", G. Medic et al., United Technologies Research Center, for NASA Glenn Research Center;
supplement https://ntrs.nasa.gov/citations/20180001472 (Appendix E.4 hot coordinates; NTRS copyright
determination: Public Use Permitted). Tech Coordinate lofted the surfaces and made the blank, tool path,
tool, holder and machine set-up; NASA does not endorse Tech Coordinate, HiNC or this case.
葉片與流道曲面由超級高科技依附錄 E.4 座標放樣,毛胚、刀具路徑、刀具、刀把與機台設定由超級高科技製作,詳見 zip 內的SOURCE.md。NASA 未為超級高科技、HiNC 或本案例背書。 - 關於這個案例
- 為旋翼機設計的離心壓縮機葉輪,葉尖直徑 431.8 mm,15 片主葉片加 15 片分流葉片。資料夾給的是一條輪轂線與一條罩殼(機殼)線(兩者都是
x r兩欄),以及兩種葉片各十一個截面(X, R*THETA, R三欄),沒有寫單位,而且是運轉時(熱態)的形狀,製造用的形狀沒有提供。報告沒有實體模型、毛胚、程式,也沒有機台。
故事
一個 AI 代理以這些座標檔為起點,使用一台以網頁服務執行的 HiNC,只能透過它的 Web API 與公開文件來操作。缺的是:單位、實體模型、毛胚、夾具、機台、刀具、刀把與任何刀具路徑,而且 HiNC 沒有 CAM。所以代理自己當 CAM 程式設計者:它的 Python 腳本放樣出零件,做出車削好的毛胚與一台通用五軸機台,並寫出五軸刀位。HiNC 用裝在熱縮刀把上的錐度球刀播放這些刀位、檢查它們、計算切削負載、把結果與設計比對,再後處理成 Fanuc G43.4 NC,由代理重播。代理先用一個小的圓錐台測試、再用葉片之間 15 條流道中的一條證明這整條流程,才把整件分成三個可續跑的階段來跑;審查代理(後幾輪各配一個專門反駁它的代理)檢查了它的刀具路徑與書面說明。
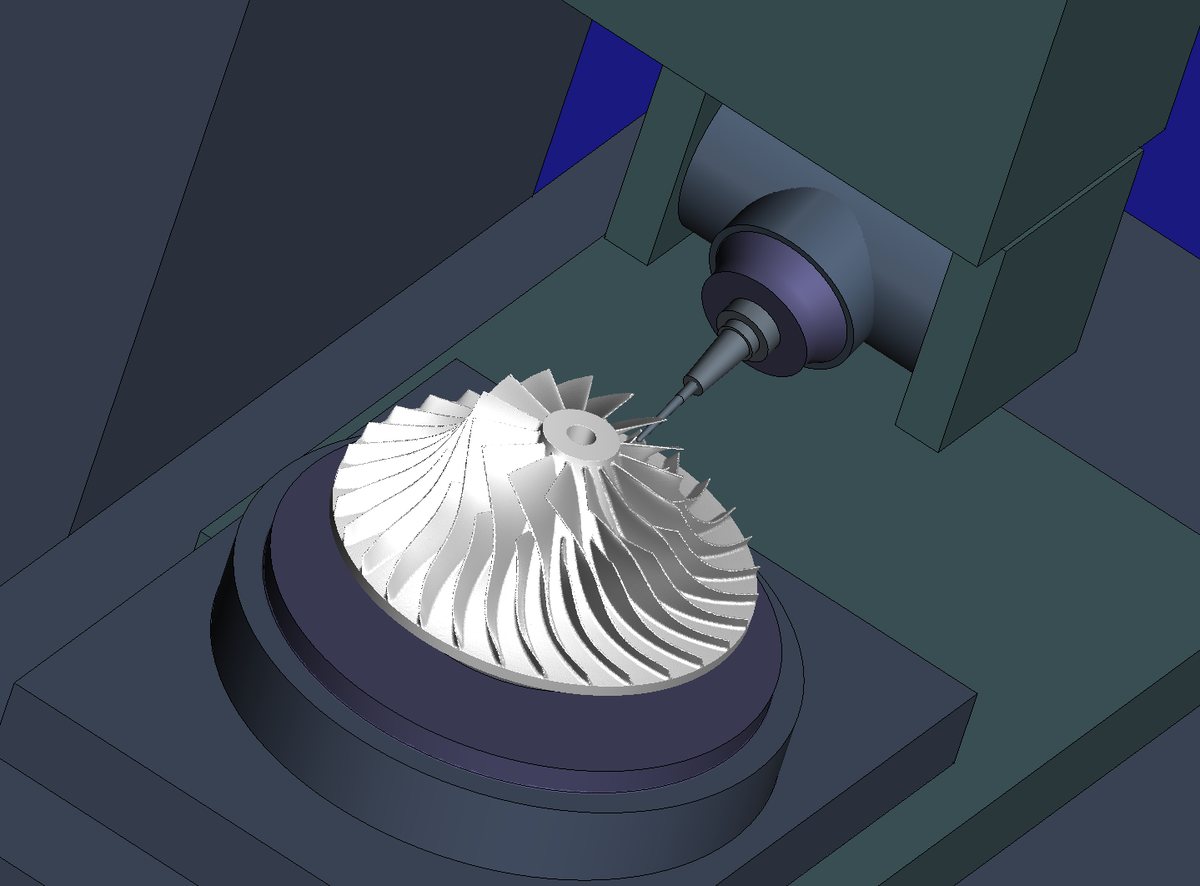
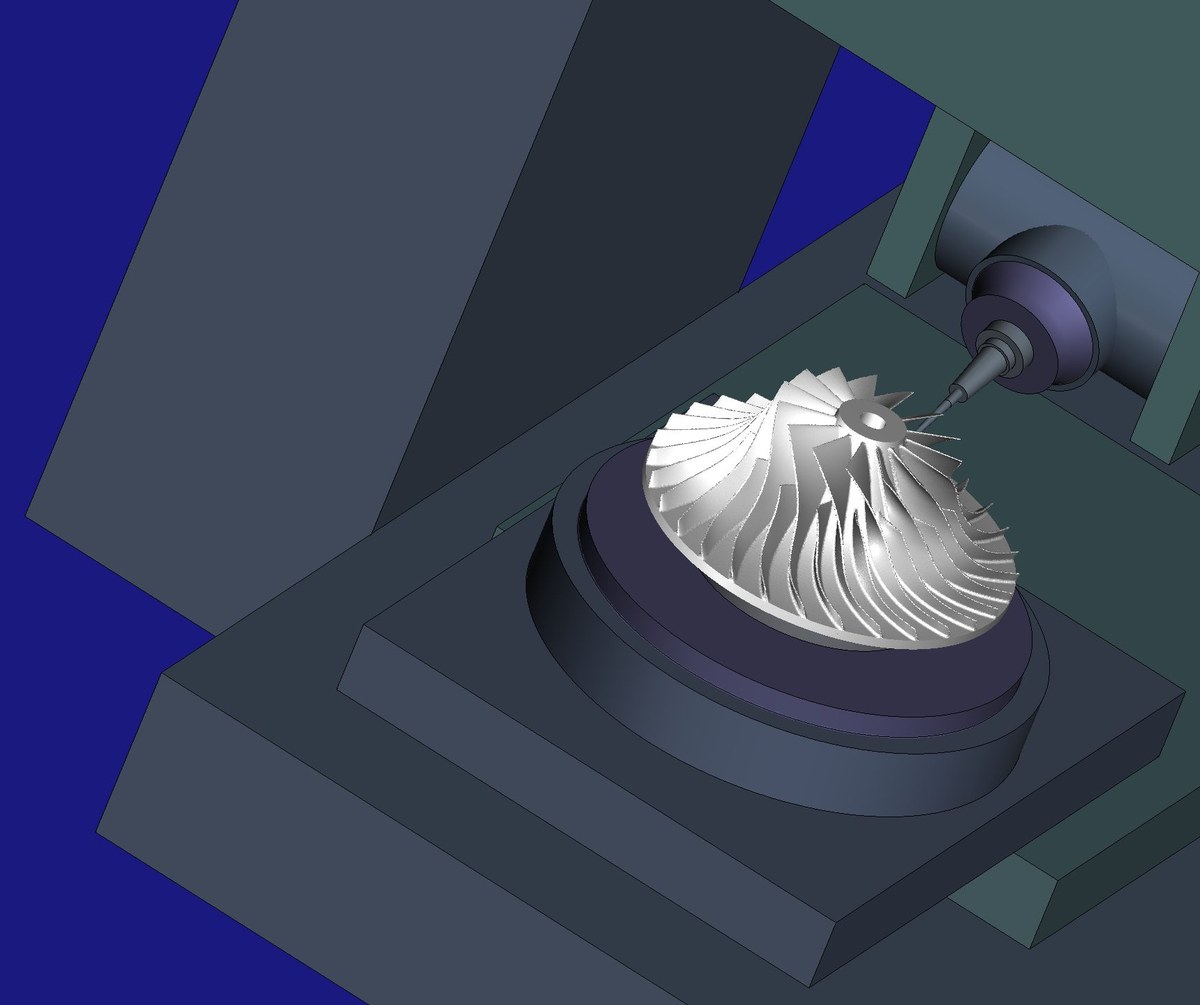
圖由 HiNC 繪出,模型是代理依 NASA/CR-2014-218114/REV1(G. Medic 等,United Technologies Research Center,為 NASA Glenn Research Center 所作)的葉片座標放樣而成。座標圖照公開的座標畫出;刀具圖照比例畫出代理的刀具與刀把;兩張圖表由這次執行的逐步讀值與最終刀路畫出。
十七個難題中的四個
座標沒有單位
沒有任何檔案寫明單位,出口半徑只寫著 8.49376。當成公釐讀,零件就小了 25.4 倍。代理把三個半徑乘以 2,和報告的表 2 比對:3.190、5.315 與 16.988,正是表上以英吋列出的直徑,連最後一位都相同。零件以英吋、1:1 使用,葉尖直徑 431.8 mm。
擦到工件的退刀、太快的下刀
每次退刀的起點,HiNC 都回報 Play-RapidCut--Detected:快移開始時刀還碰著約 0.00001 mm³ 的材料,真正切進工件的快移就可能混在裡面被漏掉。審查又發現下刀的最後 3 mm(其中 2.5 mm 在材料裡)用的是 1,800 mm/min 的切削進給。代理讓每次退刀先沿刀軸以進給走 5 mm 再抬起,這一跳若在毛胚外不淨空、長過 80 mm 或讓刀軸轉超過 10°,就退滿 100 mm;下刀則改以 900 mm/min 進給切入。整件加工沒有任何快移切削訊息。
HiNC 的物理量預測會斷刀
最後一段輪轂精修開啟物理計算後,刀具應力比(刀身應力對刀具材料強度之比)衝到 3.5:依 HiNC 的判準,刀會斷。原因是球刀用切速為零的刀尖在切,而且靠牆處刀軸在 0.4 mm 內轉了 15–20°,讓離刀尖 30–60 mm 的刀腹橫掃過材料。代理讓刀軸往下游側傾 12°,把輪轂改成沿流線精修,並限定精修時兩個切削點之間刀軸最多轉 4°:0.5 mm 下的峰值降到 0.944。
擁有者看到奇怪的抬刀
HiNC 的產品擁有者在 3D 畫面上點出一段移動:刀為了橫越 10.7 mm,先抬 30 mm 再下來。代理在精修裡找到 1,406 次這樣的抬刀,把其中 1,380 次改成就地的連接動作:離開表面 1.5 mm、以每步都檢查過的小步橫移,再以 900 mm/min 下刀。第一版在擁有者點的那一處失敗(那是葉片牆與輪轂的夾角),改沿兩面的角平分方向抬起才通過。仿真加工時間從 13 h 39 min 降到 12 h 13 min。
其餘十三個,包括只按位元組範圍讀取而縮成約 5 MB 的 4.93 GB 下載、一個不封閉的設計模型,以及續跑時可能不發任何訊息就從原始毛胚重切,都在完整紀錄裡。
結果
整件 2,298,853 步、15 條流道全部播完,每一行都執行到,沒有碰撞、快移切入材料或超出行程的訊息(刀把離葉片的間隙靠的是代理自己的取樣檢查);流道與葉面都在設計的 ±0.1 mm 內,仿真加工時間 12 h 13 min。最後一段輪轂開了物理計算:進給全程維持 2,400 mm/min,應力比也未達 HiNC 的斷刀判準,最大 1.26 只出現在一步(0.5 mm 下是 0.94)。後處理出的 G43.4 NC 重播時每一行都執行到。在一台 32 核心的伺服器上以 1 mm 跑整件要 70 分鐘、記憶體最高 23.5 GB,分成三段則每段最多 12.1 GB。這裡的一切都是仿真,沒有任何零件在真實機台上切過。
| 關鍵數字 | 意思 |
|---|---|
| 2,298,853 步 | 整件、15 條流道全部:每一行都執行到,沒有碰撞、快移切入材料或超出行程的訊息;刀把離葉片的間隙靠代理自己的取樣檢查 |
| ±0.1 mm | 流道與葉面相對設計的偏差 |
| 3.5 → 0.944 | 最後一段輪轂精修的刀具應力比峰值,最初的路徑與改過之後(0.5 mm 下);依 HiNC 的判準,超過 1.0 持續多於一步、或單一步超過約 2.0,刀就會斷 |
| 303 → 23 | 輪轂精修中超過 6° 的刀軸跳動,改成沿流線、刀軸平滑之前與之後 |
| 1,380 | 改成就地連接動作的抬刀次數 |
| 13 h 39 min → 12 h 13 min | 改成就地連接前後的仿真加工時間(刀尖路徑除以進給,不是週期時間) |
| 70 分鐘、23.5 GB | 在 32 核心的伺服器上以 1 mm 跑整件;分成三段跑,每段最多 12.1 GB |
| 25,935 | 最後一個輪轂的切削步:進給全程 2,400 mm/min,力最大 647 N |
| 194 mm | 刀長:從量規長度 102 mm 的熱縮刀把伸出 92 mm |
帶來了什麼
- 給加工工程師:代理寫得出展示品質的五軸葉輪刀路,而 HiNC 的檢查在任何機台動起來之前,就抓出了其中幾處真正的錯:起點仍貼著工件的快移,以及一條預測會斷刀的路徑。它還不是量產刀路:只有一段輪轂精修做過負載檢查,材料是鋁。
- 給老師或學生:用已知尺寸查核單位;錐度球刀的直徑怎麼定義;為什麼球刀不該用切速為零的刀尖切削,為什麼擺動的刀軸會讓上段刀腹過載;為什麼一個隨解析度跳動的讀值不是負載。
- 給評估是否讓代理搭配 HiNC 工作的人:十七個難題都被找出並解決,48 項審查意見也都處理了,但沒有夥伴代理盲建過這個案例。規則由人定(刀具裝在實際的刀把裡、伸出量只留到夠用,不用客戶資料或未授權的資產,只依公開文件),人還指出了一處奇怪的動作;其餘由代理完成,用了約 1,400 行 Python,整件每跑一次要 70 分鐘的伺服器時間。
座標檔與備份
| 案例 | 原始檔 | 原始檔備份 |
|---|---|---|
| 葉輪,15 + 15 片葉片 | NTRS 20180001472(補充資料 zip 裡的 AppendixE.4_HotCoordinates/) |
Showcase-NASA-HECC-Impeller.zip |
zip 裡有 NASA 提供的 25 個原始檔(在 Source/ 下)、代理用來產生模型、毛胚、通用機台與刀具路徑的腳本(在 Setup/ 下),以及代理寫的建案指示。