17 吋鍛造鋁圈:C 台中心偏 20 µm,沒校正的控制器讓五支輻條各細約 40 µm、螺栓圓整組偏 36 µm,校正過的切回名目(3+2/5 軸)
- 原始來源
- 只取數字、沒有模型:ANKUSI Open Wheel Fitment Dataset: bolt pattern, centre bore and OE wheel specifications for 7,603 vehicle variants,ANKUSI Wheels 工程團隊,figshare,第 4 版,2026(doi:10.6084/m9.figshare.33921994);J 型輪緣的高度 17.3 mm 取自德文維基百科〈Autofelge〉條目。
- 搜尋關鍵字
ANKUSI Open Wheel Fitment Dataset、figshare 33921994、Autofelge Form J- 授權
- 資料集採 CC BY 4.0,只用了其中三個數字。輪圈、刀路與程式、機台與它的誤差,都是代理自己的:沒有用任何輪圈廠的模型或圖面,也沒有指明任何車款;誤差的大小與正負號也不是任何機台的量測值。
- 標註
- Wheel size numbers from the ANKUSI Open Wheel Fitment Dataset (ANKUSI Wheels engineering team, figshare, doi:10.6084/m9.figshare.33921994, CC BY 4.0). Wheel design by Tech Coordinate's agent.
輪圈尺寸數字取自 ANKUSI Open Wheel Fitment Dataset(CC BY 4.0);輪圈設計由超級高科技的代理完成。 - 關於這個案例
- 17 吋鍛造鋁圈正面朝上那次裝夾通過驗收的程式:四支五軸 Fanuc 程式,在一台通用的 C 台、B 擺頭五軸機上切。這裡替那台機放進一個固定的幾何誤差:C 台的旋轉中心偏 +X 20 µm(ISO 230-1/230-7 的 EX0C)。這是代理選的典型值,這台通用機沒有人量過。
故事
輪圈正面朝上的那次裝夾已經通過驗收:四支用 RTCP(G43.4)的五軸 Fanuc 程式,由 HiNC 依代理的刀位寫出。20 mm 粗加工刀全程在 C 0;12 mm 側銑刀在 B −7° 精修 7° 拔模的窗壁,C 跟著牆面轉;鑽頭與錐座刀都停在 C −3366°,也就是 234°。一個 AI 代理接著替機台放進一個常見的幾何誤差:C 台實際的旋轉中心,比控制器的運動學模型以為的偏 +X 20 µm。這個誤差放在機台上一條標記為誤差項的連接,就在 C 軸的正上游。控制器解各軸時,當作這條連接不存在;但專案的「啟用誤差項」開著時,模擬的機台會帶著它移動、切削。程式一行都沒改。代理先寫下預期的刀尖偏移與每個特徵的偏差,用 1 mm 把整輪播兩趟確認設定,再以 0.5 mm、只看幾何,把整輪播四次:
- 誤差項關:切出名目工件,之後每一次比對都以它為基準;
- 再關一次並做幾何差異偵測:量雜訊底;
- 誤差項開,控制器不知道這個誤差;
- 誤差項開並取消標記,讓控制器知道誤差:相當於運動學校正過的控制器。
有誤差的兩趟,都打入在 C 0 碰數會量到的工件座標 G54 X 0.020。
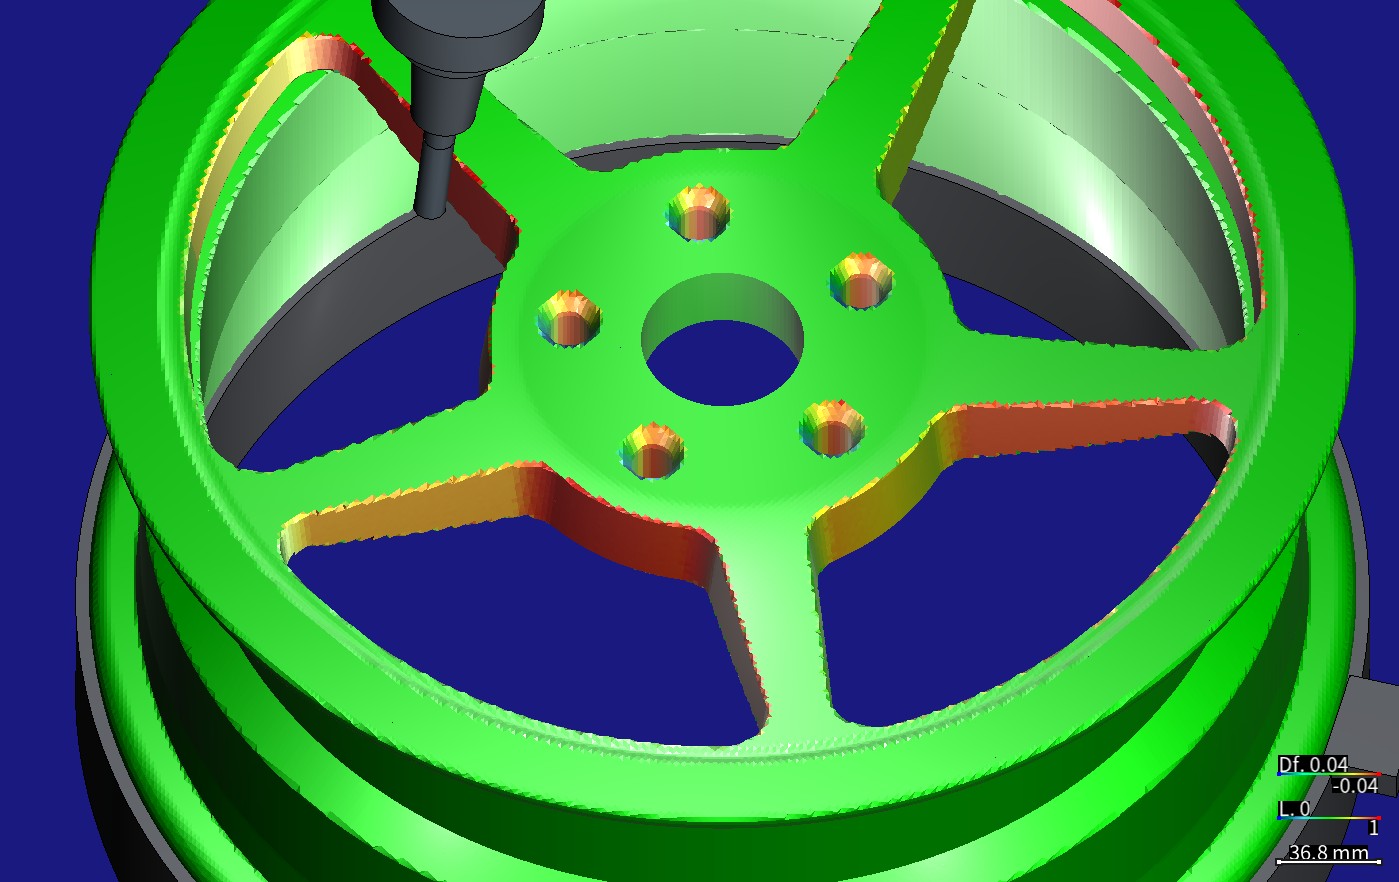
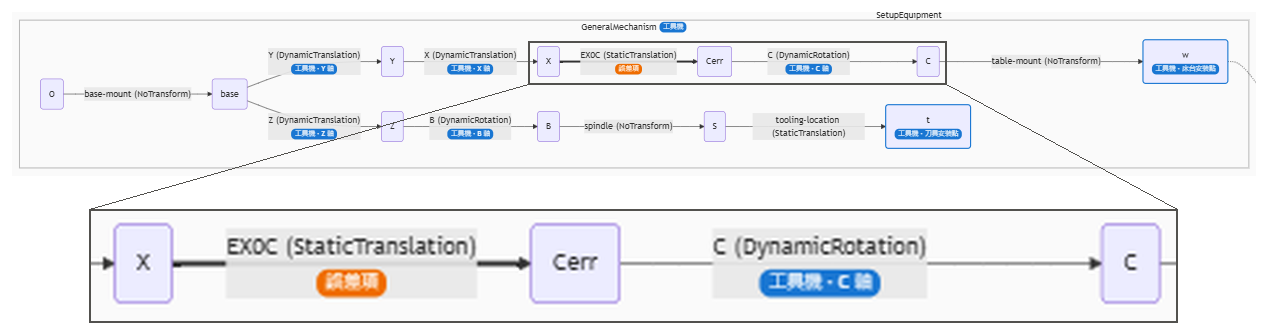
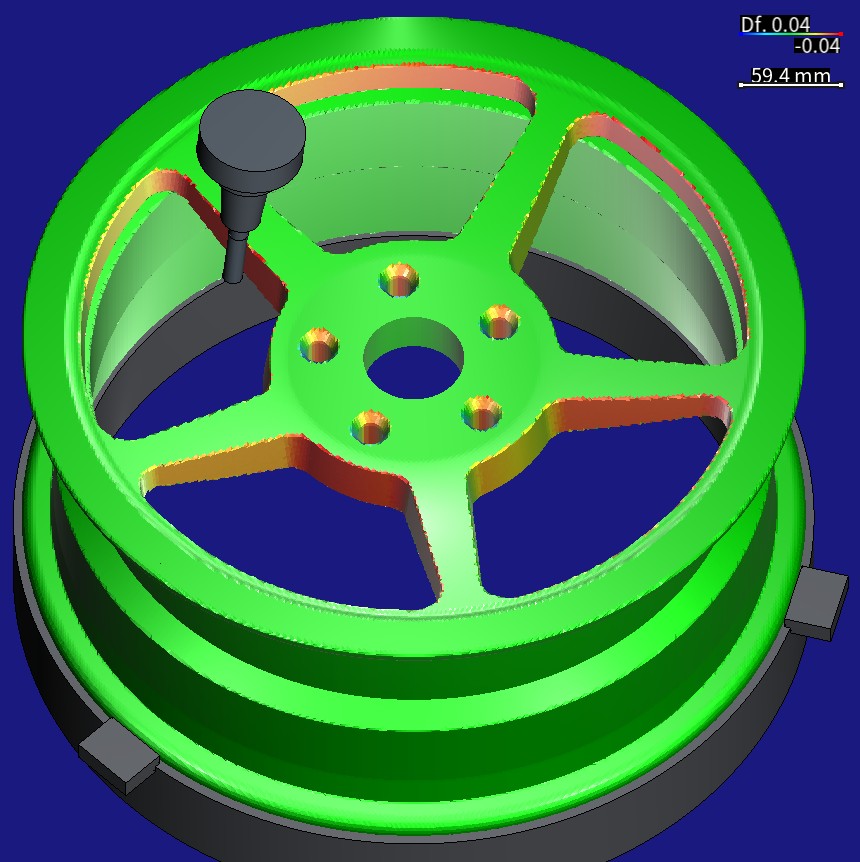
畫面由 HiNC 依超級高科技的代理設計的輪圈繪出,不是輪圈廠的設計檔。顏色是 HiNC 的幾何差異(色條上的 Df),比對對象是名目那一趟切出的工件;色階 ±0.04 mm,正負對稱:紅=過切、藍=留料、綠=0。
| 關鍵數字 | 意思 |
|---|---|
| 20 µm | 誤差:C 台實際的旋轉中心比控制器以為的偏 +X 20 µm(ISO 230-1/230-7 的 EX0C)。這是代理選的典型值,不是量測值;有誤差的兩趟打入在 C 0 碰數會量到的 G54 X 0.020 |
| 1.6×10⁻¹³ mm | 157,412 個切削步量到的刀尖偏移,與第一次播放前寫下的公式最多只差這麼多,等於完全吻合。偏移本身:C 0 的粗銑是 0,側銑最多 40 µm,孔與錐座是 (31.8, 16.2) µm |
| −39.7 µm | 唯一朝 −X 的平面窗壁(輻條 0 朝窗 0 的側面):量到 −39.686 µm,預測 −39.685 µm;朝 +X 的牆不動 |
| 38.2–41.3 µm | 五支輻條各自變細的量,量到與預測相差在 0.02 µm 以內;看起來就像刀具半徑大了 20 µm |
| 35.6 µm、27° | 五個螺栓孔與錐座整組平移,偏離車好的中心孔(量到 35.63 µm、26.96°;預測 35.64 µm、27.0°);孔距最多只變 0.14 µm |
| 4.9×10⁻¹² mm | 控制器知道誤差時,刀尖離程式最遠只有這麼多;切出的就是名目的輪圈,只差在機械座標的 X:每個切削步都比名目大 20 µm |
| 32 分鐘 | 建置加六次整輪播放的伺服器時間(每次 183,870 步;兩次 1 mm、四次 0.5 mm);一次 0.5 mm 播放最多用到 17.8 GiB 記憶體 |
六個難題中的四個
碰數會量到什麼
工廠架這種輪圈,會探中心孔來設定工件座標,這裡假設在 B = C = 0 探。這樣量到的 G54,會把誤差推動台面的那 20 µm 吃進去。HiNC 的程式零點在名目的機台上量,什麼都不會吃進去;照案例原本的 G54 跑,連 C 0 的粗銑也會偏 20 µm。代理推出那次碰數會量到的工件座標 G54 X 0.020,照 HiNC 手冊建議的做法手動打入,以重現真機的結果。打入之後,C 0 粗銑的 130,003 個切削步,刀尖與名目都相差在 9×10⁻¹⁴ mm 以內。
預測拿錯了比較對象
計畫預測:控制器知道誤差時,X、Y 的位置相對名目趟會隨 C 沿一個圓偏開,最多 40 µm。逐步量到的卻是:每個切削步的 X 位置都正好比名目大 20 µm,Y 不變;也就是整段運動往 +X 平移,每步走的距離不變。那個式子沿用自較早的設計,那時每一趟都用同一個工件座標;打入 G54 X 0.020 之後,它描述的變成校正過與沒校正的兩個控制器之間的差,量到的與它相差在 4.8×10⁻¹² mm 以內。紀錄照實留下沒中的預測,三組比較各配自己的式子。
0.5 mm 的格子讀得到 20 µm 嗎
20 µm 只有 0.5 mm 格寬的 4%,最深的 39.7 µm 也只有 8%。設計代理預期它會落在體素雜訊以下,提議把誤差放大 10 倍來展示;計畫也留了一趟 ×10 備用,只為了畫面。結果整輪 0.5 mm 就直接讀出了預測值:十面平面窗壁各自與預測相差在 0.02 µm 以內,螺栓圓平移量到 35.633 µm、預測 35.640 µm。所以這裡每個數字與畫面都是真實的 20 µm,×10 那一趟沒有播。
不是誤差的 ±0.6 mm
有誤差那一趟切出的工件,對名目量到 −0.585 到 +0.694 mm,比預測最深的 39.7 µm 大十幾倍。代理把距離超過 0.05 mm 的 2,899 個頂點逐點核對。其中 2,856 個在輪輞的車削面上,這次裝夾的刀都沒碰過那裡;切得與名目相同的那一趟,同一批頂點也讀到同一個值,所以這是量法本身的假象,不是零件的偏差。另外 43 個在移了位的孔與錐座的銳邊上,分析的解讀是:特徵相對格子移了 36 µm,0.5 mm 的格子把銳邊削圓的方式就跟著不同。
其餘三個都在完整紀錄裡,包括一趟沒有留下自己的切削件可量的對照,以及執行筆記與紀錄不一致的兩處。
結果
六次播放都跑到結束,每次 183,870 步,沒有碰撞、快移切料或行程警報。
控制器不知道誤差時,157,412 個切削步的刀尖都落在第一次播放前寫下的公式上,最多只差 1.6×10⁻¹³ mm。C 0 的粗銑偏移是 0;側銑的偏移跟著 C 隨牆面轉,最多 40 µm;停在 C ≡ 234° 的孔與錐座是 (31.8, 16.2) µm。
零件的每一面,只留下這個偏移在它法向上的分量:朝 +X 的牆不動,唯一朝 −X 的平面窗壁過切 39.7 µm。每個窗等於整個往 +X 移了 20 µm、每一面再多切 20 µm,所以五支輻條各細 38.2–41.3 µm,就像刀具半徑大了 20 µm。五個螺栓孔與錐座整組往 27° 移了 35.6 µm,偏離車好的中心孔,孔徑與孔距不變。C 0 的粗銑、車削面、輪輞與輻條正面都沒有變。
控制器知道誤差時,刀尖離程式不到 5×10⁻¹² mm,切出的就是名目的輪圈。差別只在機械座標:每個切削步的 X 位置都比名目大 20 µm。
這裡只放了這一個誤差,大小與正負號是代理選的;如果偏 −X,所有偏差都會反號。播放只看幾何,沒有算切削力與撓曲;一切都是模擬,沒有切過任何輪圈。
帶來了什麼
- 對加工工程師:C 台中心只偏 20 µm,五軸側銑的輪圈就讓五支輻條各細約 40 µm。這看起來像刀具半徑大了 20 µm,所以輻條變細不一定是刀具或刀補的問題,也可能出在 C 台中心。碰數只吃得掉對刀那個 C 角度的偏移:C 0 切的粗銑完全不受影響,但停在別的 C 角度做的三軸工作(這裡的鑽孔與錐座)照樣把誤差切進去,螺栓圓因此偏離中心孔 36 µm。這種工作要回到對刀時的 C 角度做,不然就要把運動學校正好;校正過的控制器能把誤差整個補回來。在 HiNC 裡,可以把一台機量到的固定誤差放進模型,上機前就看到它在自己的零件上是什麼樣子、有多大。
- 對老師或學生:旋轉軸的位置誤差怎麼變成刀尖偏移 δ = (I − R(C))·d(d 是 20 µm 的中心偏移,R(C) 是繞 Z 轉 C 角的旋轉,I 是單位矩陣),以及它為什麼只跟 C 有關。δ 可以拆成「整個平移 d」加上「沿牆面法向多切 d」,所以看起來既像窗整個移了位,又像刀具半徑錯了。表面只留下偏移的法向分量,所以朝 +X 的牆完全不動,拔模面上的偏差還要再乘 cos 7°。標記與不標記,分別對應沒校正與校正過的運動學。還有,真機的碰數與 HiNC 在名目機台上量的程式零點,差在哪裡。
- 對考慮讓代理搭配 HiNC 的人:從驗收過的程式到一個機台誤差的研究,用了六次整輪播放、約 32 分鐘的伺服器時間。預測在第一次播放前就寫好了,刀尖對到 1.6×10⁻¹³ mm,平面窗壁與輻條對到 0.02 µm。計畫沒中的地方,例如控制器知道誤差時的機械座標,紀錄都照量到的寫。
看完整的案例紀錄:17 吋鍛造鋁圈,C 台中心偏 20 µm
輪圈、刀路與這些程式是怎麼做出來的:17 吋鍛造鋁圈。