NIST 圓錐台:C 軸中心偏 10 µm,沒校正的控制器讓圓錐面大半圈過切、最深 18 µm,中高度量真圓度卻只有 3 µm;校正過的切回名目(5 軸)
- 原始來源
- S. Moylan, D. Blumenfeld, M. McGlauflin, R. Fesperman, M. A. Donmez(NIST 與 Pennsylvania College of Technology), Evaluation of Proposed Test Artifacts for Five-Axis Machine Tools,ASPE 2011 年會論文集,第 52 卷,pp. 520–523 — tsapps.nist.gov,出版品 909384。誤差的大小取自論文 p. 523。
- 搜尋關鍵字
Moylan "Evaluation of proposed test artifacts for five-axis machine tools"、NIST cone frustum truncated square pyramid five-axis- 授權
- 美國國家標準與技術研究院(NIST)的正式著作,在美國不受著作權保護(論文自己的註腳;見 NIST 的著作權聲明)。本頁沒有重製論文的任何圖,所有畫面都是 HiNC 的截圖。
- 標註
-
Artifact dimensions and cutting conditions after Moylan et al., National Institute of Standards and
Technology (NIST), ASPE 2011. NIST does not endorse this case, HiNC, or any product used here.
零件、毛胚、刀位與程式,是原案例依論文的圖面與切削條件做的;夾具與通用 B/C 機台由原案例自選。誤差由超級高科技的代理加上:大小取自論文,放在哪裡、正負號與打入的工件座標,都是代理選的。 - 關於這個案例
- 本案取用NIST 5 軸試件中圓錐台那支驗收過的程式。Ø200 mm 的圓錐台傾斜 10°,放在通用 B/C 雙轉台機的旋轉台上;程式是 HiNC 依代理的刀位寫出的 Fanuc
G43.4(RTCP)程式,用 Ø12.7 mm 端銑刀的側刃精修圓錐面。論文替切出原試件的那台機點名了一個誤差,這裡把同一個誤差放進案例的機台:C 軸的旋轉中心在 X 向偏 10 µm(ISO 230-7 的 EX0C)。論文沒給正負號,代理取 +X。
故事
圓錐台的這次裝夾已經通過驗收。程式共 5,333 行,繞圓錐七道;B 在 −25° 與 −5° 之間擺動,C 同時轉了約七圈。所以刀具側刃精修圓錐面時,五個軸都在動。
NIST 的作者把在自己切出的圓錐台上量到的誤差,追到切它的那台機台:「previous measurements on this machine indicate a location error of the C′-axis in the machine's X-direction of approximately 10 µm」(p. 523)。一個 AI 代理把同一個誤差放進案例的機台。誤差放在一條標記為誤差項的連接上,就在 C 軸的正上游。控制器解各軸時,當作這條連接不存在;但只要專案的「啟用誤差項」開著,模擬的機台就會帶著它移動、切削。程式一行都沒改。
第一次播放前,代理先寫下預期的刀尖偏移,以及圓錐一圈預期的偏差。接著用 1 mm 把整支程式播三趟,確認設定;再以 0.25 mm、只看幾何,把整支程式播四次:
- 誤差項關:切出名目工件,之後每一次比對都以它為基準;
- 再關一次並做幾何差異偵測:量雜訊底;
- 誤差項開,控制器不知道這個誤差:相當於運動學沒有校正的控制器;
- 誤差項開並取消標記,讓控制器知道誤差:相當於運動學校正過的控制器。
有誤差的兩趟,都打入在 B = C = 0 碰數會量到的工件座標 G54 X 50.010,而不是案例原本的 X 50。
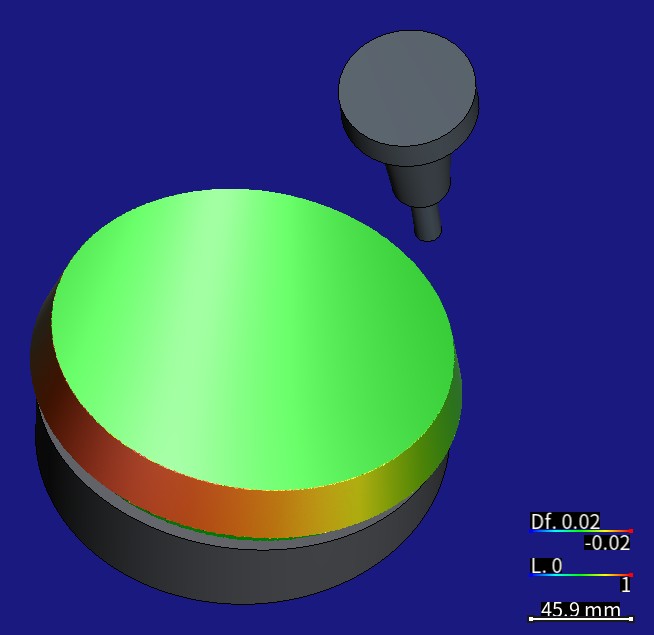
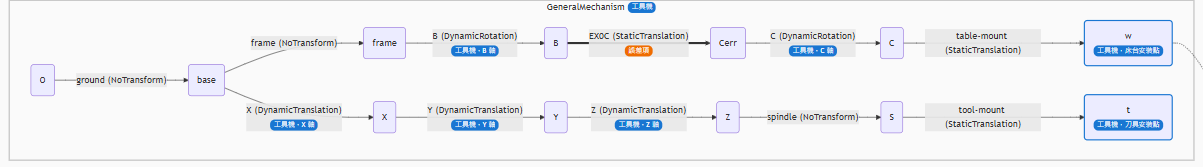
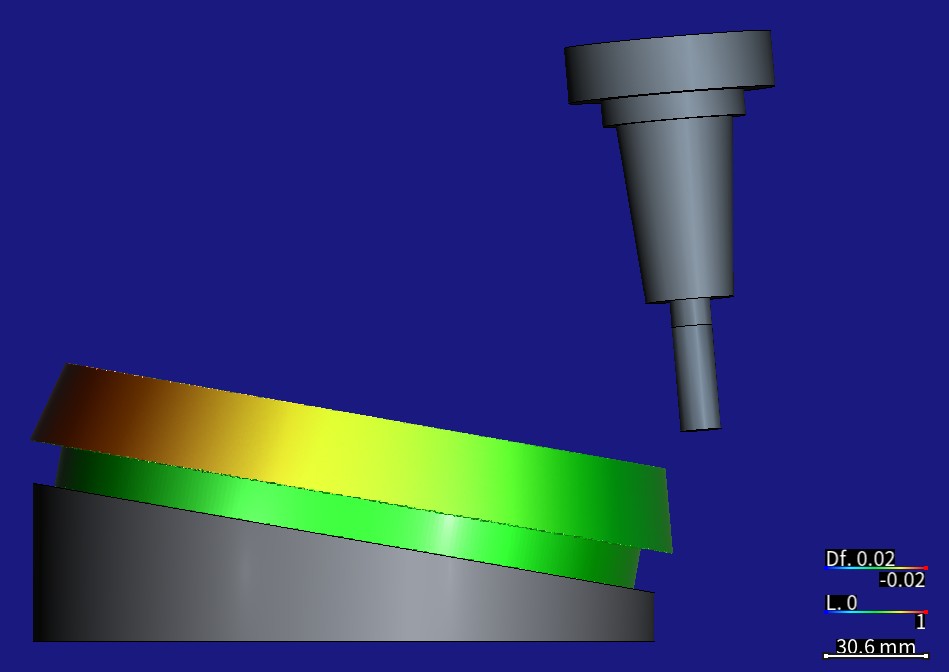
零件的畫面由 HiNC 以 0.25 mm 解析度繪出,模型是原案例的代理照 Moylan 等人(NIST)的圖面畫的。顏色是 HiNC 的幾何差異(色條上的 Df),比對對象是名目那一趟切出的工件;色階 ±0.02 mm,正負對稱:紅=過切、藍=留料、綠=0。
| 關鍵數字 | 意思 |
|---|---|
| 10 µm | 誤差:C 軸實際的旋轉中心,比控制器以為的偏 +X 10 µm(ISO 230-7 的 EX0C)。大小是論文替切出那個圓錐台的機台所報的值,正負號是代理選的。有誤差的兩趟打入 G54 X 50.010,也就是在 B = C = 0 碰數會量到的值 |
| 1.14×10⁻¹³ mm | 35,513 個切削步量到的刀尖偏移,與第一次播放前寫下的公式 δ = (d(1 − cos C), −d·sin C, 0)(d = 10 µm)最多只差這麼多,等於完全吻合。偏移本身在 C ≡ 0 是 0、C ≡ 180° 是 20 µm,不管 B 與直線軸怎麼走 |
| −18.1 µm | 最深處,在圓錐的 −X 側、C ≡ 180° 時切到:量到 −18.126 µm,預測也是 −18.126 µm。那裡的表面法向與水平夾 25°(半錐角 15° 加傾斜 10°),所以 20 µm 的偏移只留下 2d·cos 25° |
| 272.5° | 圓錐圓周上過切的範圍。角度從零件 +X 側起、繞零件軸線量:從 ±43.73°(公式算出 43.76°)一路到 −X 側都過切。C = 0 時切到的 +X 側不動,兩旁 ±25.5° 處最多留下 +1.0 µm 的料。繞圓錐一圈,量到的每 2° 中位數與預測差在 0.011 µm 以內 |
| 2.98 µm | 在中高度量真圓度讀到的值,只有最大半徑偏差 18.77 µm 的 16%。同一個最小平方圓,直徑小了 16.25 µm,圓心往零件的 +X 側移了 10.26 µm |
| 1.28×10⁻¹³ mm | 控制器知道誤差時,從第 86 步起,刀尖離程式最遠只有這麼多。那一趟切出的就是名目工件;B、C 與名目趟逐位相同,X、Y、Z 與碰數相同而沒校正的控制器最多差 20 µm |
| 20 分鐘 | 八次播放在共用的 32 執行緒伺服器上用的時間,每次 37,020 步:三次 1 mm、四次 0.25 mm,再加一次拍刀把。一次 0.25 mm 播放要 185–195 秒,記憶體最多用到 5.61 GiB |
七個難題中的四個
碰數會量到什麼
C 軸前面只放一條平移時,即使 C = 0,台面也會偏一個誤差量。工廠在 B = C = 0 碰數,量到的 G54 會把這 10 µm 吃進去。HiNC 的程式零點是在名目的機台上量的,什麼都不會吃進去;照案例原本的 G54 跑,連 C = 0 時切到的那一側也會偏 10 µm。代理從機台鏈推出那次碰數會量到的工件座標 G54 = (50.010, 0, −55.7418),照 HiNC 手冊建議的做法手動打入,以重現真機的結果。打入之後,C ≡ 0 的 14 個程式步,刀尖與名目都相差在 5.1×10⁻¹⁴ mm 以內。
0.25 mm 的格子讀得到 10 µm 嗎
10 µm 只有 0.25 mm 格寬的 4%,最深的 18 µm 也只有 7%。設計代理預期它會落在體素雜訊以下,提議把誤差放大 50 倍來展示;計畫也留了一趟 ×50 備用,只為了畫面。另一個誤差項案例用 0.25 mm 試跑,已經量到切削網格的距離與誤差成正比,小到 ±2.7 µm 都還讀得到。本案的網格也直接讀出了預測值:全部頂點中(兩個離群的除外),第 1 百分位是 −18.04 µm(預測最深 −18.1 µm),第 99 百分位是 +0.95 µm(預測留料最多 +1.0 µm)。所以這裡每個數字與畫面都是真實的 10 µm,×50 那一趟沒有播。
不合公式的 86 步,全在空中
計畫的標準要求每一步都比對。有誤差的兩趟,最前面 86 步與公式最多差 10.0 µm。第 0 步是 T1 M06 的換刀位置,機械座標固定在 (0, 0, 600, 0, 0),打入的那 10 µm 移不動它。第 1–86 步是從換刀位置出發的第一個 G00,差一步步降到 0,抵達第一個程式點時就合公式了。G43.4 在那個 G00 的前一行(第 9 行)就已生效,所以原因不是 RTCP;這些步也都沒碰到料。另一種核對:用各趟自己的機械座標走名目機台的運動學,扣掉打入的 G54 再加 δ,全部 37,020 步的刀尖(包括這 86 步)都對到 8.0×10⁻¹² mm 以內。紀錄把那兩條標準照原文記為不成立,另外用切削步核對。
預測拿錯了比較對象
計畫預測:控制器知道誤差時,X、Y、Z 與名目趟最多差 20 µm。逐步量到的卻是:從第 86 步起,每一步都正好差 10 µm,那是 C 軸真正的位置,方向隨 B 轉。最多 20 µm 的差,只在和沒校正的那一趟比時才出現;那一趟打入了同樣的碰數 G54 X 50.010,名目趟用的則是 X 50。那句預測沿用自較早的設計,那時四趟都用同一個工件座標。紀錄照實留下沒中的預測,三組比較各配自己的式子,三組都對到 1.4×10⁻¹³ mm 以內。
其餘三個都在完整紀錄裡:案例自己的毛胚紀錄,原本會把 1 mm 的毛胚送進 0.25 mm 的全量趟;為拍刀把而做的那次重播,是從已經切好的零件開始的;還有兩個讀到 −164.5 µm 的頂點,那個值不是切削造成的。
結果
八次播放都跑到結束,每次 37,020 步,沒有碰撞、快移切料或行程警報。
控制器不知道誤差時,35,513 個切削步的刀尖,都落在第一次播放前寫下的公式上,最多只差 1.14×10⁻¹³ mm。偏移在 C ≡ 0 是 0、C ≡ 180° 是 20 µm,只跟 C 有關:與 B、直線軸都無關,也與零件離 C 軸的那 50 mm 無關。
零件上的每一點,只留下這個偏移在表面法向上的分量。以下角度從零件 +X 側起、繞零件軸線量。0° 的那一側在 C = 0 時切到,沒有動。±25.5° 處的刀尖其實已經偏了約 10 µm,但偏移大多沿著表面滑開,只留下 +1.0 µm 的料。到 ±43.73° 變號,從那裡一路到 −X 側都過切,約佔圓周 272.5°。最深處在 180°:−18.13 µm,與預測相同。量到的每 2° 中位數,與用每一步的 C 算出的預測差在 0.011 µm 以內。頂面、圓錐底下的環面與台座都沒有變:離圓錐邊 0.1 mm 以外,都在 ±0.002 µm 內。
論文提到,當時的標準草案對圓錐台只規定量加工面的真圓度,作者則是在零件大約中高度的地方量(p. 522)。在切出的工件上照做,在 12.7 mm 高度量一圈:最小平方圓的直徑小了 16.25 µm,圓心往零件的 +X 側移了 10.26 µm,真圓度卻只有 2.98 µm,是最大半徑偏差 18.77 µm 的 16%。論文自己的 10° 圓錐台也是這種形狀:CMM 量到非真圓度 7 µm;球桿量到非真圓度 6 µm,軌跡中心偏約 12 µm(pp. 522–523)。那是另一台機台,還有別的誤差,所以只比形狀,不比大小。
取消標記後,控制器知道這個誤差,在 G43.4 下用直線軸把它補回來。從第 86 步起,刀尖離程式最多只差 1.28×10⁻¹³ mm,切出的工件與名目差在 0.0005 µm 以內(兩個離群的頂點除外)。B、C 完全不變;X、Y、Z 與碰數相同而沒校正的控制器最多差 20 µm。對照趟與名目趟逐步相同,它的幾何差異畫面讀值都在 ±1 µm 內。
這裡只放了這一個誤差。論文沒給正負號;如果偏 −X,同樣的形狀會變成同樣大小的留料。機台是案例的正交 B/C 機,不是論文那台 B′ 軸與 Y 軸夾 45° 的機台。播放只看幾何,沒有算切削力與撓曲;一切都是模擬,沒有切過任何零件。
帶來了什麼
- 對加工工程師:C 軸中心只偏 10 µm,五軸同動切出的圓錐台,在 C ≡ 180° 時切到的那一側就過切最多 18 µm,C = 0 那一側卻完全不動。碰數只吃得掉碰數那個姿態的偏移。只量真圓度只會讀到 3 µm,大半的誤差看不到,因為誤差主要落在直徑與圓心上。運動學校正過的控制器(RTCP 知道 C 軸真正的位置)能把誤差整個補回來,變的只有 X、Y、Z,與碰數相同而沒校正的控制器最多差 20 µm。在 HiNC 裡,可以把一台機量到的固定誤差放進模型,上機前就看到它在自己的零件上是什麼樣子、有多大。
- 對老師或學生:旋轉軸的位置誤差怎麼變成刀尖偏移 δ = (I − R(C))·d(d 是 10 µm 的中心偏移,R(C) 是繞 Z 轉 C 角的旋轉,I 是單位矩陣),以及它為什麼與零件離軸多遠無關。為什麼表面只留下偏移的法向分量:±25.5° 處刀尖偏了約 10 µm,表面卻只動了 1 µm。為什麼只量真圓度,只看得到最大誤差的 16%;這正是論文在 10° 圓錐台上看到的形狀。標記與不標記,分別對應沒校正與校正過的運動學。還有,真機的碰數與 HiNC 在名目機台上量的程式零點,差在哪裡。
- 對考慮讓代理搭配 HiNC 的人:從驗收過的程式到一個機台誤差的研究,用了八次播放、約 20 分鐘的伺服器時間,每次記憶體最多 5.61 GiB。預測在第一次播放前就寫好了:刀尖對到 1.14×10⁻¹³ mm,事先寫下的偏差表對到 0.03 µm,量圓的數字對到 0.05 µm。預測有兩處沒中:控制器知道誤差時的機械座標該拿哪一趟比,以及「新月」其實是大半圈;紀錄都照量到的寫。
看完整的案例紀錄:NIST 圓錐台,C 軸中心偏 10 µm
圓錐台、刀路與這支程式是怎麼做出來的:NIST 5 軸試件。