SpaceTeamSat1 立方衛星結構:二十四次裝夾的六片 Al 7075 板(3 軸)
- 原始來源
- Tim Munhowen(TU Wien Space Team),SpaceTeamSat1 Mechanical Design,Zenodo,1.0 版,2025,doi:10.5281/zenodo.15482346。
- 搜尋關鍵字
SpaceTeamSat1 Mechanical Design、zenodo 15482346、CS_Xminus.STEP- 授權
- CC BY 4.0,依原樣提供、不附任何保證。零件是團隊的模型,沒有改動;毛胚、工序與裝夾、夾具、刀具與刀把、程式與機台都是代理的。下方畫面由 HiNC 繪出,或由代理依團隊的模型渲染、以它的腳本依 HiNC 的讀值畫出;不轉載圖面。
- 標註
- SpaceTeamSat1 mechanical design by Tim Munhowen, TU Wien Space Team (Zenodo, doi:10.5281/zenodo.15482346), CC BY 4.0. Machining set-up by Tech Coordinate's agent.
SpaceTeamSat1 機構設計:Tim Munhowen,TU Wien Space Team(Zenodo,doi:10.5281/zenodo.15482346),CC BY 4.0;加工設定由超級高科技的代理完成。 - 關於這個案例
- SpaceTeamSat1 是維也納工業大學學生團隊 TU Wien Space Team 的 1U 立方衛星。它的結構是由六片 Al 7075 板組成、每邊約 100 mm 的框:兩片方框與四片側板,帶導軌、1.6–1.8 mm 的薄板與 D4 H7 定位孔。團隊公開了 STEP 模型與一套 13 張的圖面。圖面給了材料、一般公差 ISO 2768-f、表面與 H7 孔,沒有夾具、沒有工序,也沒有刀具。
故事
一個 AI 代理在 STEP 檔上自己寫了一套 2.5 軸 CAM,沒有任何商用 CAM 可以起步。它把孔依軸向分組,數出 24 次裝夾:每片板先靠底下留的 8 mm 夾持料夾在虎鉗上,再翻面放到子板上,從下方穿過圖面註明「加工用」的 M3 孔鎖住;每片側板接著再立在虎鉗裡三次,加工兩個端面與一個側邊上的孔。側板 1.6 與 1.8 mm 的薄板底下,子板做成依薄板形狀的巢。代理選了通用三軸機與 7.5 kW、24,000 rpm 的主軸,每把刀都裝在熱縮刀把上,伸出量依零件高度圖以刀把半徑膨脹後決定,再寫出 24 支 Fanuc 程式。第一次播放之前,它先寫下通過標準;接著透過 Web API 建出 24 個 HiNC 專案,後一次裝夾都從前一次留下的工件開始,先全部以 1 mm 播過,再以 0.125 mm 的網格寬度驗收整批。
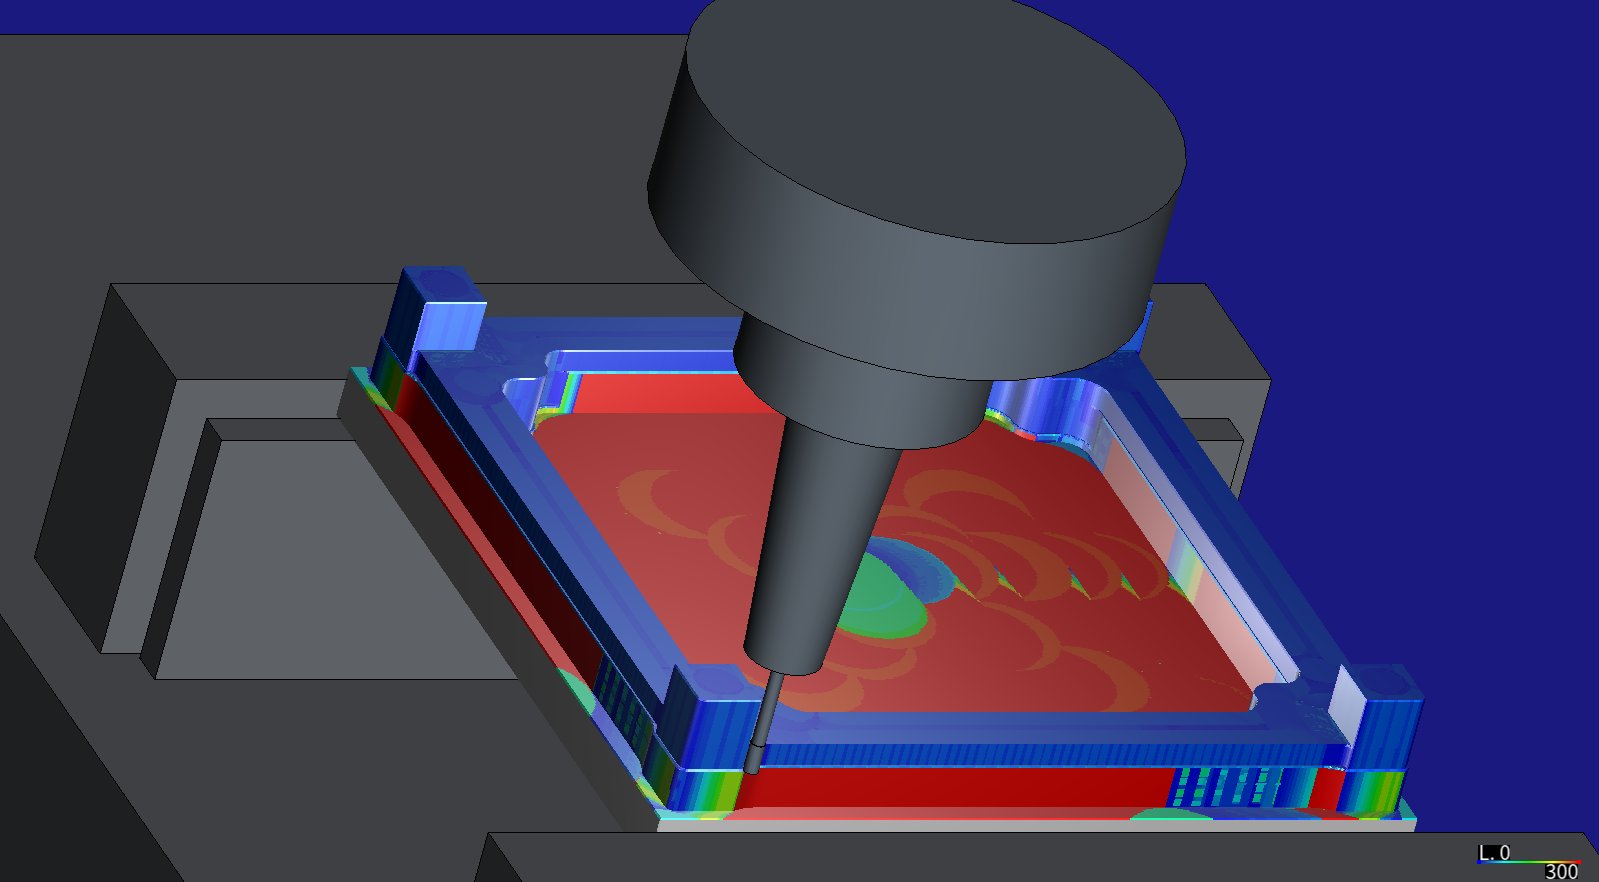
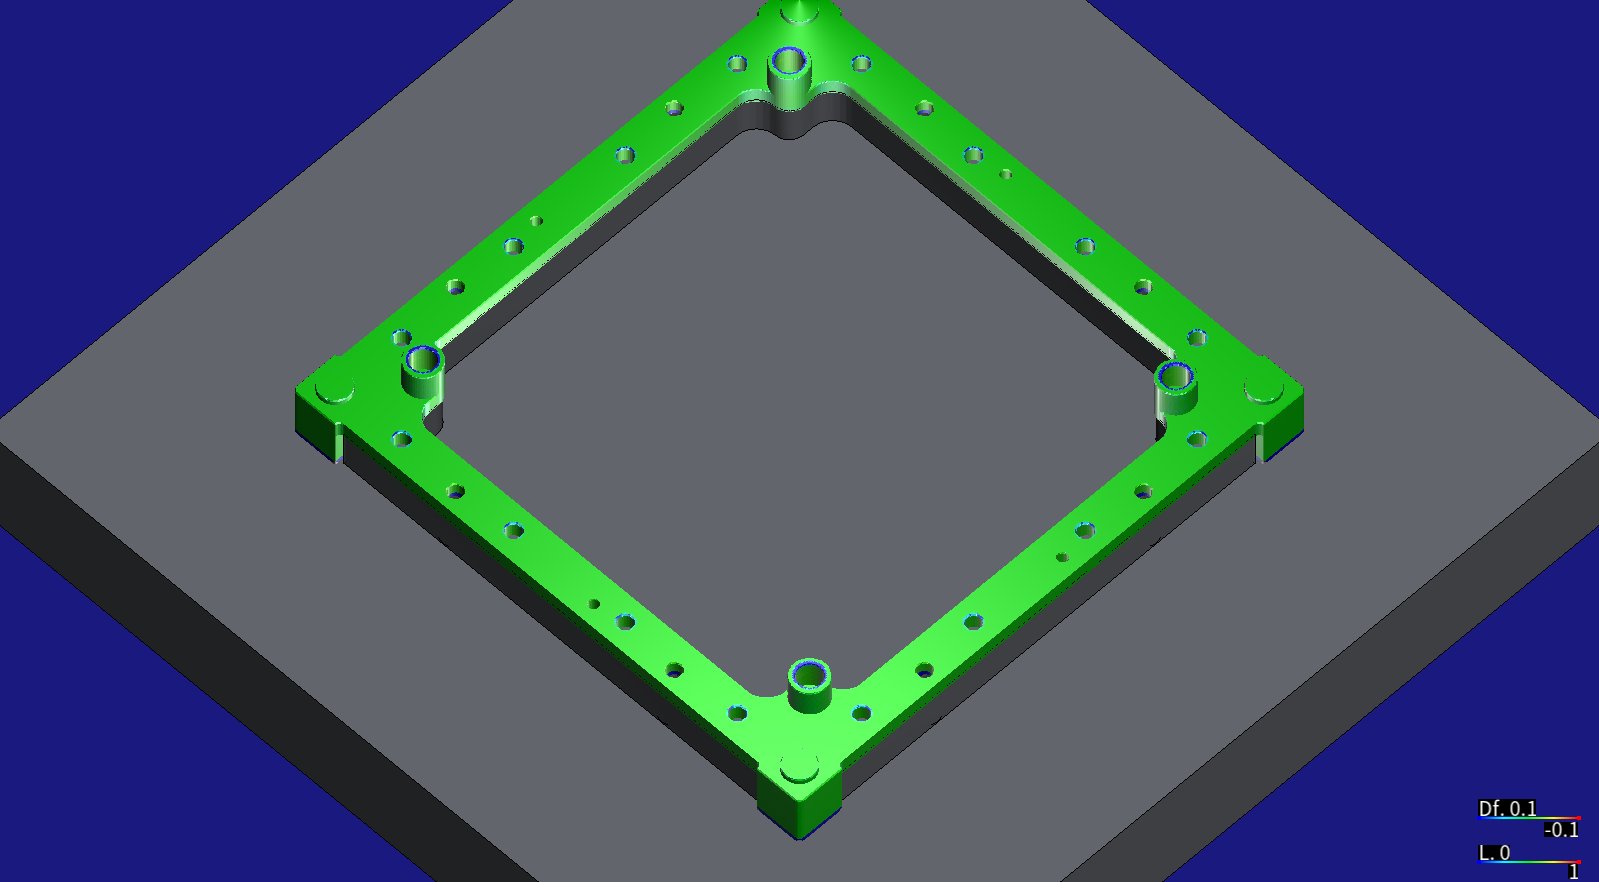
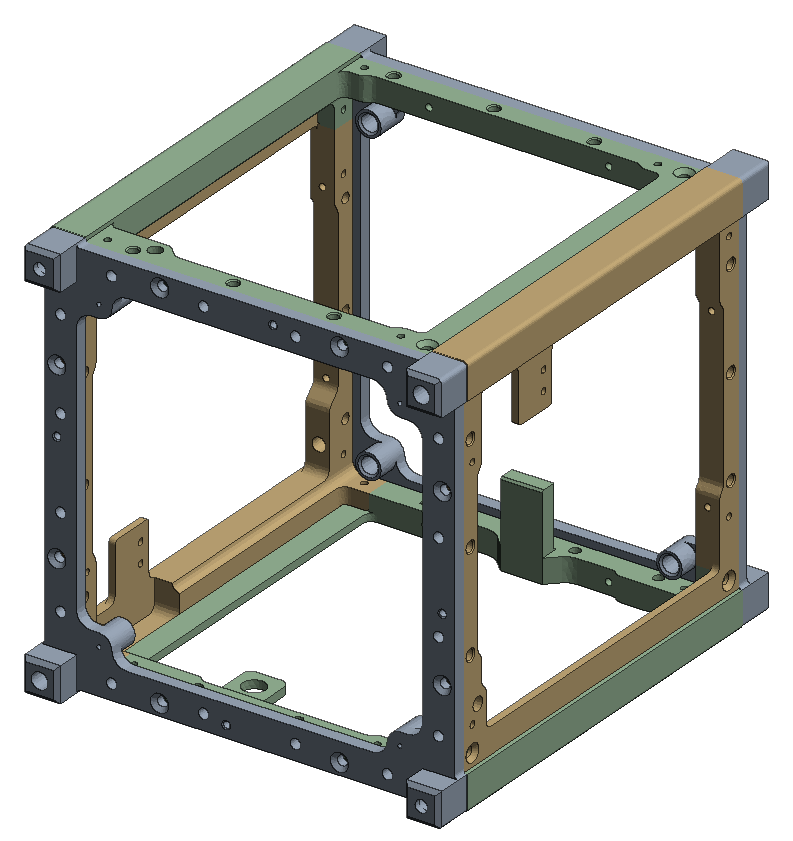
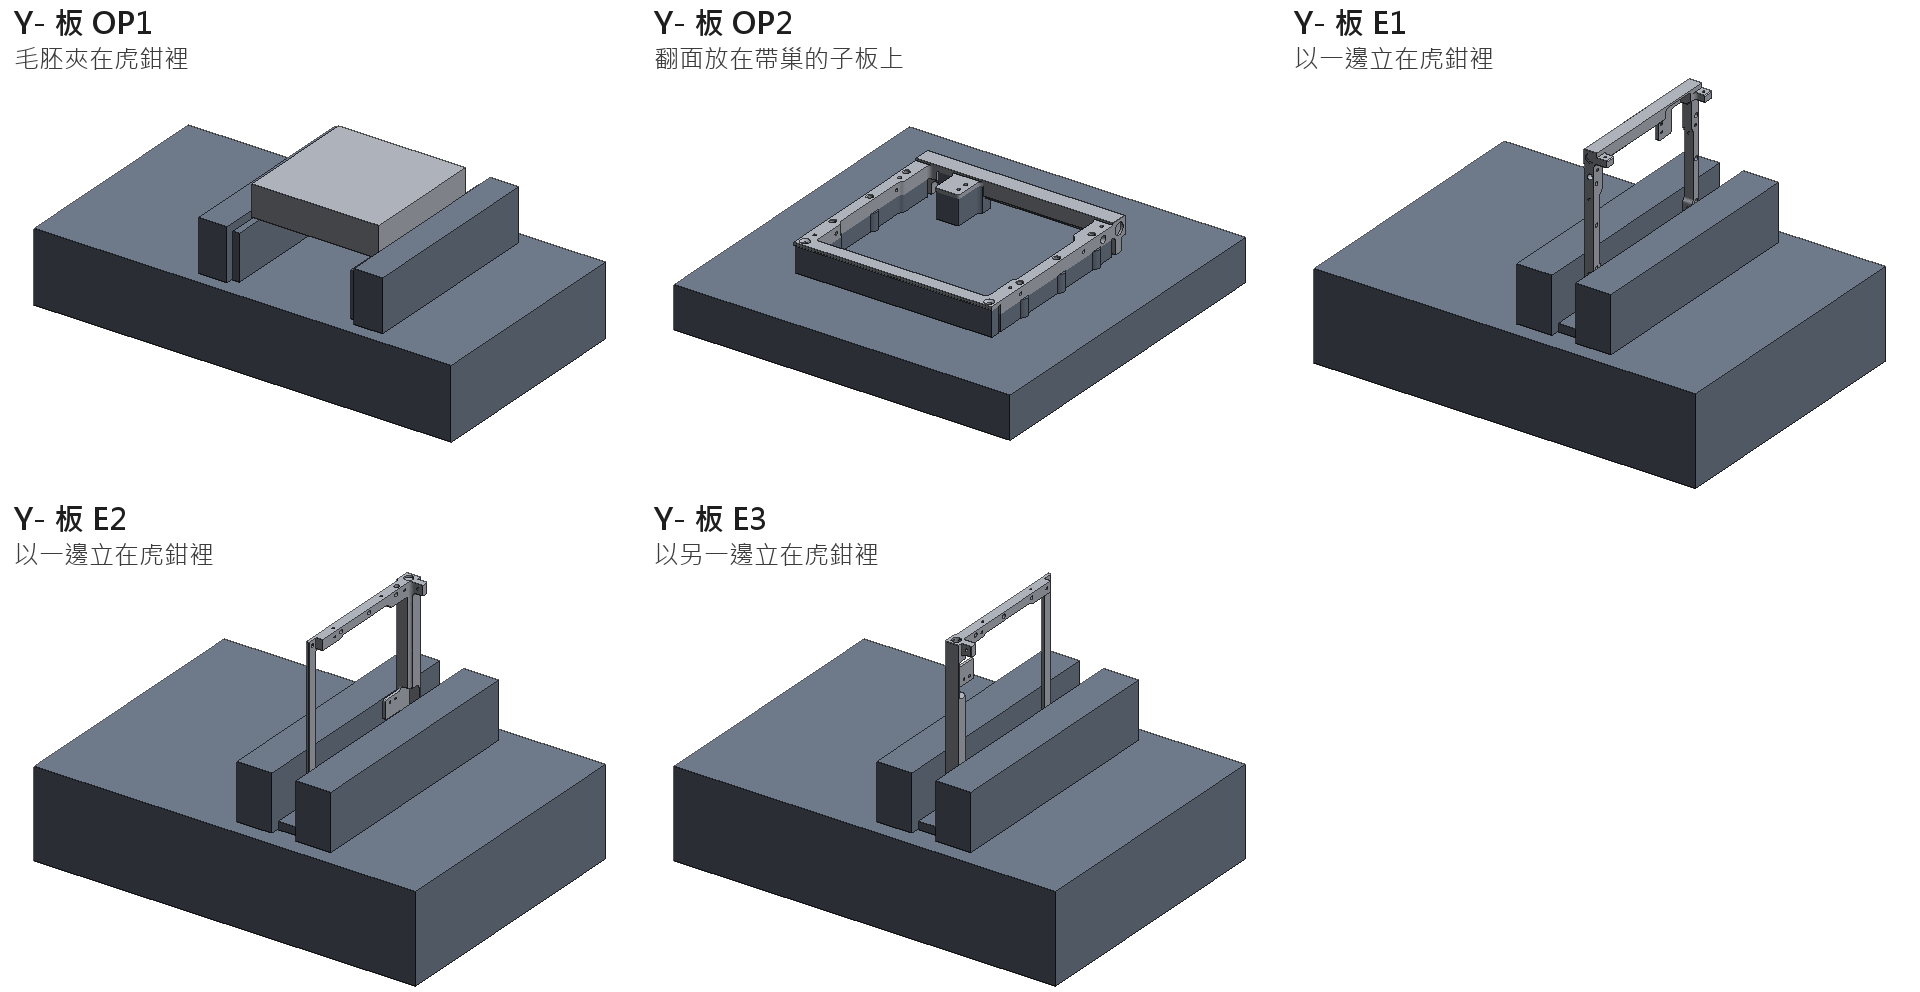
畫面由 HiNC 依 TU Wien Space Team 的模型(CC BY 4.0)與超級高科技的代理建的加工設定繪出;結構與裝夾的圖是代理自己依模型渲染的,兩張圖表由代理的腳本依 HiNC 的讀值畫出。
十九個難題中的四個
以為一片兩三次的裝夾,結果是二十四次
案例大綱原本預期三軸機上每片板裝夾兩三次。把 STEP 的圓柱面合併成孔之後,孔軸也有沿 X 與 Y 的:側板的兩個端面與一個側邊上有 M2、M4 攻牙孔、彈簧頂針的 D5.5 H7 座與一個階梯孔,只做兩次裝夾就會漏鑽。每片側板因此多了三次立在虎鉗裡的裝夾,整批成為 2 × 2 + 4 × 5 = 24 次,邊裝夾的程式只有鑽、擴與鉸。
代理的檢查沒看到的刀柄
在 1 mm 的網格寬度下,HiNC 在 Z- 板的第一次裝夾報了 446 則刀柄撞工件。代理沿刀路量刀具每一段離設計零件多遠:2 mm 球刀的刀頸只有 12 mm,所以 4 mm 的刀柄從刀尖上方 12 mm 開始,吃進 21.8 mm 高的凸耳 0.97 mm;它自己的檢查整根都只用刀頸的半徑。檢查改成把刀具分段來看,刀頸加長到 16 mm。之後沿溝的 121 個點全部通過;舊刀頸只過 66 個,沒過的 55 個正是 HiNC 報碰撞的地方。
跑得乾淨、卻讓刀具過載的程式
原本的程式在 X- 板以 0.125 mm 整片播完,沒有任何訊息,過切最多 0.019 mm。但 D16 粗加工要求主軸出到額定的 1.61 倍(第 99 百分位),精修讓 D6 彎了 194 µm、D2 彎了 360 µm(同一支程式為 NC 優化重播的讀數)。HiNC 的逐步讀值指出在哪裡:功率比只在 D16 以全切深吃到超過 0.55 倍刀徑時超過 1,而一道底面精修把牆邊 0.3 mm 的留量整段高度吃掉。代理改成依每段刀路在刃長內遇到的料調整進給,牆分兩刀精修;在修剪案上,粗加工最多讀到 0.78,D6、D4、D2 的光刀為 23.6、11.2 與 23.9 µm。
會在螺絲之間下垂的薄板
如果只在 M3 孔下墊高,側板 1.6 與 1.8 mm 的薄板在第二次裝夾時要跨 20–40 mm;條帶模型算出 20 N 的軸向力會讓它下垂約 0.1 mm,是薄板 ±0.05 mm 公差的兩倍。代理把子板做成依第一次裝夾的面與薄板形狀的巢,比邊緣內縮 0.3 mm,並避開零件往下伸的地方。把 HiNC 的軸向力代入同一個模型,靠在巢上的薄板只下垂 0.003–0.12 µm。
其他十五個在完整紀錄裡,包括一張在窗口上扇開三角形的參考網格、其實會穿透的盲孔、2.5 軸刀路做不出的導軌凹圓角、需要更長的刀與重新規劃的深牆,以及繞內角時放慢的進給。
結果
以 0.125 mm 的網格寬度,24 次裝夾全部跑到結尾,共 2,838,462 步,後一次裝夾都從前一次留下的工件開始,沒有任何碰撞。刀把在每一處都過得去;在 1 mm 網格的反向對照裡,把 2 mm 刀伸得比需求短 6 mm,HiNC 的刀把碰撞就出現在計畫指出的位置。修訂後的程式,精修刀具在 D6 的牆上最多彎 23.1 µm(上限 25),在角落 D4 最多 37.6 µm、D2 最多 48.5 µm(上限 50),只有一步是 55.8 µm(Y+ OP1 的 2 mm 刀段為 NC 優化頁重播的讀數);粗加工維持在主軸額定的 0.90 以下,只有斜坡折返的一步例外。每片板 96–98 % 的完成表面落在設計的一格以內;Y+ 與 Z+ 在導軌端部留下 4 mm 的料,計畫事先就報告那裡是所選刀具到不了的地方。HiNC 算出每片 19.0 到 29.1 分鐘、六片共 139.5 分鐘(代理的算術:134.5),假設每次裝夾 10 分鐘,共 6.3 小時;修訂讓計畫的加工時間多了 38 %。第一次播放前寫下、有通過門檻的十四條標準中過了八條。沒過的六條照實寫成沒過:四次邊裝夾有訊息、鑽頭的應力讀值互相矛盾、D2 的一步、斜坡折返的一步、四片板沿內側稜線超出一格 3–34 µm 的過切,以及邊裝夾的鑽孔時間對上一個把啄鑽間隙當成 0 的算術。一切都是模擬,沒有任何一片板真的切過。
| 關鍵數字 | 是什麼 |
|---|---|
| 2,838,462 步 | HiNC 以 0.125 mm 的網格寬度播放 24 次裝夾,後一次裝夾都從前一次留下的工件開始;沒有任何碰撞 |
| 1.61 → 0.90 | D16 粗加工的主軸功率比:原程式在 X- 板的第 99 百分位,以及修訂後的程式在任何一片板上的最高值(斜坡折返的一步除外) |
| 194 → 23.1 µm | D6 精修的最大撓曲:原程式在 X- 板,修訂後的程式在全部六片板(上限 25) |
| 360 → 48.5 µm | D2 在角落的同一個數字(上限 50);Y+ 有一步讀到 55.8 |
| 96–98 % | 每片板完成表面落在設計一格(0.125 mm)以內的比例 |
| 139.5 分鐘 | 六片板 24 支程式在 HiNC 的加工時間,代理的算術是 134.5;假設每次裝夾 10 分鐘,一組 6.3 小時 |
| +38 % | 修訂的代價:計畫的加工時間從 97.2 分鐘增加到 134.5 分鐘 |
| 約 140 分鐘 | 24 次裝夾在一台共用 32 執行緒伺服器上一片一片播放的時間(每片 20–31 分鐘) |
| 14 條中 8 條 | 第一次播放前寫下、有通過門檻的標準中過了的;沒過的六條照實寫成沒過 |
帶來了什麼
- 給加工工程師:在任何一塊鋁被切之前就找到的:D16 以全切深吃到超過 0.55 倍刀徑就超過主軸額定的粗加工、把牆的整段留量吃掉的底面精修、彎 194–360 µm 的小刀,以及吃進凸耳的球刀刀柄;過得去的伸出量;一組六片 6.3 小時;以及所選刀具做不到的導軌端部 4 mm 殘料。
- 給老師或學生:一份薄板航太零件完整的多次裝夾計畫:依孔軸數出裝夾次數、用圖面的 M3 孔在翻面後固定零件、1.6 mm 薄板底下的巢、平底 H7 孔用的端刃鉸刀、依刀具遇到的料調整進給、牆分兩刀精修,以及故意把一把刀伸短、證明刀把檢查真的在跑。
- 給考慮讓代理搭配 HiNC 工作的人:從 STEP 模型與圖面、沒有任何 CAM 程式可以起步,到依 HiNC 的逐步負載、碰料步數與匯出件一輪一輪修訂的 24 支程式,並以第一次播放前定好的標準判定;沒過的六條照實寫成沒過。沒有第二個代理重建這個案例。
來源與備份
| 案例 | 原始檔 | 備份 |
|---|---|---|
| SpaceTeamSat1 立方衛星結構 | 團隊的 Zenodo 紀錄(STEP 模型與圖面) | Showcase-STS1-CubeSat-Structure.zip |
zip 裡有本案的 SOURCE.md(寫明改了什麼);團隊在 Zenodo 公開的原樣封存檔 Sts1MechanicalDesign_1.0.zip,內含 STEP 模型與整套圖面;以及代理的工作:記下每把刀、刀把、伸出量與每條通過標準的數字檔、每片板的計畫、夾具、24 支程式與驗收結果。為了讓檔案小一點,六片板的設計網格與依刀具切開的分段程式沒有放進去:網格由 STEP 檔轉出,分段程式由完整程式切出。